

이동공식 발표
보행
Unitree는 A2가 완전 적재 시 최대 3시간/12.5km, 무적재 시 5시간/20km까지 연속 보행할 수 있다고 설명합니다.
Unitree A2는 물류, 산업 검사 및 긴급 구조를 위한 산업용 4족 로봇입니다. 배터리 포함 무게는 약 42kg이며, 핫스왑 듀얼 배터리, 로컬 공랭 및 2차 개발을 지원합니다. 약 25kg을 연속 운반하고 무부하 시 5시간 이상 또는 약 20km를 보행하며, 산업용 LiDAR 1개와 HD 카메라 1개를 갖추고 있습니다.
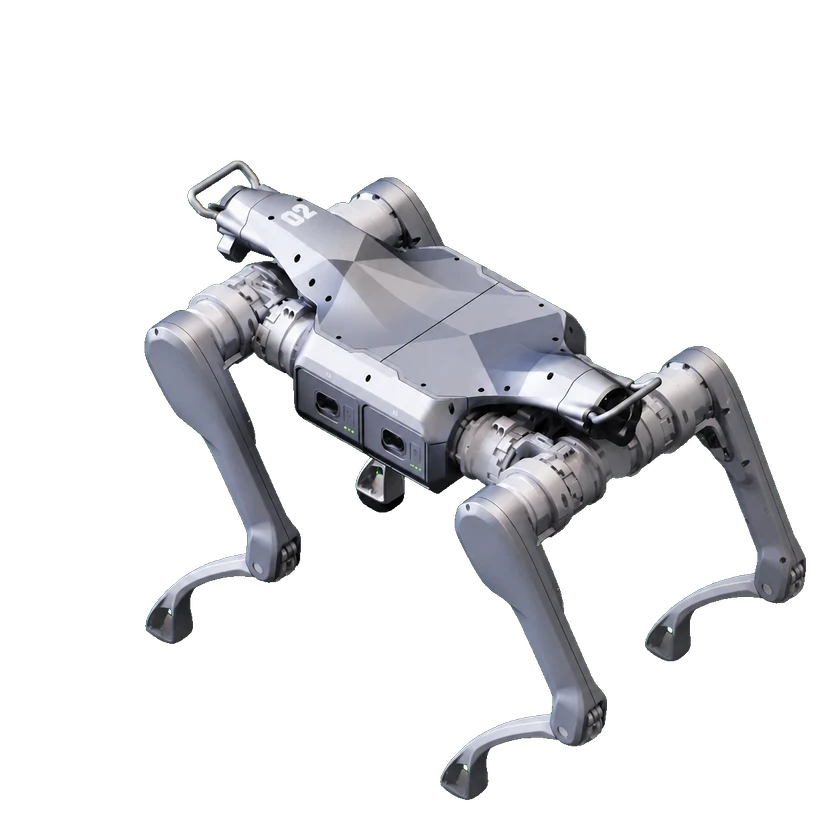
Unitree는 A2가 완전 적재 시 최대 3시간/12.5km, 무적재 시 5시간/20km까지 연속 보행할 수 있다고 설명합니다.
개발 구성: A2 SDK2 sport interface
Exact documented development profile. Hardware, firmware and access conditions are recorded per capability.
Documented a2 Python sport client, with compatible firmware and developer network access. Velocity is body motion, not low-level joint velocity. No permissions transferred to another SKU.
예제나 보조 도구만 공개되어 있으며 핵심 시스템의 공개를 의미하지 않습니다.
이 항목을 판단할 검증된 근거가 부족합니다.
이 항목을 판단할 검증된 근거가 부족합니다.
| 유형 | 자료 | 라이선스 | 적용 버전 | 열기 |
|---|---|---|---|---|
| 코드 | Unitree SDK2 Python GitHub · unitreerobotics/unitree_sdk2_python Pinned source revision 814556d15970dd2ecf1c9984e845ca02ab07e206. License applies to this repository; hardware, firmware, dependencies and robot access have separate terms. | BSD-3-Clause | sdk2_sport | 열기 GitHub |
| 시뮬레이션 | A2 ROS 로봇 모델 및 시뮬레이션 에셋 GitHub · unitreerobotics/unitree_ros 공식 ROS 저장소에 명시된 모델입니다. 시각화·시뮬레이션 에셋이며 제조 도면 또는 전체 온보드 소프트웨어 공개를 의미하지 않습니다. 모델 구성을 확인해야 합니다. | BSD-3-Clause | A2 | 열기 GitHub |
등록된 관련 제품이 없습니다.
