
로봇 개발 플랫폼 선택 가이드
형태, 개발 기능 및 생태계를 기준으로 구성별 인터페이스와 개발 자료를 비교하세요.
플랫폼 형태
개발 기능
개발 생태계
추가 필터
개발 플랫폼 · 38

R1 PRO
Galaxea Dynamics · 바퀴 이동형 · 듀얼 암
구성: R1 Pro SDK v1.1.8 / ROS 1 Noetic
- 개발 기능
- 관절 수준 제어말단 자세 제어원격 조작
- 개발 프레임워크
- ROS 1

RB-Y1
Rainbow Robotics · 바퀴 이동형 · 듀얼 암
구성: RB-Y1 SDK configuration
- 개발 기능
- 관절 수준 제어말단 자세 제어데이터 수집
- 개발 언어
- PythonC++

Reachy 2
Pollen Robotics · 바퀴 이동형 · 듀얼 암
구성: Reachy 2 with mobile base
- 개발 기능
- 관절 수준 제어말단 자세 제어
- 개발 언어
- Python

SO-100
TheRobotStudio · 고정 로봇 팔 · 단일 암
구성: SO-100 LeRobot follower + leader reference
- 개발 기능
- 관절 수준 제어원격 조작데이터 수집
- 개발 언어
- Python

SO-101
TheRobotStudio · 고정 로봇 팔 · 단일 암
구성: SO-101 LeRobot follower + leader reference
- 개발 기능
- 관절 수준 제어원격 조작데이터 수집
- 개발 언어
- Python

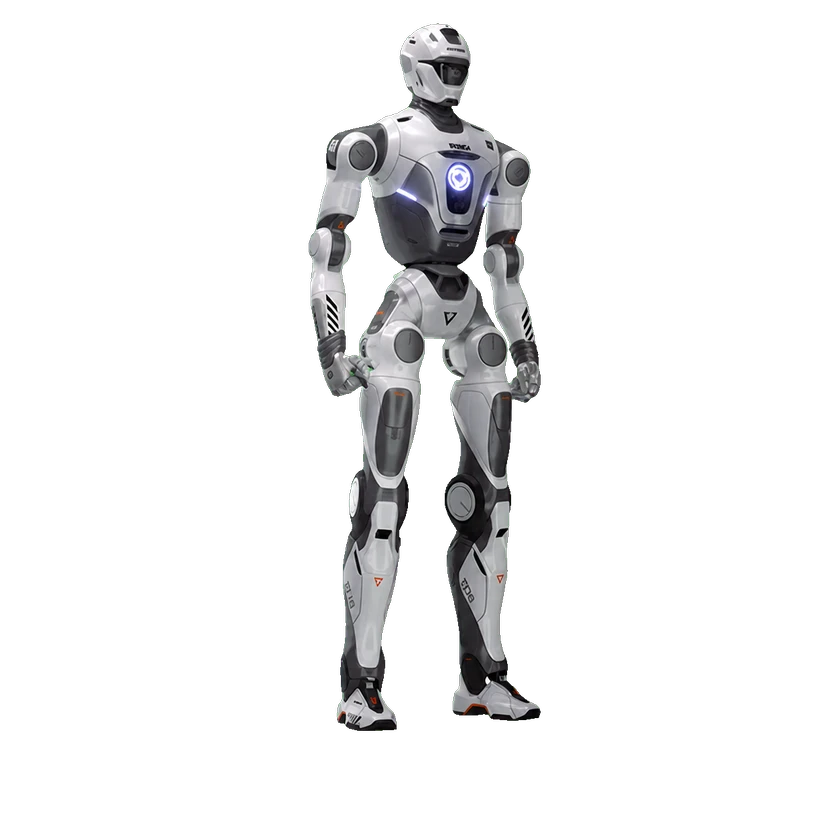
T800 Development
EngineAI Robotics · 이족 휴머노이드 · 듀얼 암
구성: T800 Development · ROS2 Humble joint bridge
- 개발 기능
- 관절 수준 제어
- 개발 언어
- Python
- 개발 프레임워크
- ROS 2
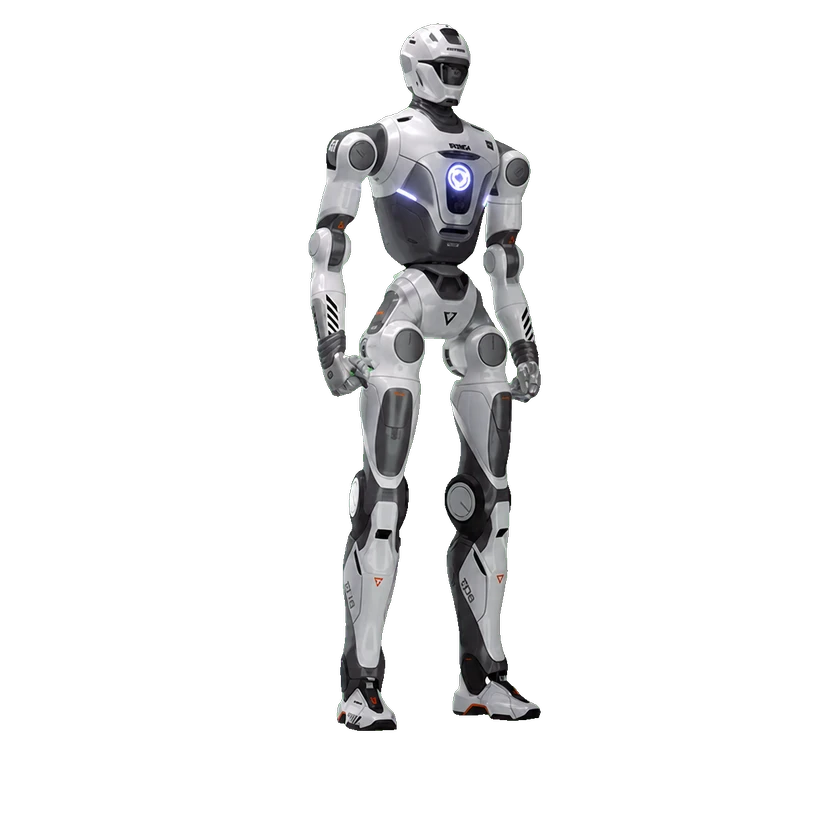
T800 Pro
EngineAI Robotics · 이족 휴머노이드 · 듀얼 암
구성: T800 Pro · ROS2 Humble joint bridge
- 개발 기능
- 관절 수준 제어
- 개발 언어
- Python
- 개발 프레임워크
- ROS 2
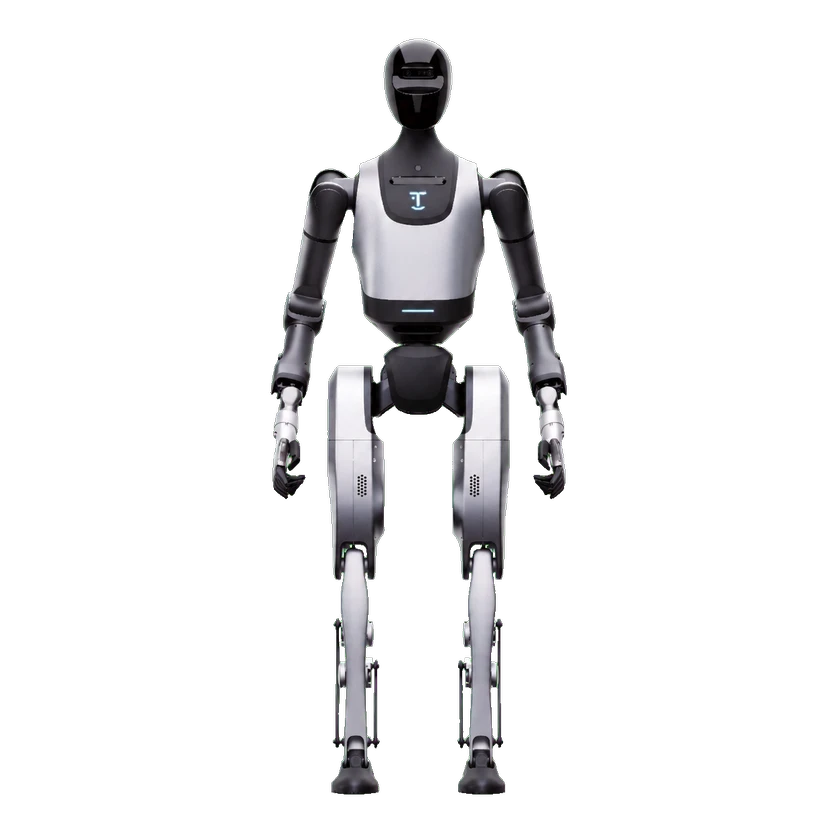
Tiangong Walker Wujiang
UBTECH Robotics · 이족 휴머노이드 · 듀얼 암
구성: Walker Tienkung V2.0.7.x interfaces
- 개발 기능
- 관절 수준 제어원격 조작데이터 수집

Tiangong Walker Wujie
UBTECH Robotics · 이족 휴머노이드 · 듀얼 암
구성: Walker Tienkung V2.0.7.x interfaces
- 개발 기능
- 관절 수준 제어원격 조작데이터 수집
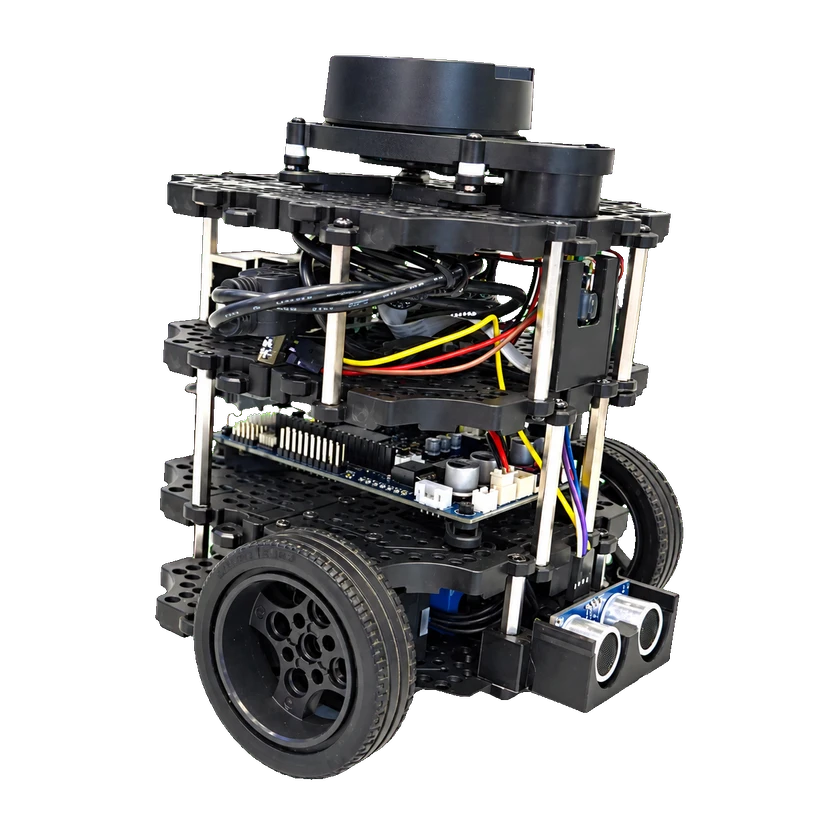
TurtleBot3 Burger
Robotis · 바퀴 이동형
구성: TurtleBot3 Burger · Humble Gazebo Classic
- 개발 기능
- 시뮬레이션 개발
- 개발 프레임워크
- ROS 2