학습 방식공식 발표
원격 조작
 Pollen Robotics
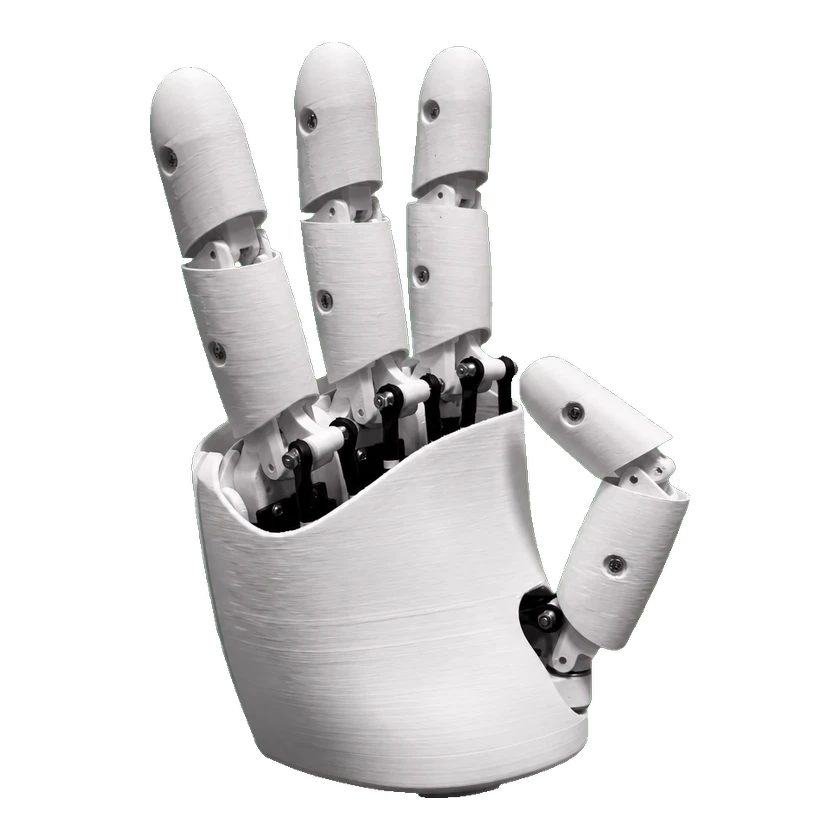
Reachy 2는 체화 AI 연구와 현실 세계 상호작용을 위한 오픈 소스 휴머노이드 이동 조작기입니다. 조절 가능한 사람 크기의 양팔, 표현력 있는 머리 움직임, 병렬 그리퍼, RGB 및 깊이 비전, LiDAR, VR 원격 조작, ROS 2 Humble, Python SDK와 전방향 이동 기반을 결합합니다.

실험은 기본 탑재를 의미하지 않습니다. 근거는 명시된 모델 버전에만 적용됩니다.
개발 구성: Reachy 2 with mobile base
Exact documented development profile. Hardware, firmware and access conditions are recorded per capability.
Official Reachy 2 Python SDK; requires a compatible robot server and installed configuration.
관절 수준 제어, 말단 자세 제어 및 위치 명령 · Reachy 2 SDK arm goto/kinematics with the connected Reachy 2 controller. Respect joint limits and reachable poses; this tutorial warns that self-collision avoidance is not provided beyond joint limits.
소스 코드와 오픈 소스 라이선스가 확인되었습니다. 각 자료의 이용 조건을 따르세요.
이 항목을 판단할 검증된 근거가 부족합니다.
이 항목을 판단할 검증된 근거가 부족합니다.
| 유형 | 자료 | 라이선스 | 적용 버전 | 열기 |
|---|---|---|---|---|
| 코드 | Reachy 2 ROS 2 코어 GitHub · pollen-robotics/reachy2_core | Apache-2.0 | Reachy 2 | 열기 GitHub |
| 코드 | Reachy 2 Python SDK GitHub · pollen-robotics/reachy2-sdk Reachy 2 공식 Python 제어 API이며 이전 세대 SDK와 구분됩니다. | Apache-2.0 | Reachy 2 | 열기 GitHub |
| 안내 | Reachy 2 제어·비전 튜토리얼 GitHub · pollen-robotics/reachy2-tutorials 제어와 시각 인식 Notebook 및 예제입니다. 프로그래밍 자료이며 조립 설명서가 아닙니다. | Apache-2.0 | Reachy 2 | 열기 GitHub |
| 시뮬레이션 | Reachy 2 Gazebo / MuJoCo 설치 docs.pollen-robotics.com Gazebo와 MuJoCo용 공식 Docker 설치 안내입니다. 하드웨어 제조 도면이나 라이선스를 뜻하지 않습니다. | — | Reachy 2 | 열기 문서 |
| 안내 | Reachy 2 개봉·설치 안내 docs.pollen-robotics.com 완제품 개봉, 이동 및 높이 조절 안내이며 처음부터 제작하는 지침은 아닙니다. | — | Reachy 2 | 열기 문서 |