
원본 SCS0009 참조 구성
원본8서보 설계와 공개 제어 경로의 문서상 구성으로 새 SKU나 기본 출하 구성이 아닙니다.
통신 및 제어
통신 인터페이스
외부 드라이버를 통한 TTL 직렬 버스
통신 프로토콜
Feetech SCS 직렬 서보 프로토콜
제어 모드
서보 위치 제어
소프트웨어 및 리소스
CAD 제공 여부
공개 STL·STEP 설계 파일
SDK 언어
Python; Arduino C++
 Pollen Robotics
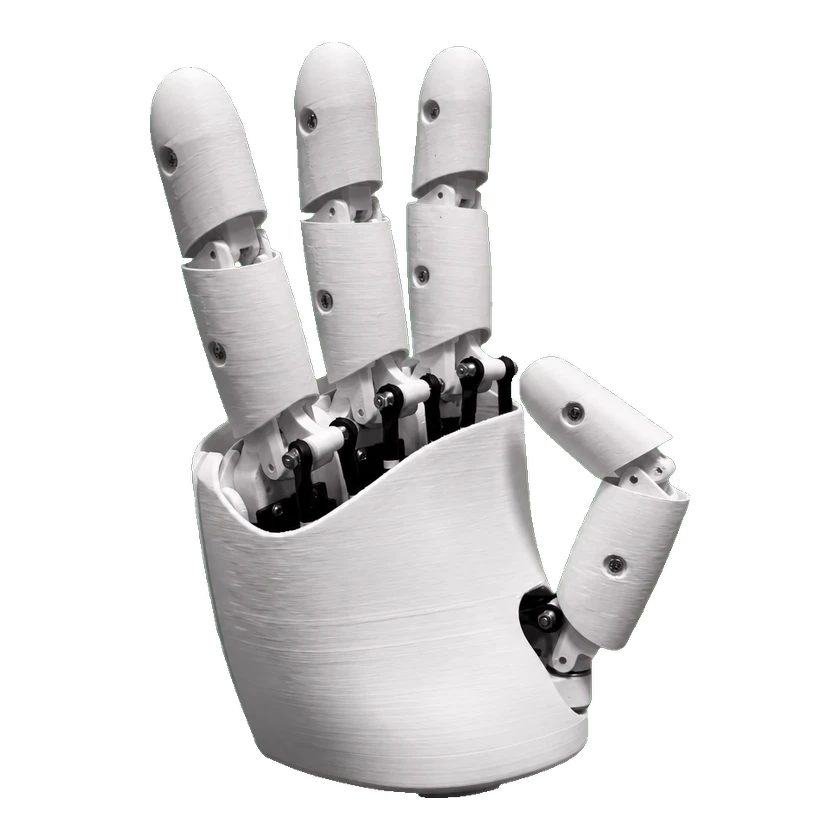
Amazing Hand는 Pollen Robotics의 오픈소스 네 손가락 로봇 손입니다. 내부 서보 8개로 능동 자유도 8개를 구현하며 무게는 400 g입니다. 단단한 골격과 유연한 외피를 3D 프린팅할 수 있습니다. 코드, 조립 안내서, 손 추적 데모와 외부 판매 키트를 통해 로봇 연구와 교육에 활용할 수 있습니다.
아래는 모델 사양입니다. 구성별 값은 별도로 표시합니다. 데이터 누락은 0 또는 미지원을 의미하지 않습니다.
원본8서보 설계와 공개 제어 경로의 문서상 구성으로 새 SKU나 기본 출하 구성이 아닙니다.
Original Amazing Hand at the pinned main commit uses eight SCS0009 servos for four fingers with linked phalanges. Manufacturer provides separate Python serial and Arduino examples plus MuJoCo/Mink webcam-retargeting dataflows. Match the original hardware, handedness, IDs, calibrated offsets, bus adapter and power supply. The Enhanced branch, community SG90 force setup and Reachy2 wrist mount do not establish interchangeable modes or a whole-robot license.
실제 Arduino C++ 스케치는 SCServo/SCSCL, 1 Mbaud의 Serial1, 모터 쌍에 대한 RegWritePos 및 RegWriteAction을 사용합니다. 필요한 직렬 포트가 있는 보드, TTL Linker, 외부 전원 및 서보별 MiddlePos 보정값을 맞춰야 합니다. 원시 스텝 0.293을 이용한 변환은 서보 레지스터 매핑이며 손이나 손가락의 물리적 이동 범위를 보장하지 않습니다. Python의 라디안 값을 Arduino의 원시 목표값으로 전달하거나 Speed를 독립 속도 모드로 해석하지 마세요.
예제나 보조 도구만 공개되어 있으며 핵심 시스템의 공개를 의미하지 않습니다.
설계 파일과 공개 라이선스가 확인되었습니다. 각 자료의 이용 조건을 따르세요.
이 항목을 판단할 검증된 근거가 부족합니다.
| 유형 | 자료 | 라이선스 | 적용 버전 | 열기 |
|---|---|---|---|---|
| 코드 | AmazingHand · pinned Apache2 software files GitHub · pollen-robotics/AmazingHand Apache2 for the original software files; mechanical design is separately CC BY4.0. Dependencies, motors, firmware assets and whole-hand openness are separate. | Apache-2.0 | amazing_original_arduino_scs0009_3e824107, amazing_original_mujoco_mink_tracking, amazing_original_python_scs0009_3e824107, amazing_original_webcam_dora_real | 열기 GitHub |
| 코드 | Amazing Hand Python 및 Arduino 예제 GitHub · pollen-robotics/AmazingHand 공식 4손가락·8자유도 원본 Amazing Hand 자료입니다. 조립 가이드는 독립형 오른손용이며 왼손 및 제어 방식은 공식 안내에 따라 조정해야 합니다. 외부 자료에는 별도 조건이 적용될 수 있습니다. | Apache-2.0 | Amazing Hand original 8-DOF | 열기 GitHub |
| 하드웨어 | Amazing Hand 원본 CAD / STL / STEP GitHub · pollen-robotics/AmazingHand 공식 4손가락·8자유도 원본 Amazing Hand 자료입니다. 조립 가이드는 독립형 오른손용이며 왼손 및 제어 방식은 공식 안내에 따라 조정해야 합니다. 외부 자료에는 별도 조건이 적용될 수 있습니다. | CC-BY-4.0 | Amazing Hand original 8-DOF | 열기 GitHub |
| 부품 목록 | Amazing Hand 부품 목록 안내 GitHub · pollen-robotics/AmazingHand 공식 4손가락·8자유도 원본 Amazing Hand 자료입니다. 조립 가이드는 독립형 오른손용이며 왼손 및 제어 방식은 공식 안내에 따라 조정해야 합니다. 외부 자료에는 별도 조건이 적용될 수 있습니다. | — | Amazing Hand original 8-DOF | 열기 GitHub |
| 안내 | Amazing Hand 조립 및 보정 가이드 안내 GitHub · pollen-robotics/AmazingHand 공식 4손가락·8자유도 원본 Amazing Hand 자료입니다. 조립 가이드는 독립형 오른손용이며 왼손 및 제어 방식은 공식 안내에 따라 조정해야 합니다. 외부 자료에는 별도 조건이 적용될 수 있습니다. | — | Amazing Hand original 8-DOF | 열기 GitHub |
