
이동공식 발표
보행
UBTECH states that the Tiangong Xingzhe series can stand, walk, run, and adapt stably to complex terrain.
 UBTECH Robotics
Tiangong Walker Wujiang은 연구, 교육 및 2차 개발용 UBTECH의 전신 휴머노이드 로봇으로, 복잡한 지형 보행, 개방형 인터페이스 및 ROS2 지원에 모듈형 센싱과 구동 확장을 결합합니다.
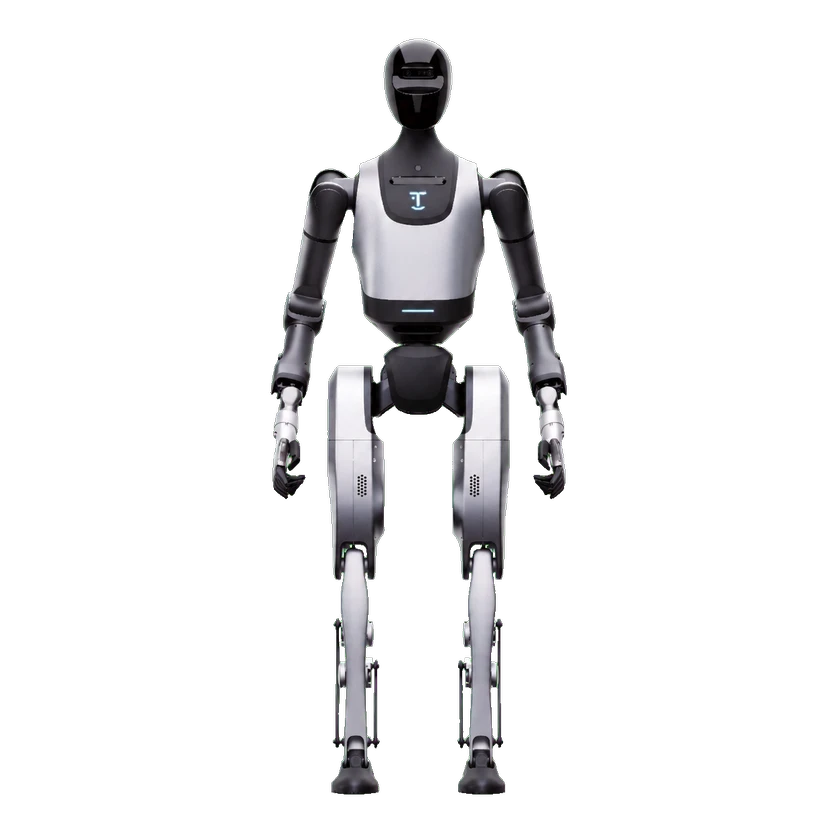
UBTECH states that the Tiangong Xingzhe series can stand, walk, run, and adapt stably to complex terrain.
UBTECH states that the Tiangong Xingzhe series has dynamic balance and disturbance-rejection capability.
UBTECH states that Tiangong Xingzhe Wujiang can integrate a voice module and voice-interaction large model for natural-language interaction.
개발 구성: Walker Tienkung V2.0.7.x interfaces
Series-wide interface declaration in the V2.0.7.x manual. Match the purchased SKU, actual joint layout and delivered SDK; optional hands/compute are not assumed.
The V2.0.7.x manufacturer manual explicitly lists joint/sensor interfaces, teleoperation and data collection across the series. Use the delivered SDK and actual SKU layout; this does not establish particular control modes, language bindings or optional peripherals.
등록된 관련 제품이 없습니다.
