
가격
알 수 없음
유형
휴머노이드 로봇 · 인간 크기 휴머노이드
적용 시나리오
Household · Domestic Assistance
상태
프로토타입
구매 가능 여부
파일럿 전용
구매 방식
미공개
공개일
2024년 8월 30일
국가/지역
미국
최근 확인
2026-07-29
55자유도
총 자유도
1.65 m
높이
30 kg
무게
20 kg
일반 페이로드

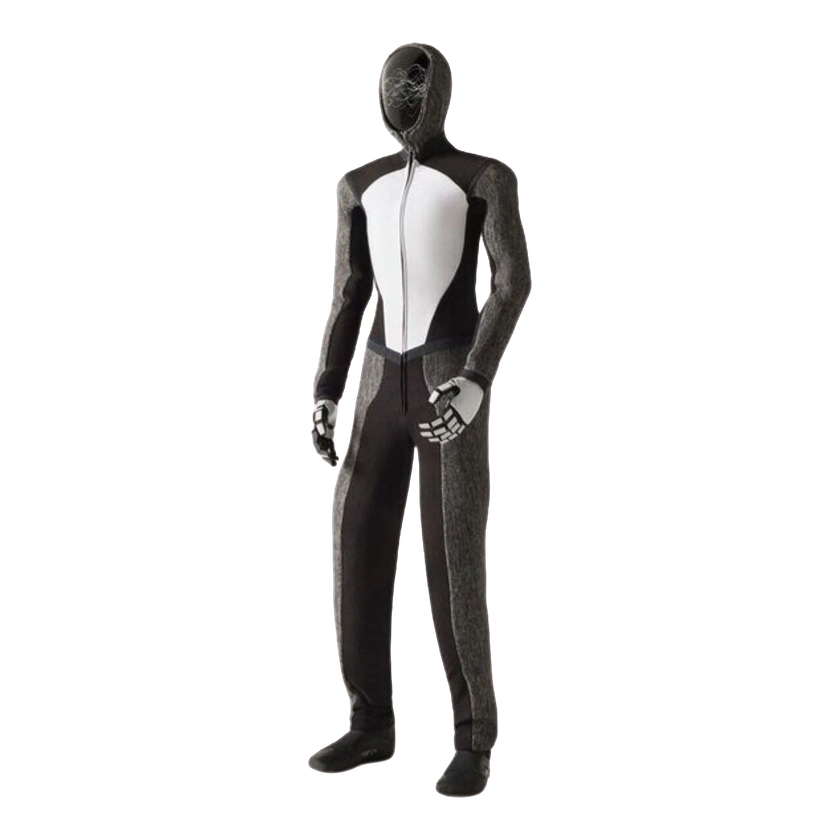
NEO Beta는 2024년에 공개된 1X의 이족 보행 가정용 휴머노이드 프로토타입으로, 일부 가정에서 안전한 상호작용을 위해 시험되었습니다.
1 / 1NEO Beta

인텔리전스 프로필

학습 방식확인됨
원격 조작

기능 맵

조작시연됨
파지

1X는 원격 조작된 엔드투엔드 요리 시연에서 NEO Beta가 최소한의 도움으로 음식 준비 작업을 완료한 사례를 기록합니다.

조작시연됨
피킹 및 배치

공식 요리 시연은 원격 조작 중 NEO Beta가 음식에 양념하고 뒤집고 팬에서 꺼내는 과정을 기록합니다.

조작시연됨
도구 사용

1X는 팬을 사용한 음식 준비를 포함한 원격 조작 요리 시연을 소개하며, 시제품은 버너를 켜는 데 도움이 필요했다고 설명합니다.

상호작용공식 발표
음성 상호작용

1X는 NEO가 GPT-4o 음성 통합을 통해 실시간 대화 기능을 갖추었다고 설명하며, 요리 영상의 대화 자체에는 음성 패스스루가 사용되었다고 밝힙니다.

상호작용시연됨
인간 협업

1X는 NEO Beta를 사람들 사이에서 안전하게 작업하도록 설계된 로봇으로 소개하고, 사람 참가자와 함께한 가정 요리 시연을 기록합니다.

하드웨어 사양

물리적 사양

이동 방식
이족보행
소재
부드럽고 유연한 패브릭 외장
부드러운 패딩
부드러운 쿠션형 몸체
총 자유도
55자유도

이동성 및 적재량

최고 속도
12 km/h
일반 페이로드
20 kg
보행 속도
1.11 m/s

기계 및 장착

높이
1.65 m
무게
30 kg

기계 구조

액추에이터 모델
직접 구동 모터
다관절 손
힘줄 구동 손
다관절 손 모델
다섯 손가락 힘줄 구동 손
관절 유형
힘줄 구동 직접 구동 방식

센서

카메라
카메라
센서
내비게이션, 장애물 회피 및 안전한 상호작용을 위한 센서와 카메라
비전 센서
시각 인지

배터리 및 작동 시간

작동 시간
2~4시간

안전 및 보호

인간-로봇 안전
사람, 반려동물 및 가구와 안전하게 상호작용하도록 설계됨
안전 시스템
부드러운 몸체 및 순응형 힘줄 구동 방식

상호작용 및 통신

원격 컨트롤러
Meta Quest용 1X VR 텔레오퍼레이션 앱

개발 및 확장

원격 조작
부분 자율 기능을 갖춘 텔레오퍼레이션

상업 정보

이용 가능 여부
일부 선정 가정에서 제한적으로 연구개발 배치

상용화 상태

상태
프로토타입
가격
알 수 없음
공개일
2024년 8월 30일

동영상

타임라인

  1. 로봇 공개
    NEO Beta
출처 또는 수정 제안 보내기