
가격
알 수 없음
유형
휴머노이드 로봇 · 인간 크기 휴머노이드
적용 시나리오
Household · Domestic Assistance
상태
프로토타입
구매 가능 여부
미출시
구매 방식
미공개
공개일
2025년 2월 22일
국가/지역
미국
최근 확인
2026-06-26
1.65 m
높이
30 kg
무게
15 kg
일반 페이로드
1.39 m/s
보행 속도

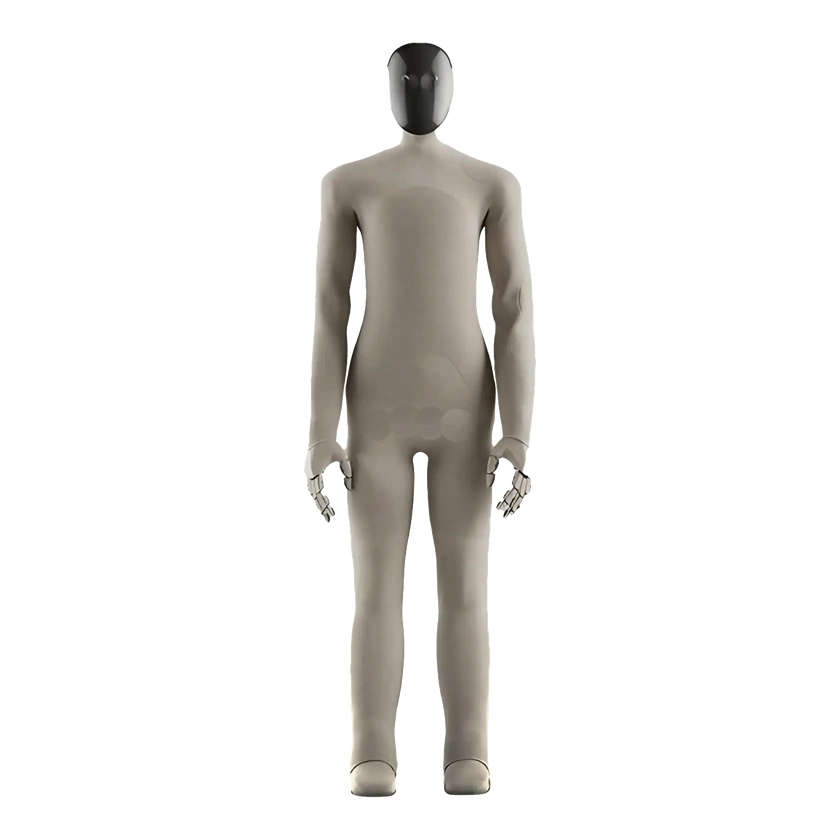
NEO Gamma는 가정에 초점을 둔 1X Technologies의 휴머노이드 프로토타입입니다. 부드러운 니트 슈트와 힘줄 구동 관절은 조용한 움직임을 지원하며, 자연스러운 보행, 물체 취급, 시각 기반 조작, 자체 개발 언어 모델 및 전신 학습은 실용적인 가정 지원과 직관적인 인간-로봇 상호작용을 목표로 합니다.
1 / 1NEO Gamma

인텔리전스 프로필

학습 방식공식 발표
강화 학습
학습 방식공식 발표
인간 시연
학습 방식공식 발표
원격 조작

기능 맵

이동공식 발표
보행

1X는 NEO Gamma가 자연스러운 인간형 보행과 팔 흔들림으로 걷고, 쪼그리고 앉거나 앉을 수 있다고 설명합니다.

이동공식 발표
균형 유지

1X는 NEO Gamma가 동적 전신 제어 기술을 수행하면서 균형을 유지한다고 설명합니다.

조작공식 발표
파지

1X는 자사의 시각 조작 모델이 보지 못한 환경을 포함해 다양한 물체를 집어 올릴 수 있다고 설명합니다.

하드웨어 사양

자유도 및 구동

팔 사양
동기화된 팔 흔들기와 물체 조작
능동 자유도
25자유도 힘줄 구동 손
이동 방식
자연스러운 인간 보행, 쪼그려 앉기 및 앉기 가능
소재
부드러운 커버를 갖춘 소프트 3D 프린팅 나일론 니트 슈트
A 가중 소음 수준
이전 모델보다 10 dB 더 조용함
부드러운 패딩
소프트 3D 프린팅 니트 슈트 및 소프트 커버

이동성 및 페이로드

최고 속도
5 km/h
일반 페이로드
15 kg
보행 속도
1.39 m/s

기계 및 장착

높이
1.65 m
무게
30 kg

기계 구조

액추에이터 모델
근육형 케이블 구동 액추에이터
다관절 손
다양하고 섬세한 가정용 물체를 다룸

센서

센서
시각 조작을 결합한 전신 압력 감지
촉각 센서
전신 압력 감지 및 촉각 피부
비전 센서
낯선 환경에서의 시각 조작

컴퓨팅 플랫폼

AI 모델
자체 개발 대규모 언어 모델(LLM)
소프트웨어 알고리즘
인간 동작 강화학습을 사용하는 100 Hz 전신 컨트롤러
VLA 모델
시각 조작 모델 / VLA 모델

안전 및 보호

인간-로봇 안전
가정 안전을 위한 힘줄 구동 움직임 및 연성체 상호작용
안전 시스템
안전한 움직임을 위한 소프트 커버 및 힘줄 구동 관절

상호작용 및 통신

원격 컨트롤러
원격 조작 운영
햅틱 피드백
전신 접촉 인식

개발 및 확장

원격 조작
원격 조작 학습 데이터 및 운영

상용화 상태

상태
프로토타입
가격
알 수 없음
공개일
2025년 2월 22일

동영상

타임라인

  1. 로봇 공개
    NEO Gamma
출처 또는 수정 제안 보내기