Preis
Unbekannt
Typ
Humanoide Roboter · Humanoider in Menschengröße
Anwendungsszenarien
Household · Domestic Assistance
Status
Prototyp
Verfügbarkeit
Nur Pilotbetrieb
Kaufmöglichkeit
Nicht veröffentlicht
Veröffentlichungsdatum
30. Aug. 2024
Land/Region
Vereinigte Staaten
Zuletzt geprüft
2026-07-29
55 Freiheitsgrade
Gesamtzahl der Freiheitsgrade
1,65 m
Höhe
30 kg
Gewicht
20 kg
Allgemeine Nutzlast

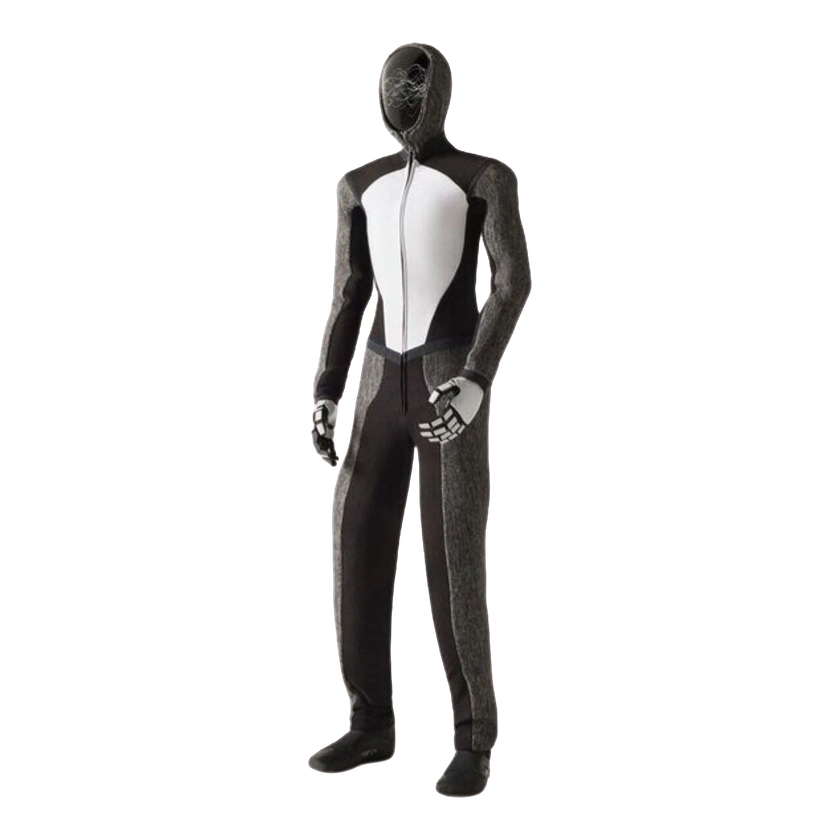
NEO Beta ist ein 2024 vorgestellter zweibeiniger humanoider Haushaltsprototyp von 1X, der in ausgewählten Haushalten auf sichere Interaktion getestet wurde.

1 / 1NEO Beta

Intelligence-Profil

LernansatzVerifiziert
Teleoperation
Fähigkeitenkarte

ManipulationVorgeführt
Greifen

1X dokumentiert eine teleoperierte End-to-End-Kochdemonstration, bei der NEO Beta Aufgaben der Essenszubereitung mit minimaler Unterstützung erledigte.

ManipulationVorgeführt
Greifen und Ablegen

Die offizielle Kochdemonstration dokumentiert, wie NEO Beta unter Teleoperation Lebensmittel würzt, wendet und aus einer Pfanne nimmt.

ManipulationVorgeführt
Werkzeugnutzung

1X beschreibt eine teleoperierte Kochdemonstration mit Zubereitung in der Pfanne; das Unternehmen weist darauf hin, dass der Prototyp beim Einschalten des Brenners Unterstützung benötigte.

InteraktionOffizielle Angabe
Sprachinteraktion

1X gibt an, dass NEO durch seine GPT-4o-Sprachintegration Echtzeitgespräche ermöglicht; für den Dialog im Kochvideo selbst wurde Sprachdurchleitung verwendet.

InteraktionVorgeführt
Mensch-Roboter-Kollaboration

1X präsentiert NEO Beta als für sicheres Arbeiten unter Menschen konzipiert und dokumentiert eine Kochdemonstration im Haushalt neben einer menschlichen Person.

Hardwarespezifikationen

Physische Spezifikationen

Fortbewegungsart
Zweibeinig
Materialien
Weiches, nachgiebiges, stoffbezogenes Äußeres
Weiche Polsterung
Weich gepolsterter Körper
Gesamtzahl der Freiheitsgrade
55 Freiheitsgrade

Mobilität und Nutzlast

Höchstgeschwindigkeit
12 km/h
Allgemeine Nutzlast
20 kg
Gehgeschwindigkeit
1,11 m/s

Mechanik und Montage

Höhe
1,65 m
Gewicht
30 kg

Mechanische Struktur

Aktuatormodell
Direktantriebsmotoren
Dexteröse Hand
Sehnengetriebene Hände
Modell der dexterösen Hand
Sehnengetriebene Fünffingerhände
Gelenktyp
Sehnengetriebener Direktantrieb

Sensoren

Kamera
Kameras
Sensoren
Sensoren und Kameras für Navigation, Hindernisvermeidung und sichere Interaktion
Bildsensor
Visuelle Wahrnehmung

Akku und Laufzeit

Laufzeit
2–4 Std.

Sicherheit und Schutz

Mensch-Roboter-Sicherheit
Für die sichere Interaktion mit Menschen, Haustieren und Möbeln konzipiert
Sicherheitssystem
Weicher Körper und nachgiebiger sehnengetriebener Antrieb

Interaktion und Kommunikation

Fernbedienung
1X-VR-Teleoperations-App mit Meta Quest

Entwicklung und Erweiterung

Teleoperation
Teleoperiert mit teilweiser Autonomie

Kommerzielle Informationen

Verfügbarkeit
Begrenzter Forschungs- und Entwicklungseinsatz in ausgewählten Haushalten

Kommerzieller Status

Status
Prototyp
Preis
Unbekannt
Veröffentlichungsdatum
30. Aug. 2024

Video

Zeitachse

  1. Roboterveröffentlichung
    NEO Beta
Quelle oder Korrektur einreichen