
가격
가격 비공개
유형
4족 보행 로봇
상태
상용
구매 가능 여부
미공개
구매 방식
제조사 문의
공개일
2019년
국가/지역
중국
13 kg
일반 페이로드
2.5–4.6 h
작동 시간
0.6 m
높이

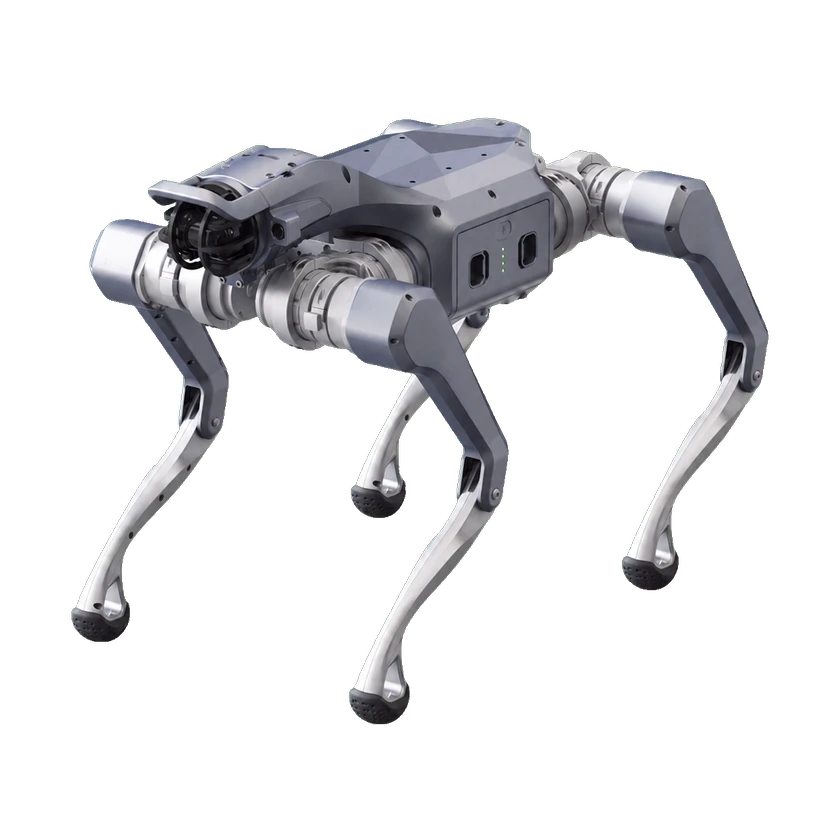
Aliengo는 Unitree Robotics의 산업용 다기능 사족보행 로봇입니다.

Aliengo

하드웨어 사양

물리적 사양

접었을 때 치수
0.6 × 0.31 × 0.15 m
기립 시 크기
0.65 × 0.31 × 0.6 m
총 자유도
12자유도

이동성 및 페이로드

최대 경사각
25 °
최고 속도
1.5 m/s
일반 페이로드
13 kg

기계 및 장착

높이
0.6 m

기계 구조

관절 엔코더
관절당 모터 인코더 1개 및 출력단 인코더 1개

센서

카메라
어안 렌즈가 장착된 비주얼 오도미터 카메라 세트 1개
깊이 카메라
깊이 카메라 세트 2개, 최대 깊이 해상도 1280 × 720 및 최소 감지 깊이 0.11m.
발 힘 센서
4개
LiDAR
단일 라인 또는 다중 라인 LiDAR 선택 가능

배터리 및 작동 시간

배터리 용량
12600 mAh
배터리 용량
317.52 Wh
배터리 전압
25.2 V
배터리 전압
29.4 V
배터리 총중량
2740 g
충전 전력
352.8 W
작동 시간
2.5–4.6 h

컴퓨팅 플랫폼

운영 체제
Ubuntu
운영 체제
Ubuntu-ROS

안전 및 보호

안전 시스템
무선 비상 정지 보호 및 낙상 보호.
안전 시스템
저전압, 과열, 단락 및 과충전 알림.

상호작용 및 통신

외부 포트
Ethernet 2개, USB 3.0 2개, USB 2.0 1개 및 RS485 1개
영상 전송
HD 실시간 영상 전송을 지원합니다.

개발 및 확장

작동 모드
하위 인터페이스는 센서 데이터 읽기와 단일 모터 또는 단일 다리 제어를 지원합니다.
페이로드 전원 공급
5V, 12V, 19V 및 배터리 출력(24~30V)
2차 개발(SDK)
상위 소프트웨어 제어 인터페이스는 C/C++ 및 ROS를 지원합니다.
2차 개발(SDK)
보행, 달리기 및 기타 고성능 보행 개발을 지원합니다.

상업 정보

이용 가능 여부
공식 스토어는 Aliengo를 즉시 출고 또는 가격 문의 대상으로 표시하며, 재고 표기는 달라질 수 있습니다.

개발 지원

Aliengo현재 모델

조건부 개방

The manufacturer explicitly documents developer APIs for AlienGo. Use the model-specific SDK and compatible firmware. Navigation requires the separately delivered navigation stack and applicable sensor configuration.

개발 구성: AlienGo SDK v3.8.4

Firmware and developer-access prerequisites apply. This SDK profile does not include the optional navigation software.

개발 기능

관절 수준 제어조건부 지원
Python SDK조건부 지원
C++ SDK조건부 지원
위치 명령조건부 지원
PD + 피드포워드 토크조건부 지원
직접 토크 명령조건부 지원

Only the model-specific SDK revision, compatible firmware/sport package, and authorized low-level developer access. Torque example explicitly sets Kp/Kd=0 and applies commanded torque; no claim about all motor operating ranges or purchased edition.

문서화된 제약

  • Navigation interfaces are not part of this public GitHub locomotion SDK; obtain the manufacturer-delivered navigation software and matching LiDAR configuration.
출처 · 4

오픈 소스 및 제작 자료

소프트웨어

일부 공개

예제나 보조 도구만 공개되어 있으며 핵심 시스템의 공개를 의미하지 않습니다.

하드웨어 설계

미검증

이 항목을 판단할 검증된 근거가 부족합니다.

제작 자료

미검증

이 항목을 판단할 검증된 근거가 부족합니다.

유형자료라이선스적용 버전열기
코드AlienGo legacy SDK examples and wrappers

GitHub · unitreerobotics/unitree_legged_sdk

Repository license applies to these files. Prebuilt core, dependencies, firmware, hardware and access rights are separate; this link does not assert whole-robot open source.

BSD-3-Clauselegged_sdk_v3_8_4열기 GitHub
시뮬레이션AlienGo ROS 로봇 모델 및 시뮬레이션 에셋

GitHub · unitreerobotics/unitree_ros

공식 ROS 저장소에 명시된 모델입니다. 시각화·시뮬레이션 에셋이며 제조 도면 또는 전체 온보드 소프트웨어 공개를 의미하지 않습니다. 모델 구성을 확인해야 합니다.

BSD-3-ClauseAlienGo열기 GitHub

상용화 상태

상태
상용
가격
가격 비공개
공개일
2019년

배치 기록

상태는 과거 자료에 기반하며 이후 운영 상황은 알 수 없습니다.

배치 기록 1 · 고객 테스트 1 · 프로젝트 실제 대수 · 미공개

협력 주체
Birmingham City University · 운영사
적용 분야
연구 플랫폼
주요 작업
Conduct semi-autonomous under-canopy surveys and collect location-tagged imagery for forest-health monitoring, including deadwood and burrows. The study reports field experiments, not routine forest-service operation.이동 시험
위치
Sherwood Forest, Nottinghamshire, England, United Kingdom
시작
미공개
최근 검증
2026-10-11
운영 현장 수
1
근거 범위

The study identifies the Unitree Aliengo as its ground robot and documents field trials in Sherwood Forest. Publication on 2022-07-23 is recorded as a report milestone, not the deployment start. The exact trial dates, customer procurement, payment, robot count and current operating status are not stated.

배치 타임라인 · 1

  1. Sherwood Forest field-trial results published
검증된 자료 기준이며 실시간 운영 상태가 아닙니다.2026-10-11

타임라인

  1. 로봇 공개
    Aliengo
출처 또는 수정 제안 보내기