
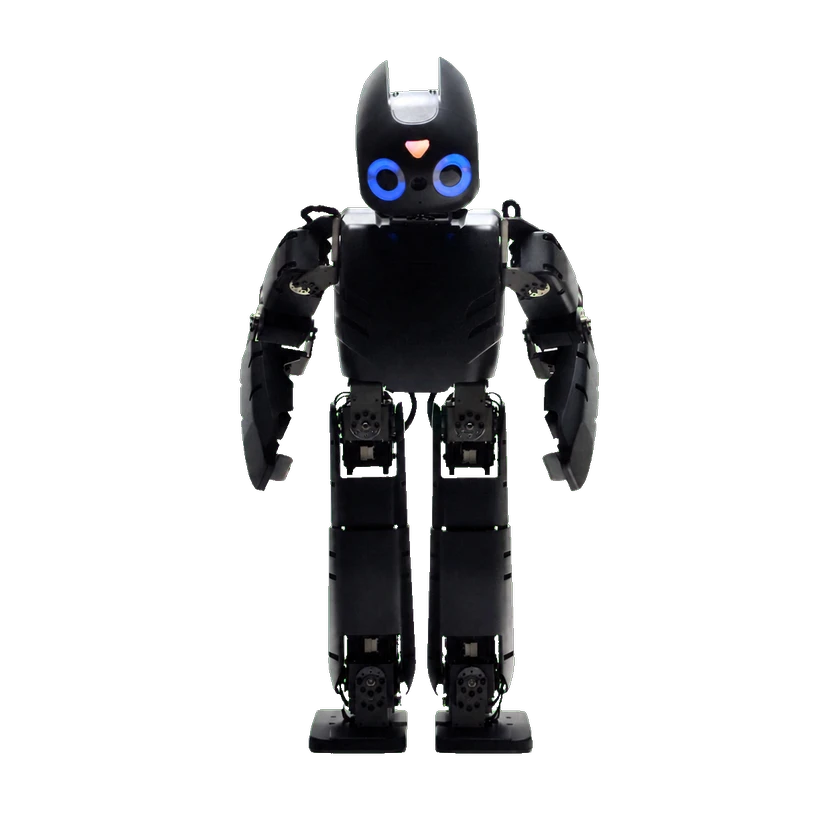
Darwin-OP
Robotis · Biped humanoid · Dual arms
Configuration: DARWIN-OP · legacy Linux C++ Framework
- Development capabilities
- Joint-level control
- Languages
- C++
Compare documented interfaces, configurations and development resources. Support depends on the specific configuration.
Robotis · Biped humanoid · Dual arms
Configuration: DARWIN-OP · legacy Linux C++ Framework

DOBOT Robotics · Biped humanoid · Dual arms
Configuration: ATOM Trainer · documented DDS feedforward term

Unitree Robotics · Biped humanoid · Dual arms
Configuration: G1 EDU 29-DOF reference configuration
UC Berkeley · Fixed arm · Dual arms
Configuration: GELLO FR3 Duo · ROS2 Humble integration
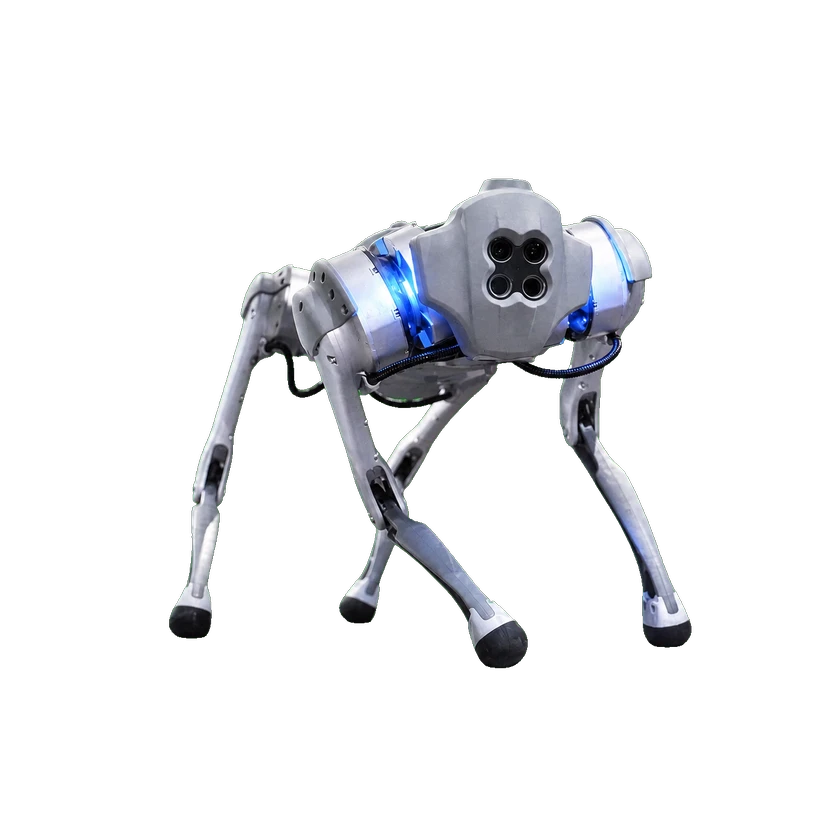
Unitree Robotics · Quadruped
Configuration: Go1 SDK v3.8.6
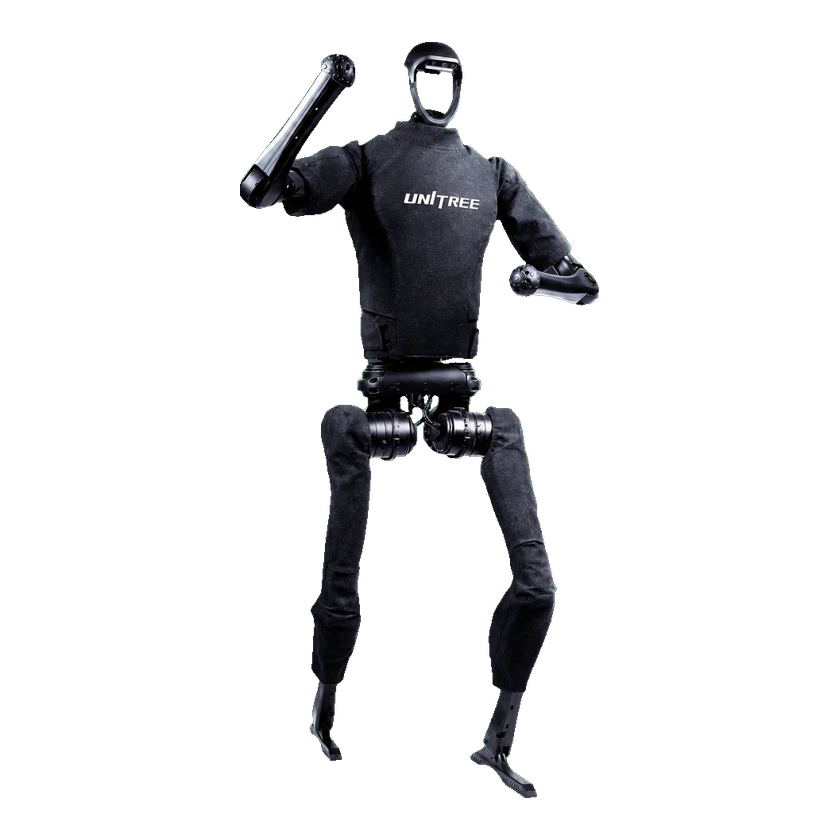
Unitree Robotics · Biped humanoid · Dual arms
Configuration: Original H1 (not H1-2)

Unitree Robotics · Biped humanoid · Dual arms
Configuration: H1-2 ROS 2 reference configuration
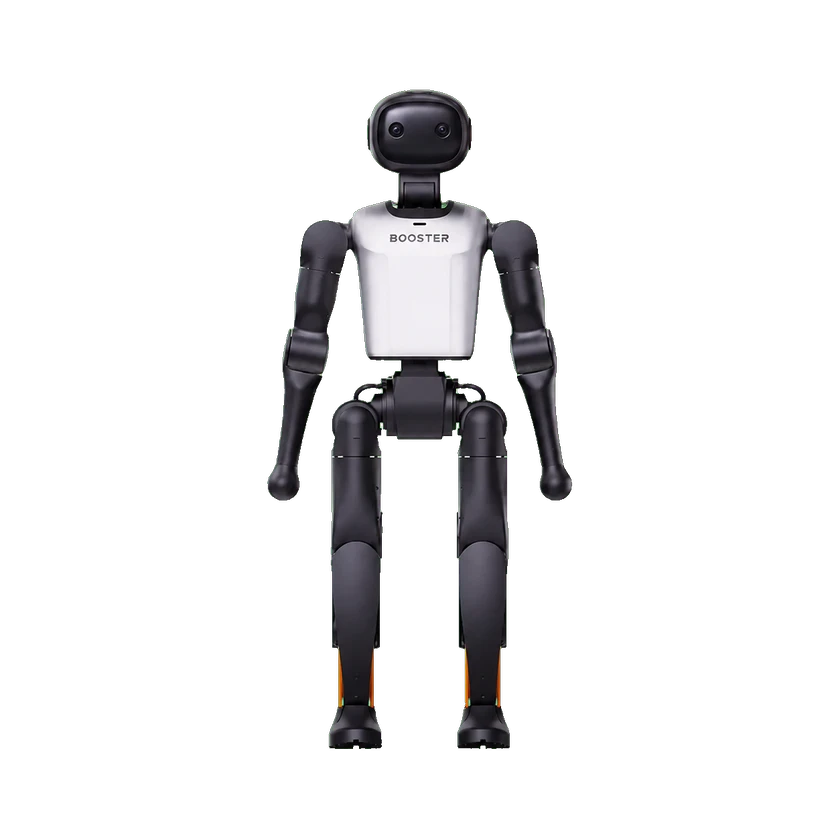
Booster Robotics · Biped humanoid · Dual arms
Configuration: K1 22-DOF asset configuration

Elephant Robotics · Wheeled mobile · Dual arms
Configuration: Mercury X1 · Python dual-arm position API
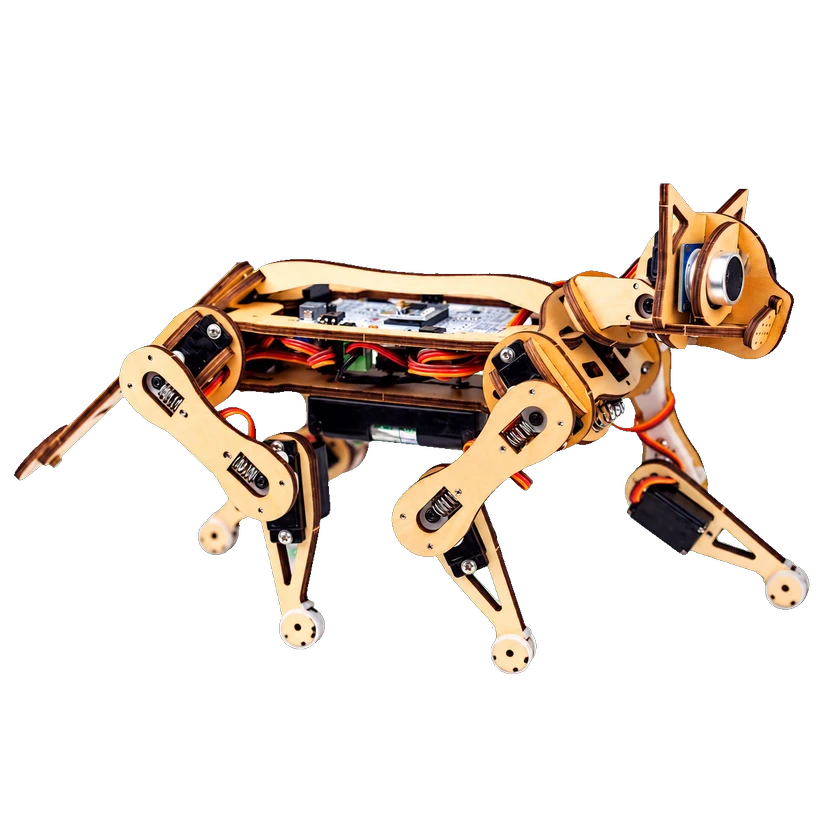
Petoi · Quadruped
Configuration: Petoi Nybble · board-specific Python/C++ serial
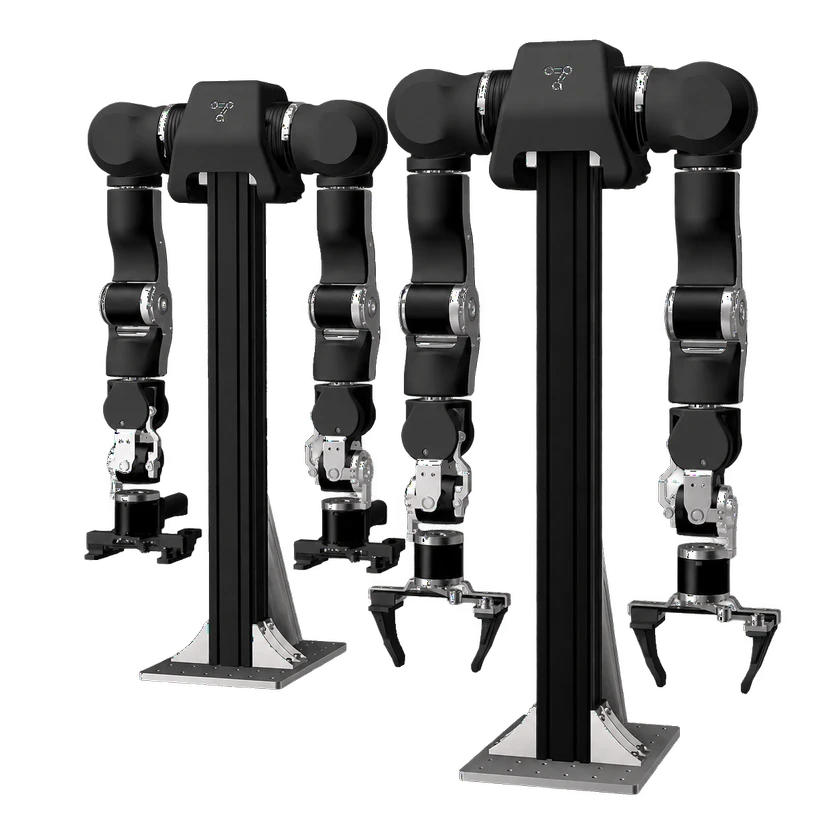
Enactic · Fixed arm · Single arm
Configuration: OpenArm v10 bilateral · one follower pair

EngineAI Robotics · Biped humanoid · Dual arms
Configuration: PM01 Education · Native SDK MuJoCo