
OpenArm テレオペレーション
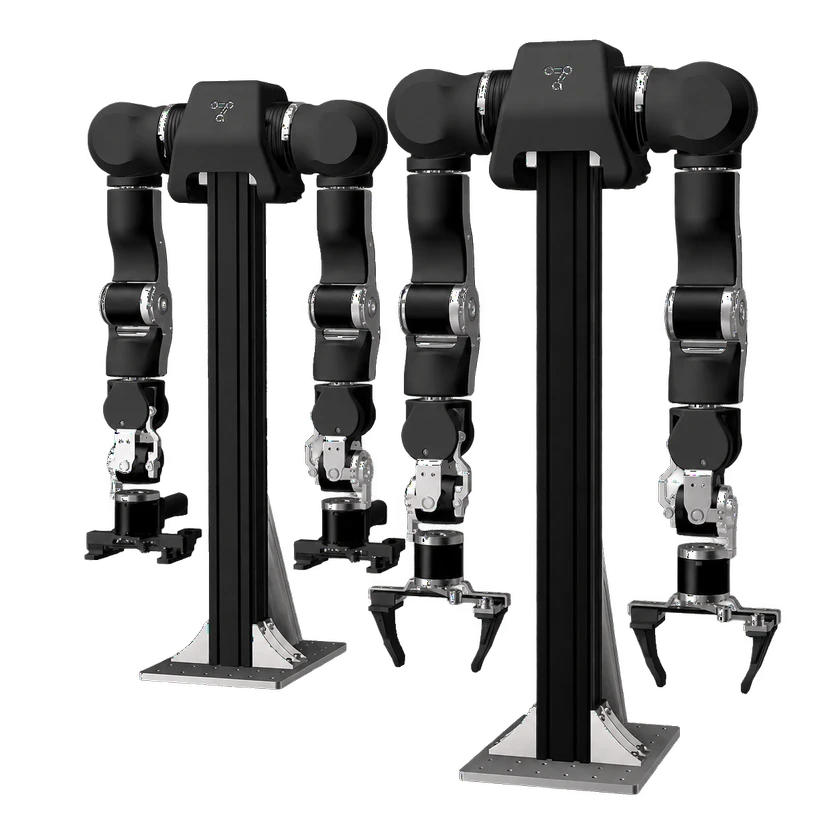
オープンソースのハードウェア設計で、開発キットを購入可能。片方向および双方向の力覚フィードバックに対応した、1対1のリーダー・フォロワーアーム操作。
技術仕様
収集機能
センシングとデータフロー
ソフトウェアとエクスポート
二次開発
OpenArm テレオペレーション現在のモデル
開発可能One active follower arm executes motion and one leader supplies operator input; the leader is excluded from execution-arm count. Select the correct arm side and independent CAN interfaces, generate the matching v10 URDFs, and calibrate both arms independently at the documented downward zero pose. Unilateral control has no returned force feedback; bilateral force feedback requires a real-time rate of at least500Hz and tuned gains.
開発機能
実行 follower 1本と操作者入力 leader 1本で、leader を実行数に含めない。左右・専用 CAN・v10 URDF を合わせ、両腕を別々に下向きゼロ校正。片方向は力フィードバックなし。双方向は500Hz以上の実時間性能とゲイン調整が条件。
確認済みの制約
- 実行 follower 1本と操作者入力 leader 1本で、leader を実行数に含めない。左右・専用 CAN・v10 URDF を合わせ、両腕を別々に下向きゼロ校正。片方向は力フィードバックなし。双方向は500Hz以上の実時間性能とゲイン調整が条件。
情報源 · 2
- 公式docs.openarm.dev ↗確認日: 2026-11-06
- 公式docs.openarm.dev ↗確認日: 2026-11-06

オープンソースと製作資料
ソフトウェア
一部公開例や補助ツールのみ公開されています。中核システムの公開を意味しません。
ハードウェア設計
オープンソース設計ファイルと公開ライセンスを検証済みです。各資料の利用条件に従ってください。
製作資料
未検証この項目について十分な検証済みの根拠がありません。
| 種類 | 資料 | ライセンス | 対象バージョン | 開く |
|---|---|---|---|---|
| コード | OpenArm 1.0 リーダー・フォロワー制御 GitHub · enactic/openarm_teleop OpenArm 1.0 用の公式 1:1 遠隔操作ソフトウェアです。公式対応表では 2.0 は適応とテストが必要です。 | Apache-2.0 | OpenArm 1.0 | 開く GitHub |
| ハードウェア | OpenArm 1.0 CAD・STL・配線資料 GitHub · enactic/openarm_hardware 公式 v1 資料には主従アームの STEP、印刷用 STL、付属品、配線図が含まれます。CERN-OHL-S-2.0 の相互条件が適用されます。 | CERN-OHL-S-2.0 | OpenArm 1.0 | 開く GitHub |