
Unitree Robotics logoUnitree Robotics

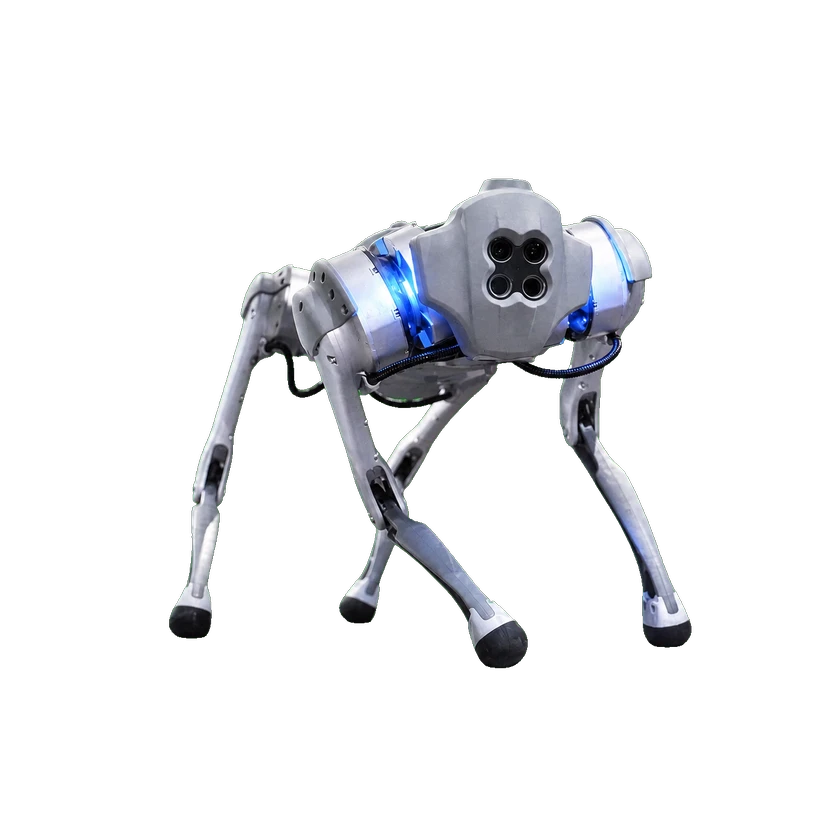
Go1 Edu

価格
価格未公開
タイプ
四足歩行ロボット · コンシューマー向け四足歩行ロボット
適用シーン
研究・教育 · Education Platform / 研究・教育 · 研究プラットフォーム
ステータス
商用化
提供状況
販売中
購入方法
未公開
発売時期
2021年6月
国・地域
中国
6 kg
汎用可搬重量
3.7 m/s
歩行速度
12 kg
重量

Go1 Eduは教育・開発向け仕様で、センシングカメラ5組、適応負荷約6 kg、最高速度3.7 m/s、Python・科学計算インターフェース、人感知、オプションレーダーを備えます。

Go1 Edu

ハードウェア仕様

本体仕様

折りたたみ寸法
0.588 × 0.22 × 0.29 m
機械関節数
12個
移動方式
バイオニック四足歩行

運動性能

最大移動速度
0~3.7 m/s
汎用可搬重量
6 kg
歩行速度
3.7 m/s

機械・取付

重量
12 kg

機械構造

冷却システム
ヒートパイプ補助放熱
関節タイプ
銀合金精密関節モーター

センサー

カメラ
魚眼両眼深度カメラ
深度カメラ
5組
センサー視野角
約150 × 170°
測位モジュール
ISSインテリジェント伴走システム
知覚照度要件
両眼深度センシングには良好な周囲光を推奨
知覚センサー
SSS超感知システム、魚眼両眼深度センシング、超音波センシング

バッテリーと稼働時間

バッテリータイプ
単一バッテリーパック
充電器
24V、6A

計算プラットフォーム

GPU
384コアGPU、1.5 TFLOPS
オンボードコンピューティング
16コアCPU+GPU、384コアGPU、1.5 TFLOPS

インタラクションと通信

スマート追従
ISS無線ベクトル測位によるインテリジェント追従
ハンドヘルドリモコン
付属
映像伝送
RTT画像伝送

二次開発

Go1 Edu現在のモデル

条件付きで開発可能

Go1 の開発 API を公式に案内。対応 SDK・ファームウェアが必要。航法は別途提供ソフトと対応センサー構成が条件。

開発構成: Go1 SDK v3.8.6

Firmware and developer-access prerequisites apply. This SDK profile does not include the optional navigation software.

開発機能

関節レベル制御条件付き対応
Python SDK条件付き対応
C++ SDK条件付き対応
位置指令条件付き対応
速度指令条件付き対応
PD+フィードフォワードトルク条件付き対応
直接トルク指令条件付き対応

Go1 対応 SDK・ファームウェアと利用権限が条件。直接トルク例は Kp/Kd=0。他の販売版・全動作範囲へ転用しない。

確認済みの制約

  • 航法インターフェースはこの公開 GitHub 運動 SDK に含まれない。メーカー提供ソフトと対応 LiDAR 構成が必要。
情報源 · 5

オープンソースと製作資料

ソフトウェア

一部公開

例や補助ツールのみ公開されています。中核システムの公開を意味しません。

ハードウェア設計

未検証

この項目について十分な検証済みの根拠がありません。

製作資料

未検証

この項目について十分な検証済みの根拠がありません。

種類資料ライセンス対象バージョン開く
コードGo1 legacy SDK examples and wrappers

GitHub · unitreerobotics/unitree_legged_sdk

Repository license applies to these files. Prebuilt core, dependencies, firmware, hardware and access rights are separate; this link does not assert whole-robot open source.

BSD-3-Clauselegged_sdk_v3_8_6開く GitHub

商用ステータス

ステータス
商用化
価格
価格未公開
発売時期
2021年6月

導入履歴

状態は過去の資料に基づき、その後の稼働状況は不明です。

導入記録 1 · 試験導入 1 · 案件の実績台数 · 非公開

協力主体
Carnegie Mellon University · 運営者
主なタスク
Integrate sensing and compute equipment with a Unitree Go1 Edu and test autonomous exploration and navigation in narrow, cluttered indoor environments for an assistive search-and-rescue research project.移動試験
場所
非公開
開始
2023
最終確認
2026-10-13
根拠の範囲

The 2023 MRSD project identifies the exact Go1 Edu model, distinguishes real-world robot control from simulation, and reports autonomous exploration tests in narrow, cluttered environments. This is a university research field test, not a rescue operation or customer deployment. The exact test site and dates, payment, unit count, and current operation are not disclosed.

導入タイムライン · 1

  1. Autonomous indoor exploration tests with the Go1 Edu
確認済み資料に基づく状態であり、現在の稼働を保証しません。2026-10-13

タイムライン

  1. ロボット公開
    Go1 Edu
情報源または訂正を送信