
学習方法公式発表
遠隔操作
 Petoi
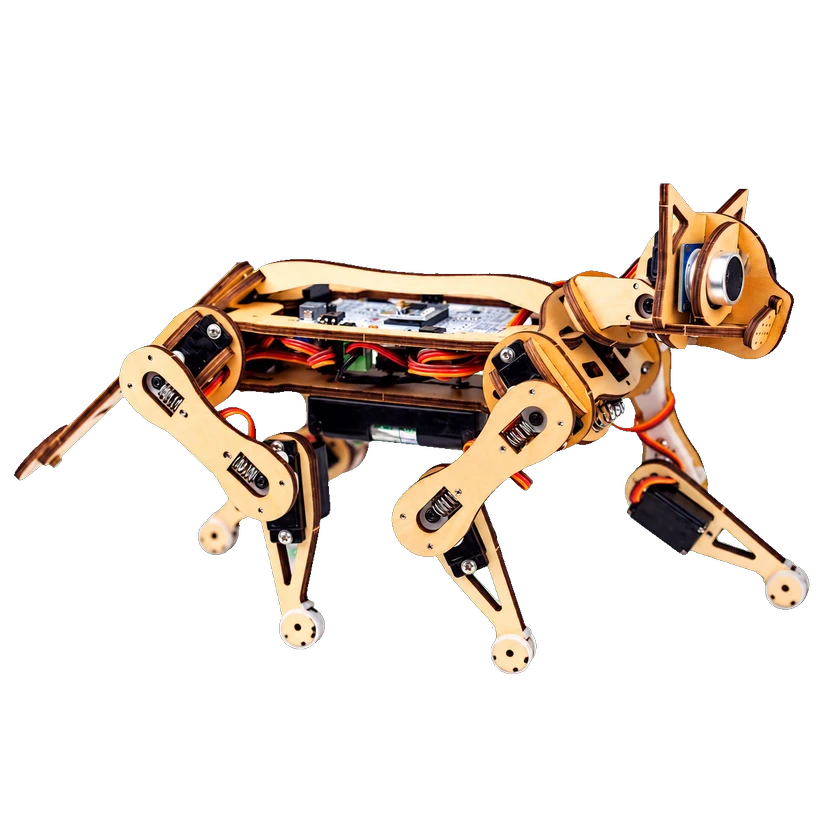
NybbleはPetoiの木製オープンソースロボット猫キットです。11個のサーボ関節、超音波センサー、IMU、赤外線リモコン、モバイル・デスクトップアプリを備え、OpenCat、Arduino、Python、ブロックプログラミングとRaspberry Pi拡張でロボット学習に活用できます。
実験は標準搭載を意味しません。根拠は記載されたモデルバージョンにのみ適用されます。
Petoi's official FAQ lists balancing among Nybble's available robot-cat actions.
The official page states that Nybble can be controlled with the included infrared remote or Petoi mobile and desktop apps.
Nybble 専用 docs と serial Python/C++ を確認。legacy NyBoard と新 ESP32 世代を分離。board/servo/firmware/model/校正/library を整合。標準四足・任意腕なし0。software grant と他資産を区別。
Use the model-specific board firmware: NyBoard/ATmega328P, selecting the actual Bittle or Nybble model; NyBoard revisions may require different serial baud rates. Manufacturer Python docs specify Python>=3.6 and pyserial3.5; use the dependency versions of the matching checkout. The C++ CMake serial client exposes joint sequences/simultaneous targets, while Python m/M use calibrated degree targets and ASCII/binary framing. Configure actual port, power, servo offsets and active-index map: the logical16-slot packet is not16physical actuators. Native serial motion does not establish joint-velocity/torque/FF or map-navigation APIs. Distinguish commanded angle reporting from actual feedback; ESP32 f-feedback requires supported servo hardware.
専用 board/model firmware・baud/port/power/zero/active map を整合。Python>=3.6/pyserial3.5 は docs の条件で checkout 依存を優先。C++ sequence/simultaneous と Python m/M は校正 degree target。16 logical slot を実16軸とせず velocity/torque/FF/navigation/実測 feedback を推測しない。
ソースコードとライセンスを検証済みです。各資料の利用条件に従ってください。
OpenCat-Quadruped-Robot · pinned MIT primary software files
コード対象バージョン: petoi_nybble_native_serialMIT
opencat_serial_cpp · pinned MIT primary software files
コード対象バージョン: petoi_nybble_native_serialMIT
ros_opencat · pinned MIT primary software files
コード対象バージョン: petoi_nybble_ros1_noetic_85962928MIT
ros_opencat ROS2 branch · pinned MIT code
コード対象バージョン: petoi_nybble_ros2_bdec9d34MIT
OpenCat ファームウェア(NyBoard)
コードMIT
NyBoard V1.0 制御基板インターフェース
ハードウェア
Petoi デスクトップ:設定・校正
ツール
OpenCat Python シリアル制御ガイド
ガイド
関連製品はまだ登録されていません。

