移動公式発表
歩行
Unitree states that H1 can walk and run autonomously in complex terrain and environments.
Unitree H1は身長約180 cm、重量約47 kg、片脚5自由度、片腕4自由度、速度3.3 m/s、864 Wh電池を備える汎用ヒューマノイドロボットです。
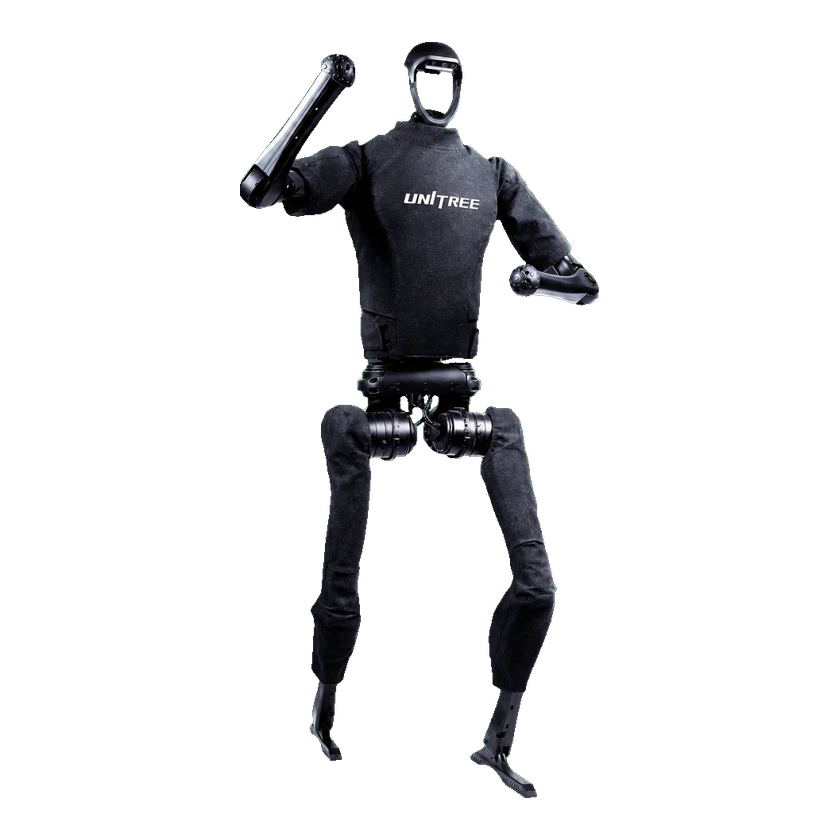
Unitree states that H1 can walk and run autonomously in complex terrain and environments.
Unitree describes H1 as having a stable gait and highly flexible movement capabilities.
開発構成: H1 初代(H1-2ではない)
Exact documented development profile. Hardware, firmware and access conditions are recorded per capability.
機種別 SDK2 python。対応ファームウェア・開発権限・ネットワーク設定が必要。手順に従い競合する上位制御を停止。
公式 ROS 2 の例。CycloneDDS、メッセージ定義、搭載ファームウェアを合わせてください。
関節レベル制御、C++ SDK、位置指令、速度指令、PD+フィードフォワードトルク · 公式 C++ 低レベル例は q/dq、PD ゲイン、フィードフォワードトルクを提供。対応構成と制御権限が必要で、直接トルクモードを保証しません。
例や補助ツールのみ公開されています。中核システムの公開を意味しません。
この項目について十分な検証済みの根拠がありません。
この項目について十分な検証済みの根拠がありません。
| 種類 | 資料 | ライセンス | 対象バージョン | 開く |
|---|---|---|---|---|
| コード | Unitree SDK2 Python GitHub · unitreerobotics/unitree_sdk2_python Pinned source revision 814556d15970dd2ecf1c9984e845ca02ab07e206. License applies to this repository; hardware, firmware, dependencies and robot access have separate terms. | BSD-3-Clause | h1_original | 開く GitHub |
| コード | H1 Python SDK ワイヤレスコントローラー例 GitHub · unitreerobotics/unitree_sdk2_python 公式 SDK サンプルは H1 のワイヤレスコントローラーデータ読み取りに対応します。ソース内の H1 用メッセージ設定が必要です。機体全体のソフトウェア公開を意味しません。 | BSD-3-Clause | H1 | 開く GitHub |
| シミュレーション | H1 ROS ロボット記述・シミュレーション資料 GitHub · unitreerobotics/unitree_ros 公式 ROS リポジトリに掲載されたモデルです。可視化・シミュレーション用であり、製造図面や機体全体のソフトウェア公開を示しません。モデル設定の確認が必要です。 | BSD-3-Clause | H1 | 開く GitHub |
状態は過去の資料に基づき、その後の稼働状況は不明です。
導入記録 1 · 顧客テスト 1 · 案件の実績台数 · 非公開
潮新闻 reported on 2024-11-10 that a Unitree H1 had recently completed an assembly test on a dynamic line at a Geely subsidiary factory; the photo caption credits Geely’s Guiyang factory. The article says the motions were not yet seamless. The report date is not the test date. The test date, unit count, payment, and any later or current operation are unknown.