
Unitree Robotics logoUnitree Robotics

G1 EDU

価格
価格未公開
タイプ
ヒューマノイドロボット · コンパクトヒューマノイド
適用シーン
研究・教育 · Education Platform
ステータス
商用化
提供状況
販売中
購入方法
未公開
発売時期
2024年5月13日
国・地域
中国
23–43
総自由度
1.32 m
高さ
35 kg
重量
2時間
稼働時間

Unitree G1 EDUは教育・二次開発向けのヒューマノイドです。構成により23~43関節自由度を備え、深度カメラ、3D LiDAR、約3 kgの最大アーム負荷、約2時間の稼働に対応します。演算モジュールやロボットハンドを選択でき、保証期間は18か月です。

G1 EDU

インテリジェンス・プロフィール

実験は標準搭載を意味しません。根拠は記載されたモデルバージョンにのみ適用されます。

学習方法公式発表
模倣学習
学習方法公式発表
強化学習
制御方法公式発表
ハイブリッド制御

能力マップ

操作公式発表
把持

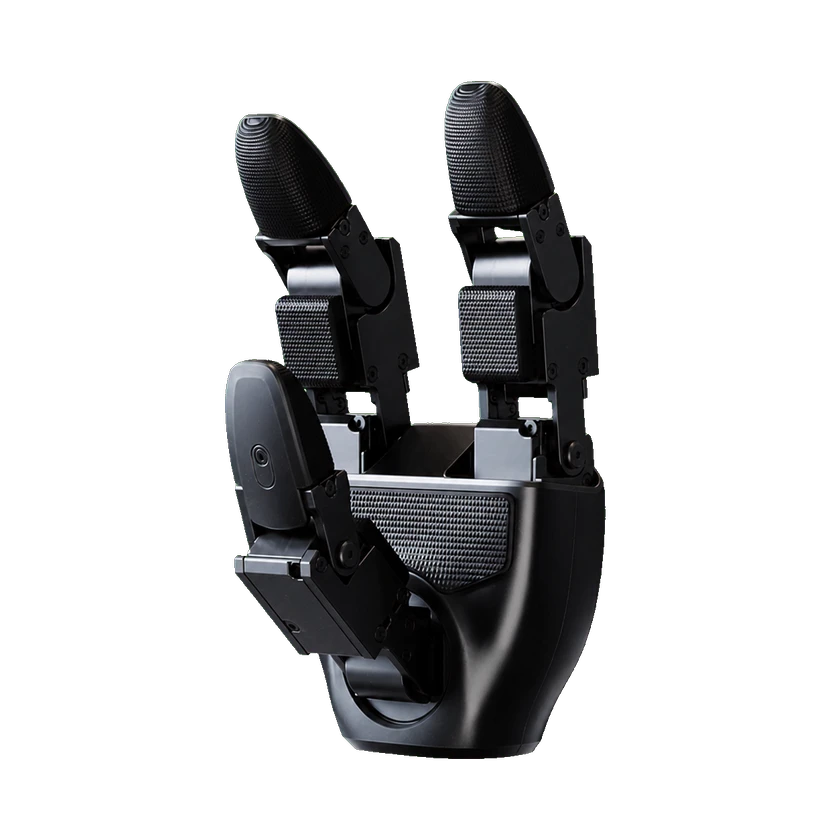
Unitree lists an optional force-control three-finger dexterous hand for G1 EDU and describes force-position hybrid control for precise object operation.

ハードウェア仕様

ソフトウェア・書き出し・公開範囲

付属ソフトウェア
Tobor Harness TH01による遠隔操作とToborverseによる実演データ管理

本体仕様

アームスパン
約45 cm
折りたたみ寸法
690 × 450 × 300 mm
能動自由度
7自由度(オプションの力制御3指ハンド)+2つのオプション手首自由度
脚長(大腿+下腿)
60 cm
立位時寸法
1320 × 450 × 200 mm
総自由度
23–43

運動性能

片腕ペイロード
3 kg
膝関節トルク
120 N·m

機械・取付

片腕制御自由度
5 DOF
奥行き
20 cm
高さ
1.32 m
片脚自由度
6 DOF
腰部自由度
1 DOF
腰部回転範囲
-155–155°
重量
35 kg
幅
45 cm

機械構造

冷却システム
局所空冷
関節内配線
全関節中空電気配線
関節出力軸受
産業用クロスローラーベアリング
関節エンコーダ
デュアルエンコーダー
関節運動範囲
0–165°
関節運動範囲
-154–154°
関節運動範囲
-30–170°
関節運動範囲
-158–158°
関節タイプ
低慣性高速インナーローターPMSM

センサー

深度カメラ
Intel RealSense D435i深度カメラ
LiDAR
LIVOX MID360 3D LiDAR

バッテリーと稼働時間

バッテリー容量
9 Ah
バッテリー交換対応
スマートバッテリー(クイックリリース)
バッテリータイプ
13直列リチウム電池
充電器
54 V、5 A充電器
電源方式
13直列リチウム電池
稼働時間
2時間

計算プラットフォーム

CPU
8コア高性能CPU

インタラクションと通信

通信
Wi-Fi 6、Bluetooth 5.2
マイク
4マイクアレイ、ノイズキャンセリングとエコーキャンセリング
OTAアップデート
対応
ハンドヘルドリモコン
手動コントローラー
スピーカー
5 Wスピーカー

開発と拡張

構成オプション
Orinなど複数ブランド・機種の高性能演算モジュールを選択可能
構成オプション
手首2自由度を選択可能。ピッチとヨーの可動域は各±92.5°
構成オプション
腰部2自由度を追加選択可能。ロールとピッチの可動域は各±30°
二次開発/SDK
対応

商業情報

保証期間
18か月

二次開発

G1

開発非対応

G1 EDU現在のモデル

開発可能

開発構成: G1 EDU 29自由度の参照構成

Exact documented development profile. Hardware, firmware and access conditions are recorded per capability.

開発機能

関節レベル制御条件付き対応
Python SDK条件付き対応

機種別 SDK2 python。対応ファームウェア・開発権限・ネットワーク設定が必要。手順に従い競合する上位制御を停止。

C++ SDK条件付き対応
ROS 2条件付き対応

公式 ROS 2 の例。CycloneDDS、メッセージ定義、搭載ファームウェアを合わせてください。

位置指令条件付き対応
速度指令条件付き対応
PD+フィードフォワードトルク条件付き対応

関節レベル制御、C++ SDK、位置指令、速度指令、PD+フィードフォワードトルク · 公式 C++ 低レベル例は q/dq、PD ゲイン、フィードフォワードトルクを提供。対応構成と制御権限が必要で、直接トルクモードを保証しません。確認した例は29モーター用。腰固定・23自由度版には無効な関節があります。

情報源 · 5

オープンソースと製作資料

ソフトウェア

一部公開

例や補助ツールのみ公開されています。中核システムの公開を意味しません。

ハードウェア設計

未検証

この項目について十分な検証済みの根拠がありません。

製作資料

未検証

この項目について十分な検証済みの根拠がありません。

種類資料ライセンス対象バージョン開く
コードUnitree SDK2 Python

GitHub · unitreerobotics/unitree_sdk2_python

Pinned source revision 814556d15970dd2ecf1c9984e845ca02ab07e206. License applies to this repository; hardware, firmware, dependencies and robot access have separate terms.

BSD-3-Clauseg1_edu_29dof開く GitHub

商用ステータス

ステータス
商用化
価格
価格未公開
発売時期
2024年5月13日

導入履歴

状態は過去の資料に基づき、その後の稼働状況は不明です。

導入記録 1 · 段階不明 1 · 案件の実績台数 · 非公開

協力主体
Corporación Universitaria del Huila (CORHUILA) · 顧客
主なタスク
CORHUILAはUnitree G1 EDUを受け取り、メカトロニクス工学課程の管理下に置き、工学教育とロボット・AI研究のプラットフォームとしている。大学は学生によるプログラム作成、コンピュータビジョン、自律システム、応用ロボティクスの研究を予定していると説明しているが、開始時期や実施済みの活動は確認されていない。教育・訓練支援
場所
コロンビア、ウイラ県
開始
非公開
最終確認
2026-10-10
根拠の範囲

CORHUILAの2026年7月31日付公式記事は、受領した機体をUnitree G1 EDUと明記し、キャンパスで正式に受け取り、メカトロニクス工学課程が管理すると述べている。記事は今後の教育・研究活動を説明しており、開始日や現在の稼働状況は確認していない。記事公開日は情報公開の進展としてのみ記録し、納入日とは扱わない。台数と支払い状況は公表されていない。
導入タイムライン · 1

  1. CORHUILAがUnitree G1 EDUの受領を報告
確認済み資料に基づく状態であり、現在の稼働を保証しません。2026-10-10

データセット収録

タイムライン

  1. ロボット公開
    G1 EDU
情報源または訂正を送信