
有来源且已核验
每个榜单只比较一个统一口径的公开参数;缺失或口径不清的数据不进入排名。
按公开且可核验的基础参数,对已收录的人形机器人进行排序。
按已收录的整机总自由度排序,包含可从公开规格中解析的 DOF 数据。
自由度数量代表机械结构复杂度,不直接等于实际操作能力。
| 排名 | 机器人 | 公司 | 核心参数 | 阶段 | 来源 | 最近核验 |
|---|---|---|---|---|---|---|
| 1 |  Clone Alpha | Clone Robotics | 164 DOFⓘ | 原型 | 来源 | 2026-07-01 |
| 2 |  KAI | KinetixAI | 115 DOFⓘ | 原型 | 来源 | 2026-07-28 |
| 3 | 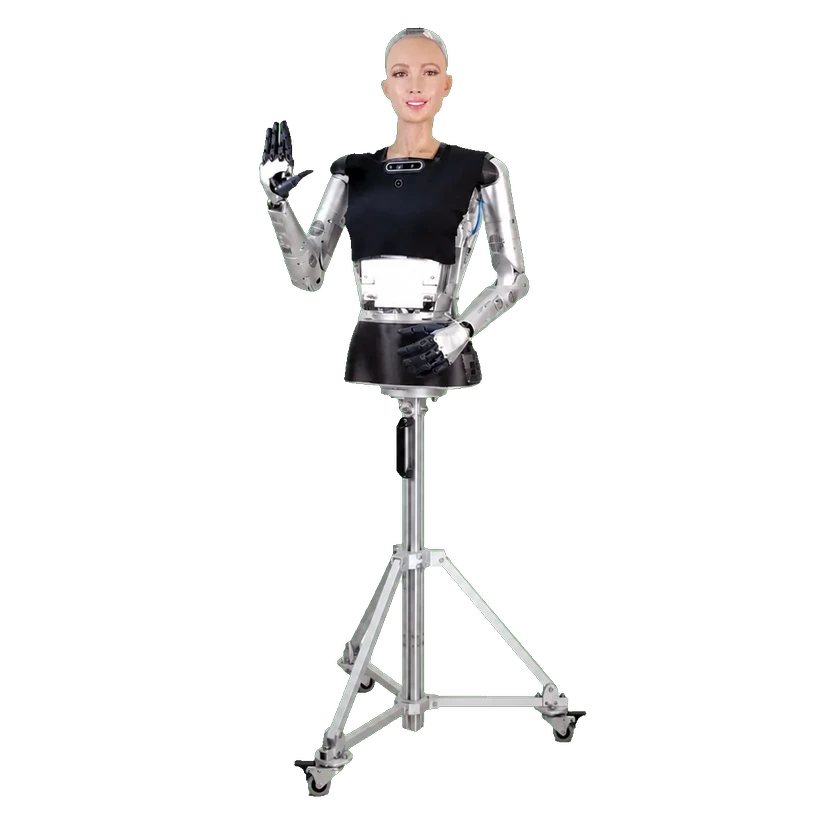 Sophia | 汉森机器人 | 83 DOFⓘ | 商业化 | 来源 | 2026-07-23 |
| 4 |  小鹏新一代 IRON | 小鹏AI机器人 | 82 DOFⓘ | 原型 | 来源 | 2026-07-29 |
| 5 | 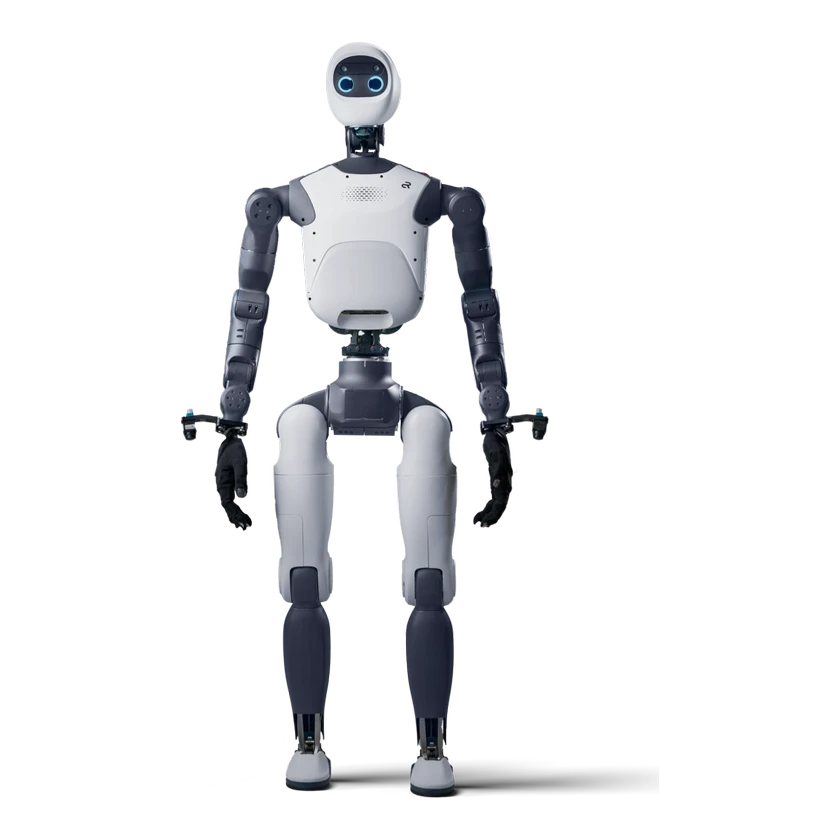 Agile ONE SN | 思灵机器人 | 71 DOFⓘ | 原型 | 来源 | 2026-10-21 |
| 6 | 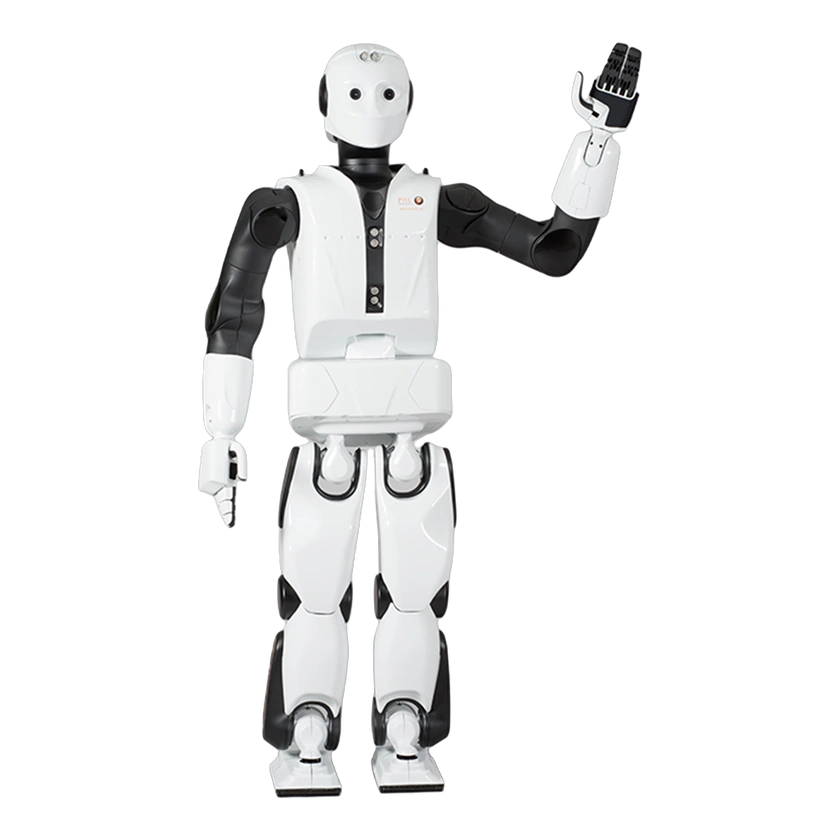 REEM-C | PAL Robotics | 68 DOFⓘ | 商业化 | 来源 | 2026-07-28 |
| 7 | 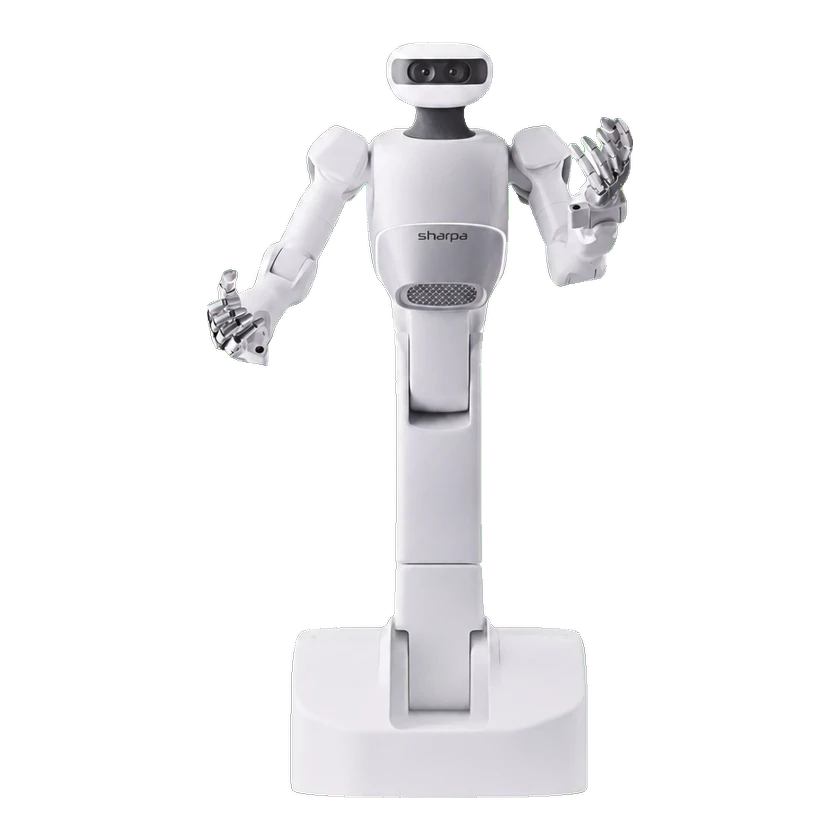 Sharpa North | Sharpa | 67 DOFⓘ | 试点 | 来源 | 2026-08-30 |
| 8 | 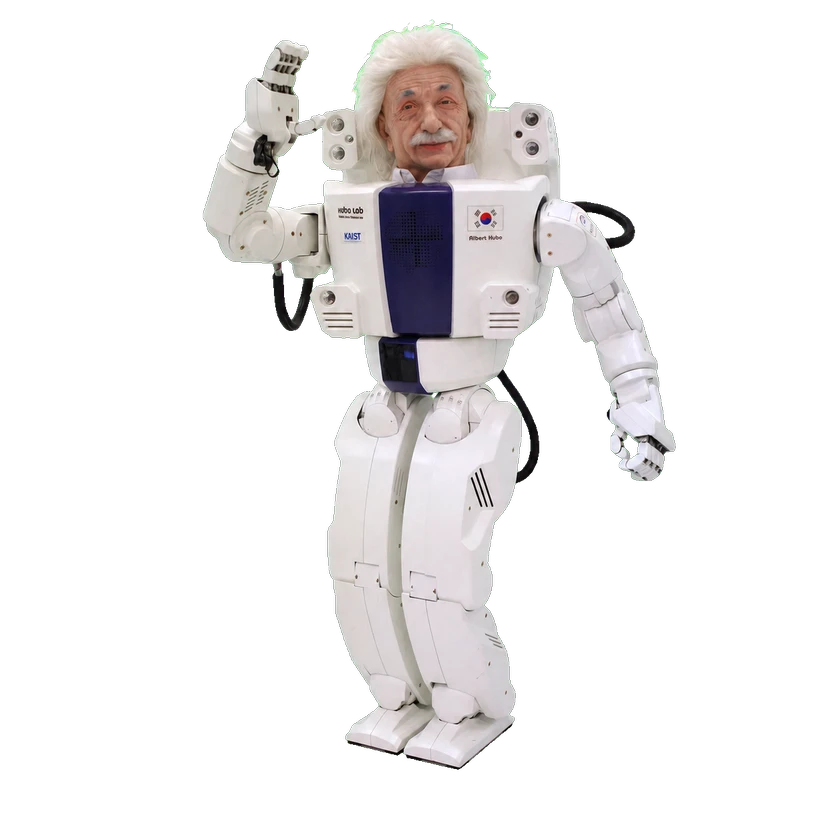 Albert Hubo | 韩国科学技术院 | 66 DOFⓘ | — | 来源 | 2026-07-23 |
| 8 | 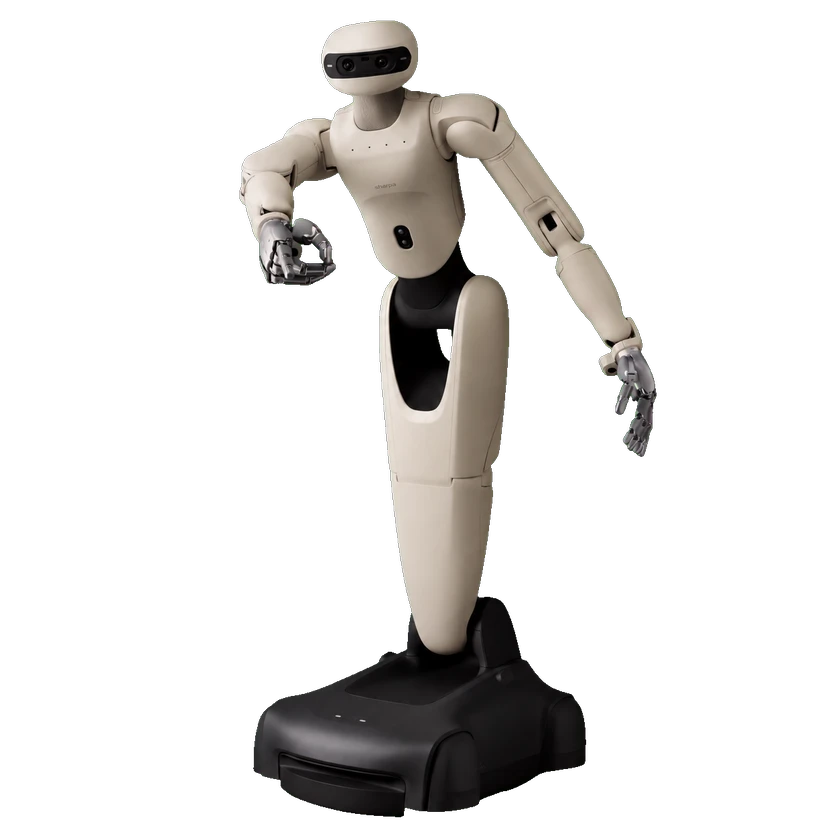 Droid D01 | Sharpa | 66 DOFⓘ | 商业化 | 来源 | 2026-09-28 |
| 10 | 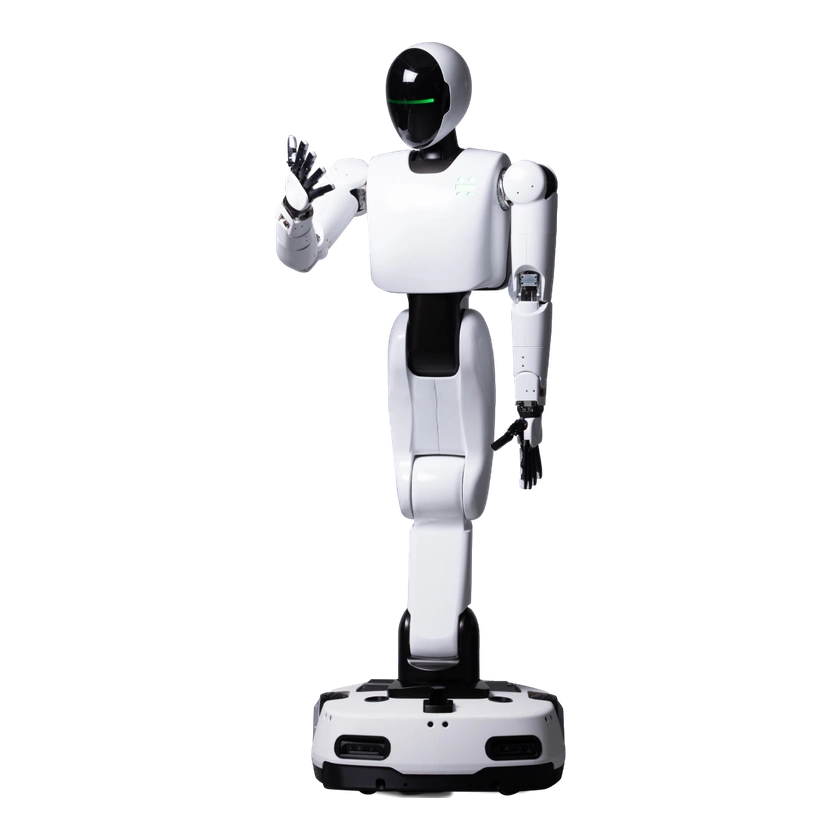 Friday | Holiday Robotics | 64 DOFⓘ | 原型 | 来源 | 2026-07-20 |
| 11 | 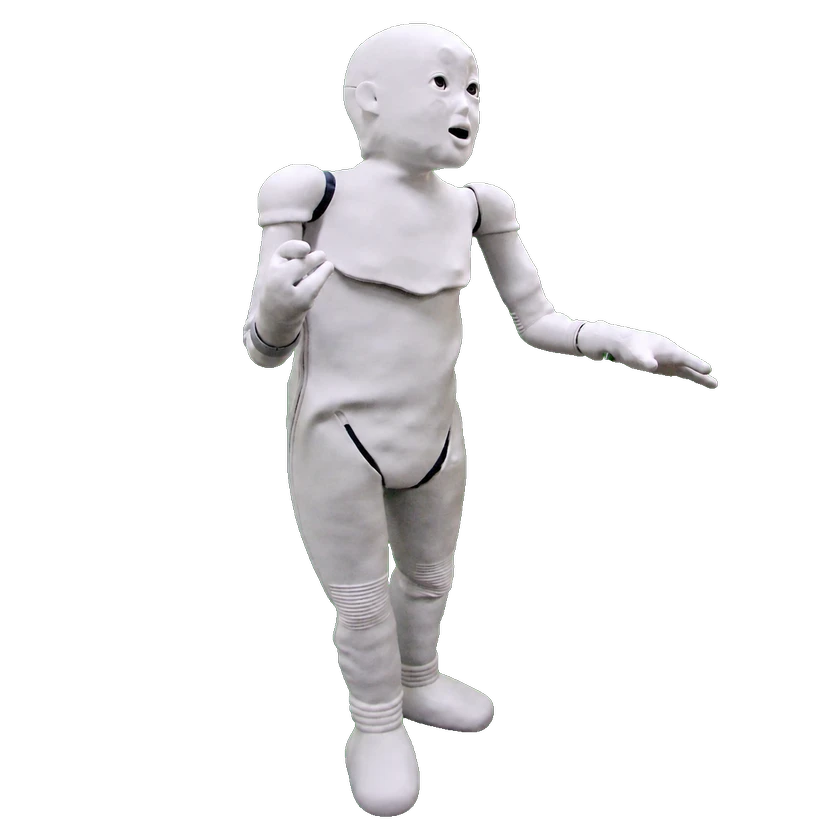 CB2 | 大阪大学 | 63 DOFⓘ | 原型 | 来源 | 2026-07-30 |
| 12 | 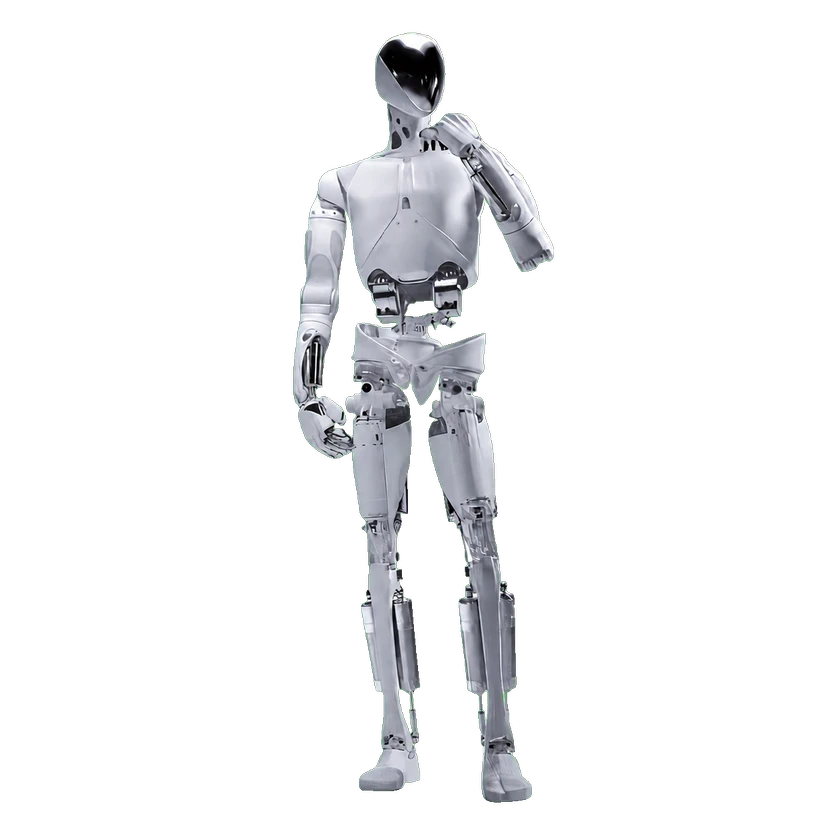 小鹏第一代 IRON | 小鹏AI机器人 | 62 DOFⓘ | 原型 | 来源 | 2026-09-09 |
| 12 |  量子2号 | 自变量机器人 | 62 DOFⓘ | 商业化 | 来源 | 2026-07-20 |
| 14 |  ASIMO | 本田 | 57 DOFⓘ | — | 来源 | 2026-07-28 |
| 15 |  Atlas | 波士顿动力 | 56 DOFⓘ | 商业化 | 来源 | 2026-09-23 |
| 15 |  Atlas (Electric) | 波士顿动力 | 56 DOFⓘ | 商业化 | 来源 | 2026-07-02 |
| 15 | 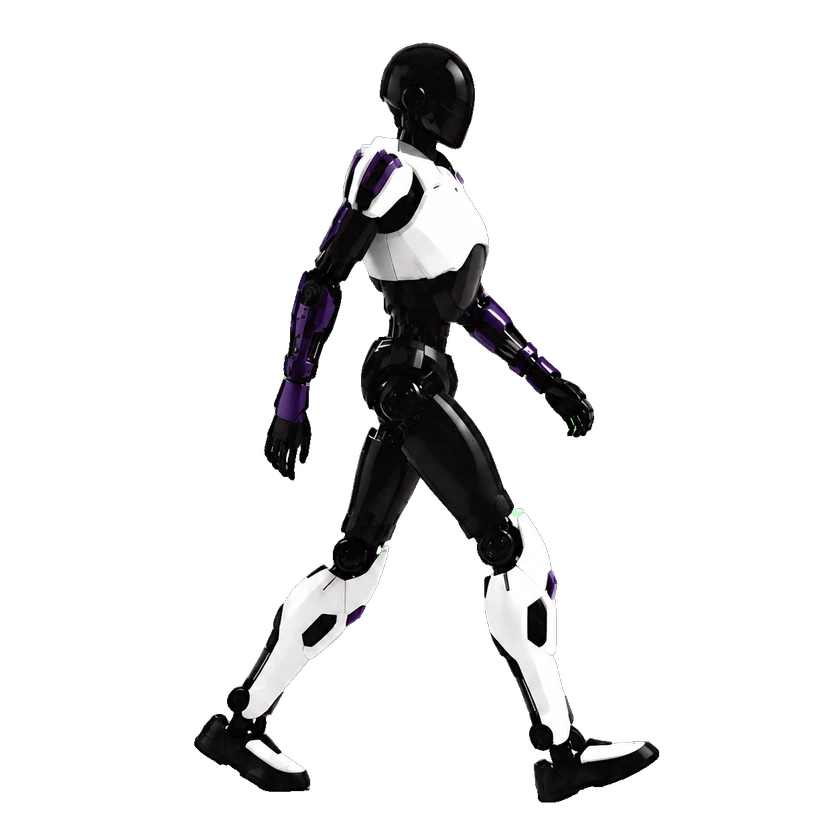 Humanoid-X | 合十思维(北京)科技有限公司 | 56 DOFⓘ | 原型 | 来源 | 2026-08-31 |
| 15 | 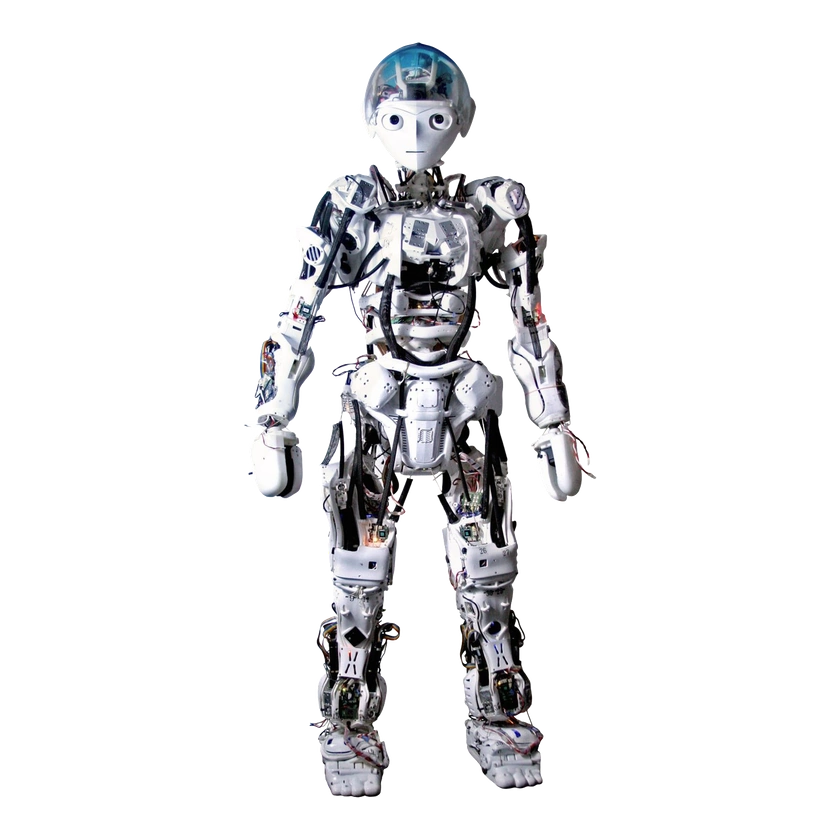 Kojiro | 东京大学 | 56 DOFⓘ | 原型 | 来源 | 2026-07-28 |
| 19 | 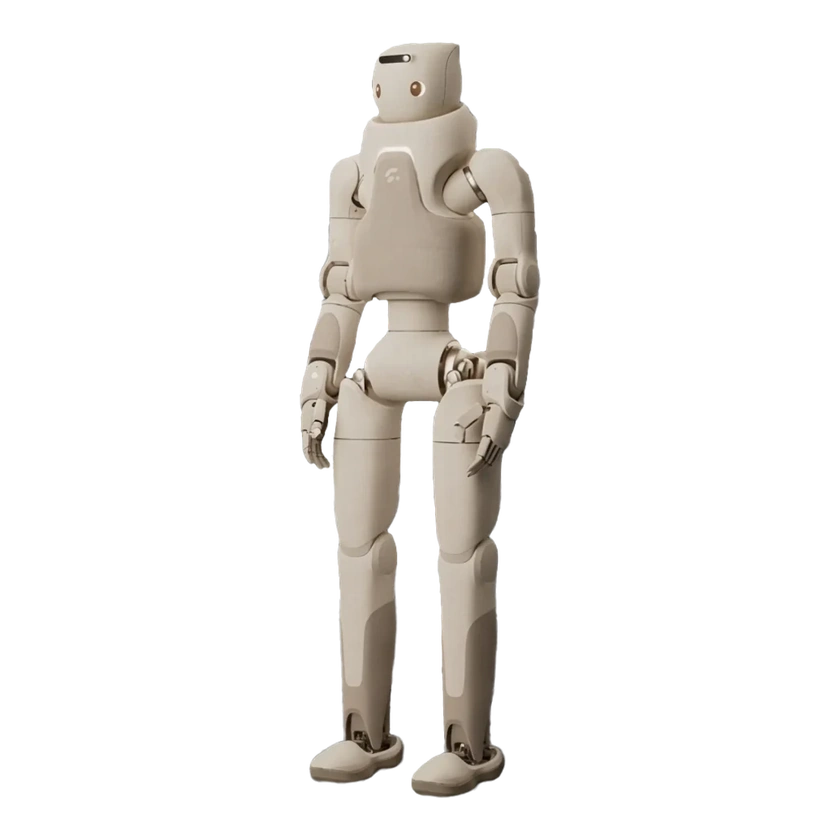 GR-3 | 傅利叶智能 | 55 DOFⓘ | 原型 | 来源 | 2026-07-28 |
| 19 | 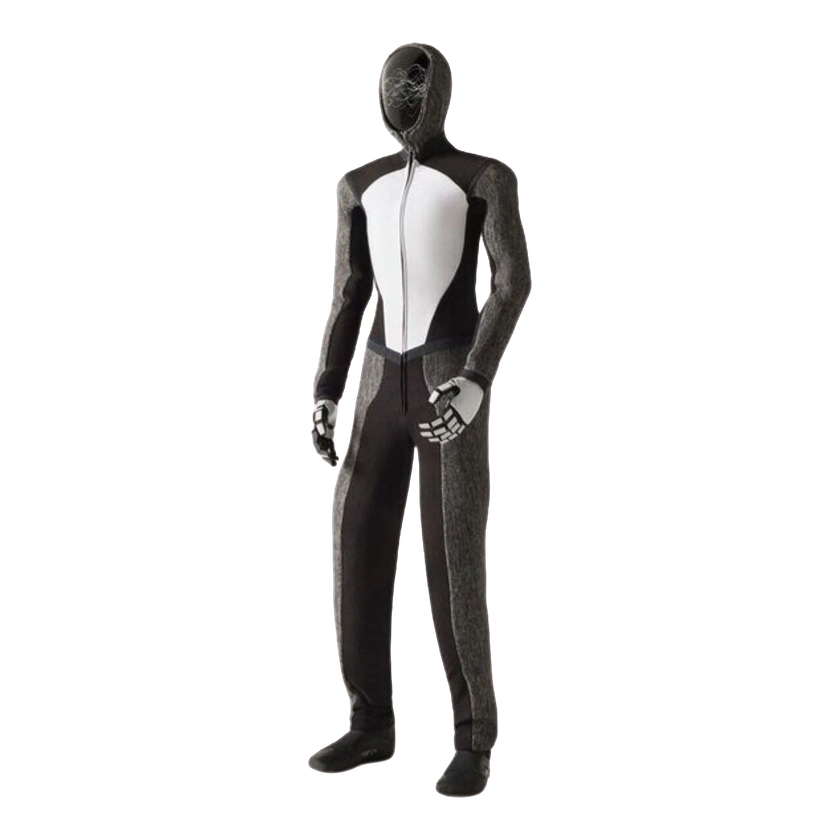 NEO Beta | 1X 科技 | 55 DOFⓘ | 原型 | 来源 | 2026-07-29 |
Clone AlphaClone RoboticsKAIKinetixAISophia汉森机器人小鹏新一代 IRON小鹏AI机器人Agile ONE SN思灵机器人REEM-CPAL RoboticsSharpa NorthSharpaAlbert Hubo韩国科学技术院Droid D01SharpaFridayHoliday RoboticsCB2大阪大学小鹏第一代 IRON小鹏AI机器人量子2号自变量机器人ASIMO本田Atlas波士顿动力Atlas (Electric)波士顿动力Humanoid-X合十思维(北京)科技有限公司Kojiro东京大学GR-3傅利叶智能NEO Beta1X 科技每个榜单只比较一个统一口径的公开参数;缺失或口径不清的数据不进入排名。
DOF
1, 1, 3
按已收录的整机总自由度排序,包含可从公开规格中解析的 DOF 数据。