
有来源且已核验
每个榜单只比较一个统一口径的公开参数;缺失或口径不清的数据不进入排名。
按公开且可核验的基础参数,对已收录的人形机器人进行排序。
按公开且可核验的最高地面移动速度排序,单位为 m/s。
| 排名 | 机器人 | 公司 | 核心参数 | 阶段 | 来源 | 最近核验 |
|---|---|---|---|---|---|---|
| 1 | 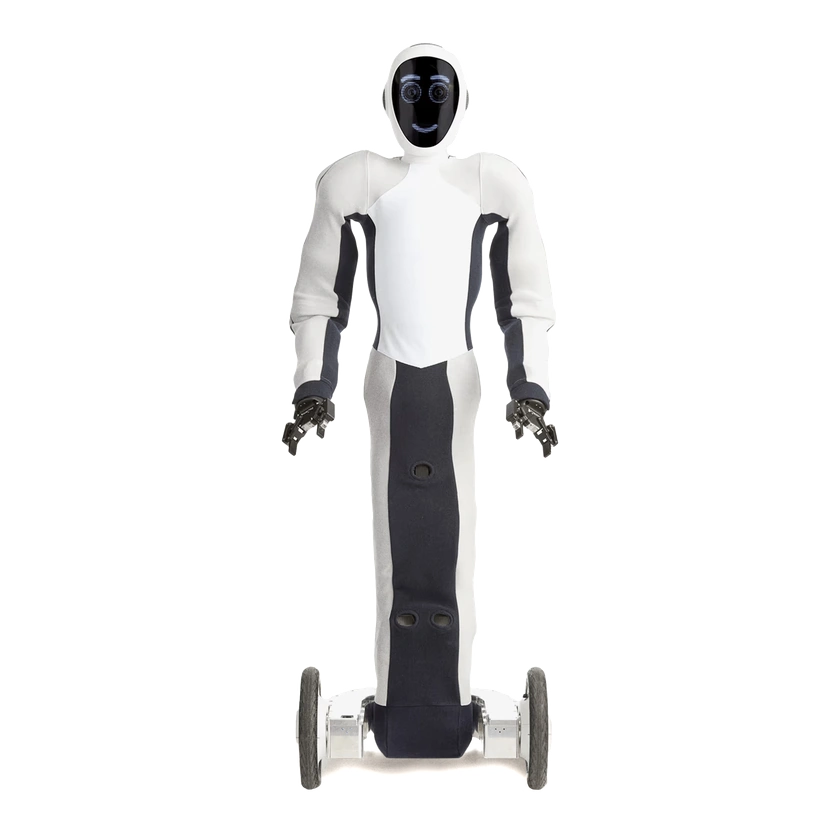 EVE | 1X 科技 | 4 m/sⓘ | 商业化 | 来源 | 2026-07-28 |
| 1 | 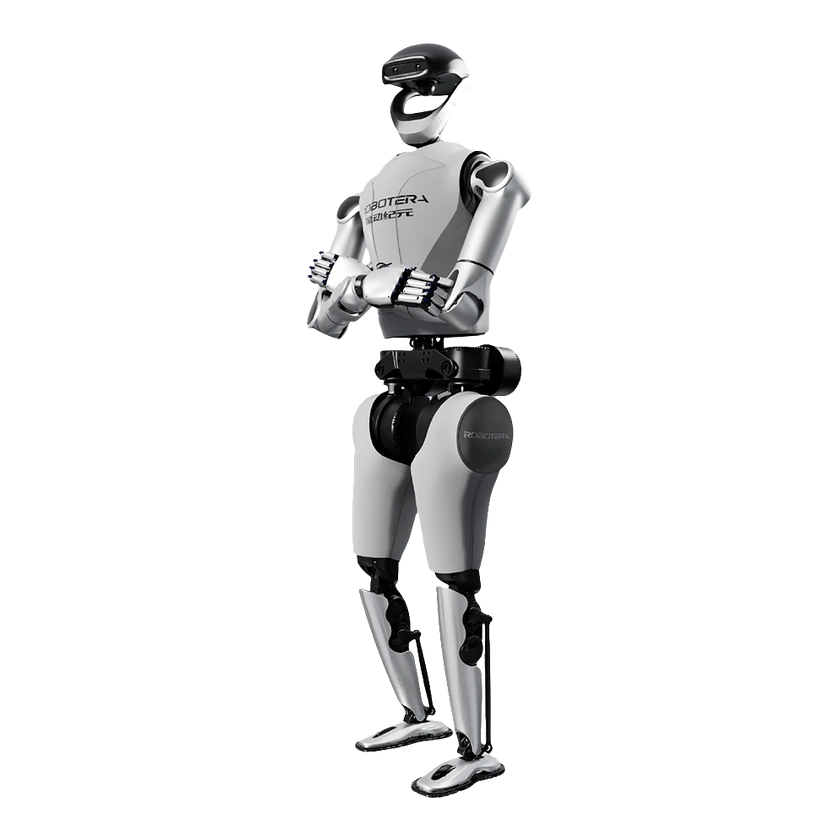 L7 | 星动纪元 | 4 m/sⓘ | 概念 | 来源 | 2026-07-26 |
| 3 | 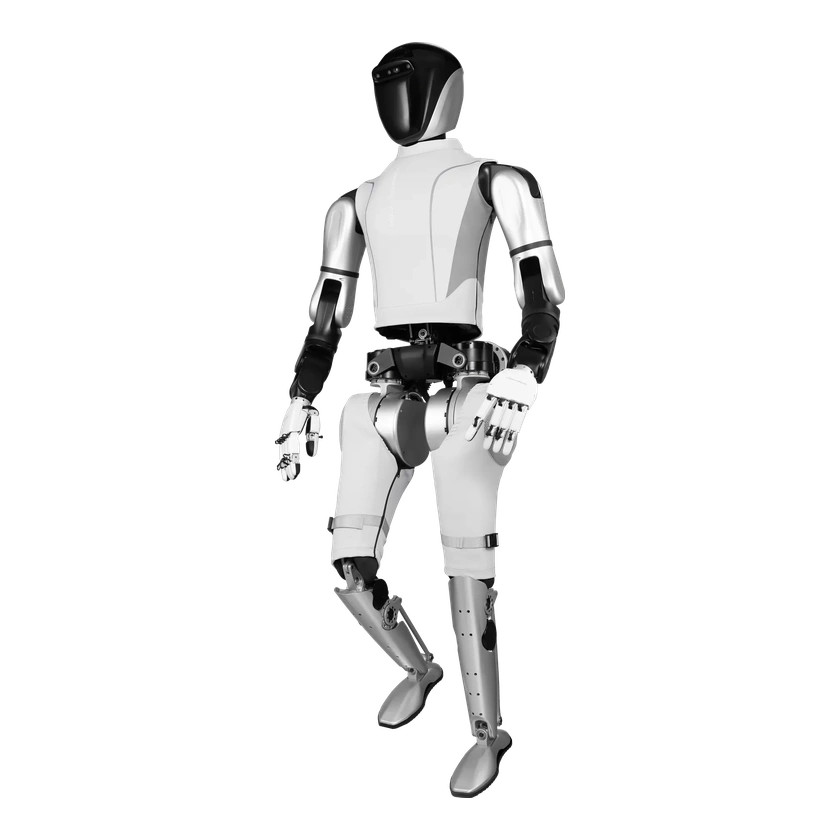 Star1 | 星动纪元 | 3.6 m/sⓘ | 原型 | 来源 | 2026-07-29 |
| 4 | 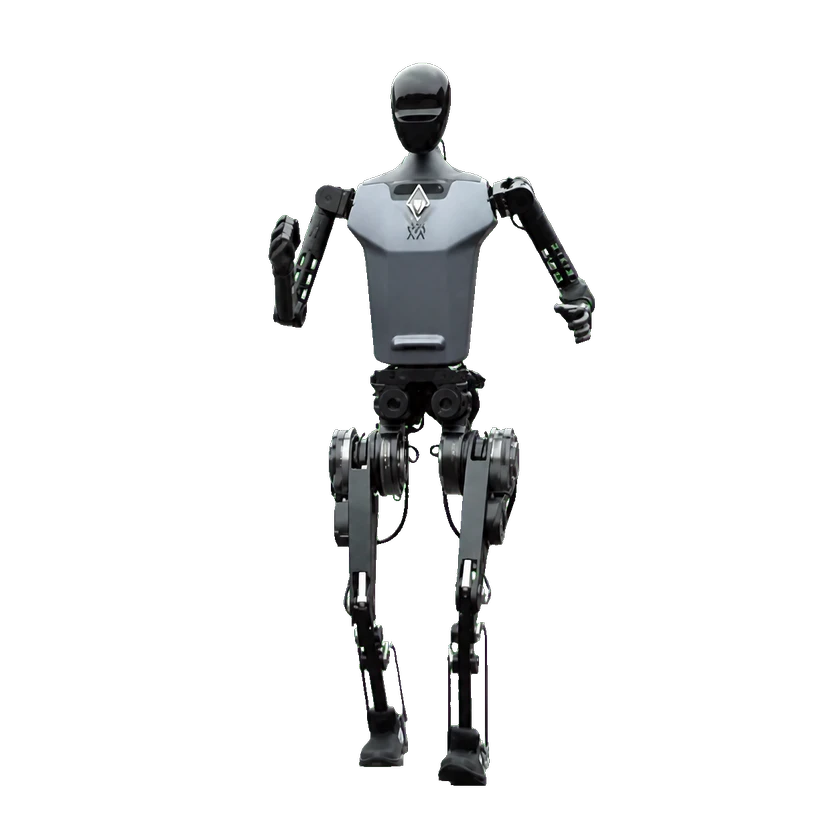 天工 Ultra | 北京人形机器人创新中心 | 3.33 m/sⓘ | 试点 | 来源 | 2026-08-26 |
| 5 |  H1 | 宇树科技 | 3.3 m/sⓘ | 商业化 | 来源 | 2026-07-30 |
| 6 |  H2 | 宇树科技 | 3.06 m/sⓘ | 商业化 | 来源 | 2026-07-29 |
| 7 |  T800(基础版) | 众擎机器人 | 3 m/sⓘ | 原型 | 来源 | 2026-08-27 |
| 8 |  NAVIAI i3 | 浙江人形机器人创新中心有限公司 | 2.5 m/sⓘ | 原型 | 来源 | 2026-08-05 |
| 8 | 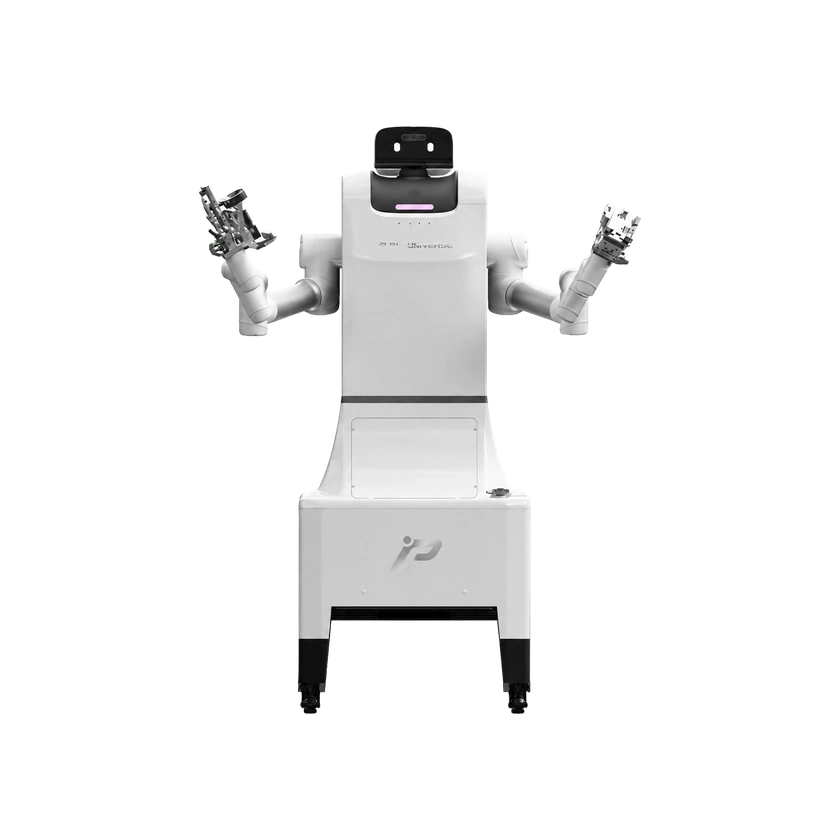 ProWhite Robot 2.0 | 普罗宇宙 | 2.5 m/sⓘ | 商业化 | 来源 | 2026-07-27 |
| 8 | 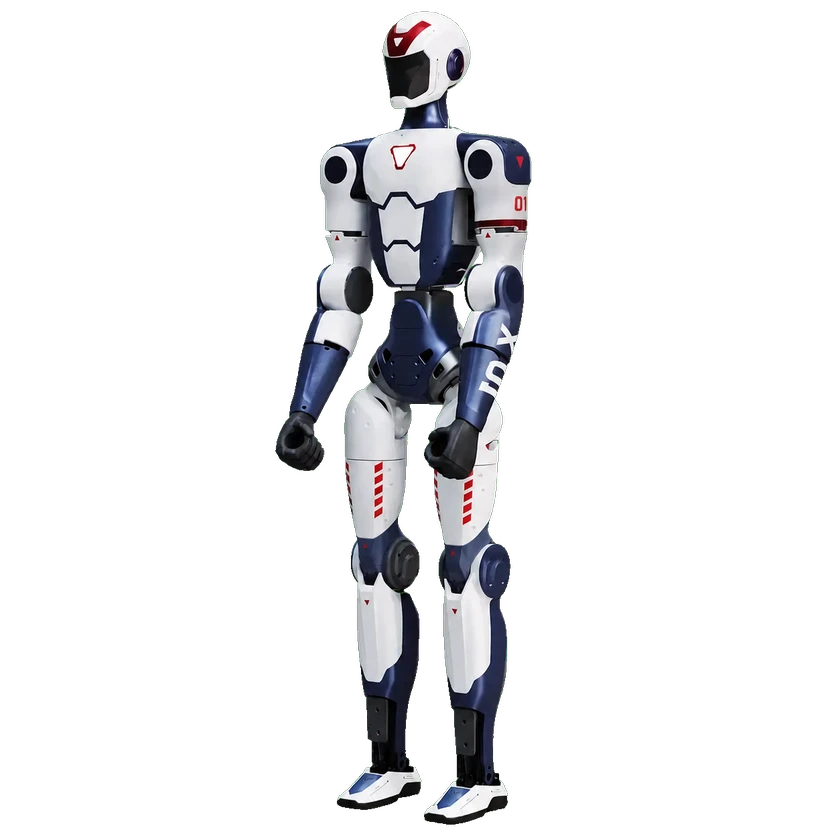 R1 | 宇树科技 | 2.5 m/sⓘ | 商业化 | 来源 | 2026-07-30 |
| 11 | 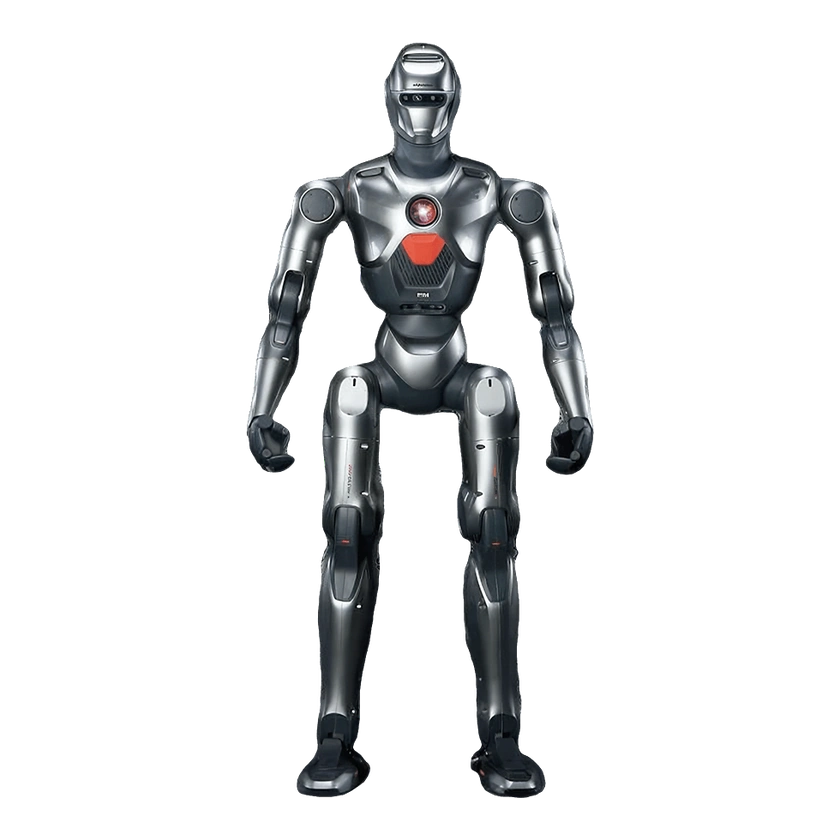 AEON | 海克斯康 | 2.4 m/sⓘ | 原型 | 来源 | 2026-07-02 |
| 11 | 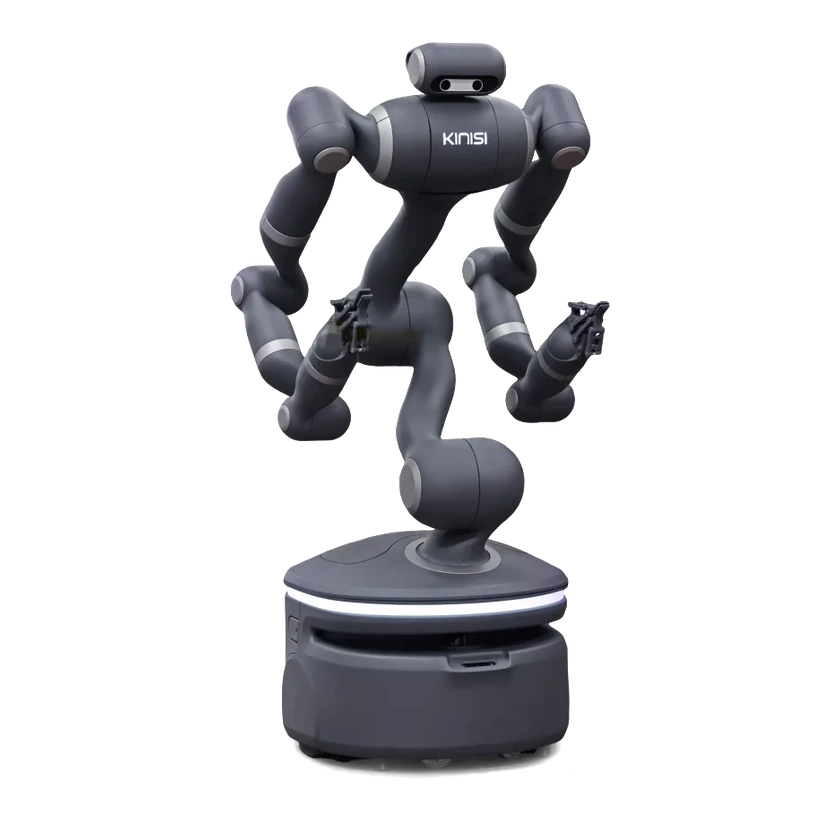 Kinisi KR1 | Kinisi Robotics | 2.4 m/sⓘ | 原型 | 来源 | 2026-08-14 |
| 13 |  Atlas | 波士顿动力 | 2.22 m/sⓘ | 商业化 | 来源 | 2026-07-01 |
| 14 |  Robonaut 2 | 美国国家航空航天局/通用汽车 | 2.13 m/sⓘ | — | 来源 | 2026-07-30 |
| 15 |  Agile ONE | 思灵机器人 | 2 m/sⓘ | 原型 | 来源 | 2026-07-30 |
| 15 |  Booster T2 专业版 P1 | 加速进化 | 2 m/sⓘ | 商业化 | 来源 | 2026-07-17 |
| 15 | 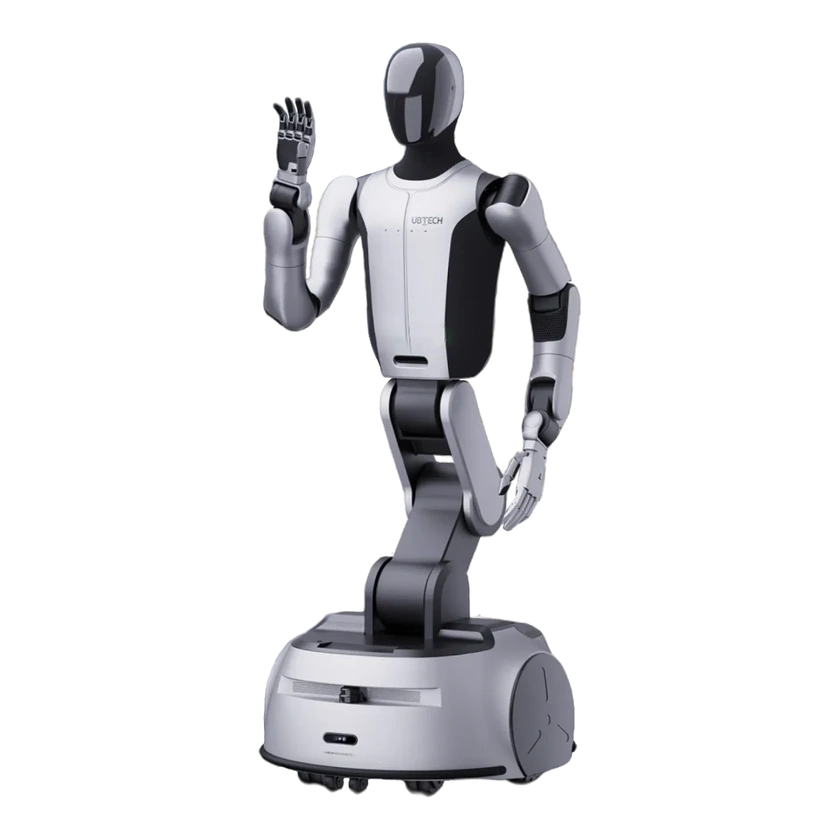 Cruzr S2 | 优必选科技 | 2 m/sⓘ | 商业化 | 来源 | 2026-07-24 |
| 15 | 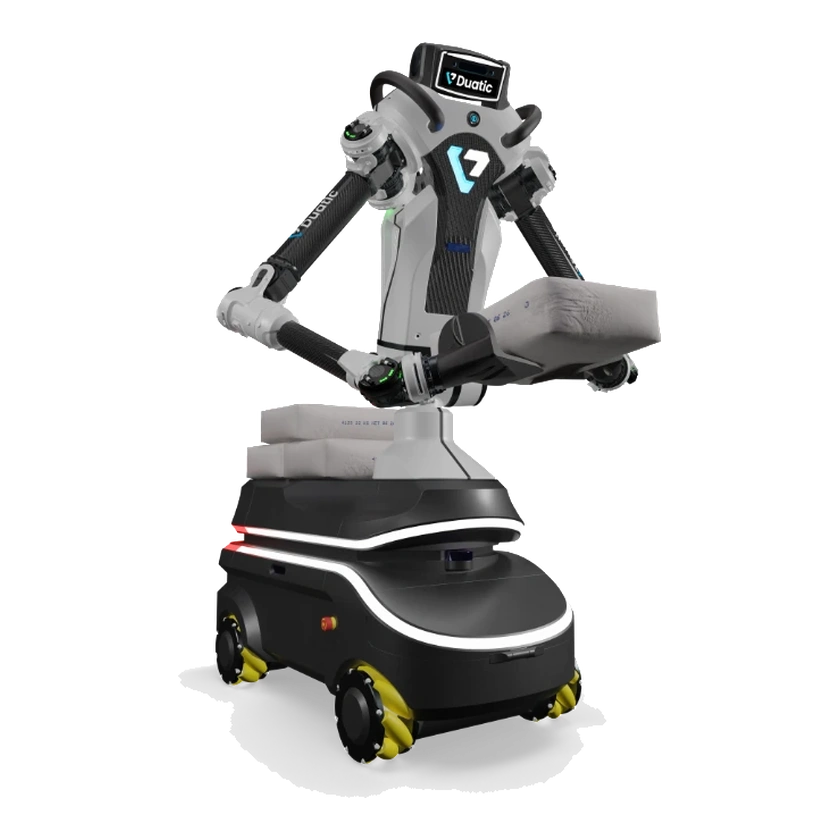 Duatic Alpha | Duatic | 2 m/sⓘ | 原型 | 来源 | 2026-08-14 |
| 15 | 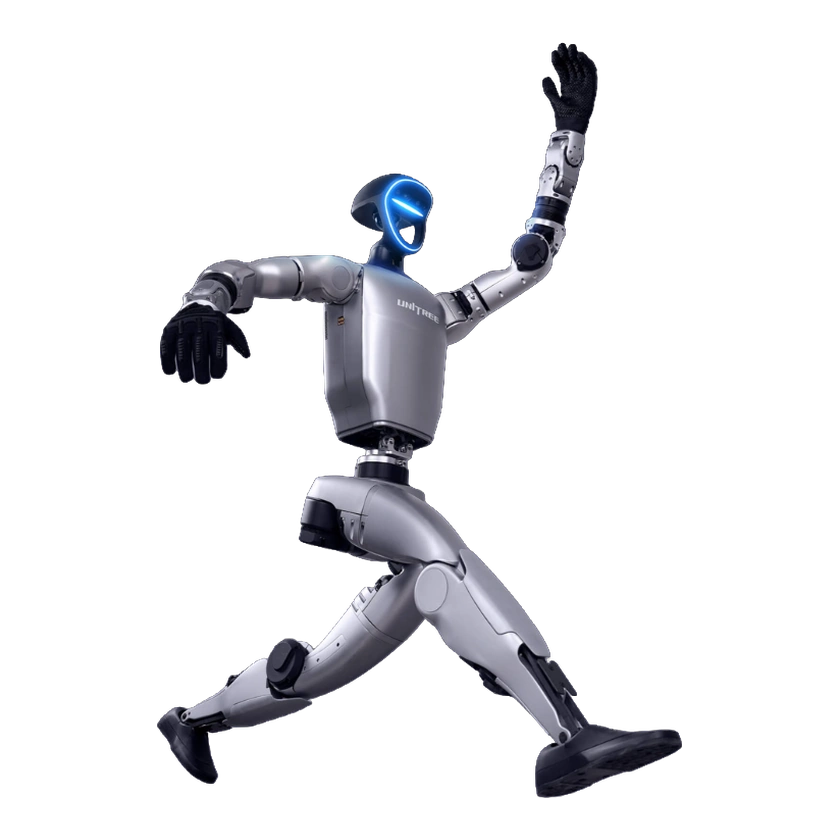 G1 | 宇树科技 | 2 m/sⓘ | 商业化 | 来源 | 2026-07-09 |
| 15 | 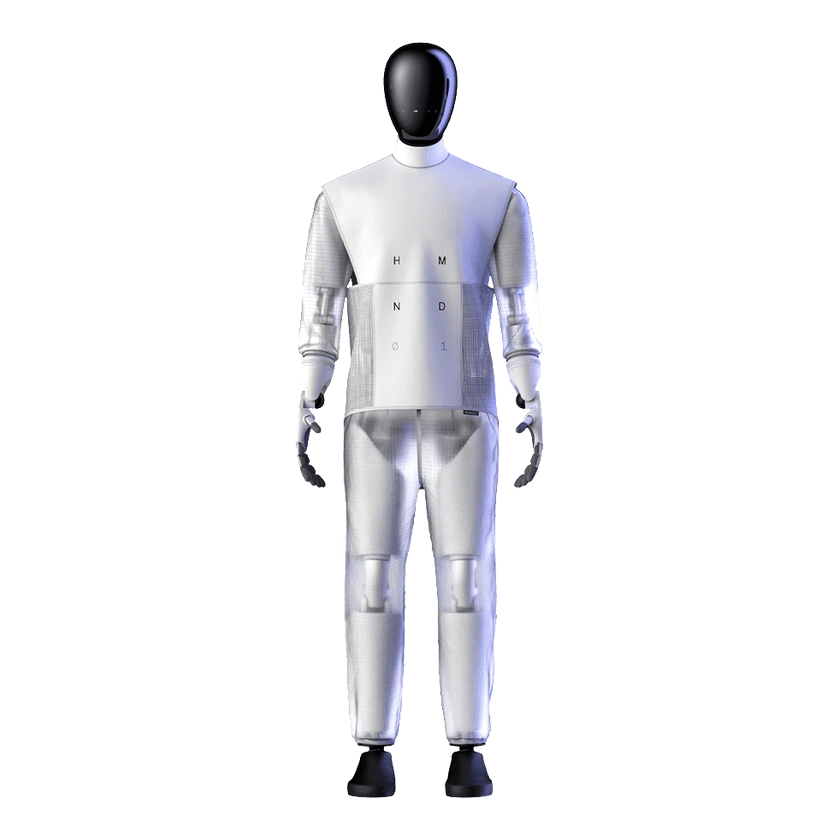 HMND 01 Alpha Bipedal | Humanoid | 2 m/sⓘ | 原型 | 来源 | 2026-07-29 |
EVE1X 科技L7星动纪元Star1星动纪元天工 Ultra北京人形机器人创新中心H1宇树科技H2宇树科技T800(基础版)众擎机器人NAVIAI i3浙江人形机器人创新中心有限公司ProWhite Robot 2.0普罗宇宙R1宇树科技AEON海克斯康Kinisi KR1Kinisi RoboticsAtlas波士顿动力Robonaut 2美国国家航空航天局/通用汽车Agile ONE思灵机器人Booster T2 专业版 P1加速进化Cruzr S2优必选科技Duatic AlphaDuaticG1宇树科技HMND 01 Alpha BipedalHumanoid每个榜单只比较一个统一口径的公开参数;缺失或口径不清的数据不进入排名。
m/s
1, 1, 3
按公开且可核验的最高地面移动速度排序,单位为 m/s。