UBTECH Robotics logoUBTECH Robotics

Walker Tienkung

가격
299,000 중국 위안화
유형
휴머노이드 로봇 · 인간 크기 휴머노이드
적용 시나리오
연구 및 교육 · Education Platform / 연구 및 교육 · 연구 플랫폼
상태
상용
구매 가능 여부
사전 주문 가능
구매 방식
미공개
공개일
2025년 3월 12일
국가/지역
중국
1.73 m
높이
64 kg
무게
3.5시간
작동 시간

Walker Tienkung은 학술 연구, 교육 및 2차 개발을 위한 UBTECH의 전신 휴머노이드 플랫폼으로, 적응형 보행, 동적 균형, 개방형 인터페이스 및 원격 조작을 갖추고 있습니다.
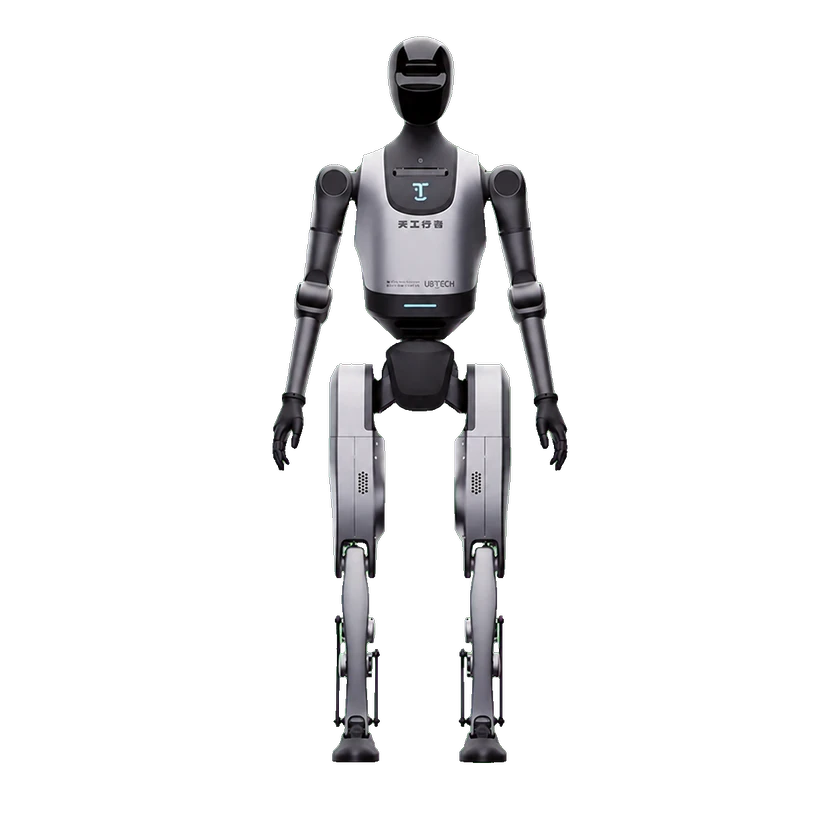
Walker Tienkung TK2101

인텔리전스 프로필

실험은 기본 탑재를 의미하지 않습니다. 근거는 명시된 모델 버전에만 적용됩니다.

학습 방식공식 발표
강화 학습

기능 맵

이동공식 발표
보행

UBTECH states that the Tiangong Xingzhe series can stand, walk, run, and adapt stably to slopes and sandy terrain.

이동공식 발표
균형 유지

UBTECH states that the Tiangong Xingzhe series has dynamic balance and disturbance-rejection capability.

하드웨어 사양

물리적 사양

양팔 폭
535 mm
색상
메탈릭 그레이 + 블랙
기계 관절 수
통합 관절 20개(팔: 4 × 2, 다리: 6 × 2)
소재
알루미늄 합금 + 엔지니어링 플라스틱

기계 및 장착

팔당 제어 가능 자유도
4자유도 팔 × 2
높이
1.73 m
무게
64 kg

기계 구조

관절 엔코더
통합 엔코더
관절 유형
통합 모터-감속기-엔코더 관절

센서

IMU
고정밀 IMU

배터리 및 작동 시간

배터리 유형
삼원계 리튬 배터리, 용량: 30 Ah + 3 Ah
배터리 전압
48 V
충전기
4시간 미만
작동 시간
3.5시간

컴퓨팅 플랫폼

CPU
Intel x86 i7-1355U
CPU 코어
10코어
CPU 최대 주파수
최대 5 GHz
CPU 스레드
12스레드
메모리 유형
RAM 16 GB
온보드 컴퓨팅
Intel x86 i7-1355U
운영 체제
Ubuntu 22.04.4 LTS, 미들웨어: ROS
저장 공간
SSD 256 GB

상호작용 및 통신

통신
Wi-Fi 6, Ethernet, Bluetooth, 전신 CAN/EtherCAT 버스

개발 지원

Walker Tienkung TK2101현재 모델

개발 개방

개발 구성: Walker Tienkung V2.0.7.x interfaces

Series-wide interface declaration in the V2.0.7.x manual. Match the purchased SKU, actual joint layout and delivered SDK; optional hands/compute are not assumed.

개발 기능

관절 수준 제어조건부 지원
원격 조작조건부 지원
데이터 수집조건부 지원

The V2.0.7.x manufacturer manual explicitly lists joint/sensor interfaces, teleoperation and data collection across the series. Use the delivered SDK and actual SKU layout; this does not establish particular control modes, language bindings or optional peripherals.

출처 · 1

상용화 상태

상태
상용
가격
299,000 중국 위안화
공개일
2025년 3월 12일

타임라인

  1. 로봇 공개
    Walker Tienkung TK2101
출처 또는 수정 제안 보내기