
零部件
搜索零部件名称、型号或公司
显示 221 个零部件产品
| 零部件 | 组织 | 国家 / 地区 | 产品状态 | 可用状态 | 手指数量 | 关节数 | 主动自由度 | 本体重量上限 | 通信接口 | 触觉感知 | 操作 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 ZWHAND B06ZWHAND B06 | 深圳市兆威灵巧手技术有限公司 | 中国 | — | 未公开 | 5 指 | — | 6 自由度 | — | — | — | 价格未披露 | — | |
 耶鲁 Stewart 灵巧手Stewart 灵巧手 | 耶鲁大学 | 美国 | 原型 | 未公开 | 3 指 | — | 6 自由度 | 1.13 千克 | — | — | 未公开 | — | |
| 月泉仿生应手 Y-Hand应手 Y-Hand M1 | 月泉仿生 | 中国 | — | 未公开 | 5 指 | — | 26 自由度 | 0.3 千克 | — | — | 未披露 | — | |
 Yale OpenHand Sphinx 灵巧手Sphinx 灵巧手 | 耶鲁大学 | 美国 | — | 未公开 | 3 指 | — | — | — | — | — | 未披露 | — | |
 月泉仿生信手 X-Hand信手 X-Hand M1 | 月泉仿生 | 中国 | — | 未公开 | 5 指 | — | 11 自由度 | — | — | — | — | — | |
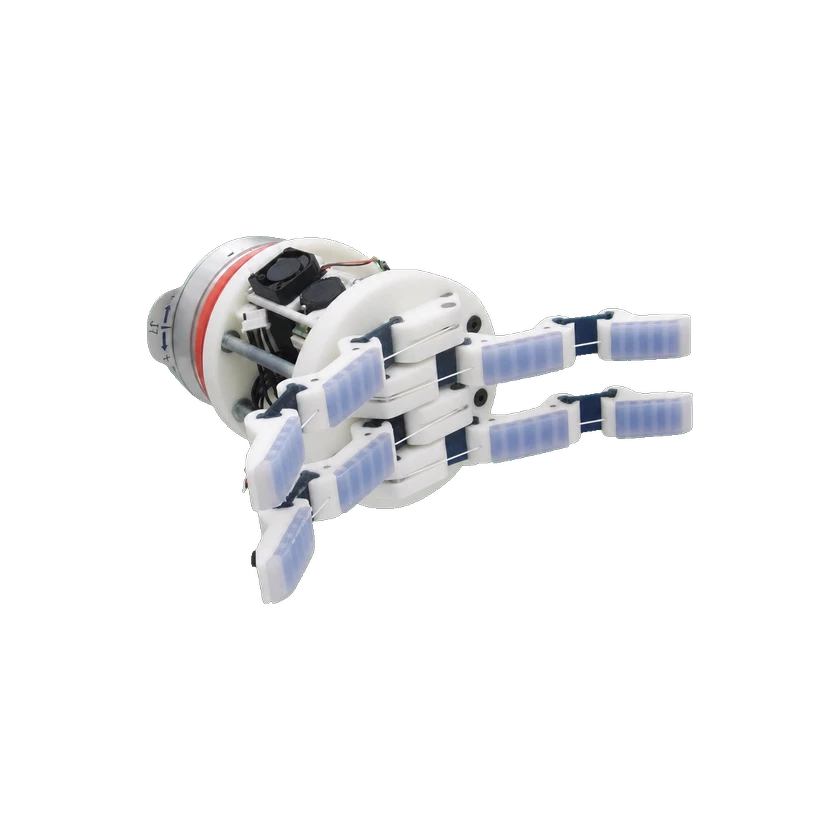 Yale OpenHand Model TModel T | 耶鲁大学 | 美国 | 原型 | 未公开 | 4 指 | — | — | — | — | — | 未公开 | — | |
| 耶鲁 SDM 灵巧手SDM 灵巧手 | 耶鲁大学 | 美国 | 原型 | 未公开 | 4 指 | 8 关节 | 8 自由度 | — | — | — | 未披露 | — | |
| Model QModel Q | 耶鲁大学 | 美国 | — | 未公开 | 4 指 | — | — | 0.74 千克 | — | — | — | — | |
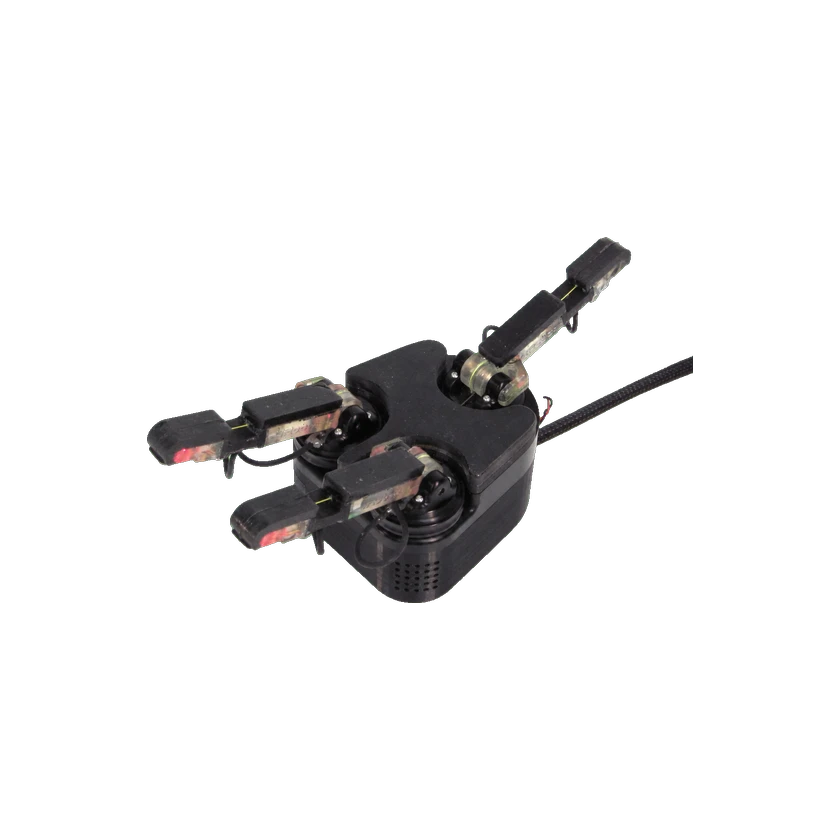 iRobot-Harvard-Yale iHY 灵巧手iRobot-Harvard-Yale iHY 灵巧手 | 耶鲁大学 GRAB 实验室 | 美国 | 原型 | 未发售 | 3 指 | — | 5 自由度 | 1.35 千克 | — | — | 未披露 | — | |
| Yale OpenHand Model OModel O | 耶鲁大学 | 美国 | 原型 | 未公开 | 3 指 | — | — | 0.75 千克 | — | — | 未公开 | — | |
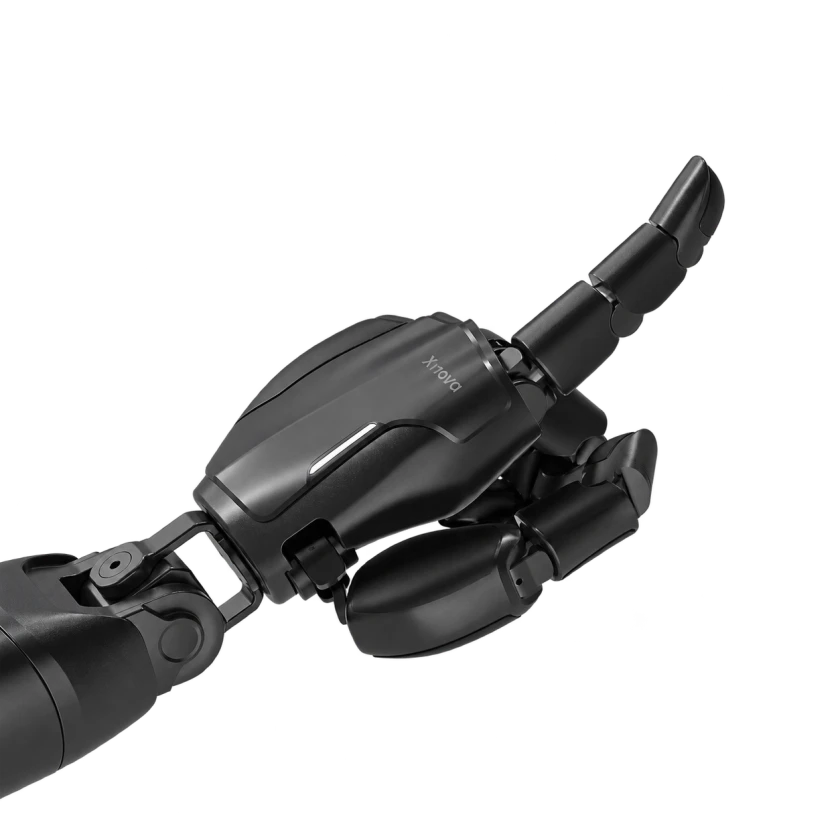 曦诺未来 Prima曦诺未来 Prima 1 | 曦诺未来 Xynova | 中国 | 商业化 | 在售 | 5 指 | — | 22 自由度 | 0.85 千克 | — | — | 每套 CNY 98,000 | — | |
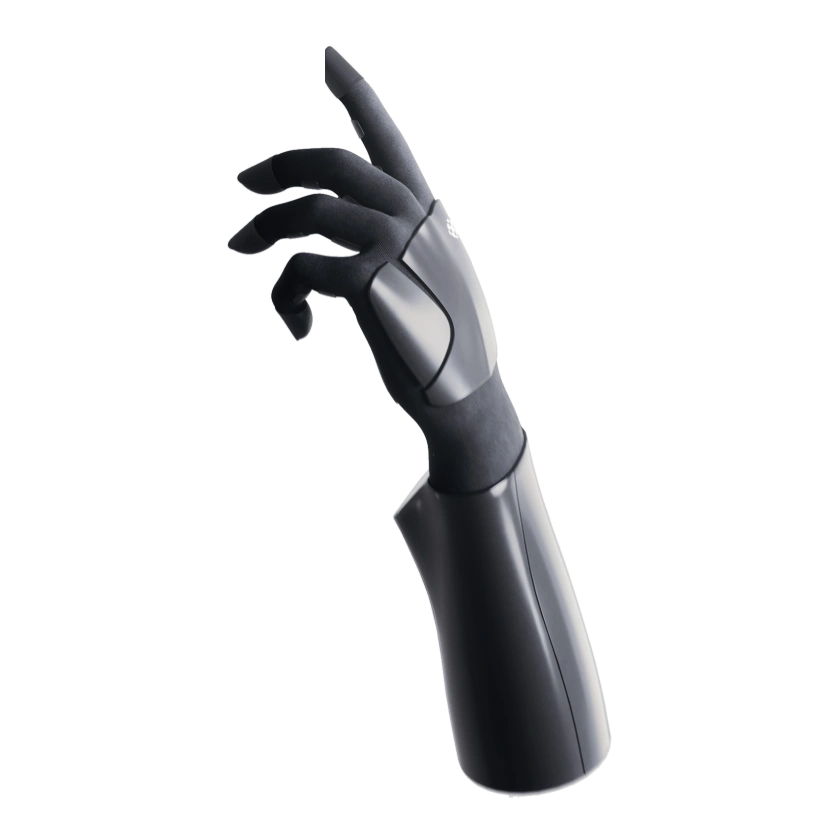 曦诺未来 Flex曦诺未来 Flex 2 | 曦诺未来 Xynova | 中国 | 商业化 | 在售 | 5 指 | — | 19 自由度 | 0.4 千克 | — | — | CNY 128,000+ | 2026-09-26 |
提交来源或更正