
Komponenten
Komponenten, Modelle oder Unternehmen suchen
213 komponenten-Modelle werden angezeigt
| Komponente | Organisation | Land | Produktstatus | Verfügbarkeit | Fingeranzahl | Anzahl der Gelenke | Aktive Freiheitsgrade | Handgewicht | Kommunikationsschnittstelle | Tastsensorik | Aktionen | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 Yale Stewart HandStewart Hand | Yale University | Vereinigte Staaten | Prototyp | Nicht veröffentlicht | 3 Finger | — | 6 FG | 1,13 kg | — | — | Nicht veröffentlicht | — | |
| Yuequan Y-HandYingShou Y-Hand M1 | Yuequan Bionics | China | — | Nicht veröffentlicht | 5 Finger | — | Nicht belegt | 0,3 kg | — | — | Nicht veröffentlicht | — | |
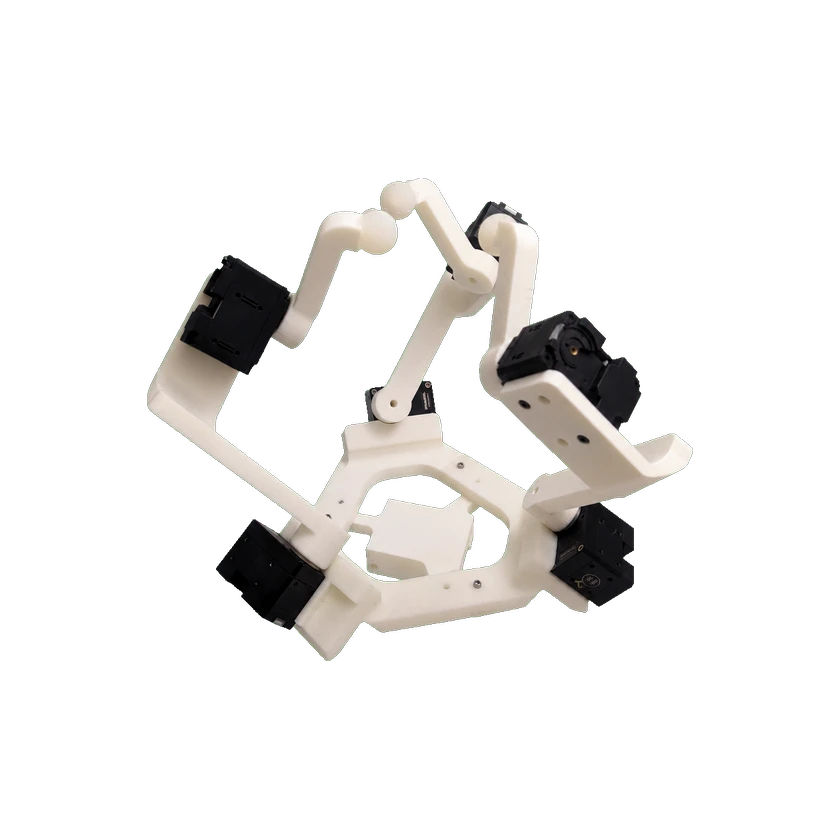 Yale OpenHand Sphinx HandSphinx Hand | Yale University | Vereinigte Staaten | — | Nicht veröffentlicht | 3 Finger | — | — | 0,65 kg | — | — | Nicht veröffentlicht | — | |
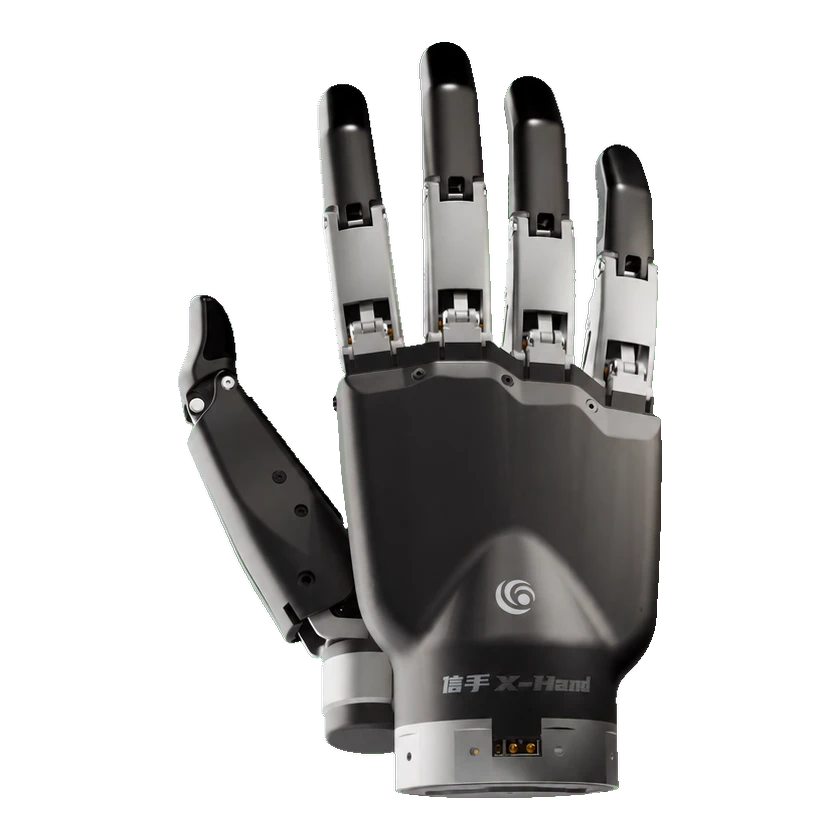 Yuequan X-HandX-Hand M1 | Yuequan Bionics | China | — | Nicht veröffentlicht | 5 Finger | 11 Gelenke | 11 FG | 0,63 kg | — | — | — | — | |
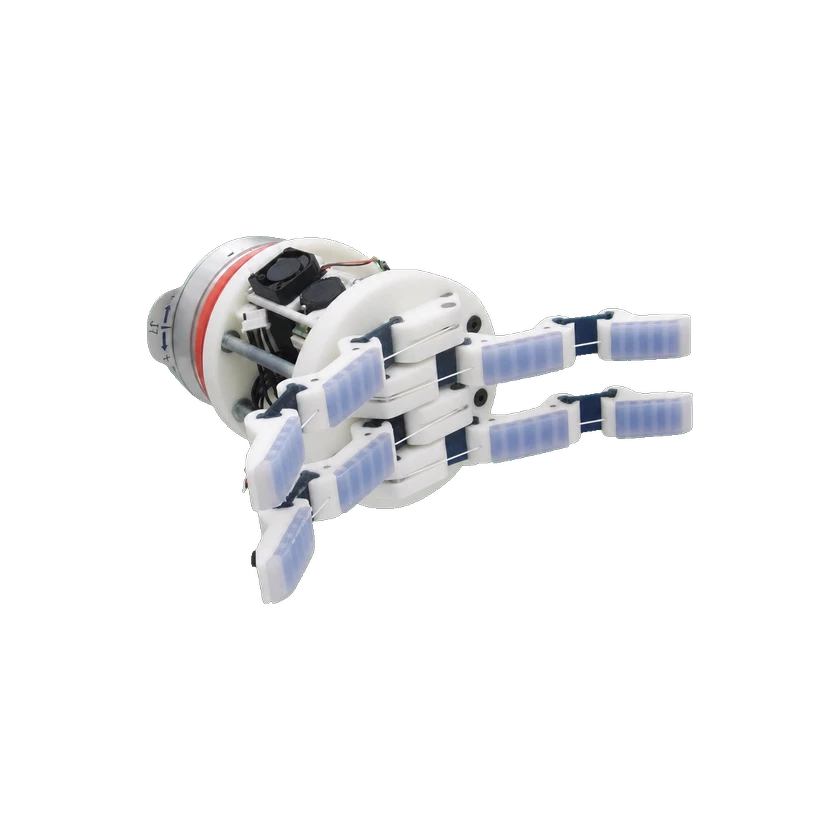 Yale OpenHand Model TModel T | Yale University | Vereinigte Staaten | Prototyp | Nicht veröffentlicht | 4 Finger | — | 1 FG | 0,49 kg | — | — | Nicht veröffentlicht | — | |
| Yale SDM-HandSDM-Hand | Yale University | Vereinigte Staaten | Prototyp | Nicht veröffentlicht | 4 Finger | 8 Gelenke | 1 FG | — | — | — | Nicht veröffentlicht | — | |
| Model QModel Q | Yale University | Vereinigte Staaten | — | Nicht veröffentlicht | 4 Finger | — | — | 0,74 kg | — | — | — | — | |
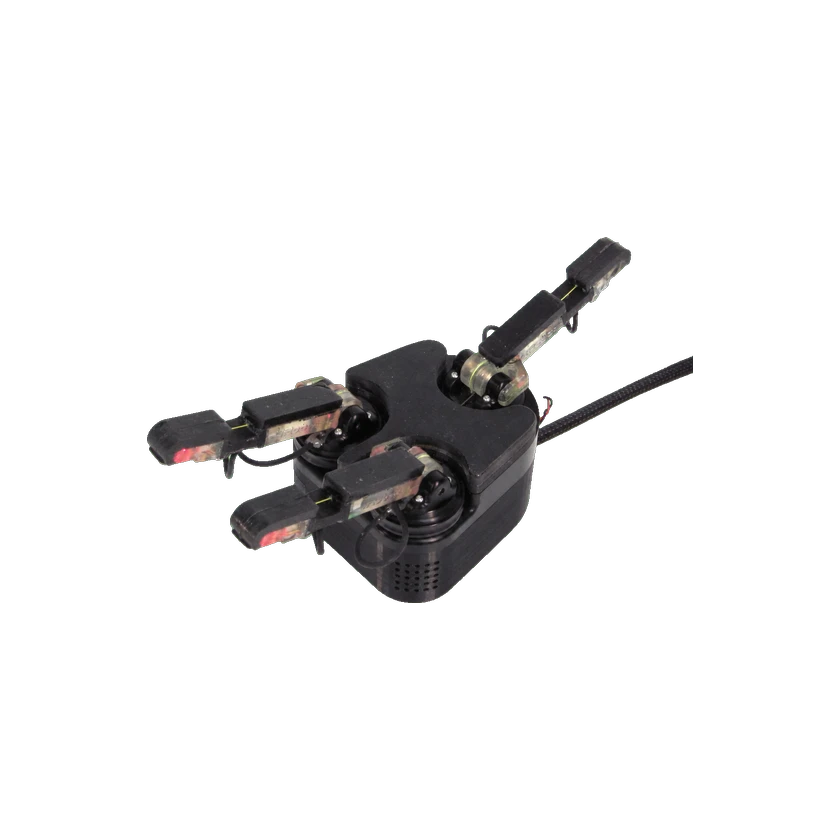 iRobot-Harvard-Yale iHY HandiRobot-Harvard-Yale iHY Hand | Yale GRAB Lab | Vereinigte Staaten | Prototyp | Nicht veröffentlicht | 3 Finger | — | 5 FG | 1,35 kg | — | — | Nicht veröffentlicht | — | |
| Yale OpenHand Model OModel O | Yale University | Vereinigte Staaten | Prototyp | Nicht veröffentlicht | 3 Finger | — | 4 FG | 0,75 kg | — | — | Nicht veröffentlicht | — | |
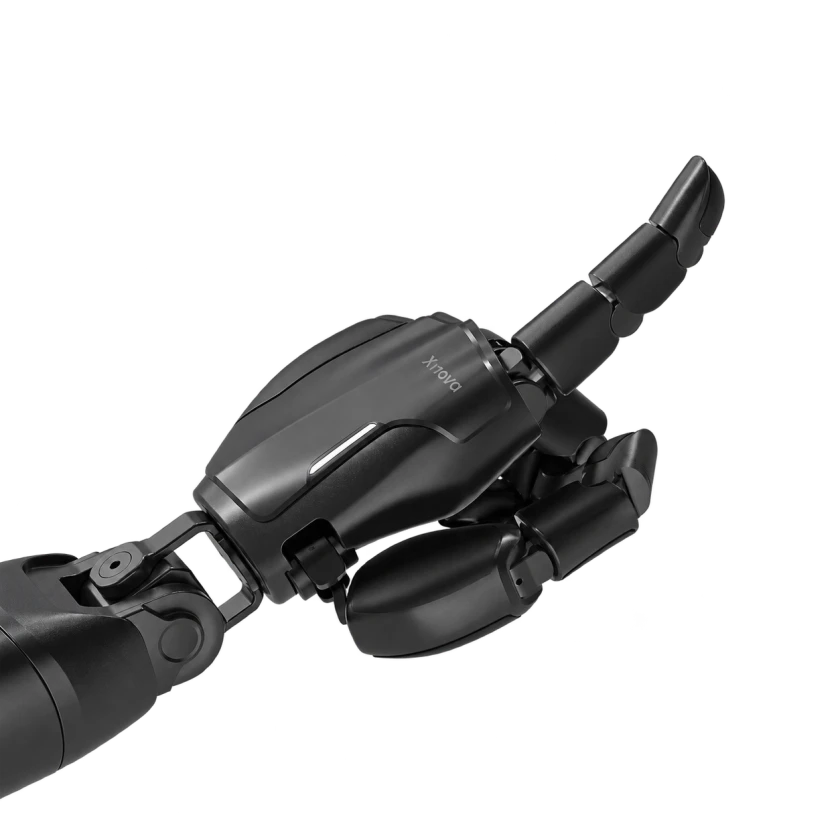 Xynova PrimaXynova Prima 1 | Xynova | China | Kommerziell | Im Verkauf | 5 Finger | — | 22 FG | 0,85 kg | — | — | CNY 98.000 pro Set | — | |
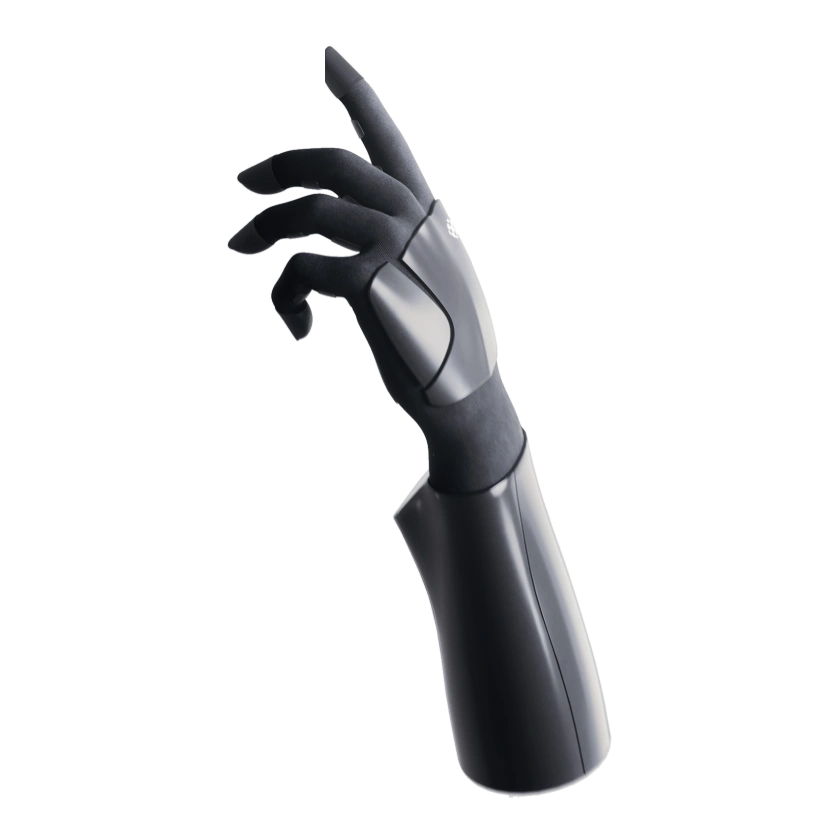 Xynova FlexXynova Flex 2 | Xynova | China | Kommerziell | Im Verkauf | 5 Finger | — | 19 FG | 0,4 kg | — | — | CNY 128,000+ | 2026-09-26 | |
| MCR-Bionic HandMCR-Bionic Hand | University of Salford | Vereinigtes Königreich | Prototyp | Nicht veröffentlicht | 5 Finger | — | — | — | — | — | Nicht veröffentlicht | — |
Quelle oder Korrektur einreichen