
Komponenten
Komponenten, Modelle oder Unternehmen suchen
213 komponenten-Modelle werden angezeigt
| Komponente | Organisation | Land | Produktstatus | Verfügbarkeit | Fingeranzahl | Anzahl der Gelenke | Aktive Freiheitsgrade | Handgewicht | Kommunikationsschnittstelle | Tastsensorik | Aktionen | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
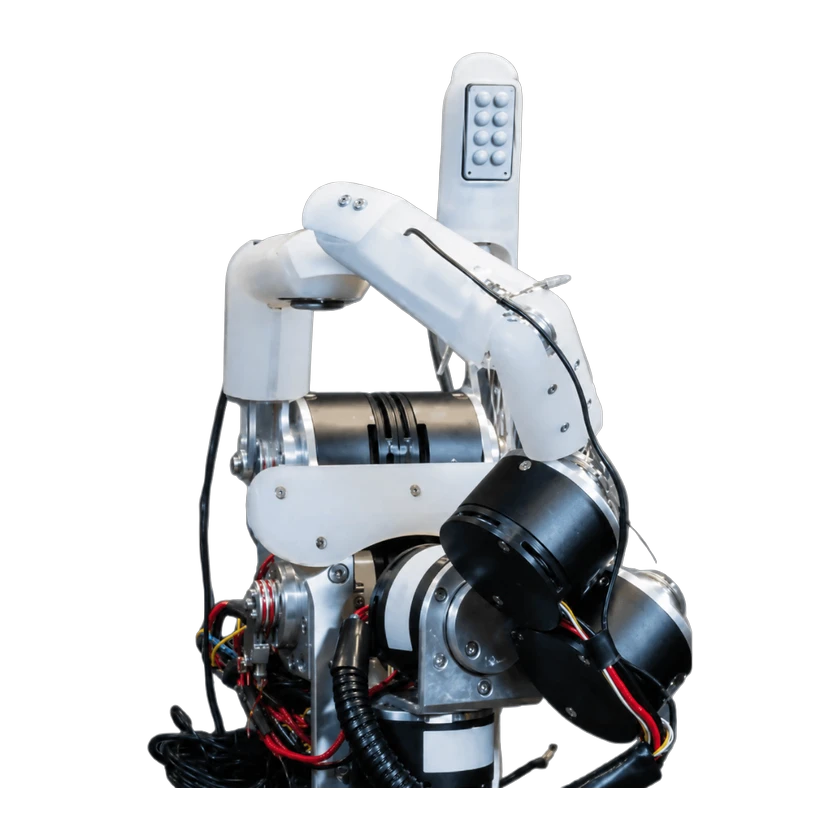 ARISTO HandARISTO Hand | The University of Texas at Austin | Vereinigte Staaten | Prototyp | Nicht veröffentlicht | 3 Finger | — | — | — | — | — | Nicht veröffentlicht | — | |
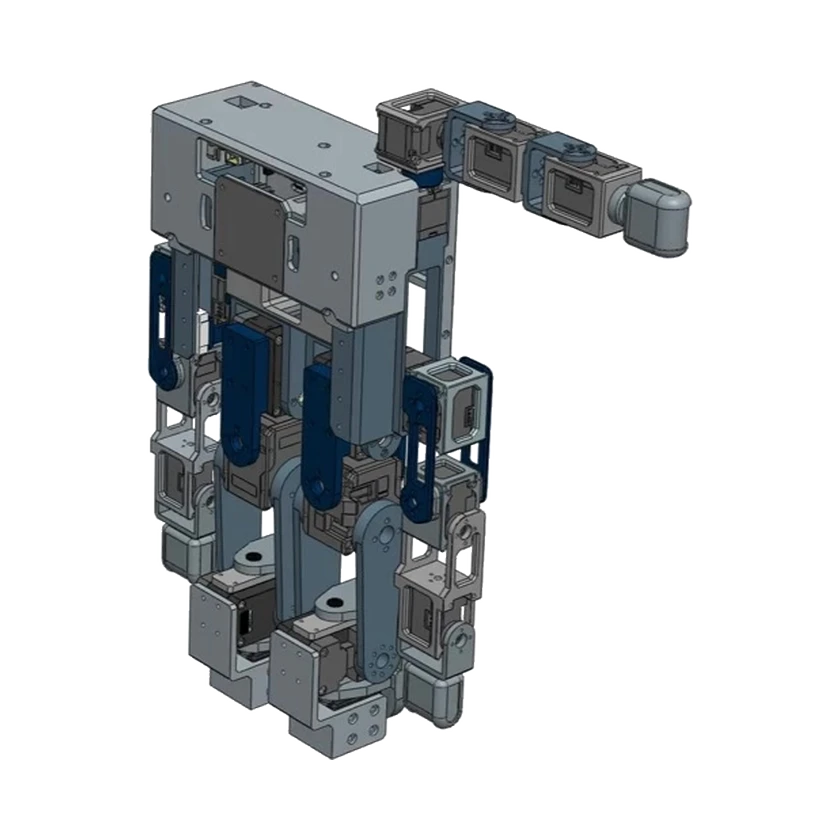 HandroidHandroid | University of North Carolina at Chapel Hill | Vereinigte Staaten | Prototyp | Nicht veröffentlicht | 5 Finger | — | 20 FG | 2,05 kg | — | — | Nicht veröffentlicht | — | |
 CRAFT HandCRAFT Hand | University of Illinois Urbana-Champaign | Vereinigte Staaten | Prototyp | Nicht veröffentlicht | 5 Finger | — | 15 FG | 0,8 kg | — | — | Nicht veröffentlicht | — | |
| Karlsruher Dexterous Hand IIKarlsruher Dexterous Hand II | Karlsruhe Institute of Technology | Deutschland | Prototyp | Nicht veröffentlicht | 4 Finger | 12 Gelenke | 12 FG | — | — | — | — | — | |
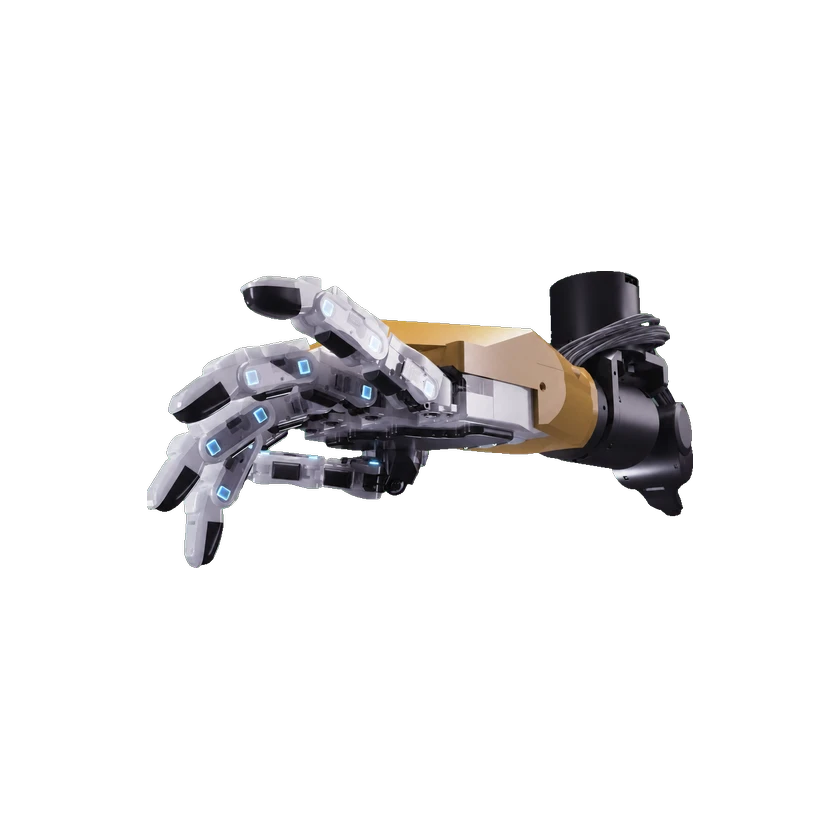 MM-HandMM-Hand 1.0 | The University of Hong Kong | Sonderverwaltungsregion Hongkong | — | Nicht veröffentlicht | 5 Finger | — | 21 FG | 0,35 kg | — | — | Nicht veröffentlicht | — | |
| SoftHand Model-WSoftHand Model-W | University of Bristol | Vereinigtes Königreich | — | Nicht veröffentlicht | 5 Finger | — | 4 FG | — | — | — | Nicht veröffentlicht. | — | |
| DIST-HandDIST-Hand | Universität Genua | Italien | Prototyp | Nicht veröffentlicht | 4 Finger | — | 16 FG | — | — | — | Nicht veröffentlicht | — | |
| TUAT/Karlsruher Humanoide HandTUAT/Karlsruher Humanoide Hand Version 2 (2013) | Karlsruhe Institute of Technology | Deutschland | Prototyp | Nicht veröffentlicht | 5 Finger | — | 7 FG | 0,49 kg | — | — | — | — | |
| UB HandUB Hand III | Universität Bologna | Italien | Prototyp | Nicht veröffentlicht | 5 Finger | — | 20 FG | — | — | — | Nicht veröffentlicht | — | |
| Belgrade/USC HandBelgrade/USC Hand Model II | University of Southern California | Vereinigte Staaten | Prototyp | Nicht veröffentlicht | 5 Finger | 14 Gelenke | 4 FG | — | — | — | Nicht veröffentlicht | — | |
| MIDAS HandMIDAS Hand | RoMeLa | Vereinigte Staaten | — | Nicht veröffentlicht | 4 Finger | — | 13 FG | 0,7 kg | — | — | — | — | |
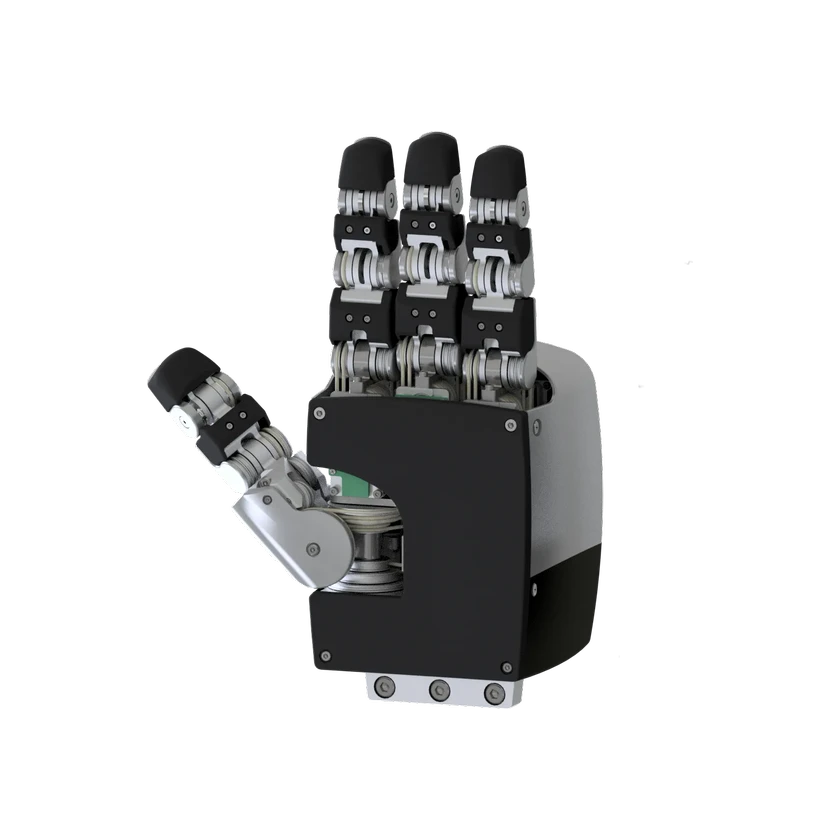 Torobo HandTorobo Hand | Tokyo Robotics | Japan | Kommerziell | Im Verkauf | 4 Finger | 16 Gelenke | 12 FG | 2 kg | — | — | Preis auf Anfrage | — |
Quelle oder Korrektur einreichen