
부품
부품 이름, 모델 또는 회사 검색
부품 모델 213개 표시
| 부품 | 조직 | 국가 | 제품 상태 | 이용 가능 상태 | 손가락 수 | 관절 수 | 능동 자유도 | 본체 무게 | 통신 인터페이스 | 촉각 센싱 | 작업 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
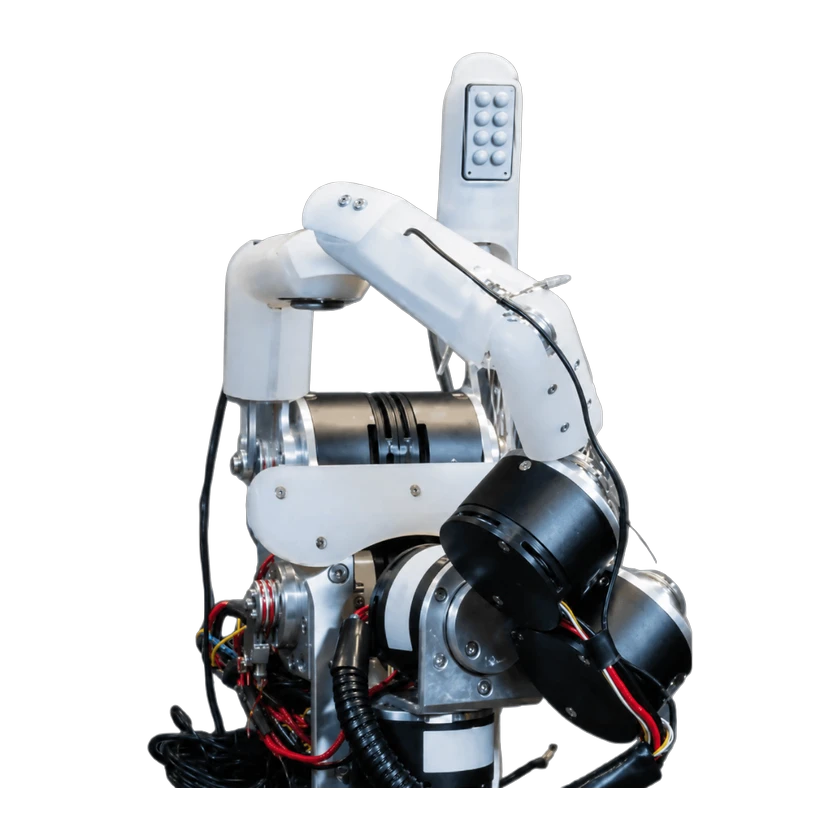 ARISTO HandARISTO Hand | 텍사스 대학교 오스틴 | 미국 | 프로토타입 | 미출시 | 3개 | — | — | — | — | — | 비공개 | — | |
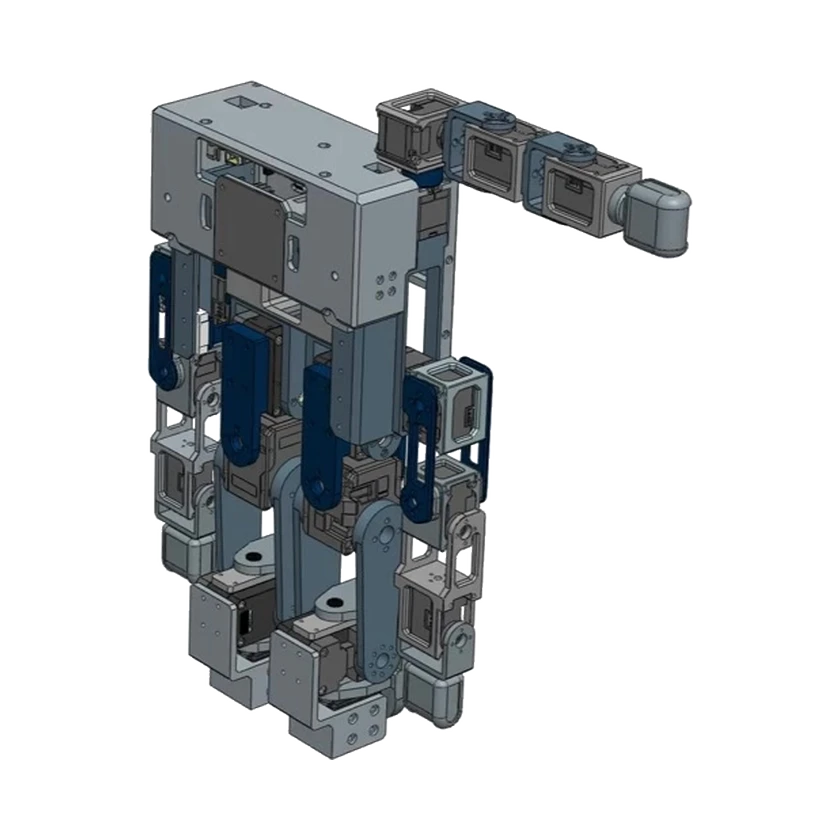 HandroidHandroid | 노스캐롤라이나 대학교 채플힐 | 미국 | 프로토타입 | 미공개 | 5개 | — | 20 자유도 | 2.05 kg | — | — | 미공개 | — | |
 CRAFT HandCRAFT Hand | 일리노이 대학교 어배너-섐페인 | 미국 | 프로토타입 | 미공개 | 5개 | — | 15 자유도 | 0.8 kg | — | — | 미공개 | — | |
| 카를스루에 덱스터러스 핸드 II카를스루에 덱스터러스 핸드 II | Karlsruhe Institute of Technology | 독일 | 프로토타입 | 미출시 | 4개 | 12 관절 | 12 자유도 | — | — | — | — | — | |
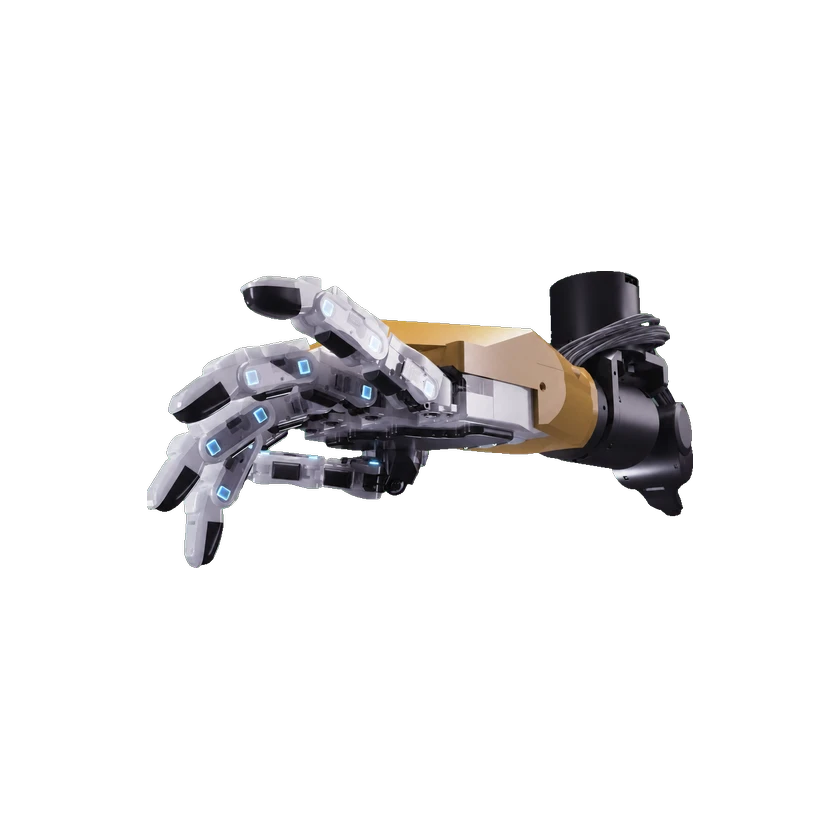 MM-HandMM-Hand 1.0 | 홍콩대학교 | 홍콩(중국 특별행정구) | — | 미공개 | 5개 | — | 21 자유도 | 0.35 kg | — | — | 미공개 | — | |
| SoftHand Model-WSoftHand Model-W | 브리스틀 대학교 | 영국 | — | 미공개 | 5개 | — | 4 자유도 | — | — | — | 미공개. | — | |
| DIST-HandDIST-Hand | 제노바 대학교 | 이탈리아 | 프로토타입 | 미출시 | 4개 | — | 16 자유도 | — | — | — | 비공개 | — | |
| TUAT/Karlsruhe 휴머노이드 핸드TUAT/Karlsruhe 휴머노이드 핸드 2세대 (2013) | Karlsruhe Institute of Technology | 독일 | 프로토타입 | 미출시 | 5개 | — | 7 자유도 | 0.49 kg | — | — | — | — | |
| UB HandUB Hand III | 볼로냐 대학교 | 이탈리아 | 프로토타입 | 미출시 | 5개 | — | 20 자유도 | — | — | — | 비공개 | — | |
| Belgrade/USC 핸드Belgrade/USC 핸드 Model II | 서던캘리포니아 대학교 | 미국 | 프로토타입 | 미공개 | 5개 | 14 관절 | 4 자유도 | — | — | — | 비공개 | — | |
| MIDAS HandMIDAS Hand | RoMeLa | 미국 | — | 미공개 | 4개 | — | 13 자유도 | 0.7 kg | — | — | — | — | |
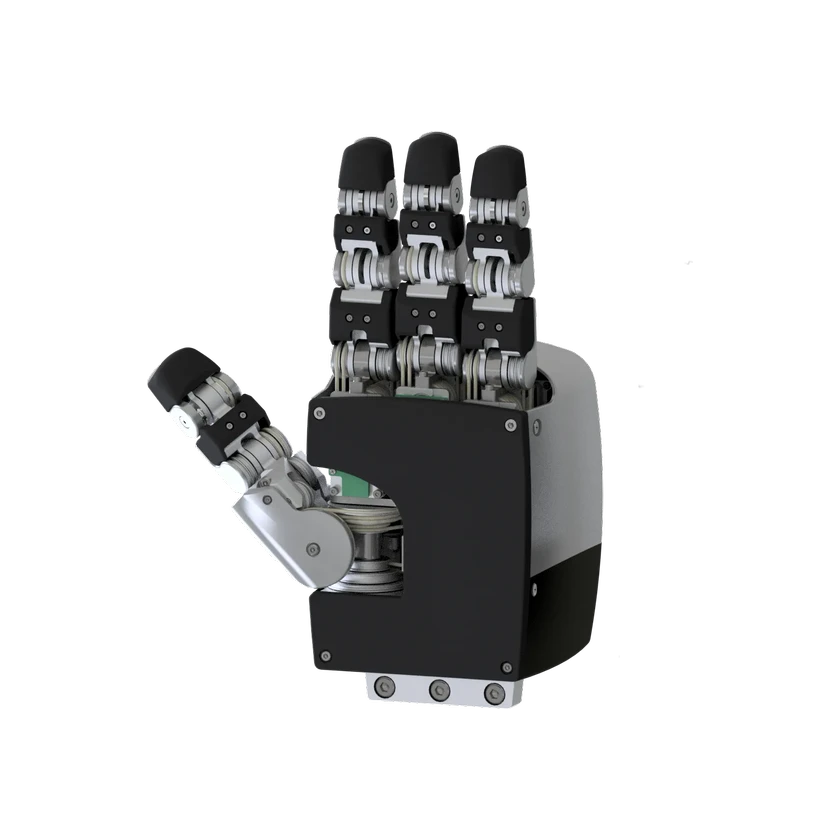 Torobo HandTorobo Hand | Tokyo Robotics | 일본 | 상용화 | 판매 중 | 4개 | 16 관절 | 12 자유도 | 2 kg | — | — | 견적 문의 | — |
출처 또는 수정 제안 보내기