
부품
부품 이름, 모델 또는 회사 검색
부품 모델 213개 표시
| 부품 | 조직 | 국가 | 제품 상태 | 이용 가능 상태 | 손가락 수 | 관절 수 | 능동 자유도 | 본체 무게 | 통신 인터페이스 | 촉각 센싱 | 작업 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
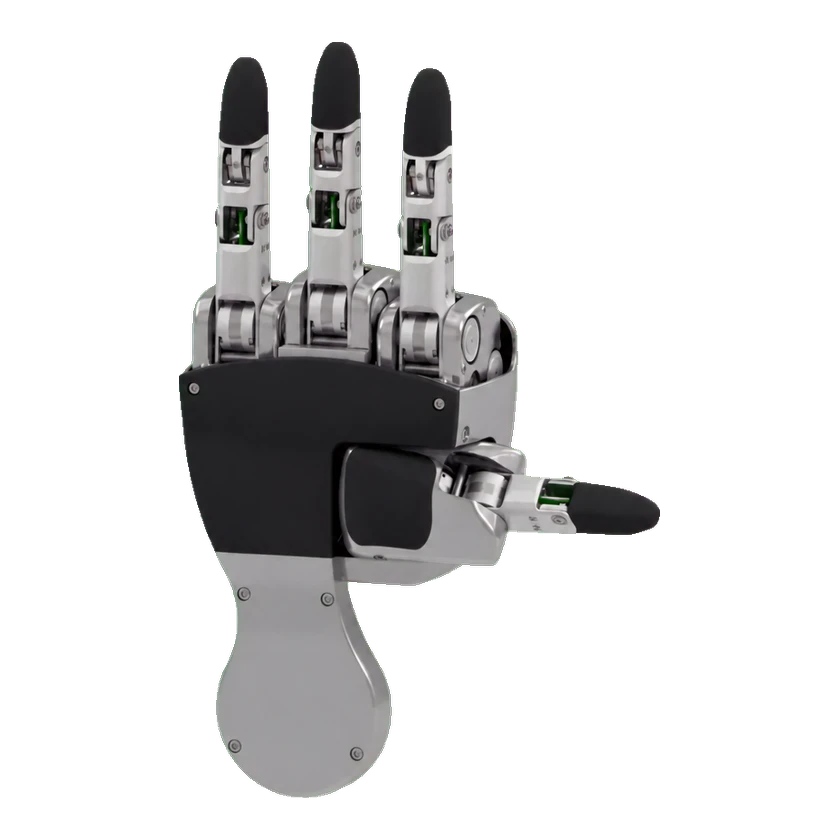 Torobo Hand(4손가락)Torobo Hand 4손가락 버전 1 | Tokyo Robotics | 일본 | 상용화 | 미공개 | 4개 | — | 10 자유도 | 2.5 kg | — | — | 비공개 | — | |
 Tilburg HandTilburg Hand | Tilburg Robotics | 네덜란드 | 상용화 | 사전 주문 | 4개 | — | 16 자유도 | — | — | — | 5,000유로(EU VAT 포함) | — | |
| TheoHand Eco12 로봇 손Eco12 | 완나 로보틱스(베이징) 유한회사 | 중국 | 상용화 | 판매 중 | 5개 | — | 7 자유도 | ≤0.50 kg | — | — | 가격 미공개 | — | |
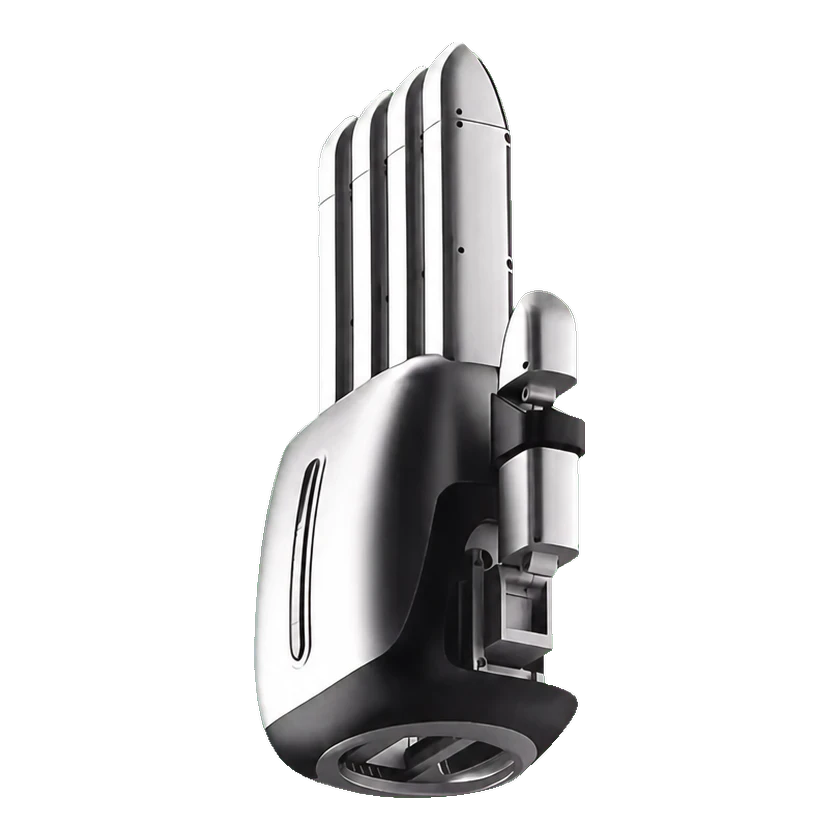 TheoHand Std16A 다지 손Std16A | TheoHand | 중국 | 상용화 | 미공개 | 5개 | — | 16 자유도 | ≤1.10 kg | — | — | 가격 미공개 | — | |
| Pantheon HandPantheon Hand 22 | Shenzhen Stellar Robot Technology Co., Limited | 중국 | 상용화 | 미공개 | 5개 | — | 15 자유도 | 2.26 kg | — | — | 미공개 | — | |
| Kappa HandKappa Hand | 뮌헨 공과대학교 | 독일 | 프로토타입 | 미공개 | — | — | 16 자유도 | — | — | — | 미공개 | — | |
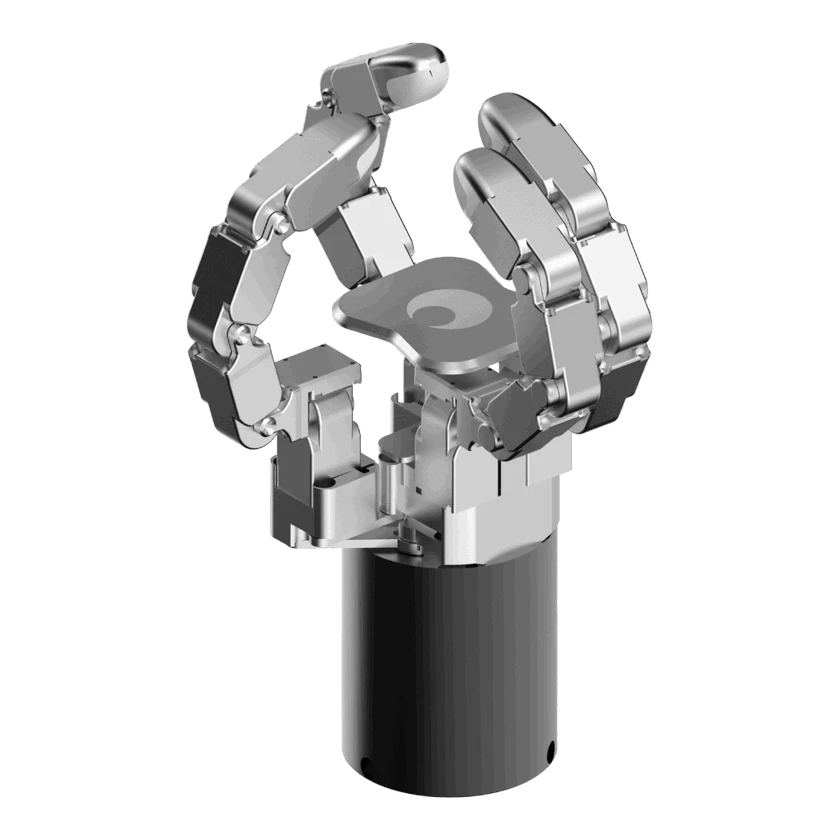 DG-4FDG-4F | Tesollo 테솔로 | 대한민국 | — | 미공개 | 4개 | — | — | 1.49 kg | — | — | — | — | |
| SKK Robot Hand ISKK Robot Hand I | 성균관대학교 | 대한민국 | 프로토타입 | 미공개 | 3개 | — | — | — | — | — | 미공개 | — | |
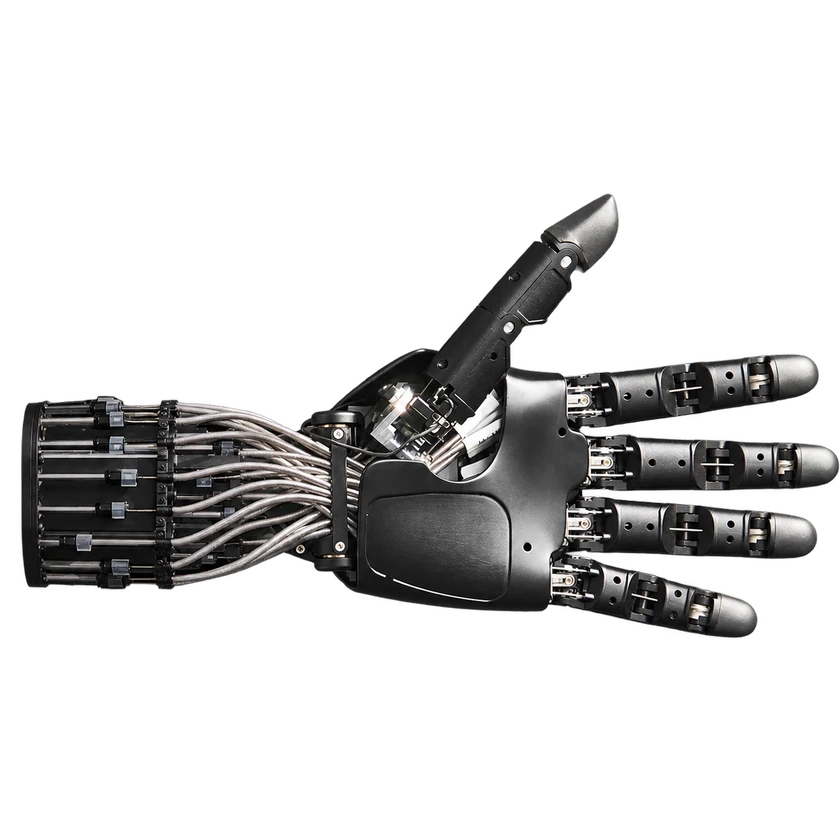 OctoH-HandOctoH-Hand | SynapX(章鱼动力) | — | 상용화 | 미공개 | 5개 | — | 20 자유도 | — | — | — | 가격 미공개 | — | |
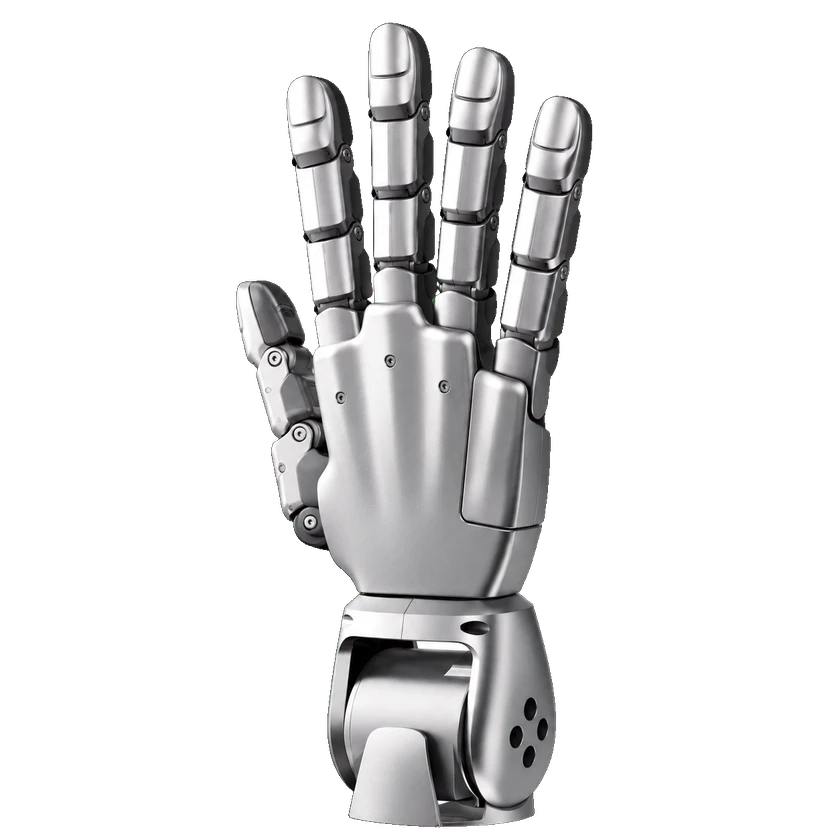 Dex5-SDex5-S | Unitree Robotics | 중국 | 상용화 | 판매 중 | 5개 | — | 22 자유도 | 0.62 kg | — | — | CNY 39,900+ | — | |
 범용 휴머노이드 관절 모듈모델 14 | 화옌 로보틱스 | 중국 | — | 미공개 | — | — | — | 0.69 kg | — | — | 가격 미공개 | — | |
 MS 조인트 모듈MS14 | Elephant Robotics | 중국 | 상용화 | 미공개 | — | — | — | 1.7 kg | — | — | 가격 비공개 | — |
출처 또는 수정 제안 보내기