
コンポーネント
部品名、型番、企業を検索
コンポーネント製品を213件表示
| コンポーネント | 組織 | 国・地域 | 製品ステータス | 利用状況 | 指の数 | 関節数 | 能動自由度 | 本体重量 | 通信インターフェース | 触覚センシング | 操作 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
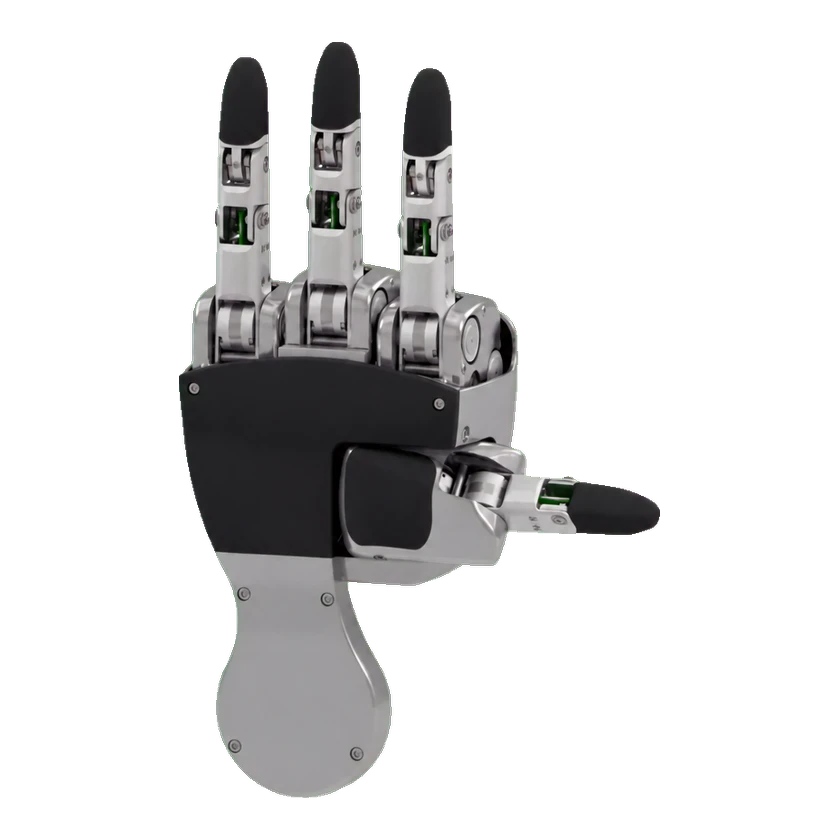 Torobo Hand(4指)Torobo Hand 4指バージョン1 | 東京ロボティクス | 日本 | 商用化 | 未公開 | 4 本 | — | 10 自由度 | 2.5 kg | — | — | 非公開 | — | |
 Tilburg HandTilburg Hand | Tilburg Robotics | オランダ | 商用化 | 予約受付中 | 4 本 | — | 16 自由度 | — | — | — | 5,000ユーロ(EU VAT込み) | — | |
| TheoHand Eco12 デクスタラスハンドEco12 | 万拿ロボティクス(北京)有限公司 | 中国 | 商用化 | 販売中 | 5 本 | — | 7 自由度 | ≤0.50 kg | — | — | 価格非公開 | — | |
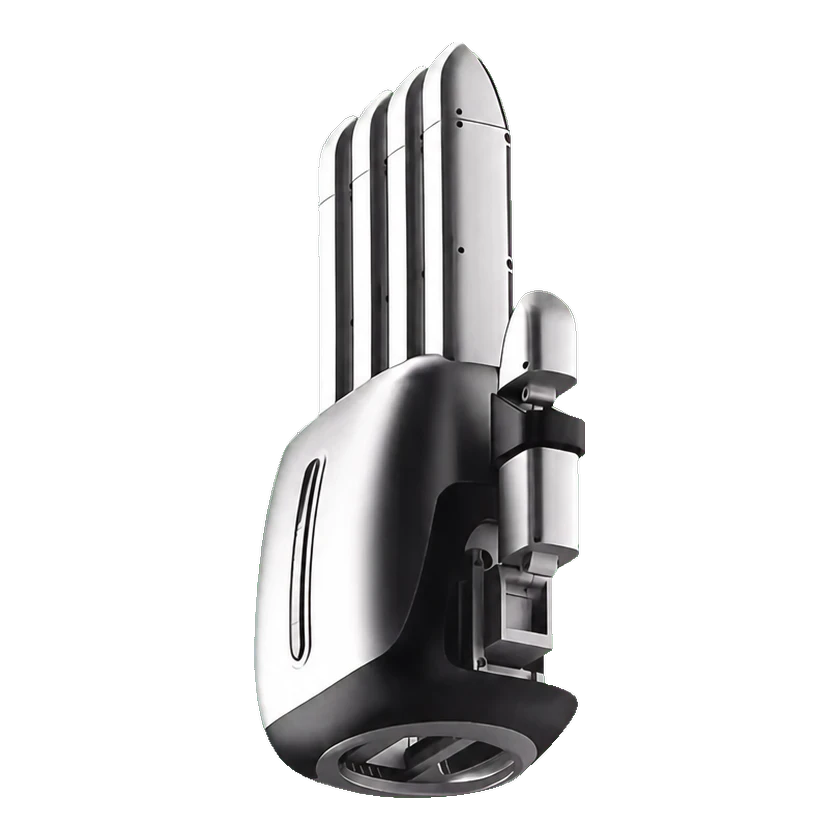 TheoHand Std16A ロボットハンドStd16A | TheoHand | 中国 | 商用化 | 未公開 | 5 本 | — | 16 自由度 | ≤1.10 kg | — | — | 価格非公開 | — | |
| Pantheon HandPantheon Hand 22 | 深圳星际光年科技有限公司 | 中国 | 商用化 | 未公開 | 5 本 | — | 15 自由度 | 2.26 kg | — | — | 非開示 | — | |
| Kappa HandKappa Hand | ミュンヘン工科大学 | ドイツ | 試作機 | 未公開 | — | — | 16 自由度 | — | — | — | 非開示 | — | |
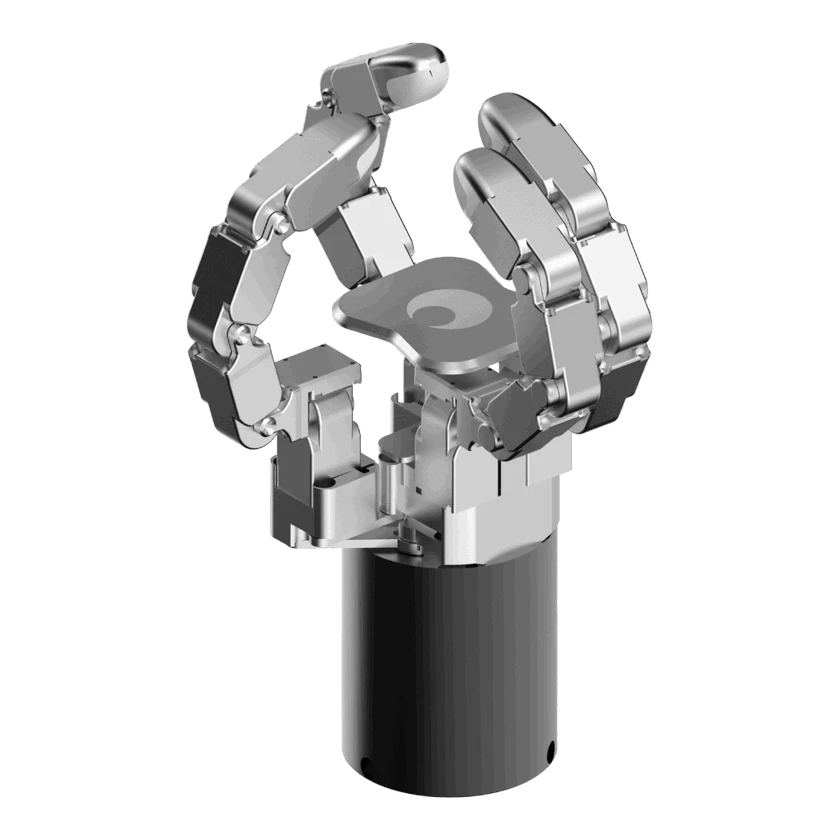 DG-4FDG-4F | Tesollo | 韓国 | — | 未公開 | 4 本 | — | — | 1.49 kg | — | — | — | — | |
| SKK Robot Hand ISKK Robot Hand I | 成均館大学校 | 韓国 | 試作機 | 未公開 | 3 本 | — | — | — | — | — | 非開示 | — | |
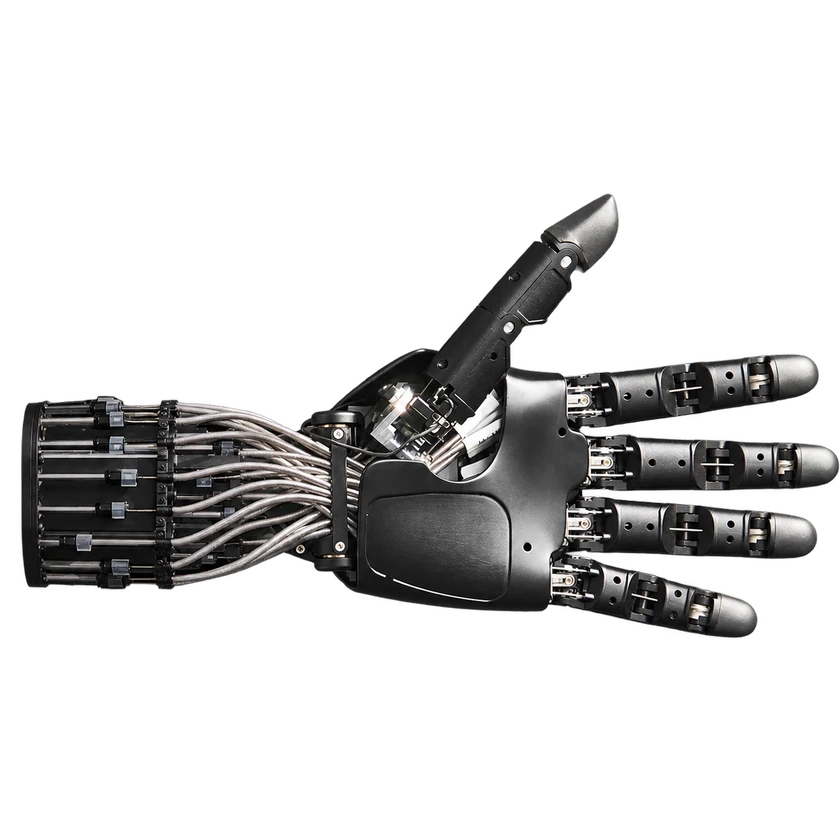 OctoH-HandOctoH-Hand | SynapX(章鱼动力) | — | 商用化 | 未公開 | 5 本 | — | 20 自由度 | — | — | — | 価格非公開 | — | |
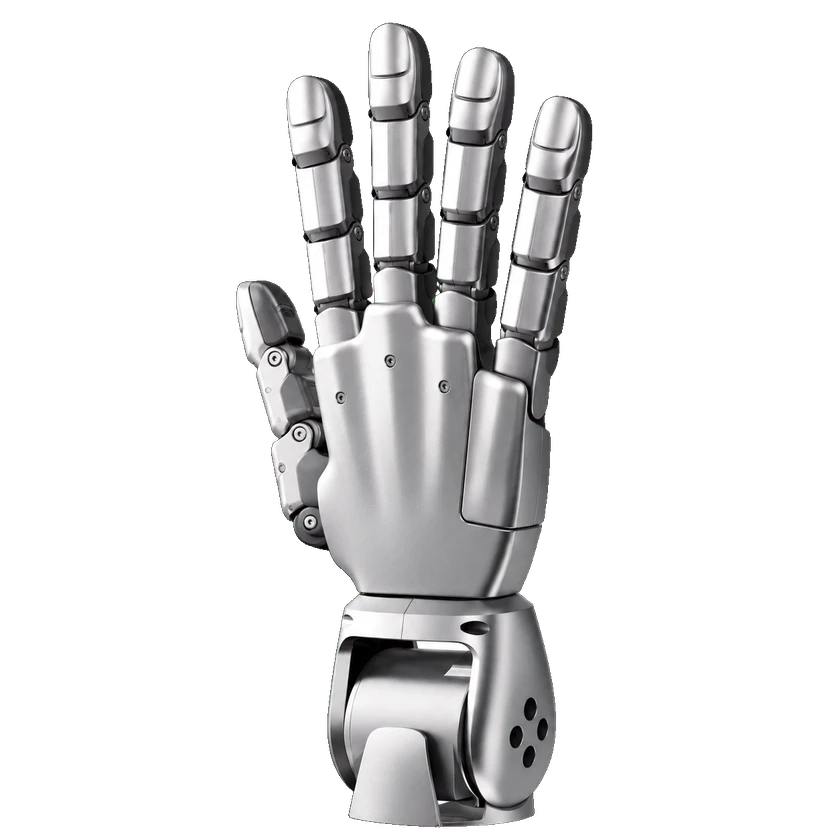 Dex5-SDex5-S | Unitree Robotics | 中国 | 商用化 | 販売中 | 5 本 | — | 22 自由度 | 0.62 kg | — | — | CNY 39,900+ | — | |
 汎用ヒューマノイド関節モジュールモデル14 | 華沿ロボティクス | 中国 | — | 未公開 | — | — | — | 0.69 kg | — | — | 価格非公開 | — | |
 MSジョイントモジュールMS14 | Elephant Robotics | 中国 | 商用化 | 未公開 | — | — | — | 1.7 kg | — | — | 価格非公開 | — |
情報源または訂正を送信