
 Elephant Robotics
MSジョイントモジュール
- 出力回転速度
- 30 rpm
- 外径
- 82 mm
MS14はElephant Roboticsの公式外装付き一体型ジョイントモジュールです。MSシリーズは産業、研究、教育、商業用途のカスタム協働ロボット構築向けに案内されています。
1 / 1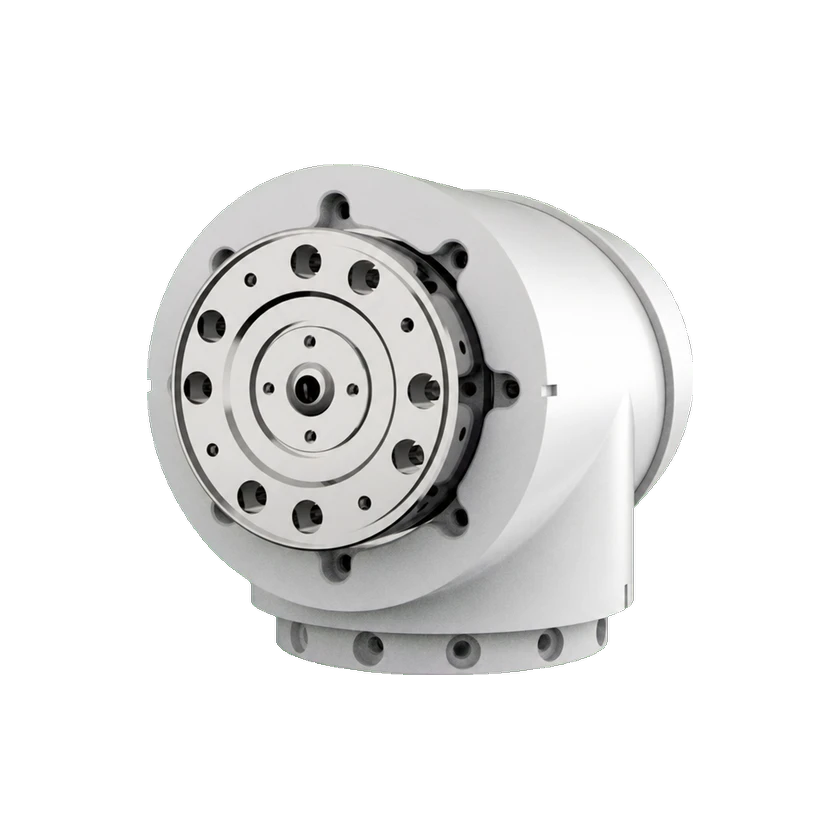
技術仕様
数値は統一した工学単位で表示します。
出力・伝達
- 出力トルク
14.25 N·m
- 出力トルク
53.2 N·m
- 出力回転速度
30 rpm
寸法・取付
- 外径
82 mm
- 軸方向長さ
121.7 mm
- 中空径
6.5 mm
- 許容モーメント荷重
40 N·m
- 許容モーメント荷重
80 N·m
電気仕様
- 動作電流
1.15 A
- 動作電流
4.3 A
エンコーダー・フィードバック
- エンコーダー分解能
19 bit
- 1回転あたりカウント数
20000 count/rev
構造・内蔵部品
- モーター内蔵状態
統合
- 減速機内蔵状態
統合
- エンコーダー内蔵状態
統合
- ブレーキ内蔵状態
統合
オープンソースと製作資料
ソフトウェア
未検証この項目について十分な検証済みの根拠がありません。
ハードウェア設計
部分的なハードウェア資料公式ページの Downloads に MS Module User Manual V1.0 があります。MS14/17/20/25/32 の取付寸法・配線・モジュール統合を説明します。納入構成を確認してください。著作権留保、複製・翻訳には書面許諾が必要です。製造 CAD・ファームウェア・完全な製作資料ではありません。
説明を見る製作資料
未検証この項目について十分な検証済みの根拠がありません。
| 種類 | 資料 | ライセンス | 対象バージョン | 開く |
|---|---|---|---|---|
| ハードウェア | MS シリーズ取付・配線・寸法手引き elephantrobotics.com 公式ページの Downloads に MS Module User Manual V1.0 があります。MS14/17/20/25/32 の取付寸法・配線・モジュール統合を説明します。納入構成を確認してください。著作権留保、複製・翻訳には書面許諾が必要です。製造 CAD・ファームウェア・完全な製作資料ではありません。 | — | MS14 (MS-series user manual V1.0) | 開く ドキュメント |
商用ステータス
ステータス
商用化
価格
価格未公開
発売時期
不明
関連エンティティ
関連製品はまだ登録されていません。
情報源または訂正を送信