
零部件
搜索零部件名称、型号或公司
显示 221 个零部件产品
| 零部件 | 组织 | 国家 / 地区 | 产品状态 | 可用状态 | 手指数量 | 关节数 | 主动自由度 | 本体重量上限 | 通信接口 | 触觉感知 | 操作 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 Torobo HandTorobo Hand | Tokyo Robotics | 日本 | 商业化 | 在售 | 4 指 | 16 关节 | 12 自由度 | 2 千克 | — | — | 询价 | — | |
 Torobo Hand(四指)Torobo Hand 四指版本1 | Tokyo Robotics | 日本 | 商业化 | 未公开 | 4 指 | — | — | 2.5 千克 | — | — | 未披露 | — | |
 Tilburg HandTilburg Hand | Tilburg Robotics | 荷兰 | 商业化 | 预售中 | 4 指 | — | 16 自由度 | — | — | — | 5,000 欧元(含欧盟增值税) | — | |
| 万拿 Eco12 灵巧手Eco12 | 万拿机器人(北京)有限公司 | 中国 | 商业化 | 在售 | — | — | 12 自由度 | ≤0.50 千克 | — | — | 价格未公开 | — | |
 万拿 Std16A 灵巧手Std16A | 万拿机器人 | 中国 | 商业化 | 未公开 | 5 指 | — | 16 自由度 | — | — | — | 价格未公开 | — | |
| Pantheon Hand 灵巧手Pantheon Hand 22 | 星际光年机器人 | 中国 | 商业化 | 未公开 | 5 指 | — | 15 自由度 | 2.26 千克 | — | — | 未披露 | — | |
| Kappa HandKappa Hand | 慕尼黑工业大学 | 德国 | 原型 | 未公开 | — | — | 16 自由度 | — | — | — | 未披露 | — | |
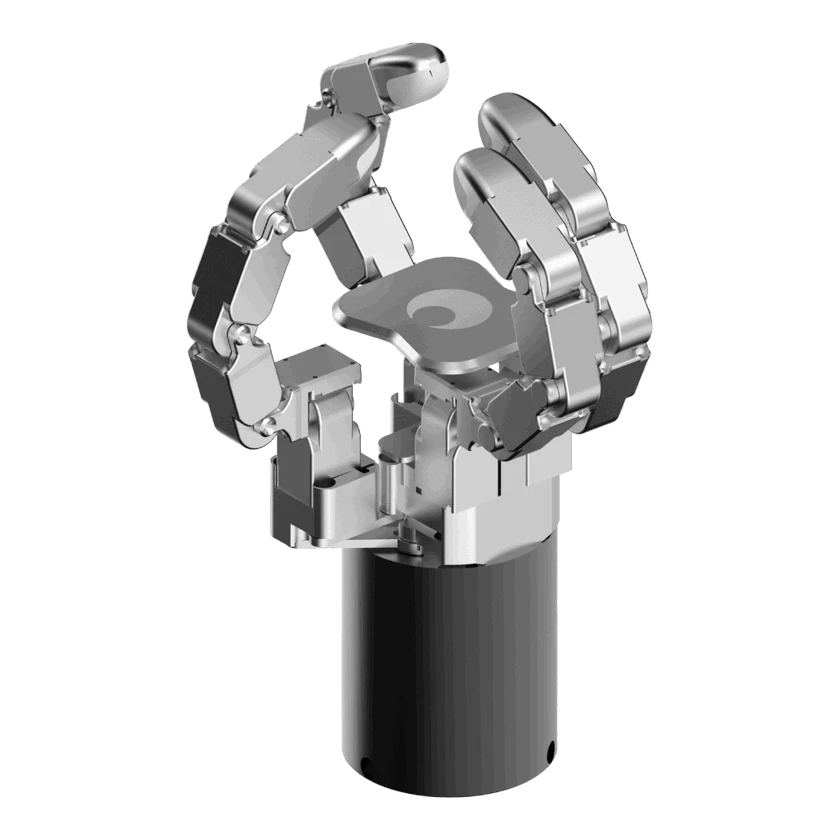 DG-4FDG-4F | Tesollo | 韩国 | — | 未公开 | 4 指 | — | — | 1.49 千克 | — | — | — | — | |
| SKK Robot Hand ISKK Robot Hand I | 成均馆大学 | 韩国 | 原型 | 未公开 | 3 指 | — | — | — | — | — | 未披露 | — | |
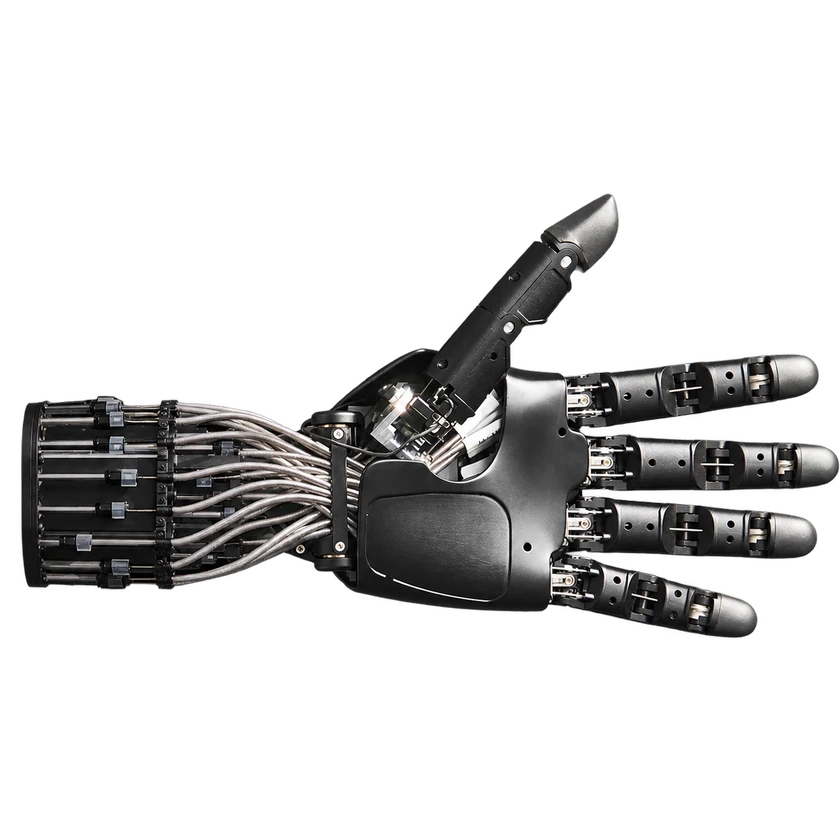 OctoH-HandOctoH-Hand | 章鱼动力(SynapX) | — | 商业化 | 未公开 | 5 指 | — | 20 自由度 | — | — | — | 价格未披露 | — | |
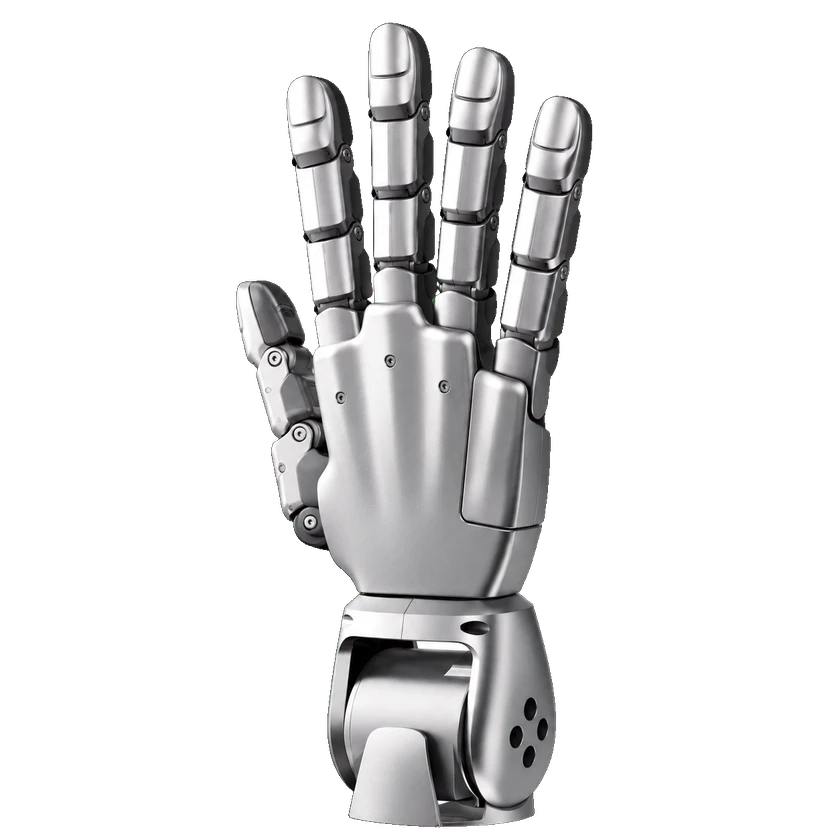 Dex5-SDex5-S | 宇树科技 | 中国 | 商业化 | 在售 | 5 指 | — | 22 自由度 | 0.62 千克 | — | — | CNY 39,900+ | — | |
 通用人形关节模组规格14 | 华沿机器人 | 中国 | — | 未公开 | — | — | — | 0.69 千克 | — | — | 价格未披露 | — |
提交来源或更正