
コンポーネント
部品名、型番、企業を検索
コンポーネント製品を213件表示
| コンポーネント | 組織 | 国・地域 | 製品ステータス | 利用状況 | 指の数 | 関節数 | 能動自由度 | 本体重量 | 通信インターフェース | 触覚センシング | 操作 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
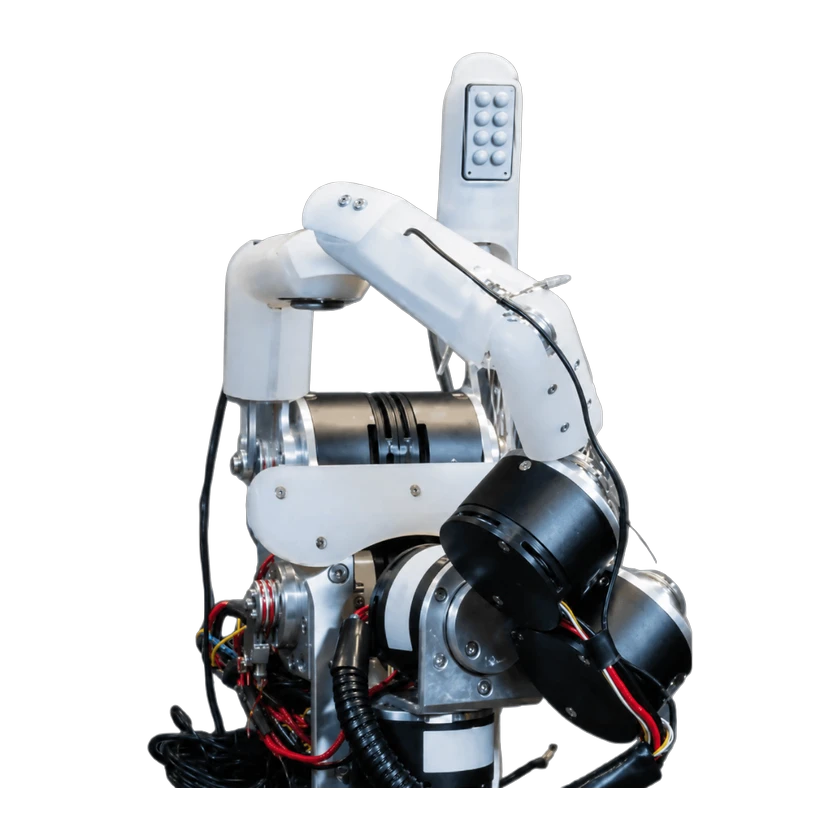 ARISTO HandARISTO Hand | テキサス大学オースティン校 | アメリカ合衆国 | 試作機 | 未発売 | 3 本 | — | — | — | — | — | 非公開 | — | |
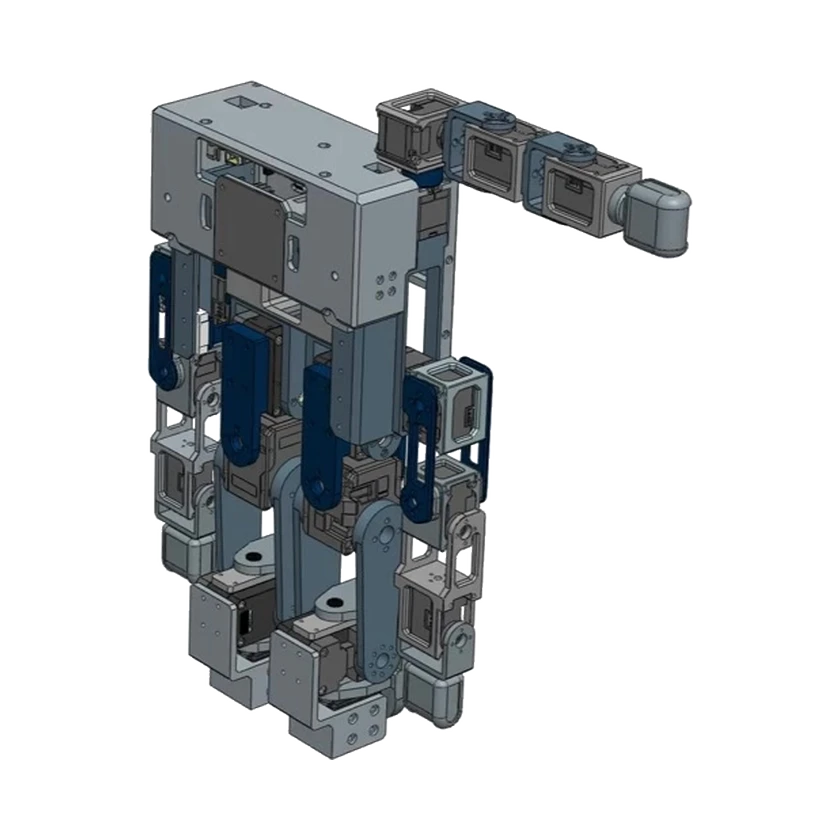 HandroidHandroid | ノースカロライナ大学チャペルヒル校 | アメリカ合衆国 | 試作機 | 未公開 | 5 本 | — | 20 自由度 | 2.05 kg | — | — | 非公開 | — | |
 CRAFT HandCRAFT Hand | イリノイ大学アーバナ・シャンペーン校 | アメリカ合衆国 | 試作機 | 未公開 | 5 本 | — | 15 自由度 | 0.8 kg | — | — | 非公開 | — | |
| カールスルーエ・デクスタラスハンド IIカールスルーエ・デクスタラスハンド II | カールスルーエ工科大学 | ドイツ | 試作機 | 未発売 | 4 本 | 12 関節 | 12 自由度 | — | — | — | — | — | |
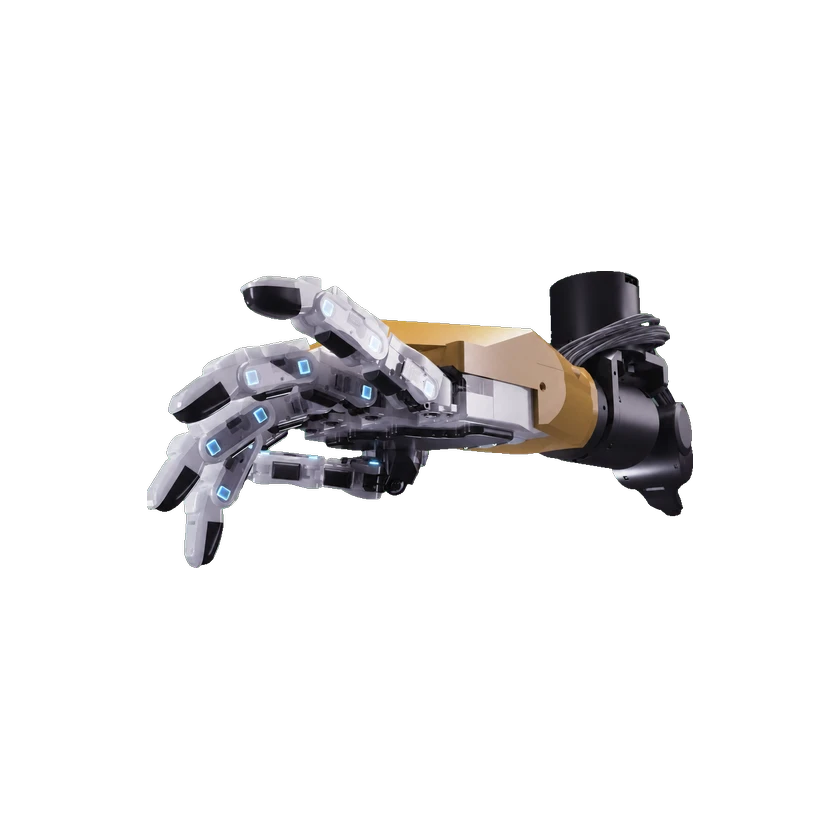 MM-HandMM-Hand 1.0 | 香港大学 | 中華人民共和国香港特別行政区 | — | 未公開 | 5 本 | — | 21 自由度 | 0.35 kg | — | — | 非開示 | — | |
| SoftHand Model-WSoftHand Model-W | ブリストル大学 | イギリス | — | 未公開 | 5 本 | — | 4 自由度 | — | — | — | 非開示。 | — | |
| DIST-HandDIST-Hand | ジェノヴァ大学 | イタリア | 試作機 | 未発売 | 4 本 | — | 16 自由度 | — | — | — | 非公開 | — | |
| TUAT/Karlsruhe ヒューマノイドハンドTUAT/Karlsruhe ヒューマノイドハンド 第2世代(2013) | カールスルーエ工科大学 | ドイツ | 試作機 | 未発売 | 5 本 | — | 7 自由度 | 0.49 kg | — | — | — | — | |
| UB HandUB Hand III | ボローニャ大学 | イタリア | 試作機 | 未発売 | 5 本 | — | 20 自由度 | — | — | — | 非開示 | — | |
| Belgrade/USC ハンドBelgrade/USC ハンド Model II | 南カリフォルニア大学 | アメリカ合衆国 | 試作機 | 未公開 | 5 本 | 14 関節 | 4 自由度 | — | — | — | 非公開 | — | |
| MIDAS HandMIDAS Hand | RoMeLa | アメリカ合衆国 | — | 未公開 | 4 本 | — | 13 自由度 | 0.7 kg | — | — | — | — | |
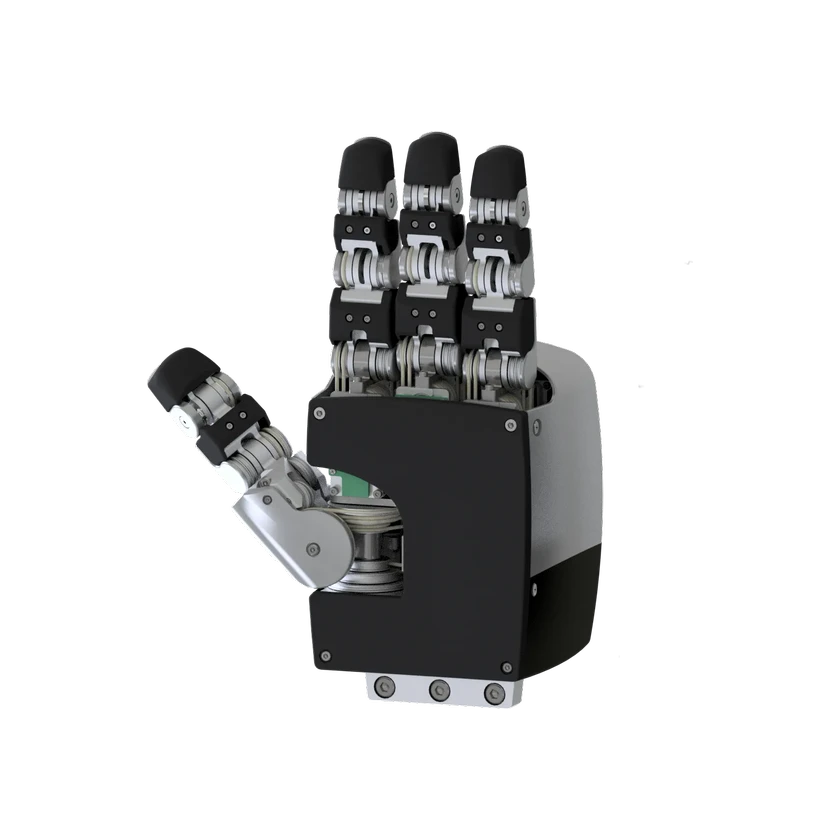 Torobo HandTorobo Hand | 東京ロボティクス | 日本 | 商用化 | 販売中 | 4 本 | 16 関節 | 12 自由度 | 2 kg | — | — | 要見積 | — |
情報源または訂正を送信