
ブリストル大学
SoftHand Model-W
価格
非開示。
タイプ
コンポーネント · 器用ハンド
ステータス
研究プロトタイプ。販売可能性は報告されていません。
提供状況
未公開
購入方法
未公開
発売時期
不明
国・地域
イギリス
最終確認
不明
能動4自由度
能動自由度
5
指の数
SoftHand Model-Wは、Pisa/IIT SoftHandを基にした3Dプリント製の人型・劣駆動研究用ロボットハンドです。拮抗する指腱と、腱で駆動される2自由度の手首を組み合わせます。手根管に着想を得た経路により、アクチュエータを前腕に配置します。論文では手首駆動の有無で円盤回転と立方体積みを評価しています。
1 / 1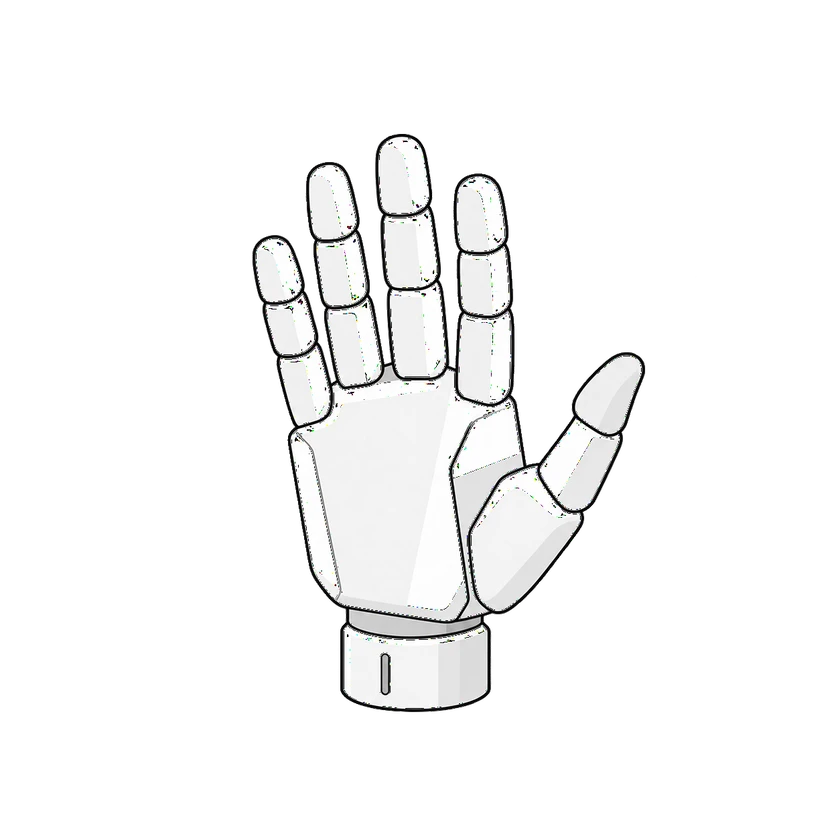
ハードウェア仕様
自由度と駆動
アクチュエータ数
4
アクチュエータ技術
サーボ
フレーム材質
主にFDM印刷PLA、一部部品はSLA印刷レジン
能動自由度
能動4自由度
材質
PLA、レジン、アルミニウム、PTFEチューブ、ナイロン糸
伝達機構
腱駆動
機械・取付
奥行き
4.1 cm
寸法基準座標
手のひら基部から中指先端
寸法に含む部品
記載の15自由度構成は手のひらと指で、手首を除く
高さ
16.46 cm
高さ
5.45 cm
長さ
8.16 cm
取付インターフェース
基部のUR5ツールフランジアダプター
幅
6.93 cm
機械構造
アクチュエータモデル
Feetech STS3215サーボ
デクスタラスハンド
手首を統合した3Dプリント製の人型・劣駆動5指ハンド
関節出力軸受
外径16 mm・内径8 mmベアリング、8 mmアルミ軸
関節運動範囲
-30°–30°
関節運動範囲
-90°–90°
関節タイプ
直列回転-回転(RR)手首
計算プラットフォーム
ソフトウェアアルゴリズム
開ループ比例手首コントローラー
インタラクションと通信
通信
URT-1コントローラー、USB PC接続、サーボのシリアル通信
ハンドヘルドリモコン
Feetech URT-1コントローラー
商用ステータス
ステータス
研究プロトタイプ。販売可能性は報告されていません。
価格
非開示。
発売時期
不明
情報源または訂正を送信