
コンポーネント
部品名、型番、企業を検索
コンポーネント製品を213件表示
| コンポーネント | 組織 | 国・地域 | 製品ステータス | 利用状況 | 指の数 | 関節数 | 能動自由度 | 本体重量 | 通信インターフェース | 触覚センシング | 操作 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 Yale Stewart HandStewart Hand | イェール大学 | アメリカ合衆国 | 試作機 | 未公開 | 3 本 | — | 6 自由度 | 1.13 kg | — | — | 非開示 | — | |
| Yuequan Y-Hand応手 Y-Hand M1 | Yuequan Bionics | 中国 | — | 未公開 | 5 本 | — | 未確定 | 0.3 kg | — | — | 非開示 | — | |
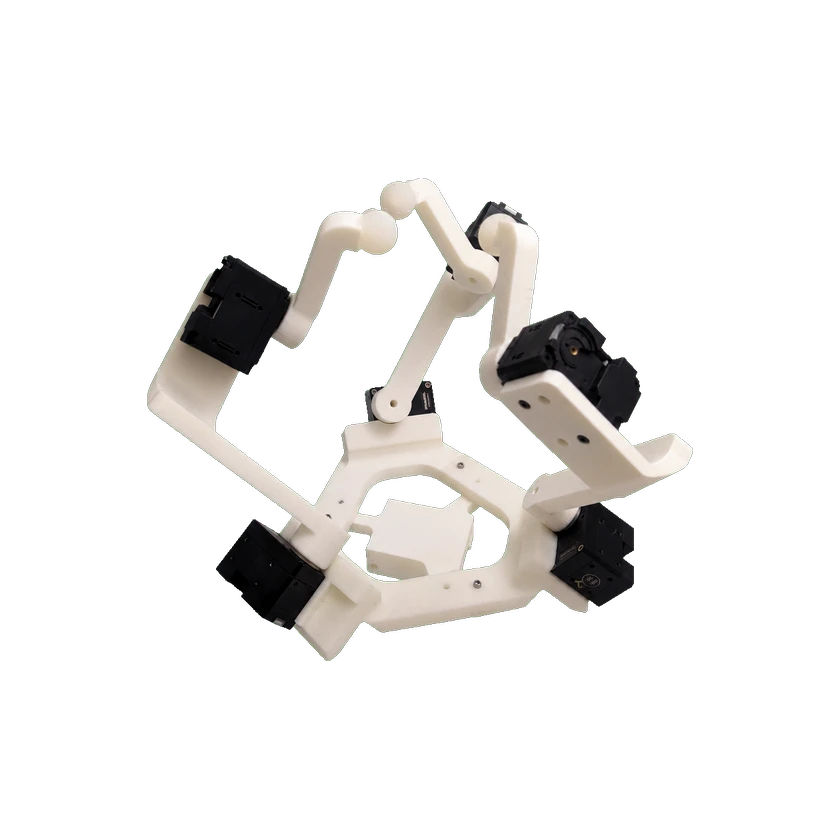 Yale OpenHand Sphinx ハンドSphinx ハンド | イェール大学 | アメリカ合衆国 | — | 未公開 | 3 本 | — | — | 0.65 kg | — | — | 非公開 | — | |
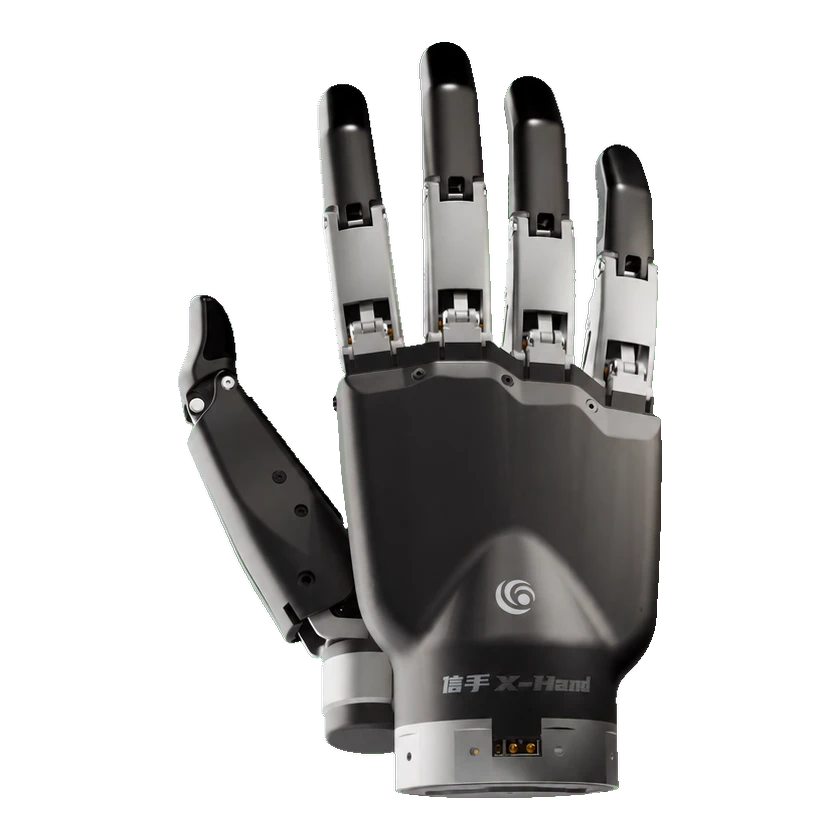 Yuequan X-HandX-Hand M1 | Yuequan Bionics | 中国 | — | 未公開 | 5 本 | 11 関節 | 11 自由度 | 0.63 kg | — | — | — | — | |
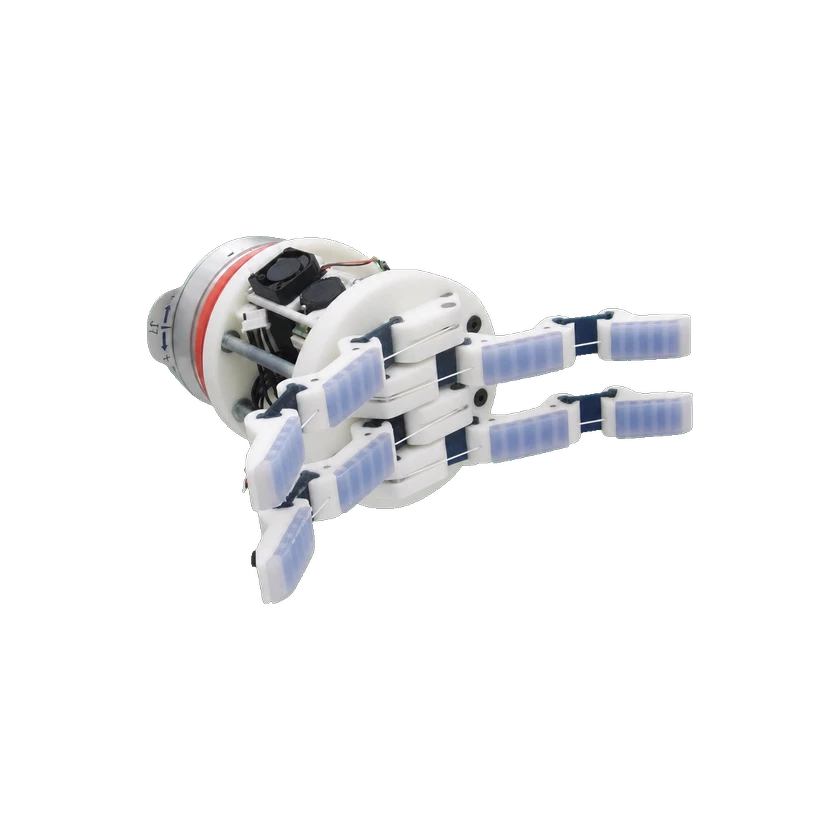 Yale OpenHand Model TModel T | イェール大学 | アメリカ合衆国 | 試作機 | 未公開 | 4 本 | — | 1 自由度 | 0.49 kg | — | — | 非開示 | — | |
| イェール SDM ハンドSDM ハンド | イェール大学 | アメリカ合衆国 | 試作機 | 未公開 | 4 本 | 8 関節 | 1 自由度 | — | — | — | 非公開 | — | |
| Model QModel Q | イェール大学 | アメリカ合衆国 | — | 未公開 | 4 本 | — | — | 0.74 kg | — | — | — | — | |
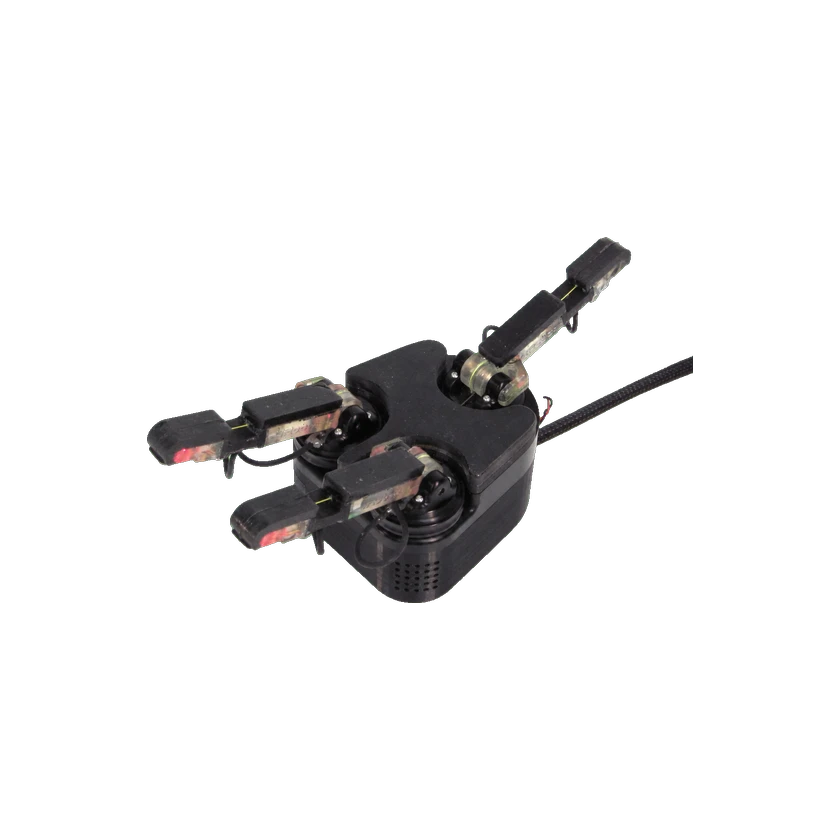 iRobot-Harvard-Yale iHY ハンドiRobot-Harvard-Yale iHY ハンド | イェール大学 GRAB Lab | アメリカ合衆国 | 試作機 | 未発売 | 3 本 | — | 5 自由度 | 1.35 kg | — | — | 非開示 | — | |
| Yale OpenHand Model OModel O | イェール大学 | アメリカ合衆国 | 試作機 | 未公開 | 3 本 | — | 4 自由度 | 0.75 kg | — | — | 非開示 | — | |
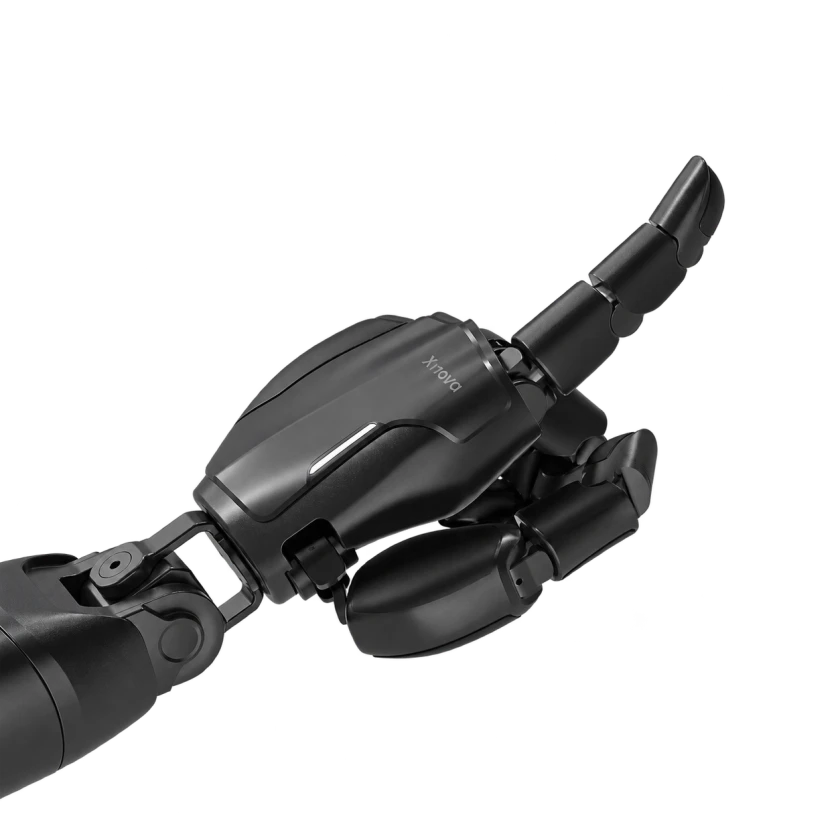 Xynova PrimaXynova Prima 1 | Xynova | 中国 | 商用化 | 販売中 | 5 本 | — | 22 自由度 | 0.85 kg | — | — | 1セット CNY 98,000 | — | |
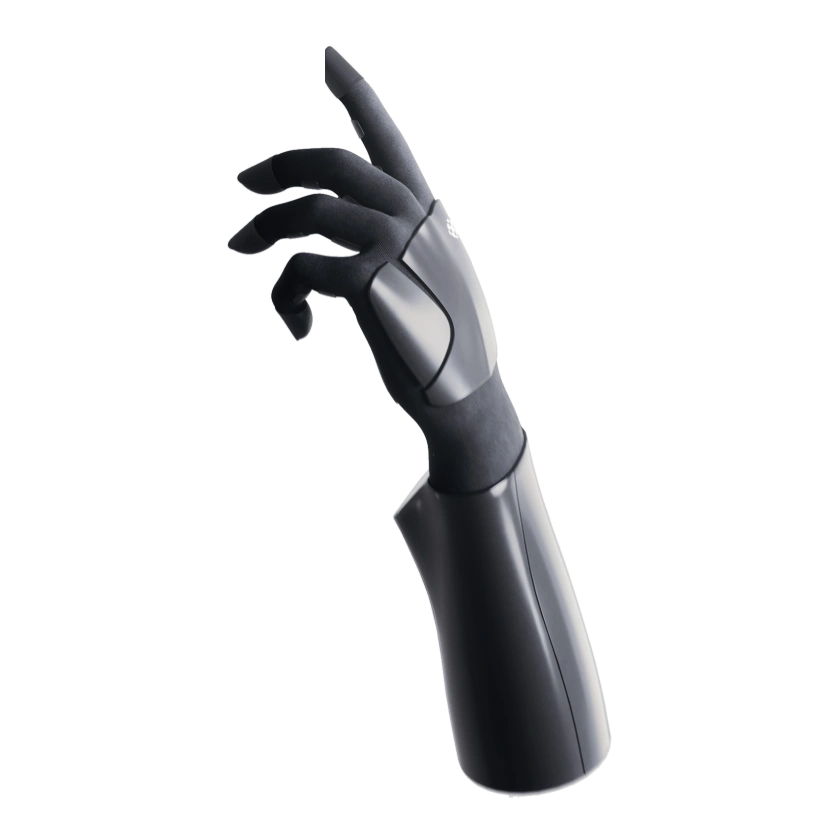 Xynova FlexXynova Flex 2 | Xynova | 中国 | 商用化 | 販売中 | 5 本 | — | 19 自由度 | 0.4 kg | — | — | CNY 128,000+ | 2026-09-26 | |
| MCR バイオニックハンドMCR バイオニックハンド | サルフォード大学 | イギリス | 試作機 | 未発売 | 5 本 | — | — | — | — | — | 未公表 | — |
情報源または訂正を送信