
부품
부품 이름, 모델 또는 회사 검색
부품 모델 213개 표시
| 부품 | 조직 | 국가 | 제품 상태 | 이용 가능 상태 | 손가락 수 | 관절 수 | 능동 자유도 | 본체 무게 | 통신 인터페이스 | 촉각 센싱 | 작업 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 Yale Stewart HandStewart Hand | 예일 대학교 | 미국 | 프로토타입 | 미공개 | 3개 | — | 6 자유도 | 1.13 kg | — | — | 비공개 | — | |
| Yuequan Y-Hand잉쇼 Y-Hand M1 | Yuequan Bionics | 중국 | — | 미공개 | 5개 | — | 미확인 | 0.3 kg | — | — | 비공개 | — | |
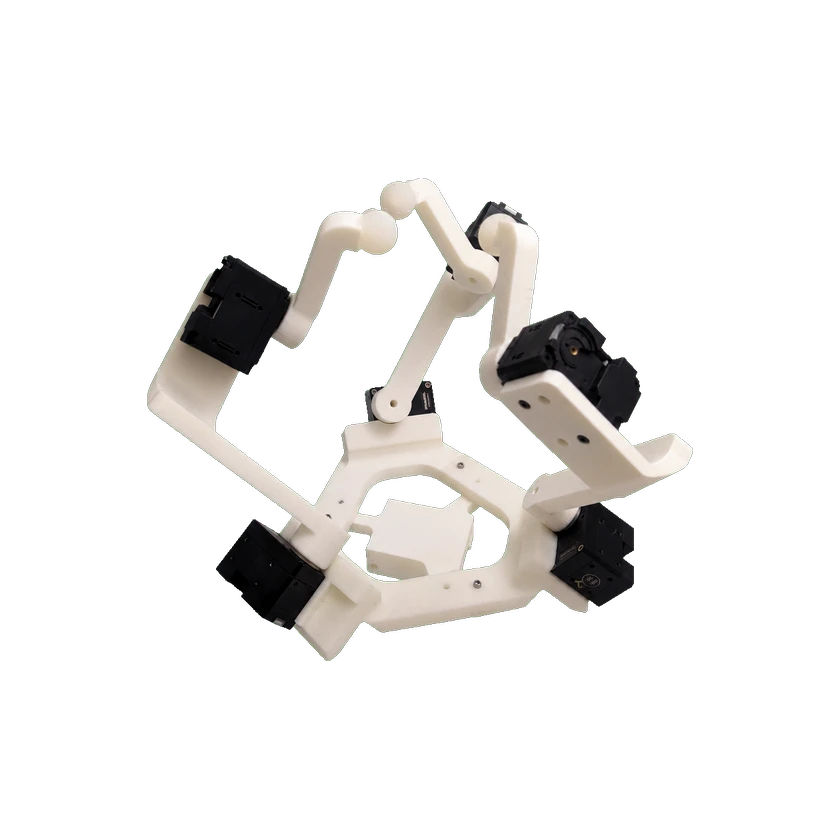 Yale OpenHand Sphinx HandSphinx Hand | 예일 대학교 | 미국 | — | 미공개 | 3개 | — | — | 0.65 kg | — | — | 미공개 | — | |
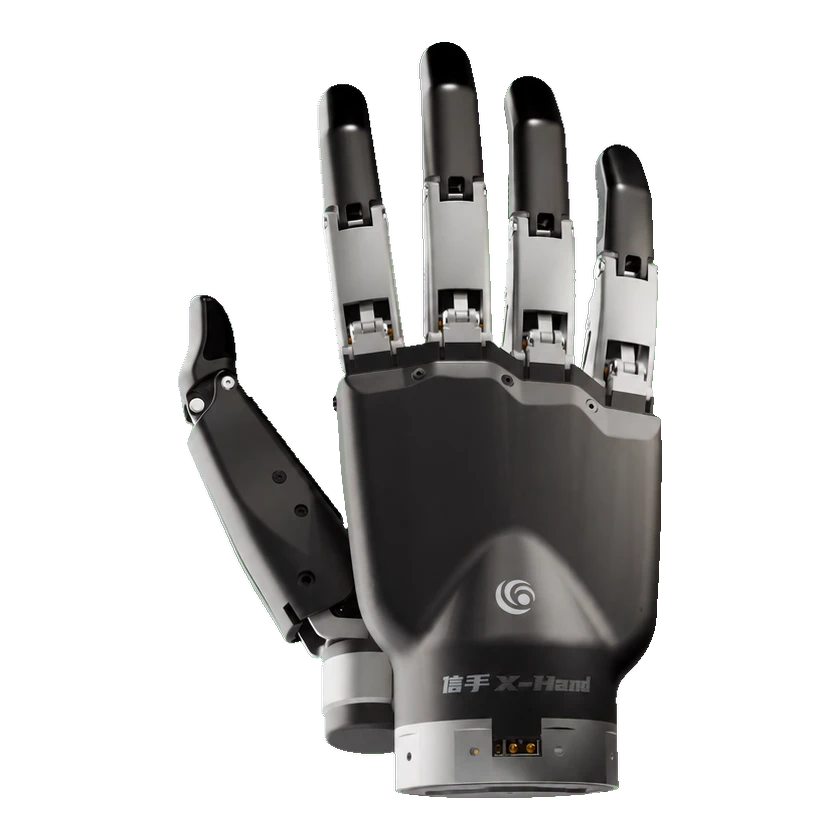 Yuequan X-HandX-Hand M1 | Yuequan Bionics | 중국 | — | 미공개 | 5개 | 11 관절 | 11 자유도 | 0.63 kg | — | — | — | — | |
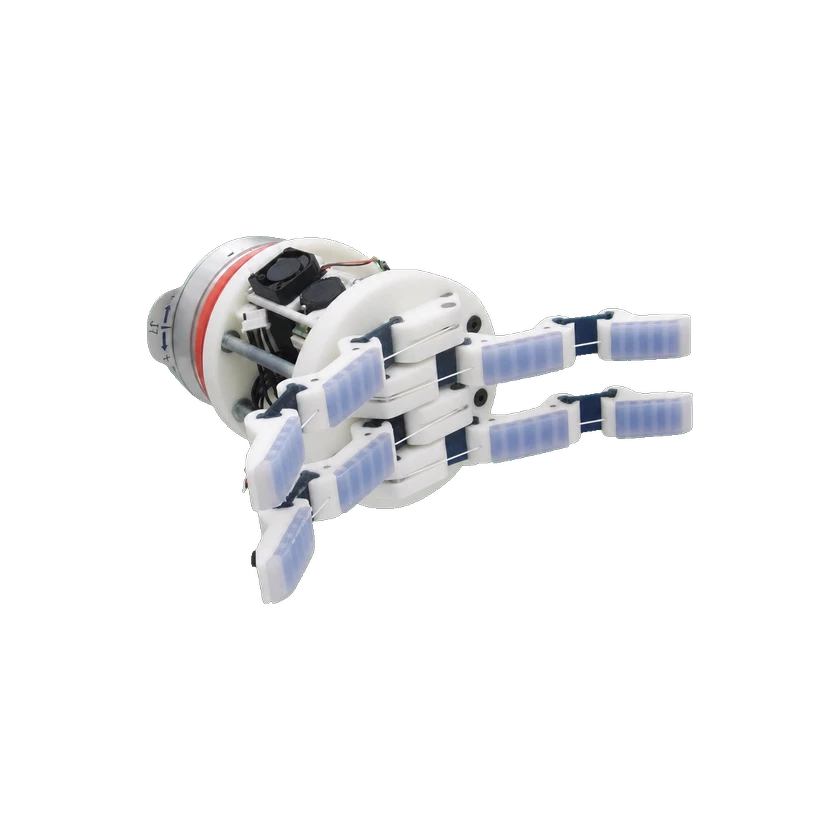 Yale OpenHand Model TModel T | 예일 대학교 | 미국 | 프로토타입 | 미공개 | 4개 | — | 1 자유도 | 0.49 kg | — | — | 비공개 | — | |
| 예일 SDM 핸드SDM 핸드 | 예일 대학교 | 미국 | 프로토타입 | 미공개 | 4개 | 8 관절 | 1 자유도 | — | — | — | 비공개 | — | |
| Model QModel Q | 예일 대학교 | 미국 | — | 미공개 | 4개 | — | — | 0.74 kg | — | — | — | — | |
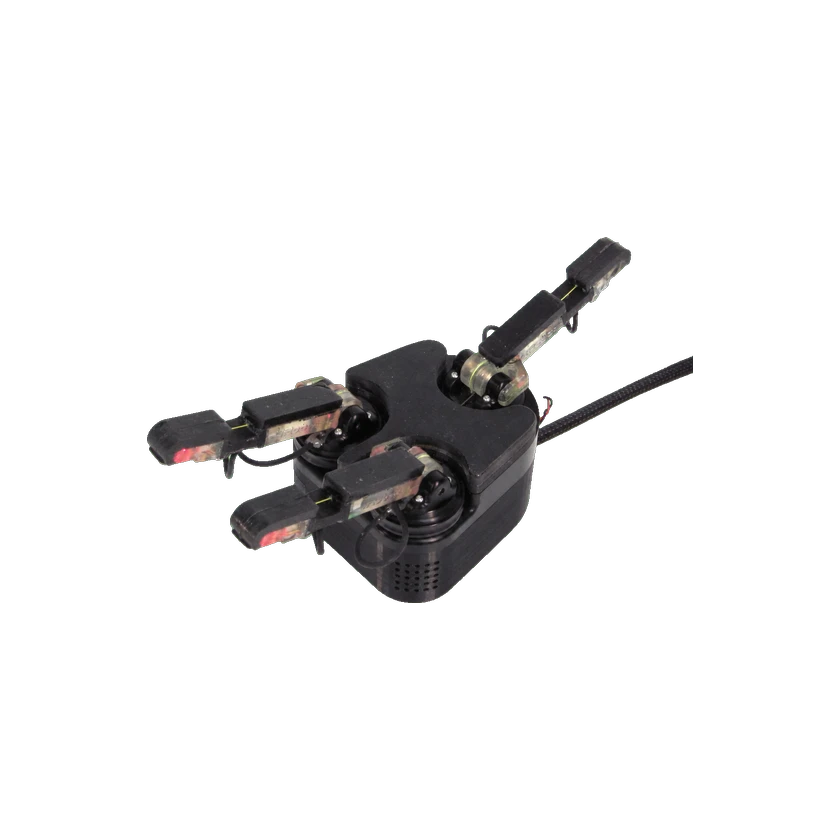 iRobot-Harvard-Yale iHY 핸드iRobot-Harvard-Yale iHY 핸드 | 예일대학교 GRAB 연구실 | 미국 | 프로토타입 | 미출시 | 3개 | — | 5 자유도 | 1.35 kg | — | — | 비공개 | — | |
| Yale OpenHand Model OModel O | 예일 대학교 | 미국 | 프로토타입 | 미공개 | 3개 | — | 4 자유도 | 0.75 kg | — | — | 비공개 | — | |
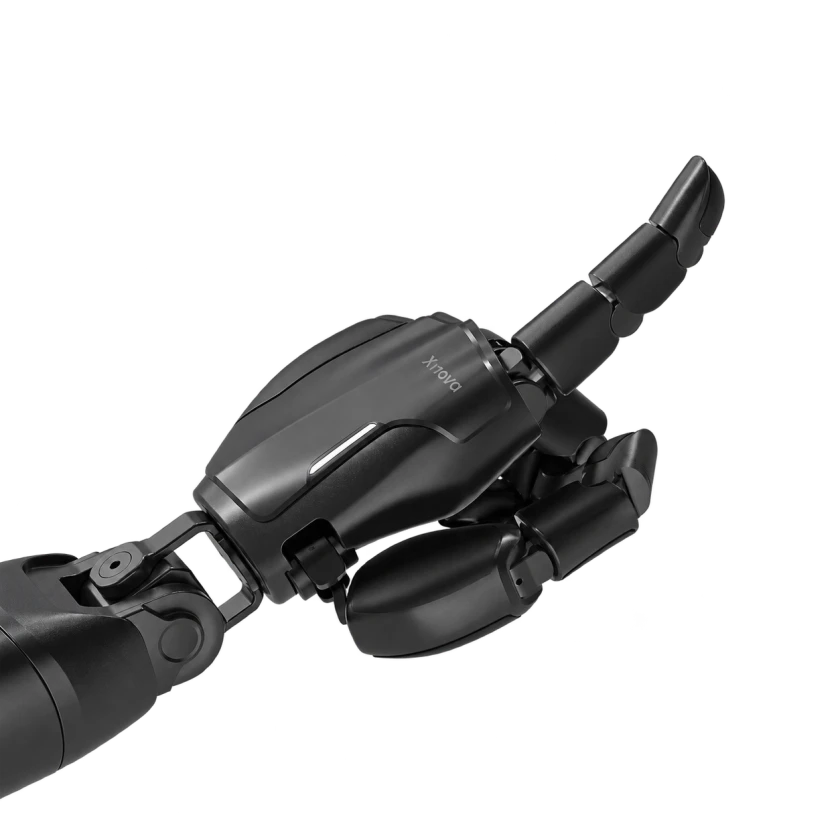 Xynova PrimaXynova Prima 1 | Xynova | 중국 | 상용화 | 판매 중 | 5개 | — | 22 자유도 | 0.85 kg | — | — | 세트당 CNY 98,000 | — | |
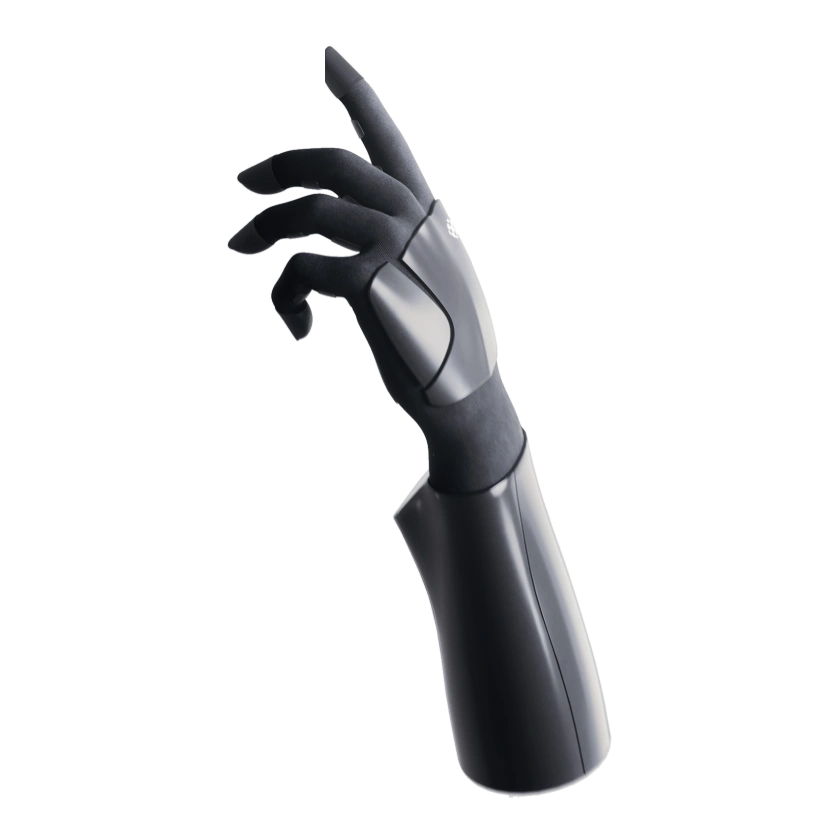 Xynova FlexXynova Flex 2 | Xynova | 중국 | 상용화 | 판매 중 | 5개 | — | 19 자유도 | 0.4 kg | — | — | CNY 128,000+ | 2026-09-26 | |
| MCR 바이오닉 핸드MCR 바이오닉 핸드 | 샐퍼드 대학교 | 영국 | 프로토타입 | 미출시 | 5개 | — | — | — | — | — | 미공개 | — |
출처 또는 수정 제안 보내기