
ノースカロライナ大学チャペルヒル校
Handroid
価格
非公開
タイプ
コンポーネント · 器用ハンド
ステータス
研究プロトタイプ
提供状況
未公開
購入方法
未公開
発売時期
2026年7月17日
国・地域
アメリカ合衆国
最終確認
不明
ハンド形態で20自由度
能動自由度
2.05 kg
重量
5
指の数
27自由度の再構成可能な研究ロボットで、1つの本体を5指・20自由度の器用ハンドまたは小型ヒューマノイドとして使います。
1 / 1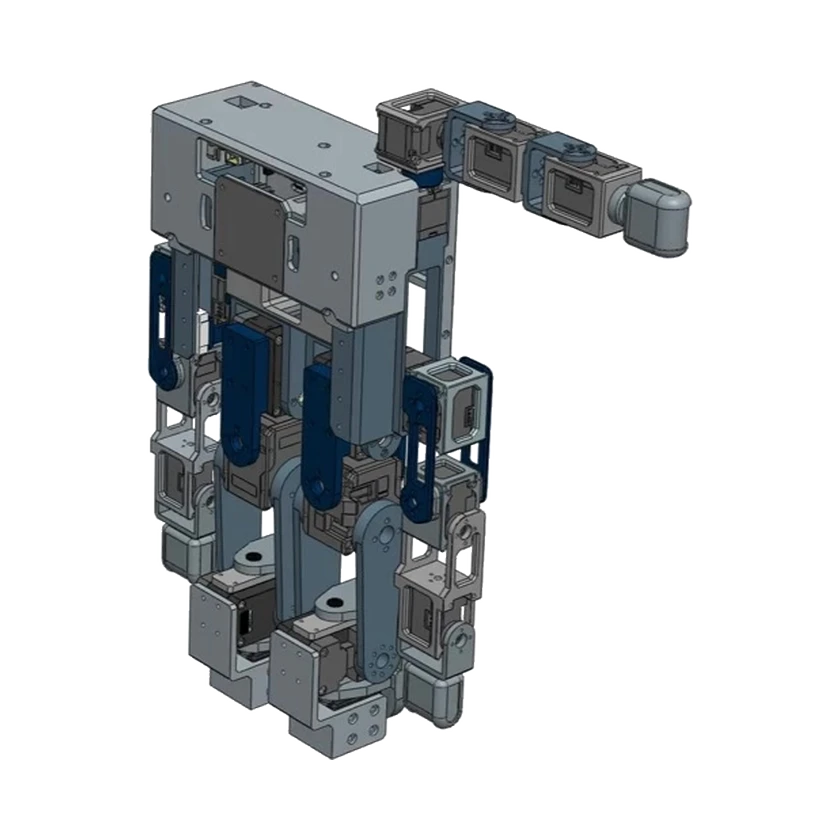
ハードウェア仕様
自由度と駆動
能動自由度
ハンド形態で20自由度
総自由度
合計27自由度
自由度
片腕制御自由度
人型形態の両腕で8自由度
頭部自由度
人型形態の頭部4自由度
高さ
33 cm
片脚自由度
下肢12自由度
重量
2.05 kg
センサー
IMU
分散慣性センシング
バッテリーと稼働時間
最大電力
180 W
電源方式
オンボード電池または最大140 WのUSB PD充電器入力
計算プラットフォーム
プロセッサ
ESP32-S3コントローラ
インタラクションと通信
通信
ホスト通信はWi-Fi、DynamixelアクチュエータはTTLバス
開発と拡張
遠隔操作
Apple Vision Proのハンドトラッキングによる腕・手の遠隔操作
商用ステータス
ステータス
研究プロトタイプ
価格
非公開
発売時期
2026年7月17日
情報源または訂正を送信