
Komponenten
Komponenten, Modelle oder Unternehmen suchen
221 komponenten-Modelle werden angezeigt
| Komponente | Organisation | Land | Produktstatus | Verfügbarkeit | Fingeranzahl | Anzahl der Gelenke | Aktive Freiheitsgrade | Maximalgewicht | Kommunikationsschnittstelle | Tastsensorik | Aktionen | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
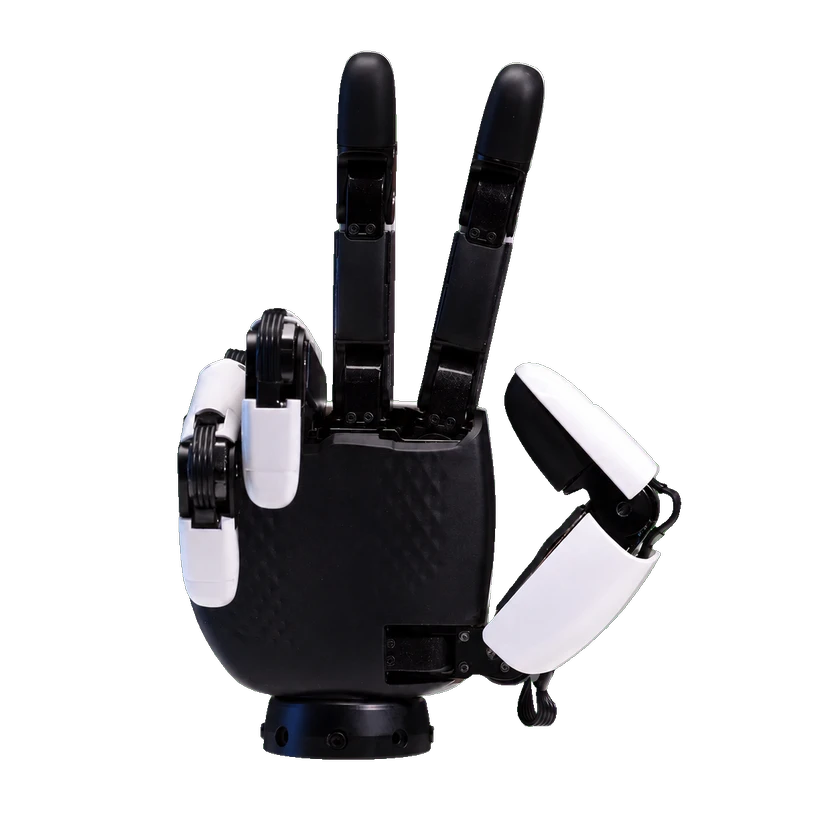 XHAND 1XHAND 1 | Robot Era | China | — | Nicht veröffentlicht | 5 Finger | 12 Gelenke | 12 FG | 1,1 kg | — | — | — | 2026-09-13 | |
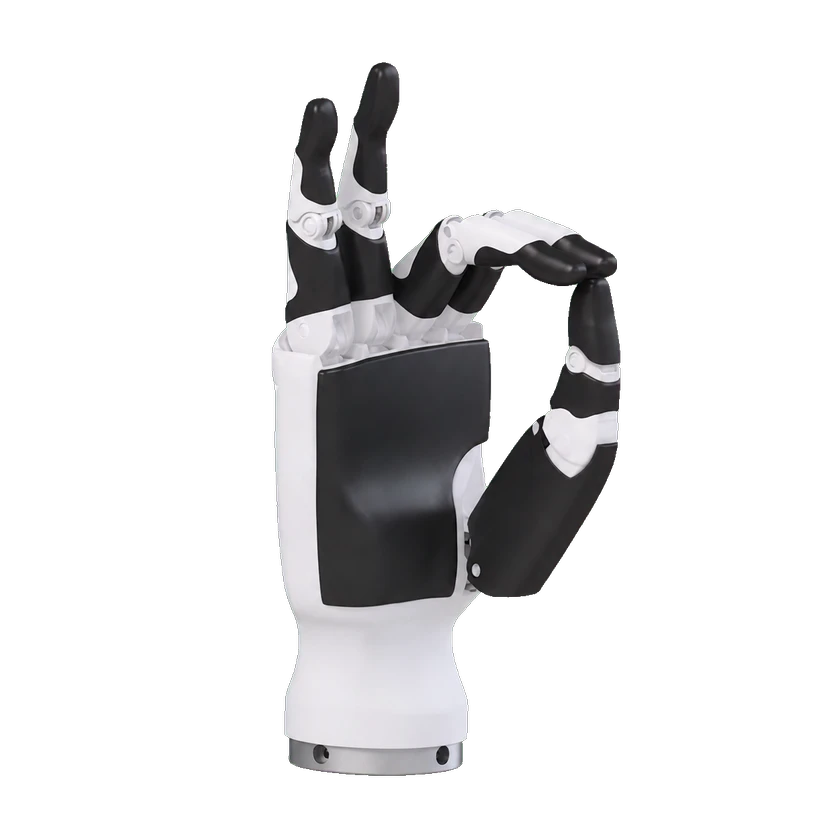 RH56DFXRH56DFX-2 | Inspire Robots | China | — | Nicht veröffentlicht | 5 Finger | 12 Gelenke | 6 FG | 0,54 kg | RS485 | Vorhanden | — | 2026-09-08 | |
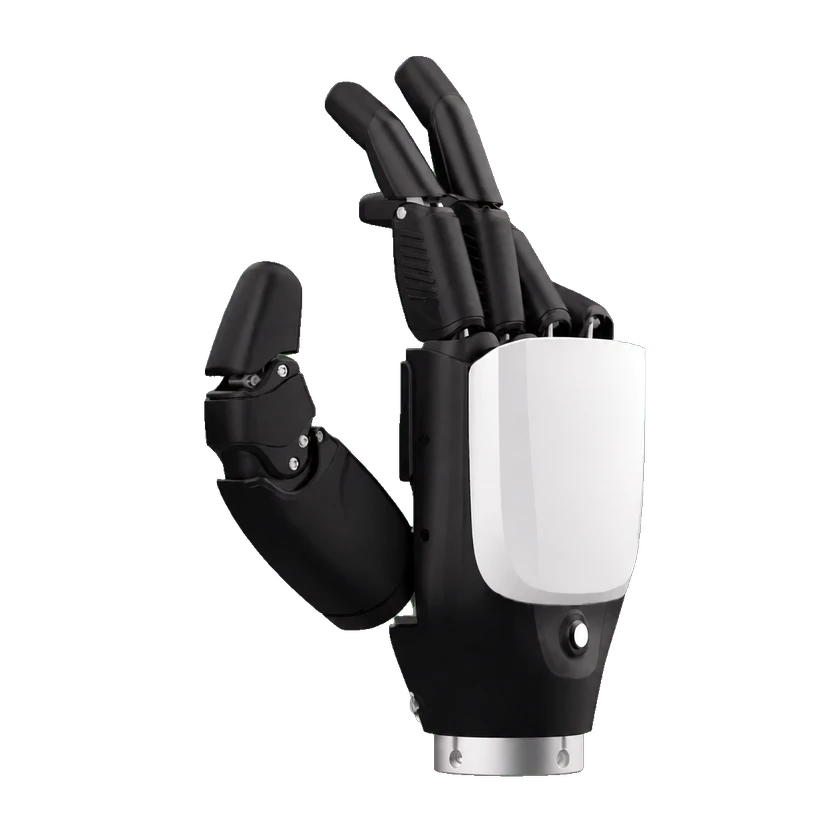 RH56DFTPRH56DFTP | Inspire Robots | China | — | Nicht veröffentlicht | 5 Finger | 12 Gelenke | 6 FG | — | Ethernet / RS485 / CAN 2.0 | Vorhanden | — | 2026-08-28 | |
 HuiSi KaiWuHuiSi KaiWu | X-Humanoid | China | Kommerziell | Im Verkauf | — | — | — | — | — | — | — | 2026-08-29 | |
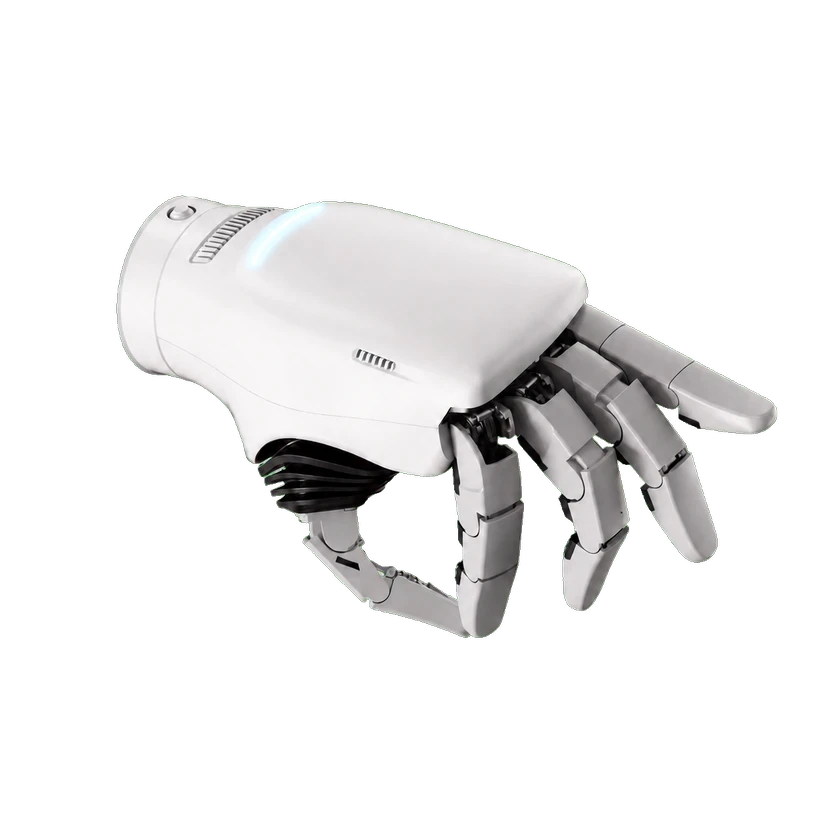 ArtiXon HandArtiXon Hand | X Square Robot | China | Kommerziell | Nicht veröffentlicht | 5 Finger | — | 15 FG | ≤1.00 kg | — | — | — | 2026-09-13 | |
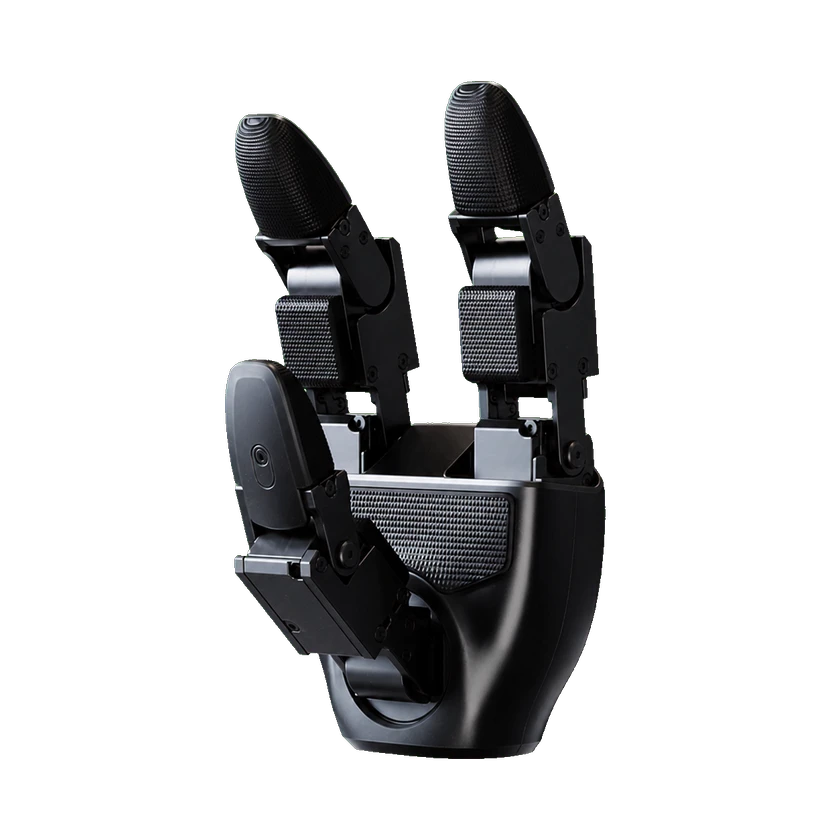 Dex3-1Dex3-1 | Unitree Robotics | China | — | Nicht veröffentlicht | 3 Finger | 7 Gelenke | 7 FG · 7 DOF | 0,71 kg | USB 2.0 / Hochgeschwindigkeits-UniBus | — | — | 2026-08-27 | |
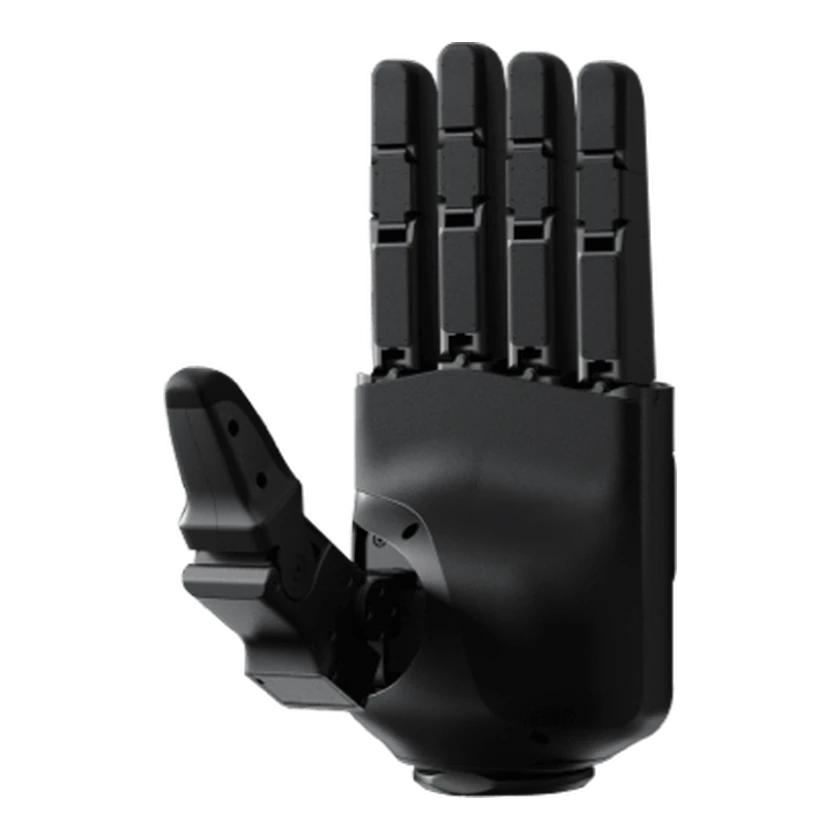 Dex5-1Dex5-1 | Unitree Robotics | China | Kommerziell | Im Verkauf | 5 Finger | 20 Gelenke | 16 FG | 1,1 kg | — | — | — | 2026-09-12 | |
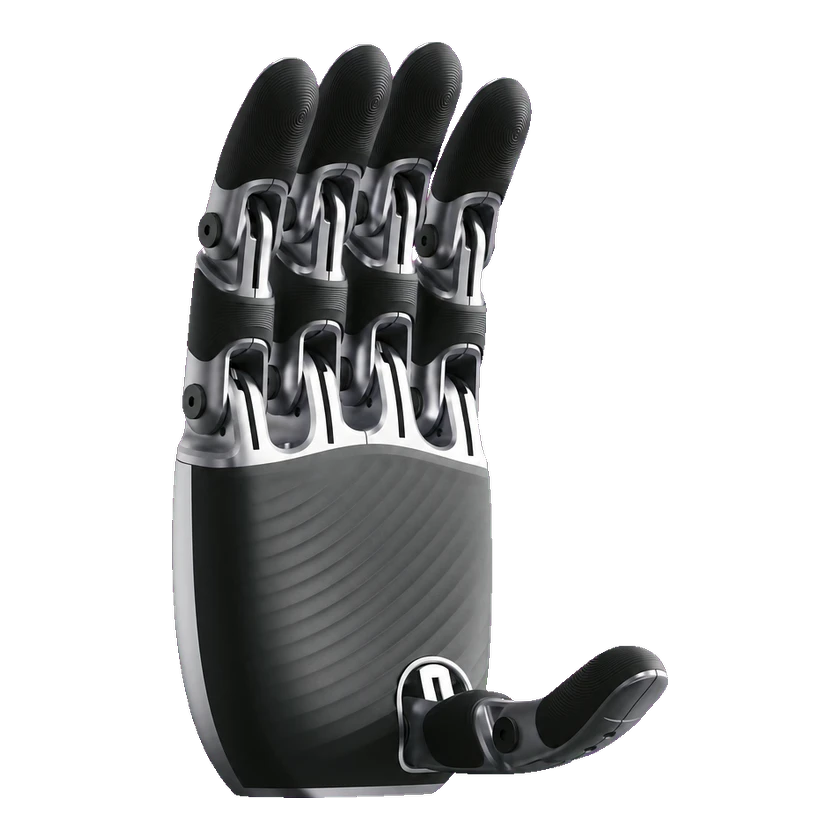 Dex2/5Dex2/5 | Unitree Robotics | China | — | Im Verkauf | 5 Finger | 10 Gelenke | 2 FG | 0,37 kg | — | — | — | 2026-09-12 | |
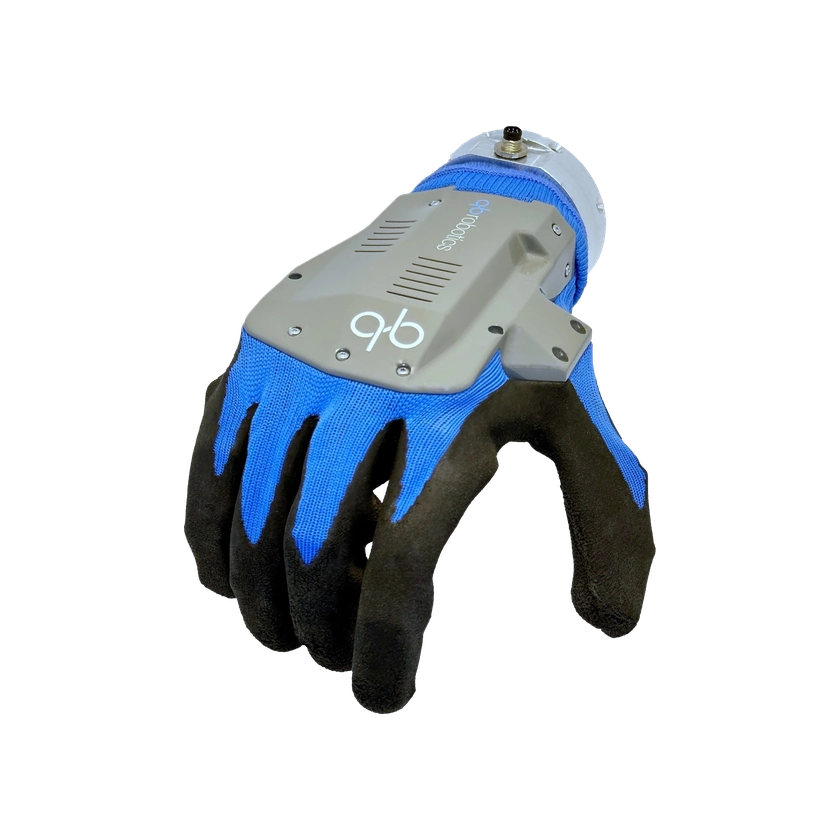 qb SoftHand Researchqb SoftHand Research | qb robotics | Italien | Kommerziell | Im Verkauf | 5 Finger | — | 1 FG | 0,77 kg | — | — | Ab EUR 7,000 | 2026-09-12 | |
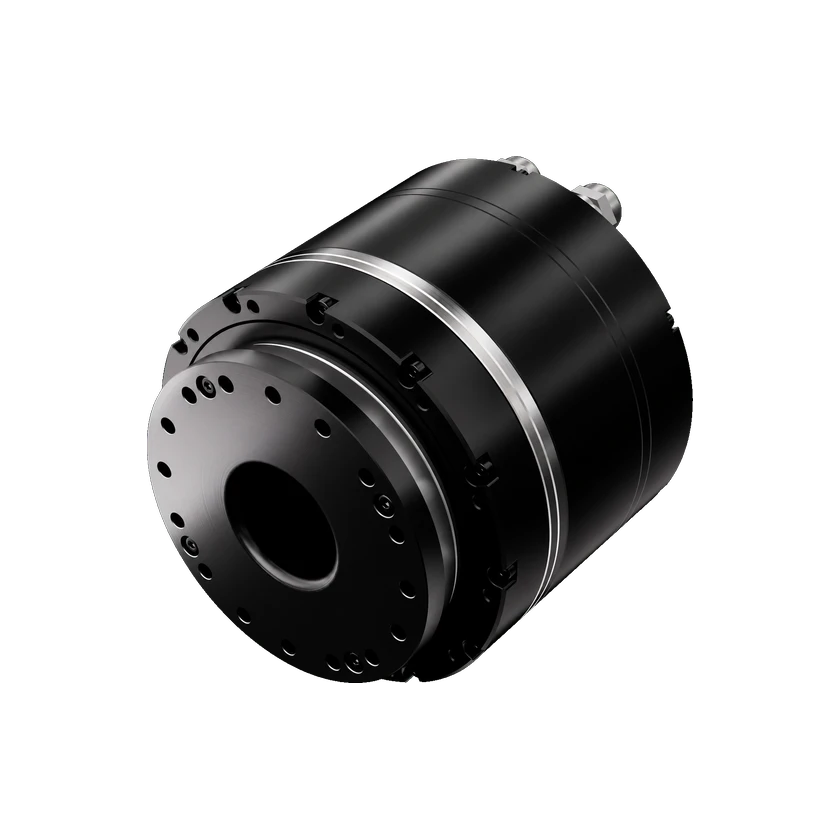 M-Serie Hochvolt-GelenkmoduleM110 | Zhejiang Laifual Drive Co.,Ltd. | — | — | Nicht veröffentlicht | — | — | — | 2,91 kg | — | — | — | 2026-10-15 | |
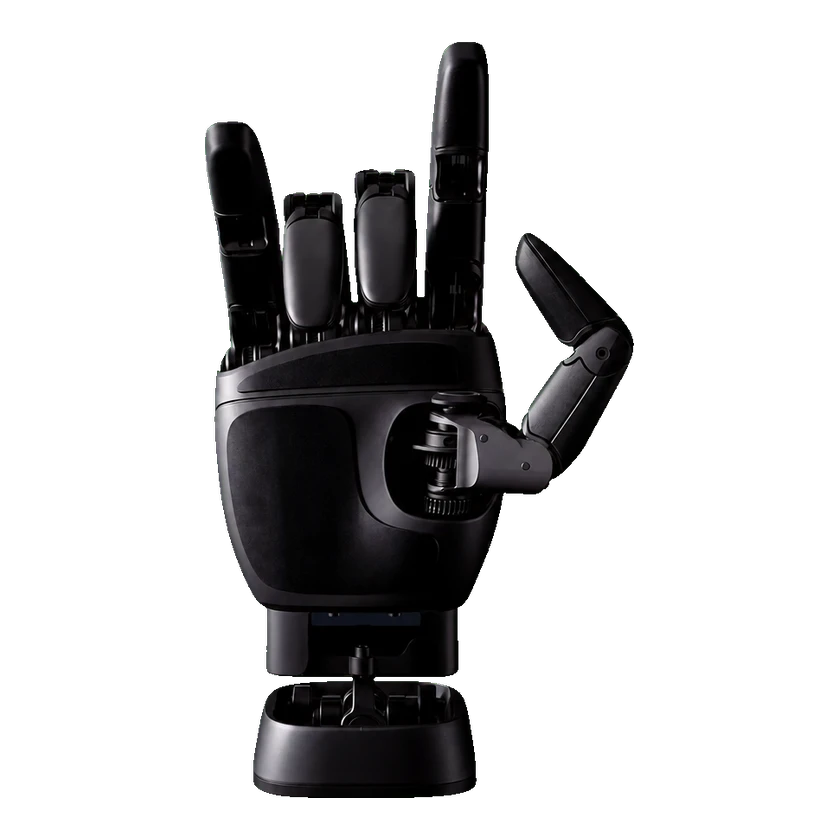 PUDU DH11PUDU DH11 | Pudu Robotics | China | — | Nicht veröffentlicht | 5 Finger | — | 6 FG | 0,5 kg | — | — | — | 2026-09-07 | |
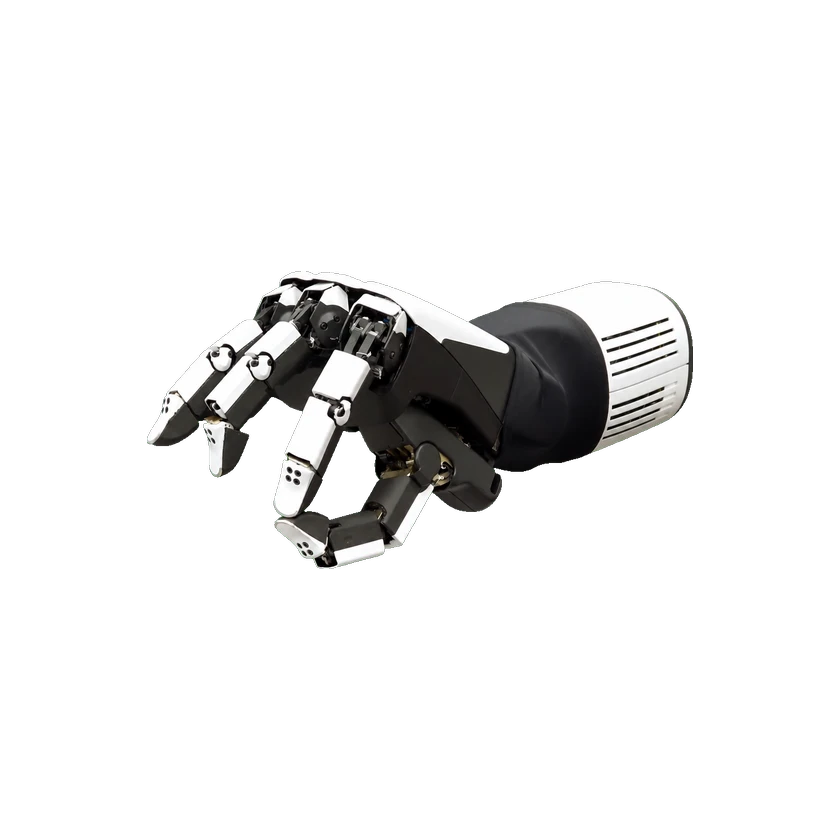 Honda Dexterous Multi-fingered HandHonda Dexterous Multi-fingered Hand | Honda R&D | Japan | Prototyp | Nicht veröffentlicht | 4 Finger | 16 Gelenke | 16 FG | — | — | — | — | 2026-09-14 |
Quelle oder Korrektur einreichen