
Komponenten
Komponenten, Modelle oder Unternehmen suchen
221 komponenten-Modelle werden angezeigt
| Komponente | Organisation | Land | Produktstatus | Verfügbarkeit | Fingeranzahl | Anzahl der Gelenke | Aktive Freiheitsgrade | Maximalgewicht | Kommunikationsschnittstelle | Tastsensorik | Aktionen | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
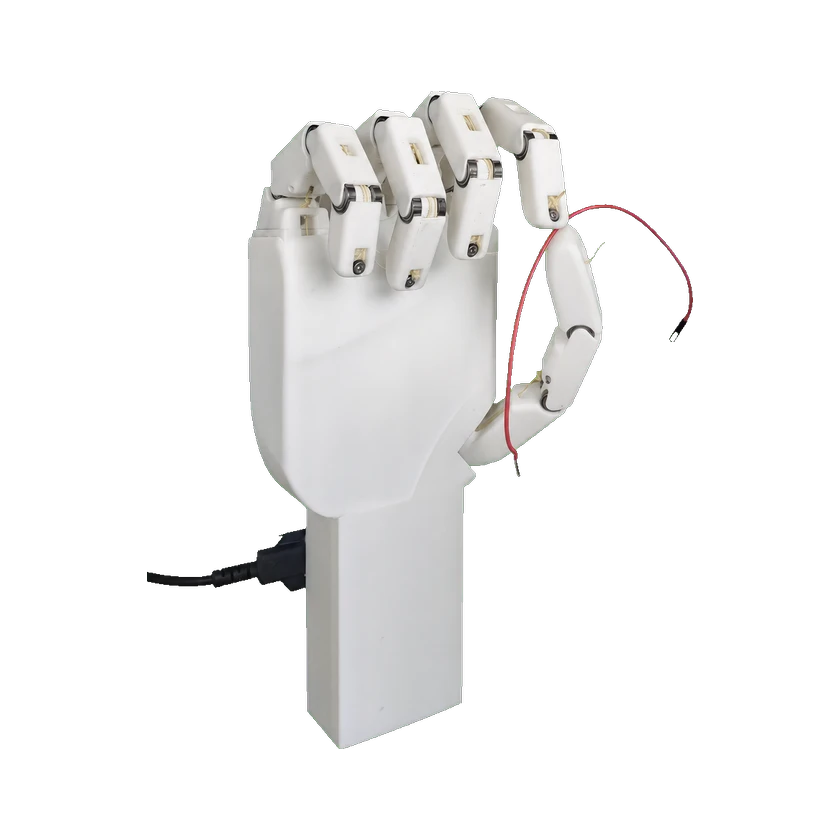 PHANTOM HandPHANTOM Hand | The Hong Kong University of Science and Technology (Guangzhou) | China | Prototyp | Nicht veröffentlicht | 5 Finger | 15 Gelenke | 6 FG | — | — | — | — | 2026-09-14 | |
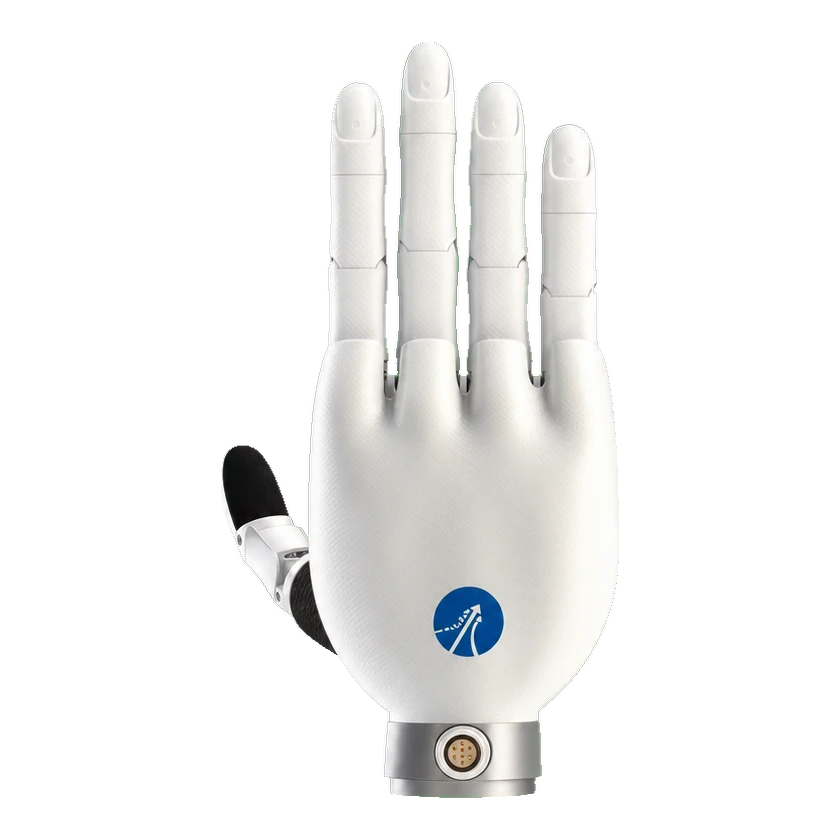 DH2015DH2015 | Leadshine | China | Prototyp | Nicht veröffentlicht | 5 Finger | 20 Gelenke | 15 FG | 0.67–0.68 kg | — | — | — | 2026-09-15 | |
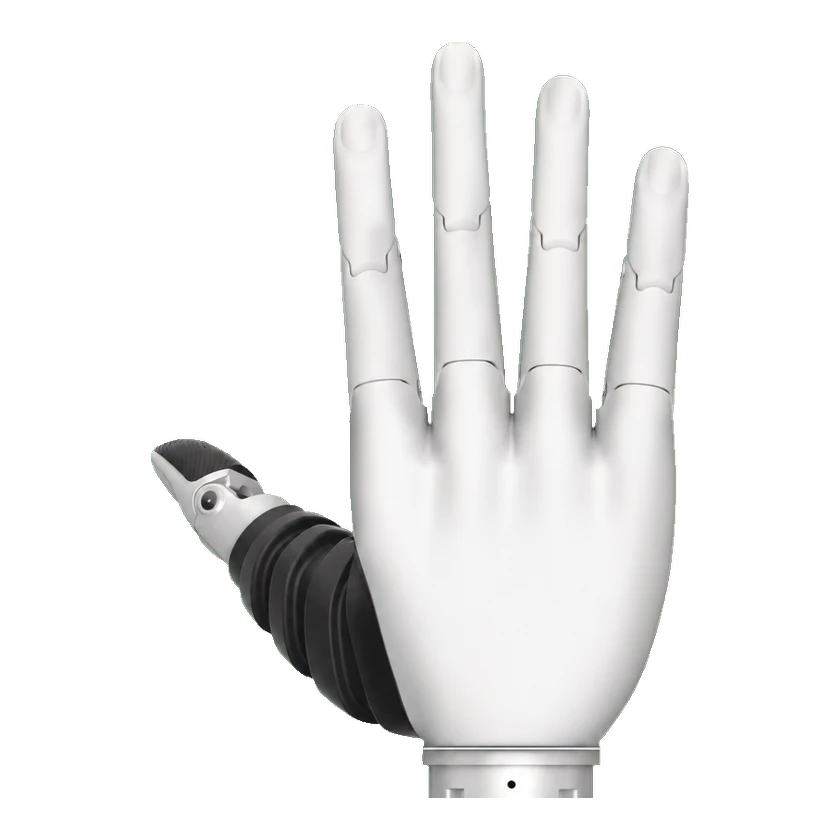 DH116S kompakte RoboterhandDH116S kompakte Roboterhand | Leadshine | China | Kommerziell | Im Verkauf | 5 Finger | — | 6 FG | — | — | — | Ab USD 2.299 | 2026-09-15 | |
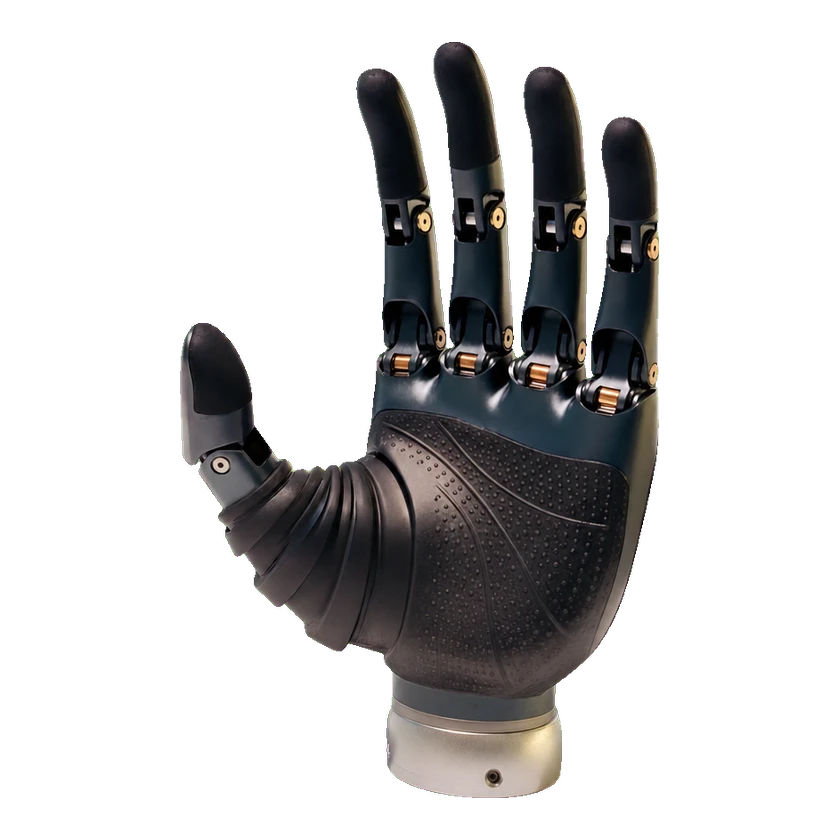 DH116P kraftverstärkte RoboterhandDH116P kraftverstärkte Roboterhand | Leadshine | China | Pilotphase | Nur Pilotbetrieb | 5 Finger | — | 6 FG | — | — | — | Nicht veröffentlicht | 2026-09-15 | |
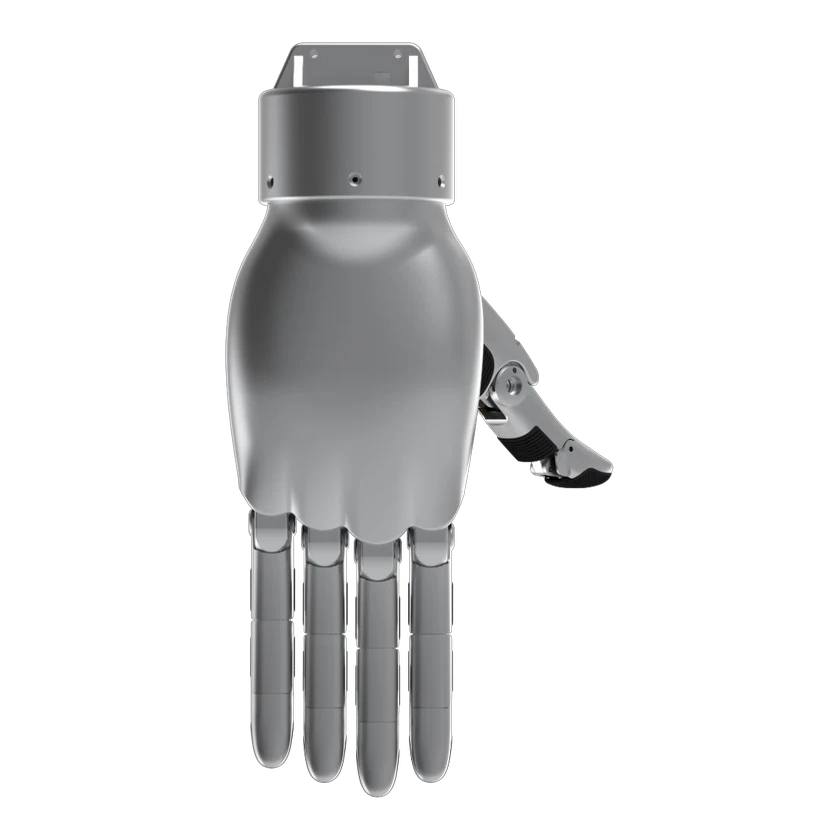 Linker HandLinker Hand L10 | LinkerBot | China | — | Nicht veröffentlicht | — | — | 10 FG | 0,75 kg | — | — | — | 2026-09-12 |
Quelle oder Korrektur einreichen