
Preis
Nicht veröffentlicht
Typ
Komponenten · Dexterische Hände
Status
Forschungsprototyp
Verfügbarkeit
Nicht veröffentlicht
Kaufmöglichkeit
Nicht veröffentlicht
Veröffentlichungsdatum
17. Juli 2026
Land/Region
Vereinigte Staaten
Zuletzt geprüft
Unbekannt
20 Freiheitsgrade in Handform
Aktive Freiheitsgrade
2.05 kg
Gewicht
5
Anzahl der Finger
Ein rekonfigurierbarer Forschungsroboter mit 27 Freiheitsgraden, dessen Körper als fünfgliedrige Hand mit 20 Freiheitsgraden oder als kompakter Humanoid dient.
1 / 1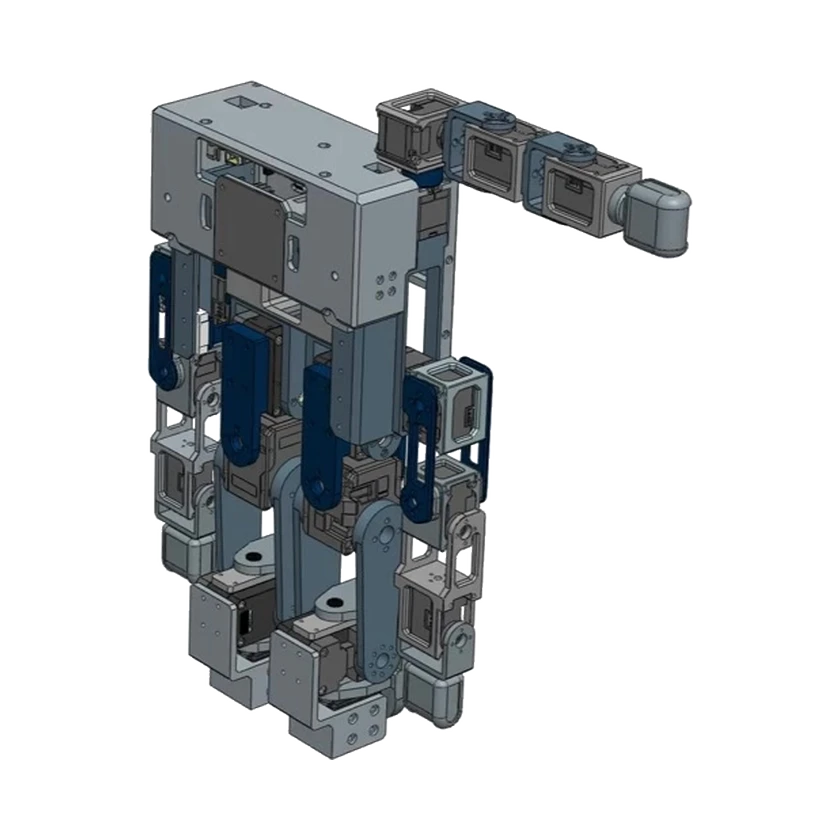
Hardwarespezifikationen
Freiheitsgrade und Antrieb
Aktive Freiheitsgrade
20 Freiheitsgrade in Handform
Gesamtzahl der Freiheitsgrade
27 Freiheitsgrade insgesamt
Freiheitsgrade
Steuerbare Freiheitsgrade je Arm
8 Freiheitsgrade über beide Arme in Humanoidform
Freiheitsgrade des Kopfes
4 Freiheitsgrade des Kopfes in Humanoidform
Höhe
33 cm
Freiheitsgrade je Bein
12 Freiheitsgrade der unteren Gliedmaßen
Gewicht
2.05 kg
Sensoren
IMU
Verteilte Inertialsensorik
Akku und Laufzeit
Maximale Leistung
180 W
Stromversorgung
Onboard-Akku oder USB-PD-Ladegerät bis 140 W
Rechenplattform
Prozessor
ESP32-S3-Controller
Interaktion und Kommunikation
Kommunikation
WLAN-Hostkommunikation; TTL-Bus für Dynamixel-Aktuatoren
Entwicklung und Erweiterung
Teleoperation
Arm-Hand-Teleoperation auf Basis von Apple-Vision-Pro-Handtracking
Kommerzieller Status
Status
Forschungsprototyp
Preis
Nicht veröffentlicht
Veröffentlichungsdatum
17. Juli 2026
Quelle oder Korrektur einreichen