
零部件
搜索零部件名称、型号或公司
显示 221 个零部件产品
| 零部件 | 组织 | 国家 / 地区 | 产品状态 | 可用状态 | 手指数量 | 关节数 | 主动自由度 | 本体重量上限 | 通信接口 | 触觉感知 | 操作 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 DexKitDexKit V0 | 卡内基·梅隆大学 | 美国 | 原型 | 未发售 | 5 指 | — | 12 自由度 | — | — | — | 未披露 | 2026-09-12 | |
 仿生灵巧手 Revo 2Revo 2 Basic | 强脑科技 | 中国 | 商业化 | 未公开 | 5 指 | — | 11 自由度 | 0.38 千克 | — | — | 价格未披露 | 2026-09-12 | |
 高山高山 S1 | 伯牙智能 | 中国 | 商业化 | 未公开 | — | — | 18 自由度 | — | — | — | — | 2026-09-13 | |
 BiDexHandBiDexHand V4 | BiDexHand 项目 | — | — | 未公开 | 5 指 | 21 关节 | 16 自由度 | — | — | — | — | 2026-09-12 | |
 NEO 灵巧手NEO 灵巧手 | 1X 科技 | 美国 | — | 未公开 | — | 25 关节 | 25 自由度 | — | — | — | — | 2026-09-13 | |
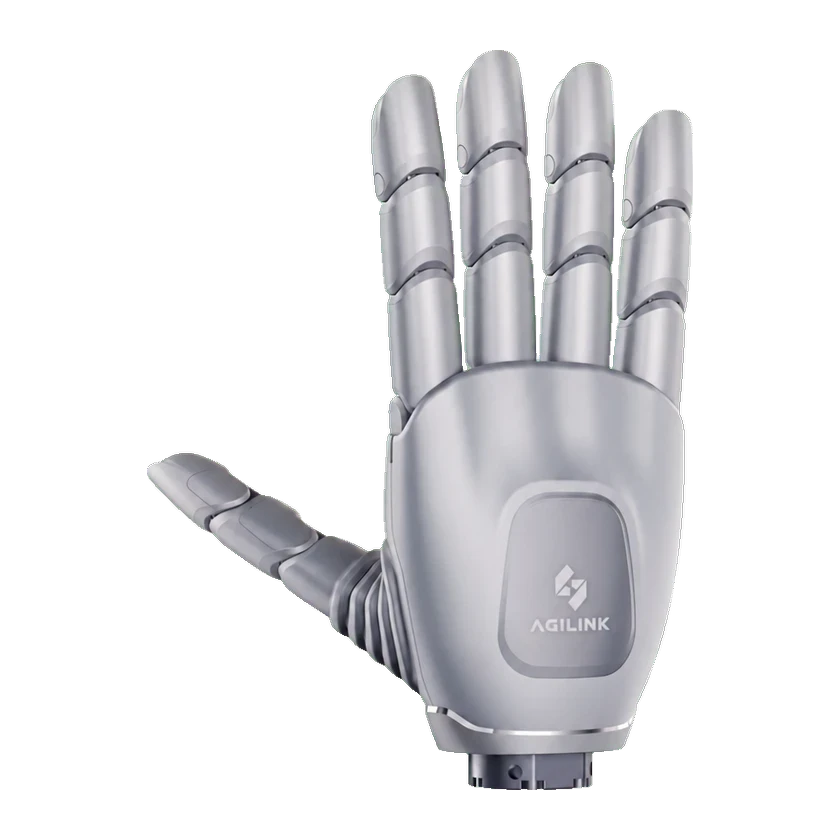 OmniHand 3OmniHand 3 Ultra-M | 临界点 | 中国 | — | 未公开 | — | — | 20 自由度 | 0.63 千克 | — | — | — | 2026-09-12 | |
 KAIST HandKAIST Hand | 韩国科学技术院 | 韩国 | 原型 | 未发售 | 3 指 | — | — | — | — | — | — | 2026-09-13 | |
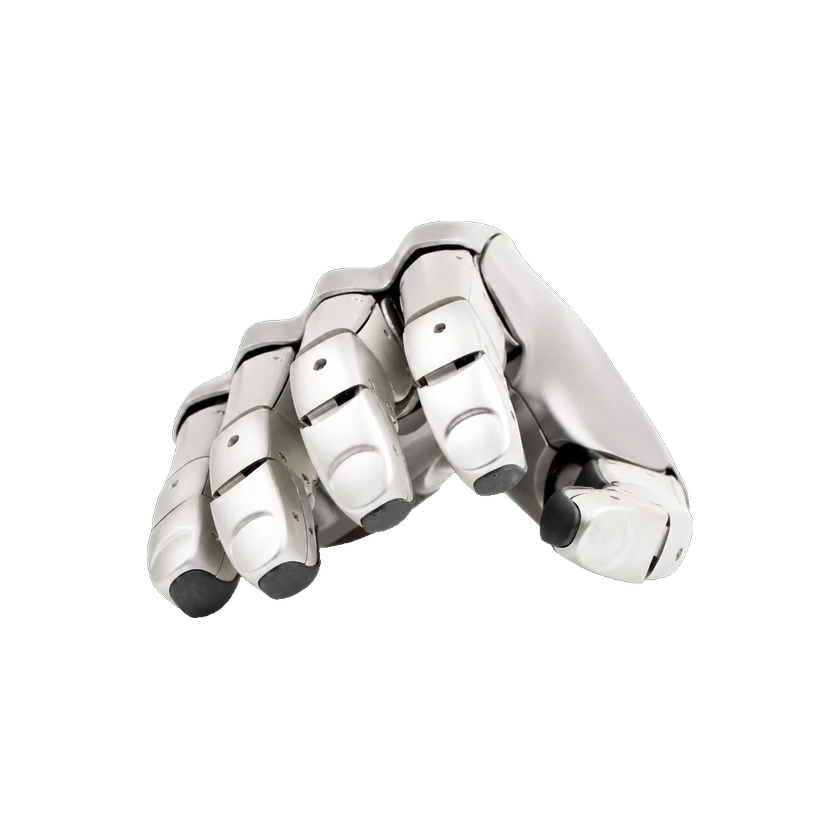 DLR-HIT 灵巧手DLR-HIT Hand II 灵巧手 | 哈尔滨工业大学 | — | 原型 | 未公开 | 5 指 | 20 关节 | 15 自由度 | 1.5 千克 | — | — | — | 2026-09-12 | |
 犹他/M.I.T. 灵巧手Version I 犹他/M.I.T. 灵巧手 | 麻省理工学院 | 美国 | 原型 | 未公开 | 4 指 | 16 关节 | 16 自由度 | — | — | — | — | 2026-09-13 | |
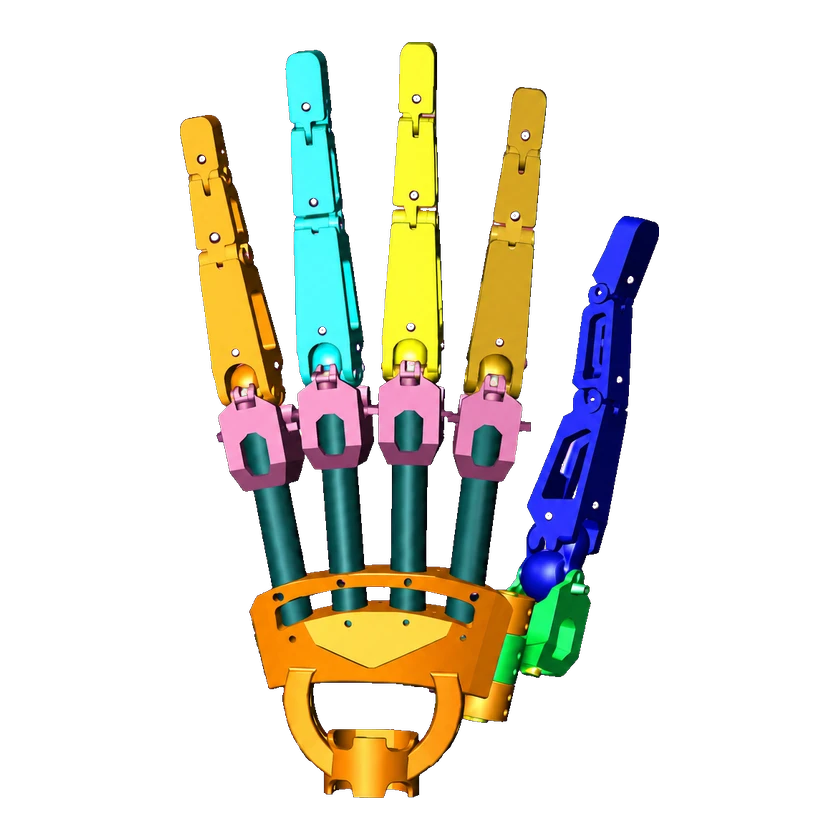 UW HandUW Hand | 华盛顿大学 | 美国 | — | 未公开 | 5 指 | — | 20 自由度 | — | — | — | 未知 | 2026-09-13 | |
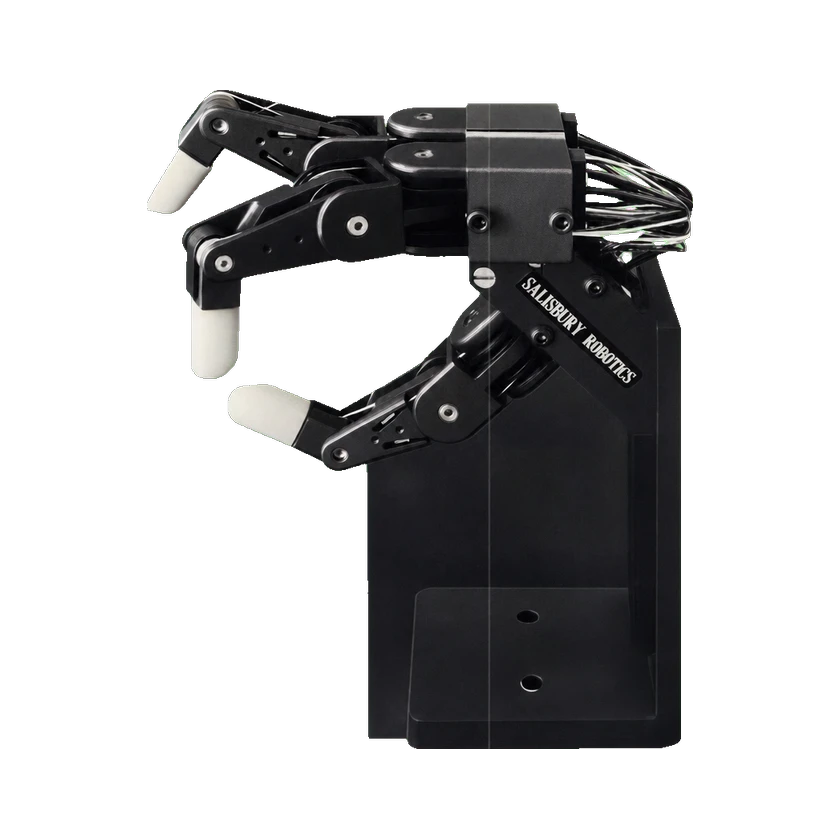 斯坦福/JPL机器人手斯坦福/JPL机器人手 | 斯坦福大学 | 美国 | — | 未公开 | 3 指 | 9 关节 | 9 自由度 | — | — | — | — | 2026-09-13 | |
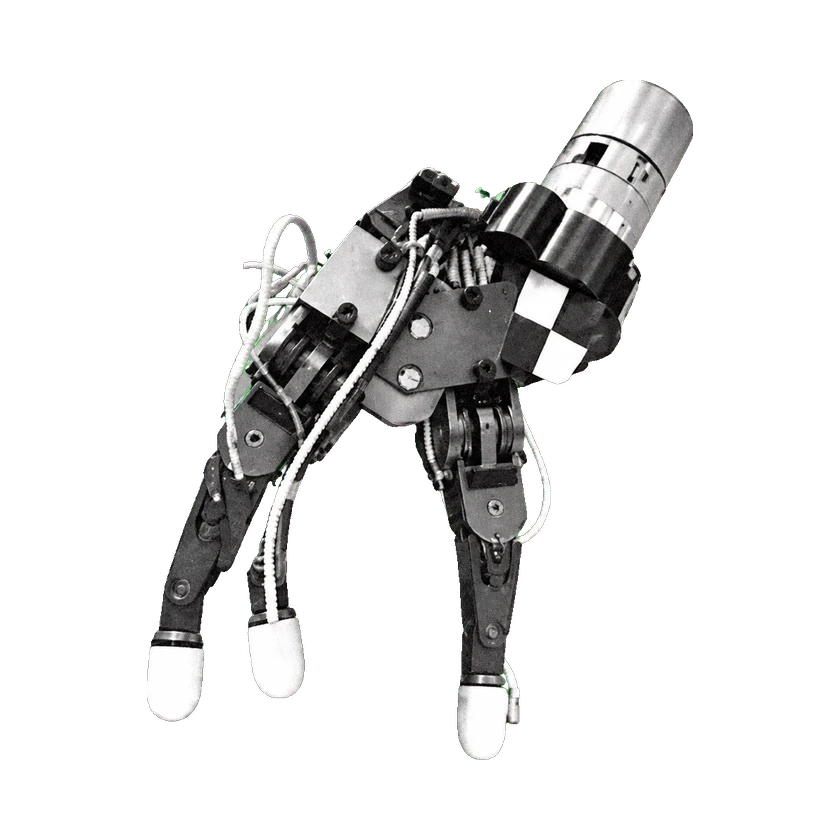 斯坦福灵巧手斯坦福/JPL 灵巧手 | 斯坦福大学 | 美国 | — | 未公开 | 3 指 | 9 关节 | 9 自由度 | — | — | — | 1984年 Sandia 历史购置价:32,265 美元 | 2026-09-13 |
提交来源或更正