
コンポーネント
部品名、型番、企業を検索
コンポーネント製品を221件表示
| コンポーネント | 組織 | 国・地域 | 製品ステータス | 利用状況 | 指の数 | 関節数 | 能動自由度 | 本体重量上限 | 通信インターフェース | 触覚センシング | 操作 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
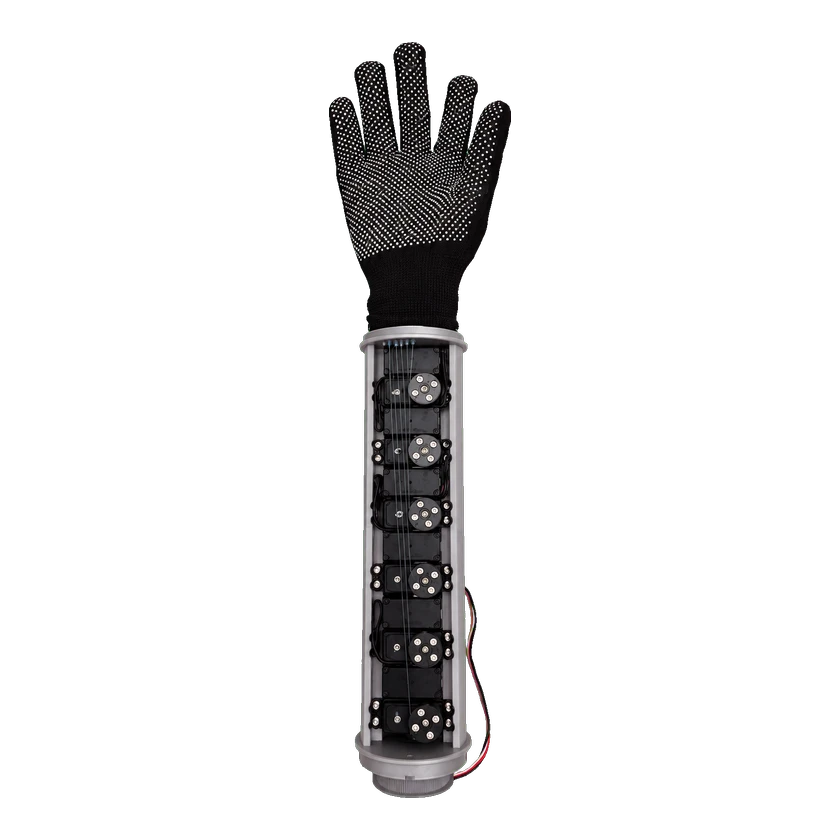 DexKitDexKit V0 | カーネギーメロン大学 | アメリカ合衆国 | 試作機 | 未発売 | 5 本 | — | 12 自由度 | — | — | — | 非開示 | 2026-09-12 | |
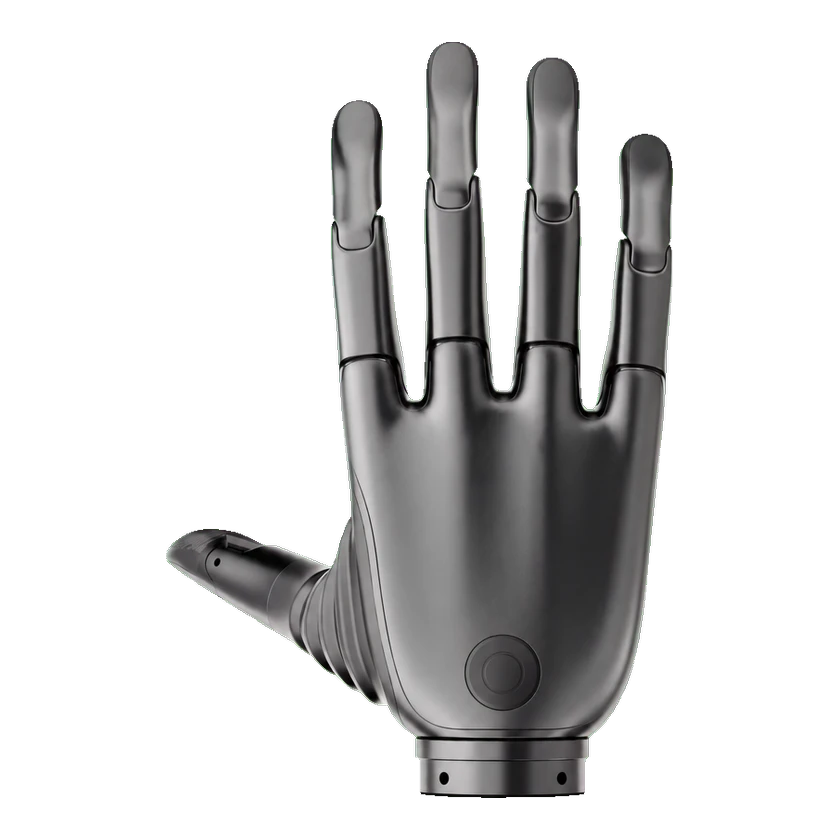 バイオニック・デクスタラスハンド Revo 2Revo 2 Basic | BrainCo | 中国 | 商用化 | 未公開 | 5 本 | — | 11 自由度 | 0.38 kg | — | — | 価格非公開 | 2026-09-12 | |
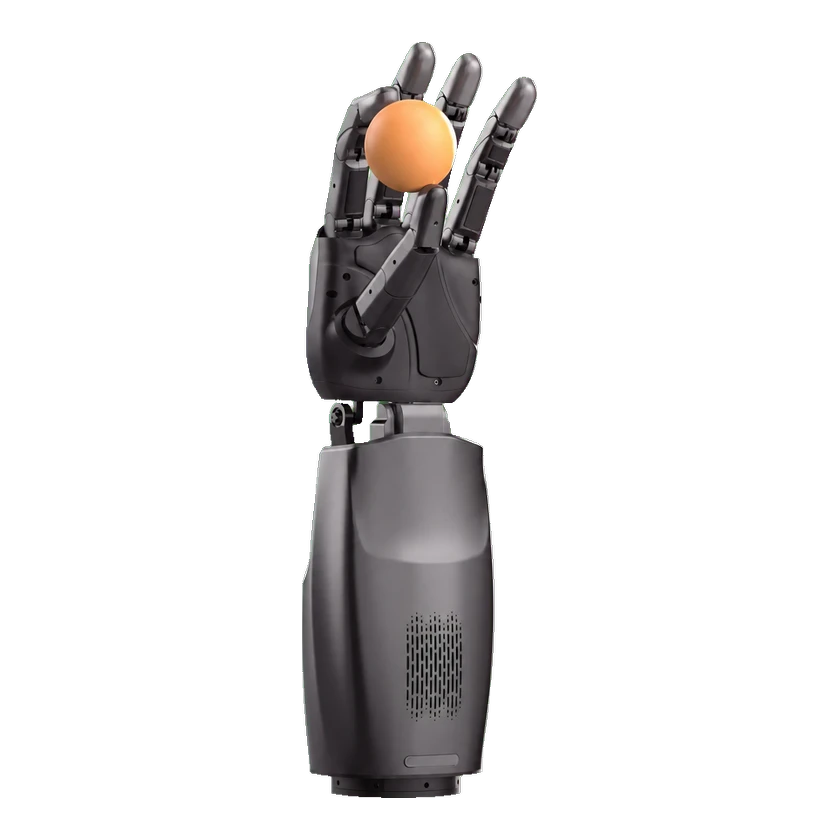 高山高山 S1 | Botyard Intelligence(伯牙智能) | 中国 | 商用化 | 未公開 | — | — | 18 自由度 | — | — | — | — | 2026-09-13 | |
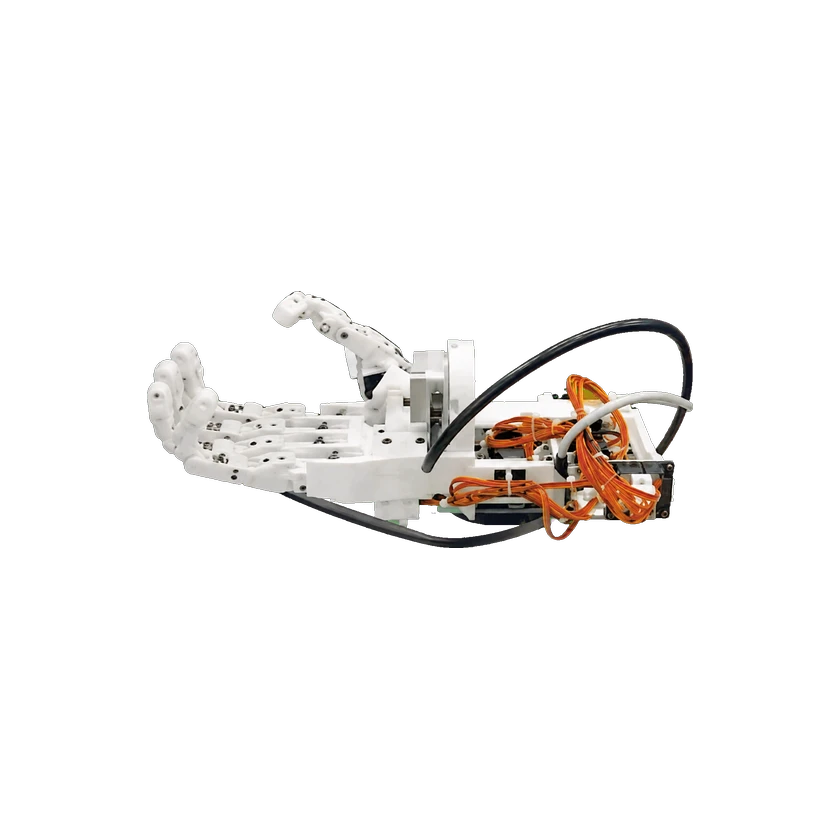 BiDexHandBiDexHand V4 | BiDexHand プロジェクト | — | — | 未公開 | 5 本 | 21 関節 | 16 自由度 | — | — | — | — | 2026-09-12 | |
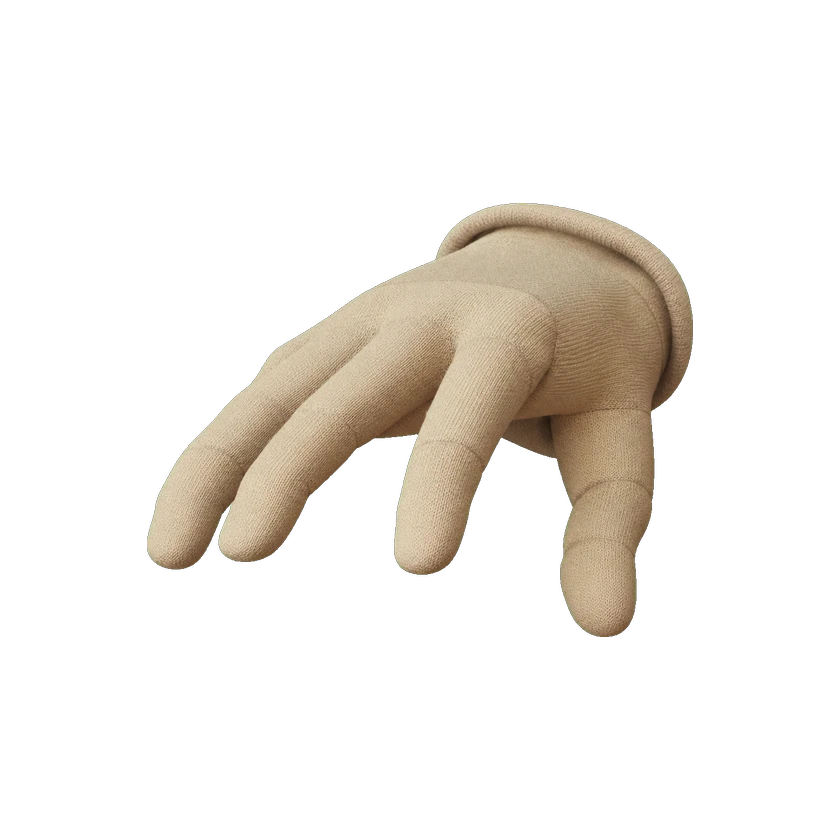 NEOハンズNEOハンズ | 1X Technologies | アメリカ合衆国 | — | 未公開 | — | 25 関節 | 25 自由度 | — | — | — | — | 2026-09-13 | |
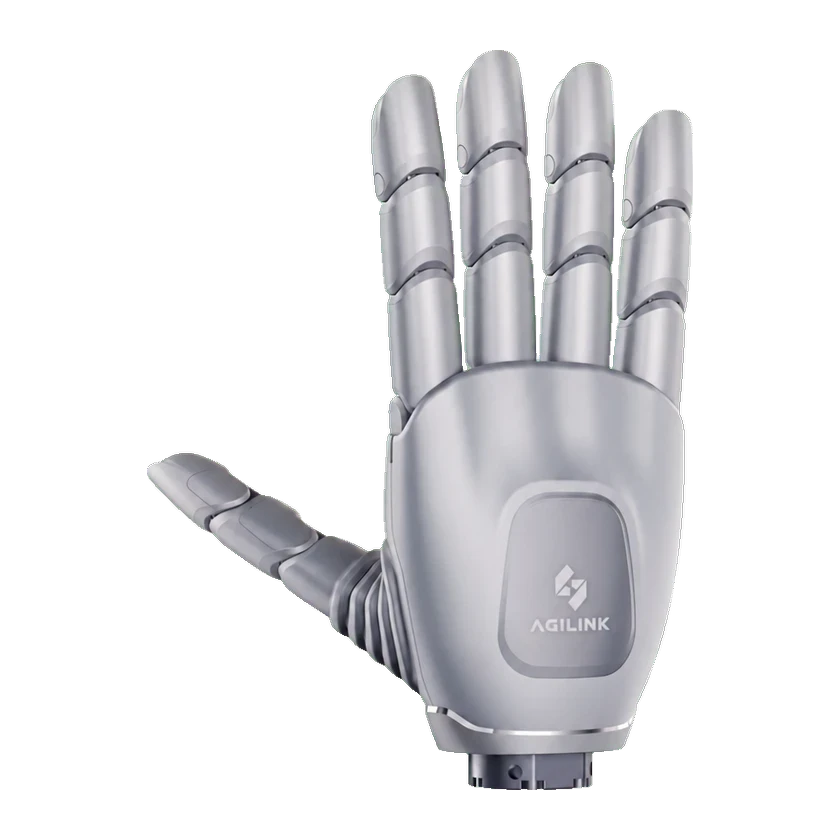 OmniHand 3OmniHand 3 Ultra-M | AGILINK | 中国 | — | 未公開 | — | — | 20 自由度 | 0.63 kg | — | — | — | 2026-09-12 | |
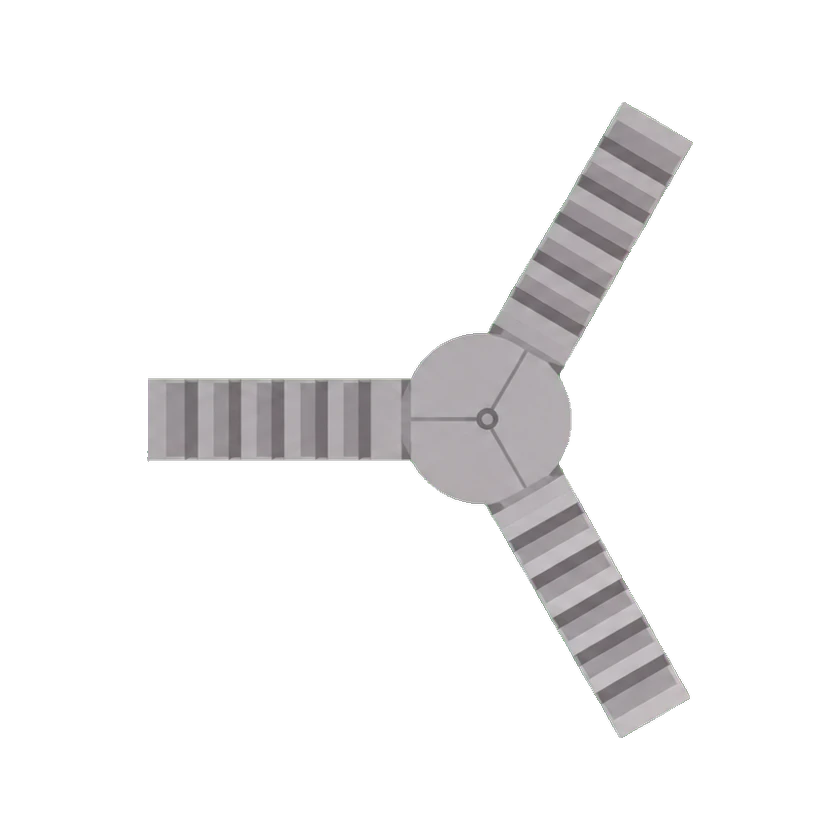 KAIST HandKAIST Hand | 韓国科学技術院 | 韓国 | 試作機 | 未発売 | 3 本 | — | — | — | — | — | — | 2026-09-13 | |
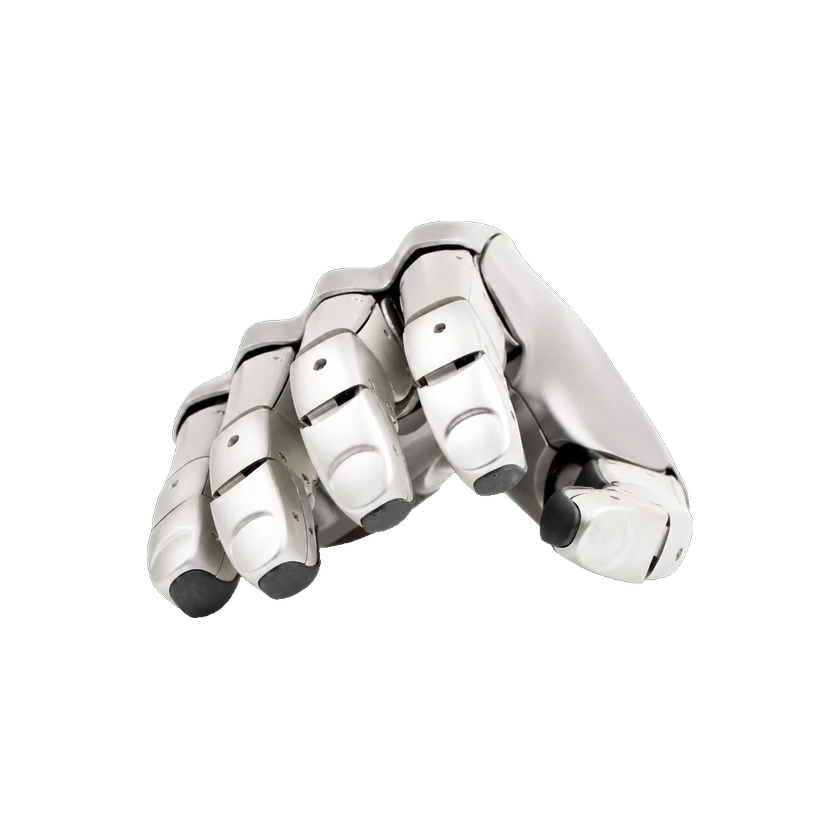 DLR-HIT 多指器用ハンドDLR-HIT Hand II 器用ハンド | ハルビン工業大学 | — | 試作機 | 未公開 | 5 本 | 20 関節 | 15 自由度 | 1.5 kg | — | — | — | 2026-09-12 | |
 ユタ/M.I.T. デクストラス・ハンドVersion I ユタ/M.I.T. デクストラス・ハンド | マサチューセッツ工科大学 | アメリカ合衆国 | 試作機 | 未公開 | 4 本 | 16 関節 | 16 自由度 | — | — | — | — | 2026-09-13 | |
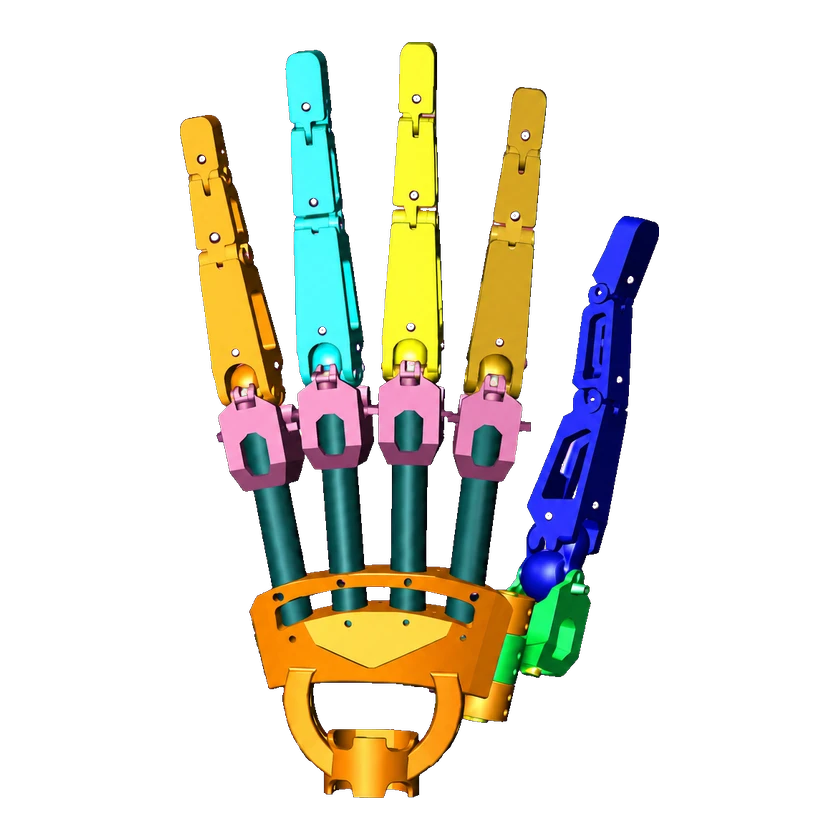 UW HandUW Hand | ワシントン大学 | アメリカ合衆国 | — | 未公開 | 5 本 | — | 20 自由度 | — | — | — | 不明 | 2026-09-13 | |
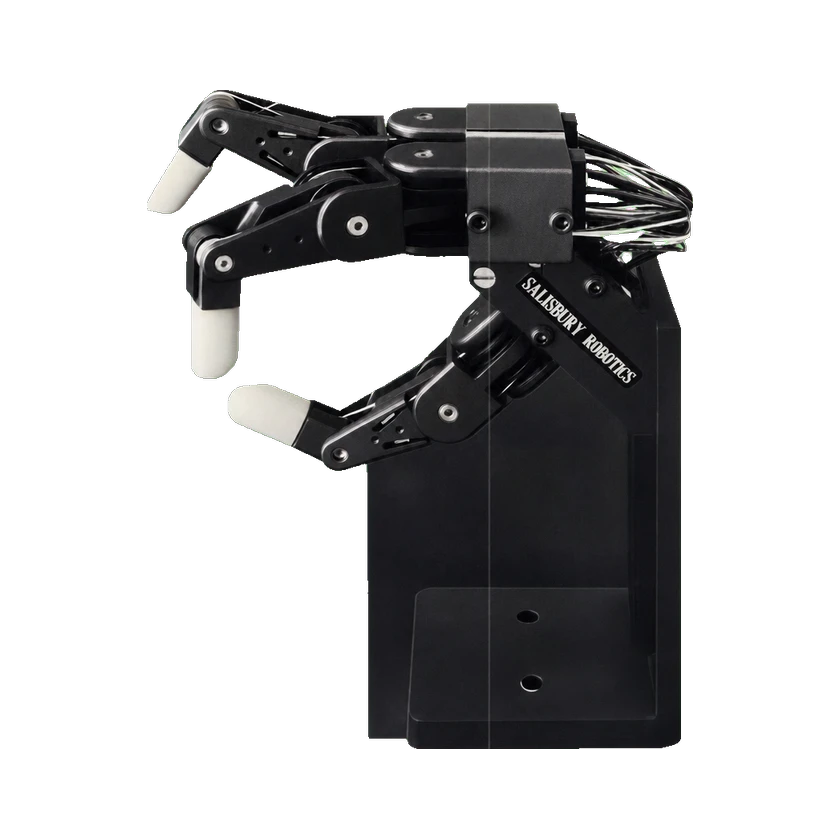 スタンフォード/JPLロボットハンドスタンフォード/JPLロボットハンド | スタンフォード大学 | アメリカ合衆国 | — | 未公開 | 3 本 | 9 関節 | 9 自由度 | — | — | — | — | 2026-09-13 | |
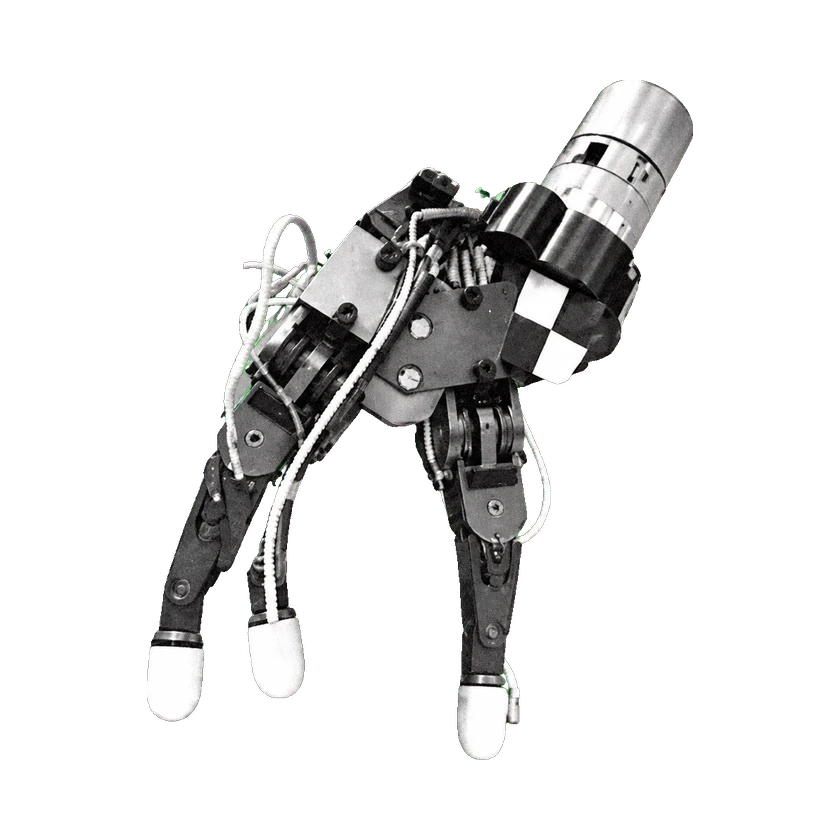 スタンフォード・ハンドスタンフォード/JPLハンド | スタンフォード大学 | アメリカ合衆国 | — | 未公開 | 3 本 | 9 関節 | 9 自由度 | — | — | — | 1984年Sandiaの歴史的購入額: 32,265 USD | 2026-09-13 |
情報源または訂正を送信