
コンポーネント
部品名、型番、企業を検索
コンポーネント製品を221件表示
| コンポーネント | 組織 | 国・地域 | 製品ステータス | 利用状況 | 指の数 | 関節数 | 能動自由度 | 本体重量上限 | 通信インターフェース | 触覚センシング | 操作 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
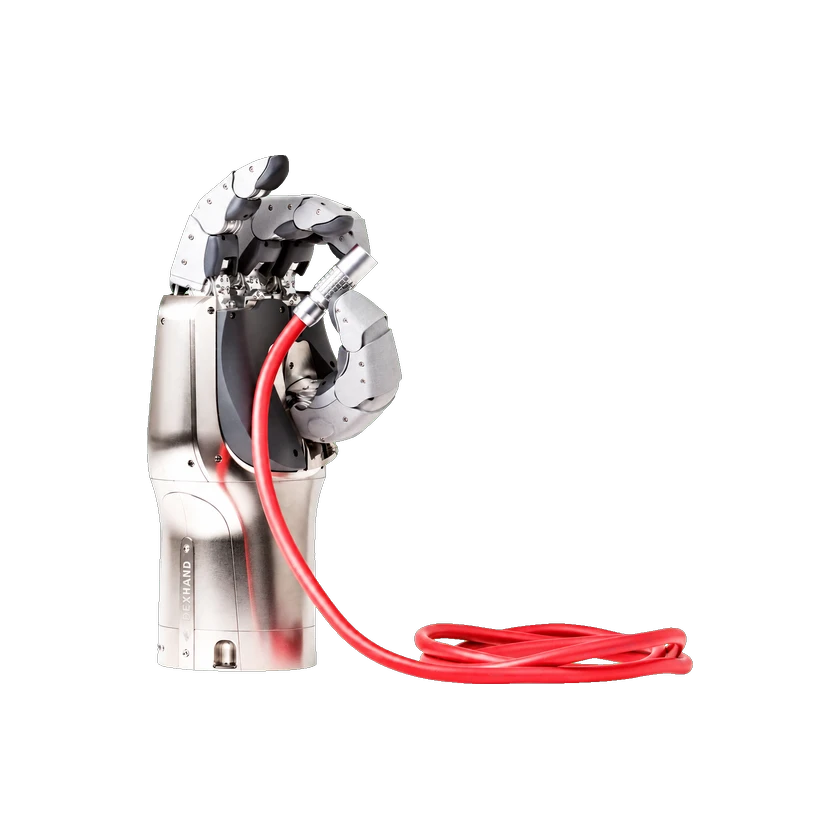 DEXHANDDEXHAND | ドイツ航空宇宙センター | ドイツ | — | 未公開 | 4 本 | 12 関節 | 12 自由度 | — | — | — | — | 2026-09-13 | |
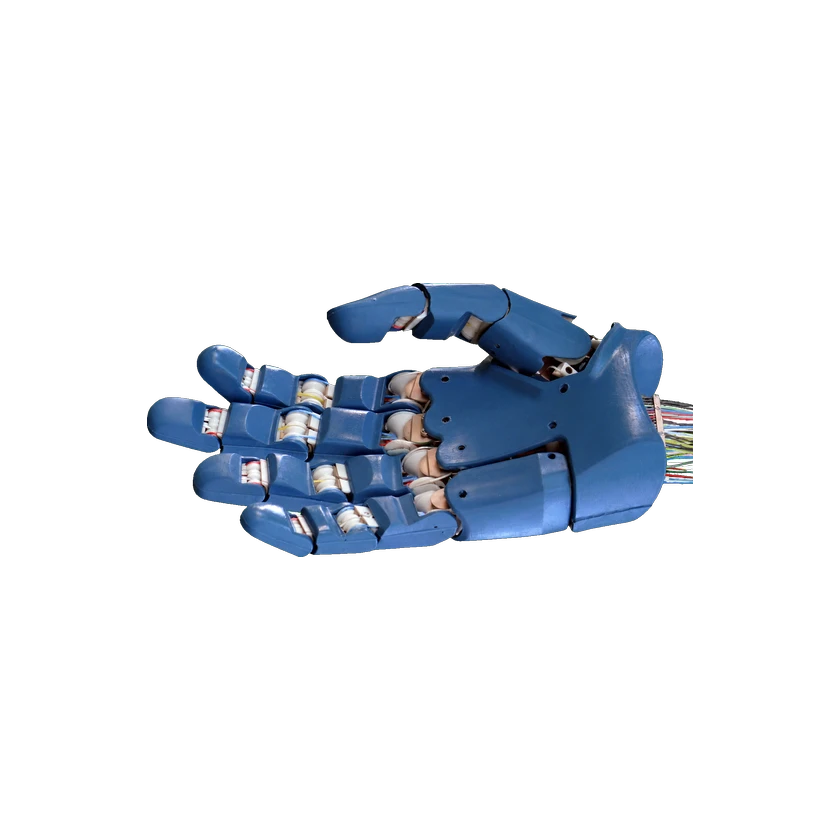 Awiwi HandAwiwi Hand | ドイツ航空宇宙センター | ドイツ | — | 未公開 | 5 本 | — | 19 自由度 | — | — | — | — | 2026-09-13 | |
| —David-HandDavid-Hand | ドイツ航空宇宙センター | ドイツ | — | 未公開 | — | — | 20 自由度 | 4.5 kg | — | — | 不明 | 2026-09-12 | |
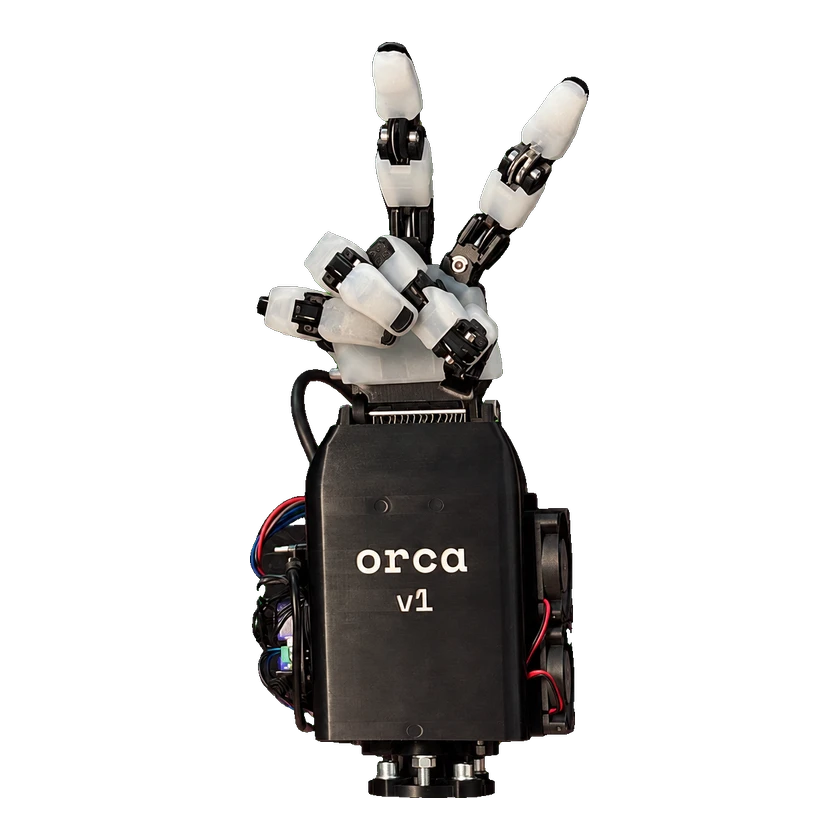 ORCA ハンドORCA ハンド v1 | チューリッヒ工科大学 | スイス | — | 未公開 | 5 本 | 17 関節 | 17 自由度 | — | — | — | — | 2026-09-13 | |
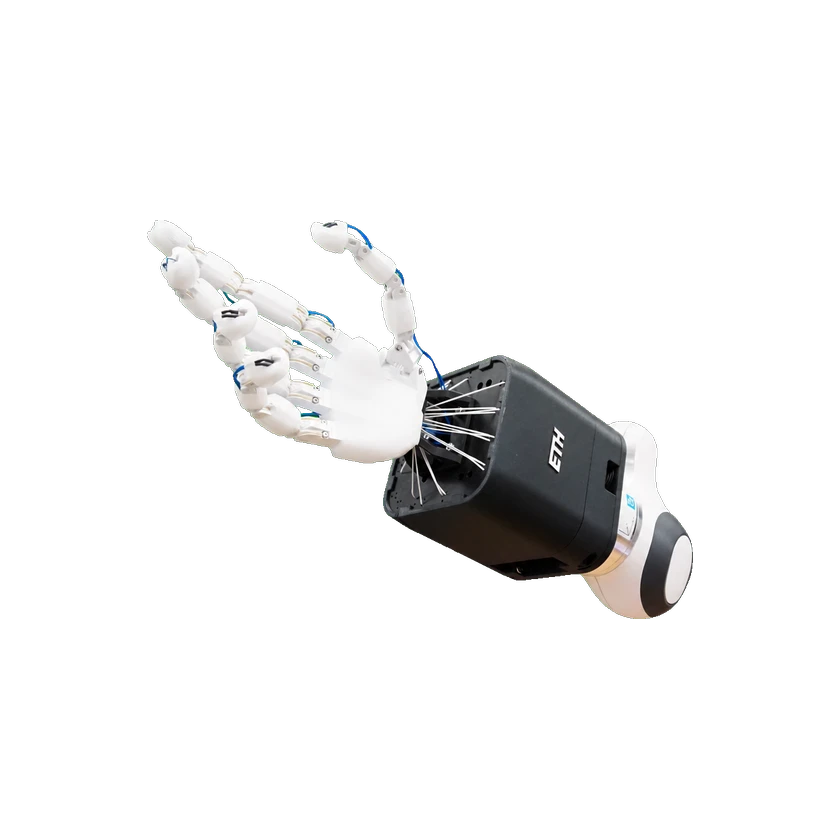 FAIVEハンドFAIVEハンド | チューリッヒ工科大学 | スイス | 試作機 | 未発売 | 5 本 | 16 関節 | 11 自由度 | 1.1 kg | — | — | — | 2026-09-13 | |
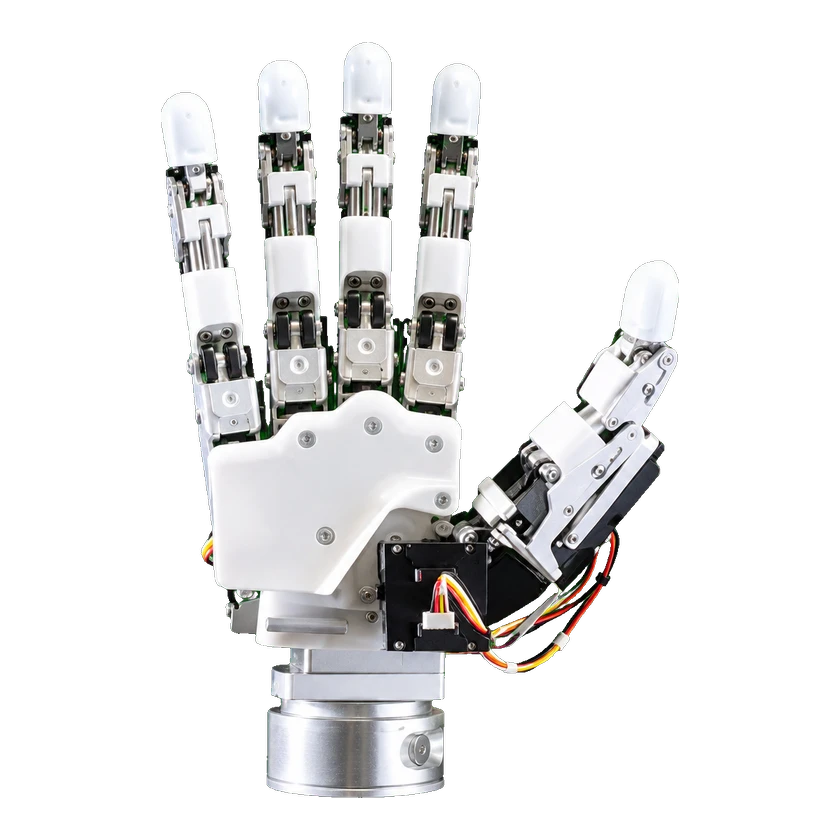 D-HANDD-HAND 5ST | ダブル技研株式会社 | 日本 | 商用化 | 未公開 | 5 本 | — | 6 自由度 | 0.45 kg | — | — | 非公開 | 2026-09-13 | |
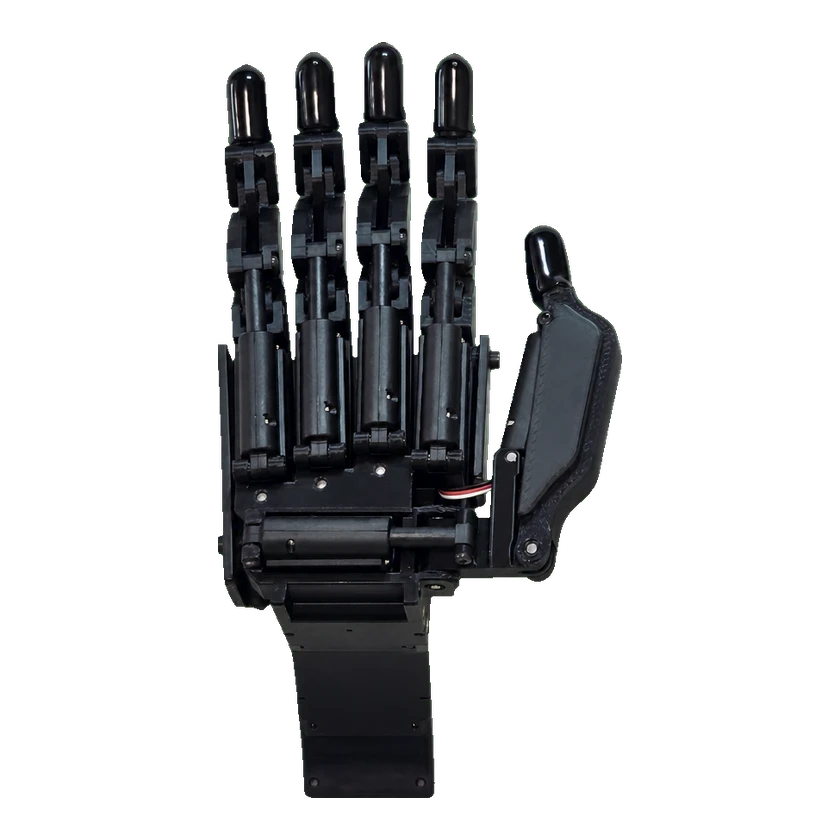 CR HandCR Hand | Curious Robotics Inc. | — | — | 販売中 | 5 本 | 13 関節 | 6 自由度 | 0.33 kg | — | — | USD 1,500 | 2026-09-13 | |
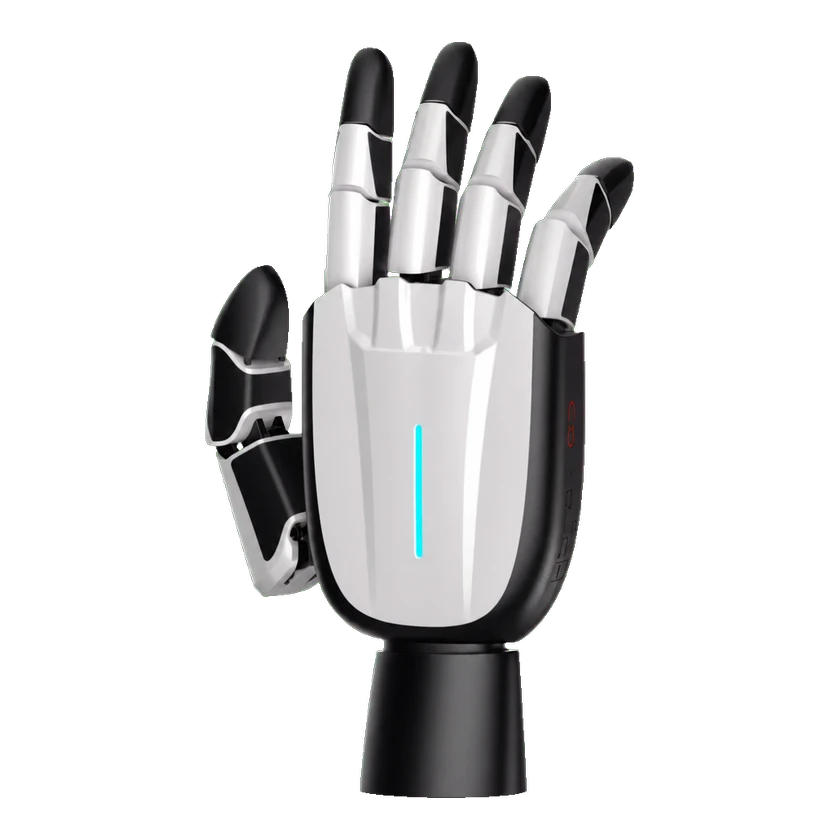 MozartMozart | Chundong Touch | 中国 | 試作機 | 未発売 | 5 本 | — | 6 自由度 | 0.84 kg | — | — | 非開示 | 2026-09-13 | |
 Aero HandAero Hand | Chestnut Robotics | アメリカ合衆国 | — | 未公開 | — | — | 18 自由度 | — | — | — | 不明 | 2026-09-13 | |
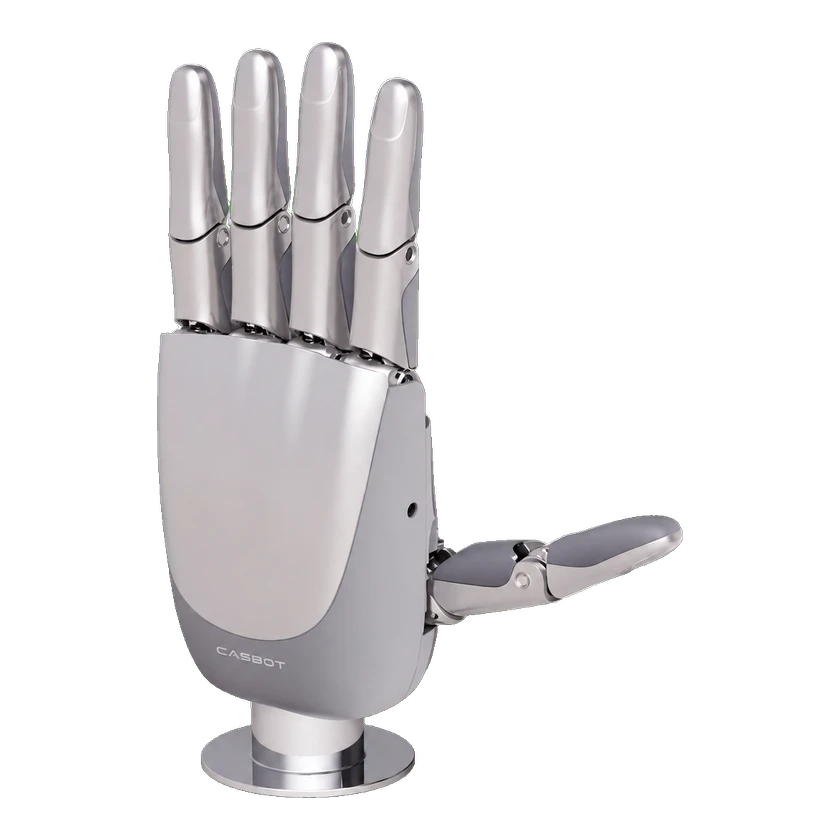 CASBOT Handle-L1Handle-L1 | 北京中科慧霊ロボット技術有限公司 | 中国 | 商用化 | 販売中 | 5 本 | — | 6 自由度 | 0.61 kg | — | — | — | 2026-09-13 | |
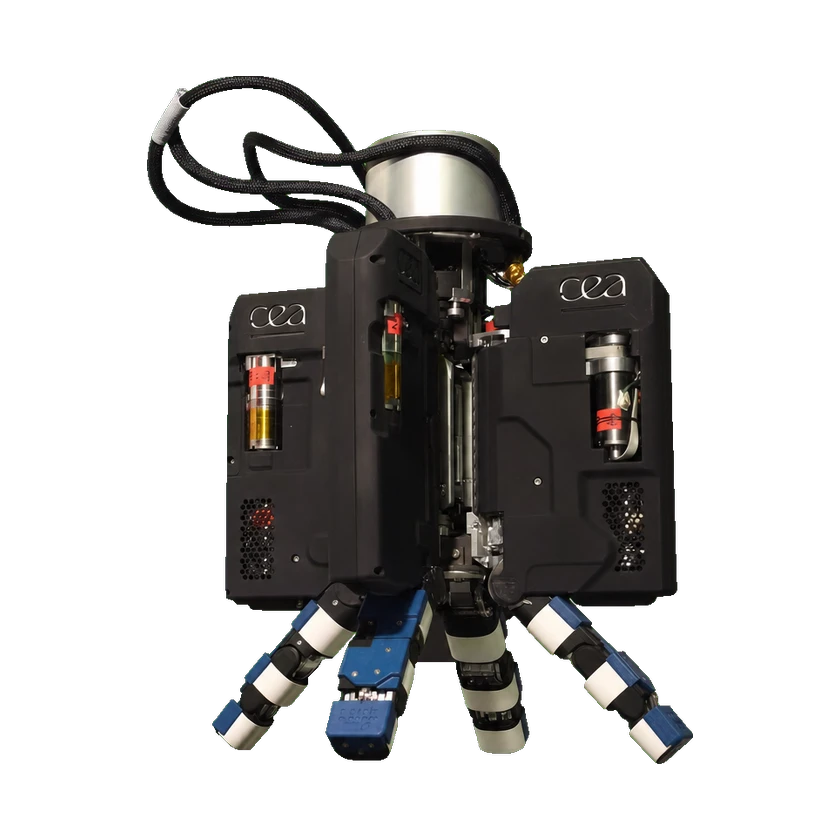 AbilisAbilis | CEA-List | フランス | 試作機 | 未発売 | 4 本 | — | 18 自由度 | — | — | — | — | 2026-09-13 | |
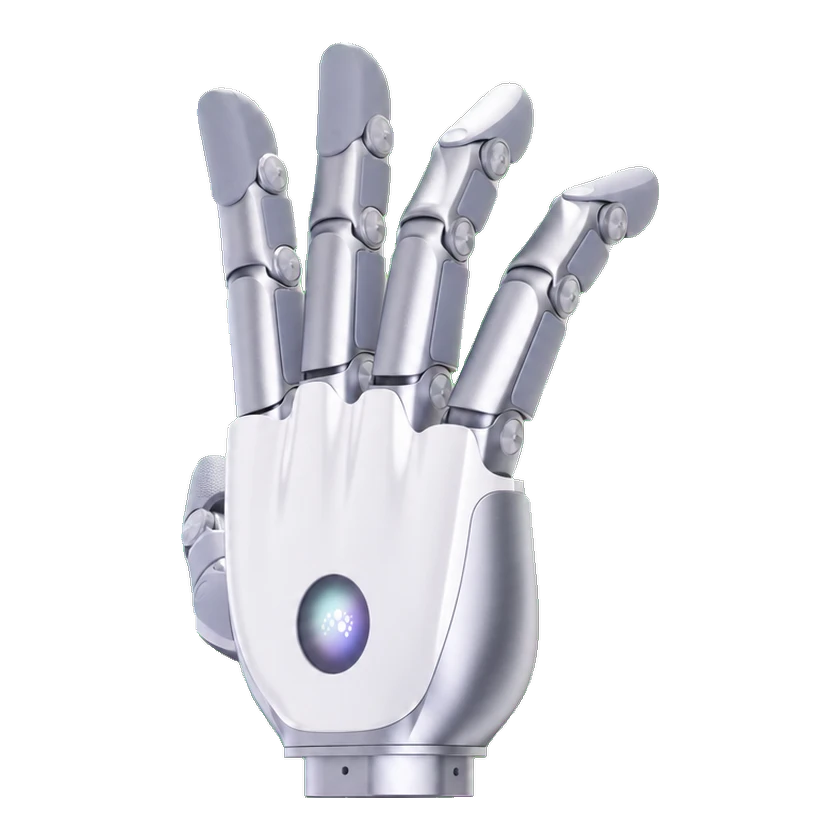 Revo 3Revo 3 | BrainCo | 中国 | 商用化 | 未公開 | 5 本 | — | 21 自由度 | — | — | — | — | 2026-09-13 |
情報源または訂正を送信