
부품
부품 이름, 모델 또는 회사 검색
부품 모델 221개 표시
| 부품 | 조직 | 국가 | 제품 상태 | 이용 가능 상태 | 손가락 수 | 관절 수 | 능동 자유도 | 본체 중량 상한 | 통신 인터페이스 | 촉각 센싱 | 작업 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
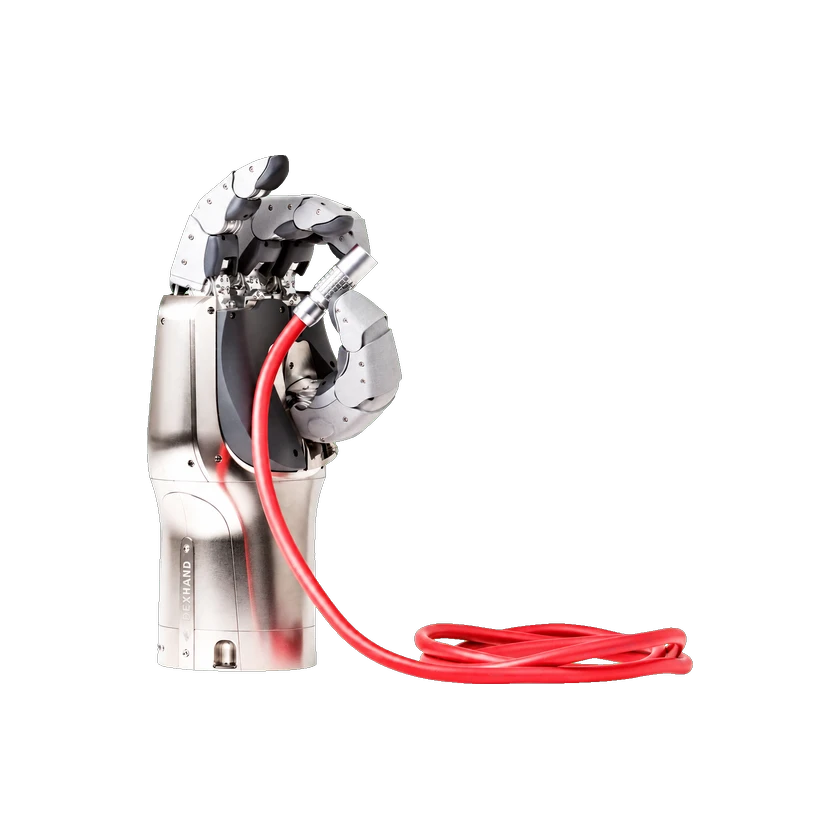 DEXHANDDEXHAND | German Aerospace Center (DLR) | 독일 | — | 미공개 | 4개 | 12 관절 | 12 자유도 | — | — | — | — | 2026-09-13 | |
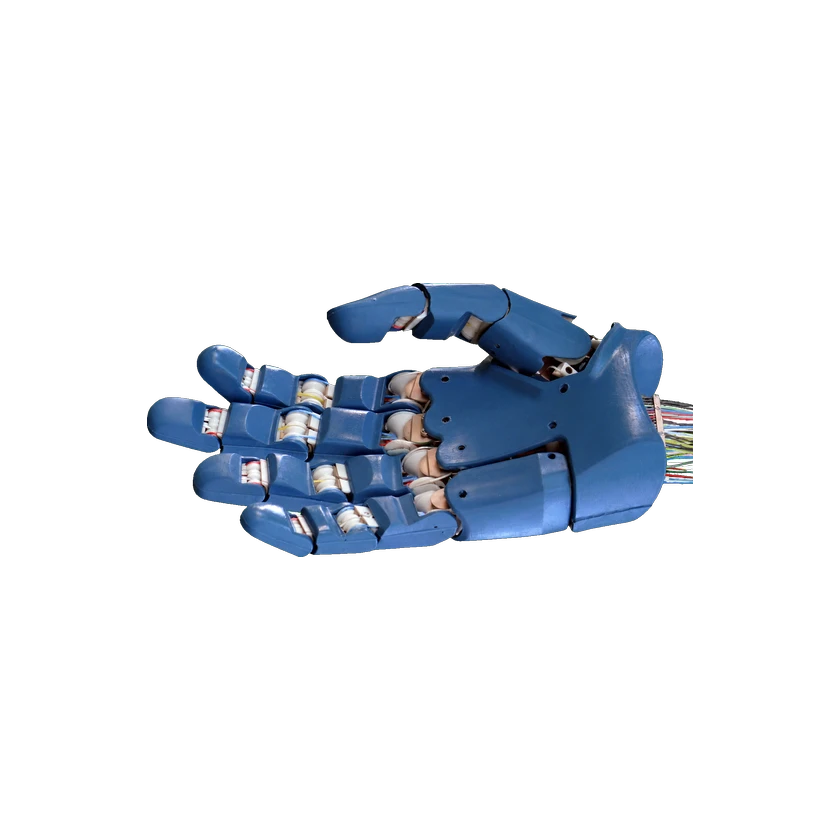 Awiwi HandAwiwi Hand | German Aerospace Center (DLR) | 독일 | — | 미공개 | 5개 | — | 19 자유도 | — | — | — | — | 2026-09-13 | |
| —David-HandDavid-Hand | German Aerospace Center (DLR) | 독일 | — | 미공개 | — | — | 20 자유도 | 4.5 kg | — | — | 알 수 없음 | 2026-09-12 | |
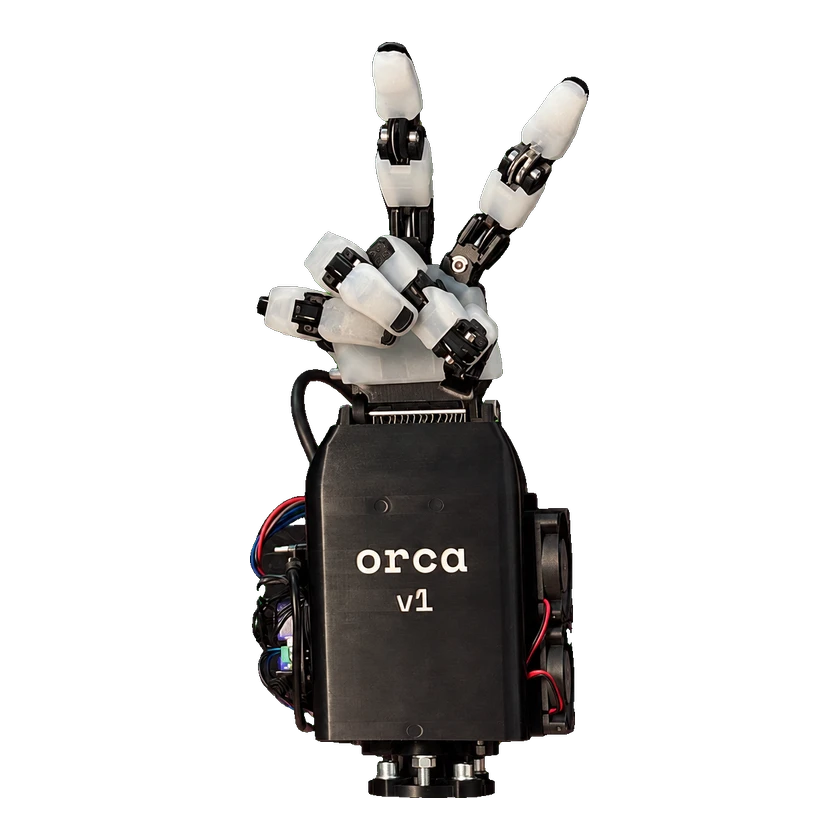 ORCA HandORCA Hand v1 | ETH Zurich | 스위스 | — | 미공개 | 5개 | 17 관절 | 17 자유도 | — | — | — | — | 2026-09-13 | |
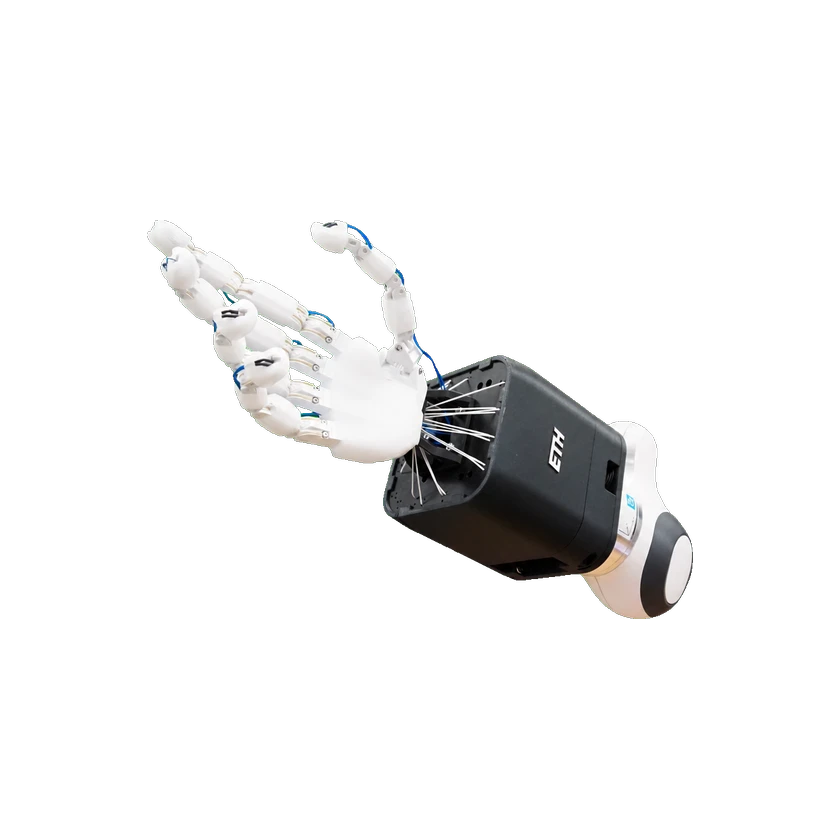 FAIVE HandFAIVE Hand | ETH Zurich | 스위스 | 프로토타입 | 미출시 | 5개 | 16 관절 | 11 자유도 | 1.1 kg | — | — | — | 2026-09-13 | |
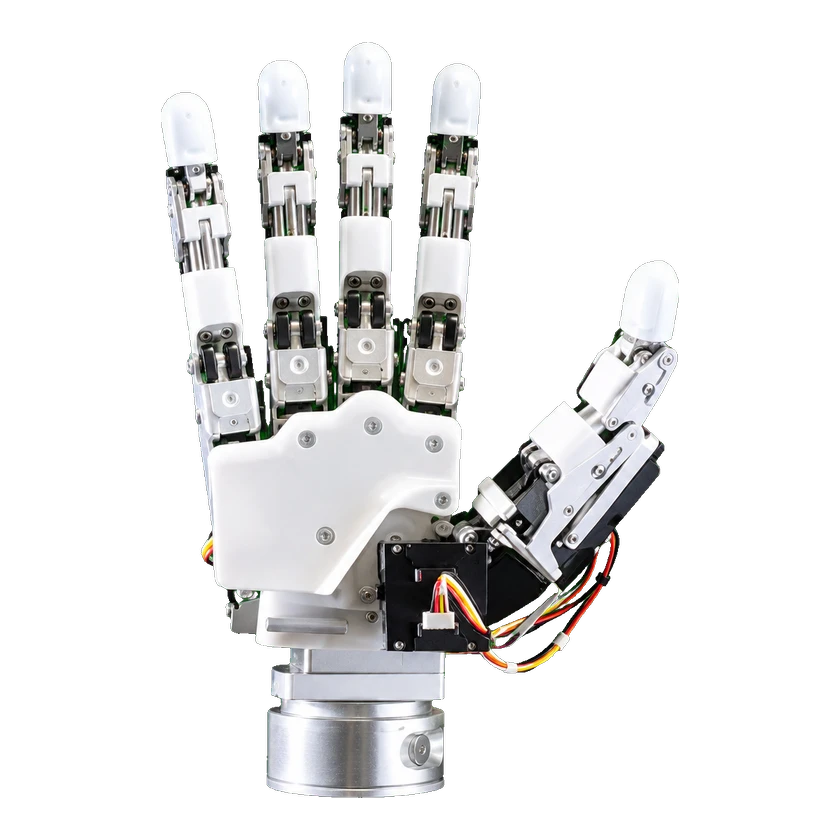 D-HANDD-HAND 5ST | DOUBLE Research and Development Co., Ltd. | 일본 | 상용화 | 미공개 | 5개 | — | 6 자유도 | 0.45 kg | — | — | 비공개 | 2026-09-13 | |
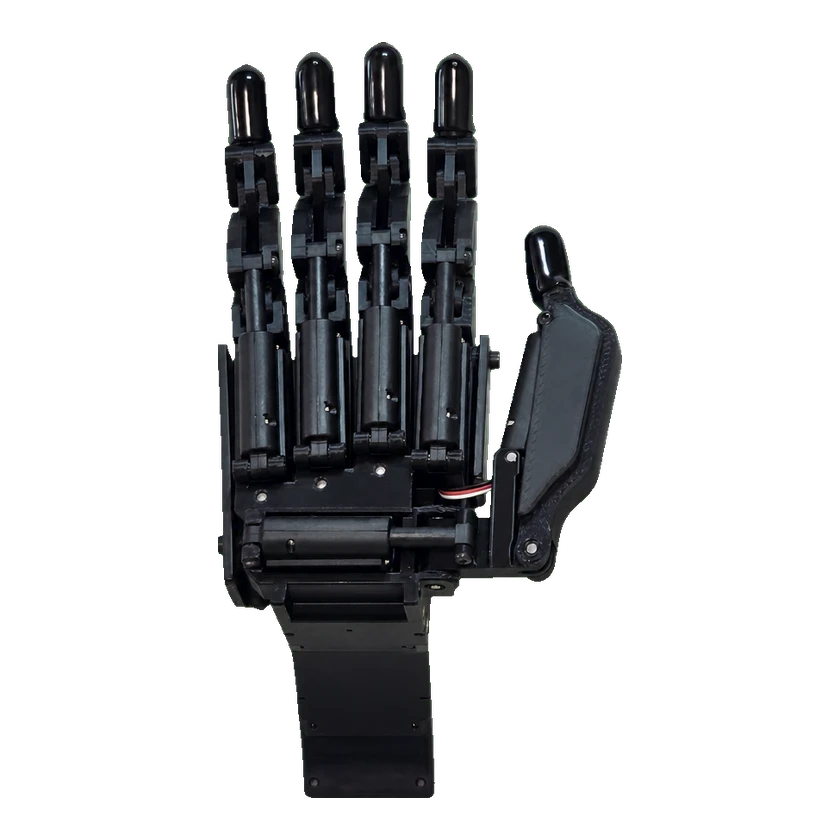 CR HandCR Hand | Curious Robotics Inc. | — | — | 판매 중 | 5개 | 13 관절 | 6 자유도 | 0.33 kg | — | — | USD 1,500 | 2026-09-13 | |
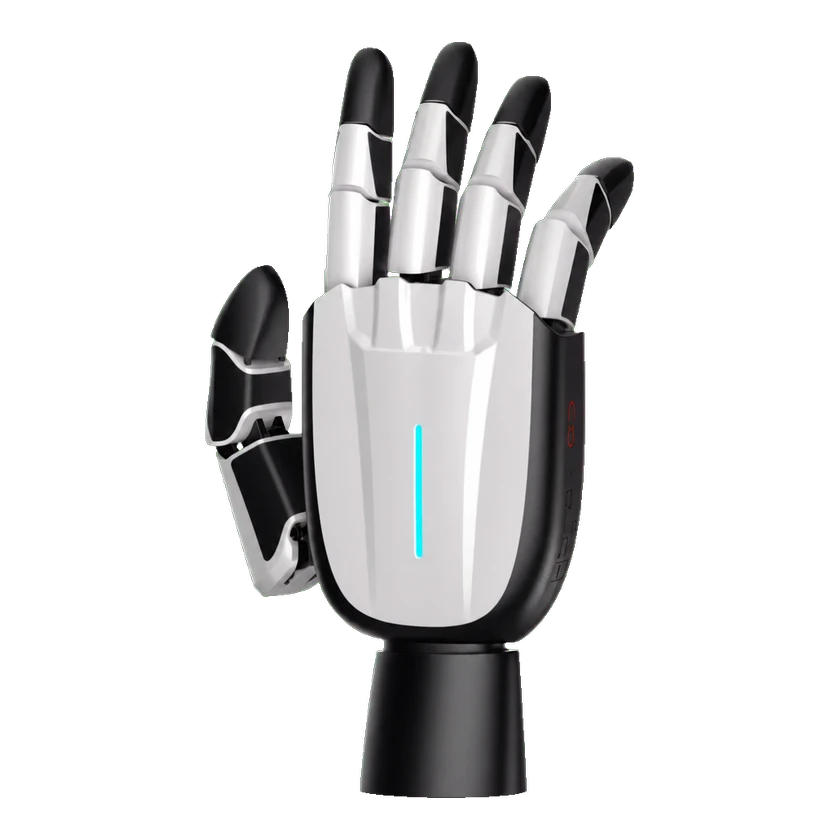 MozartMozart | Chundong Touch | 중국 | 프로토타입 | 미출시 | 5개 | — | 6 자유도 | 0.84 kg | — | — | 미공개 | 2026-09-13 | |
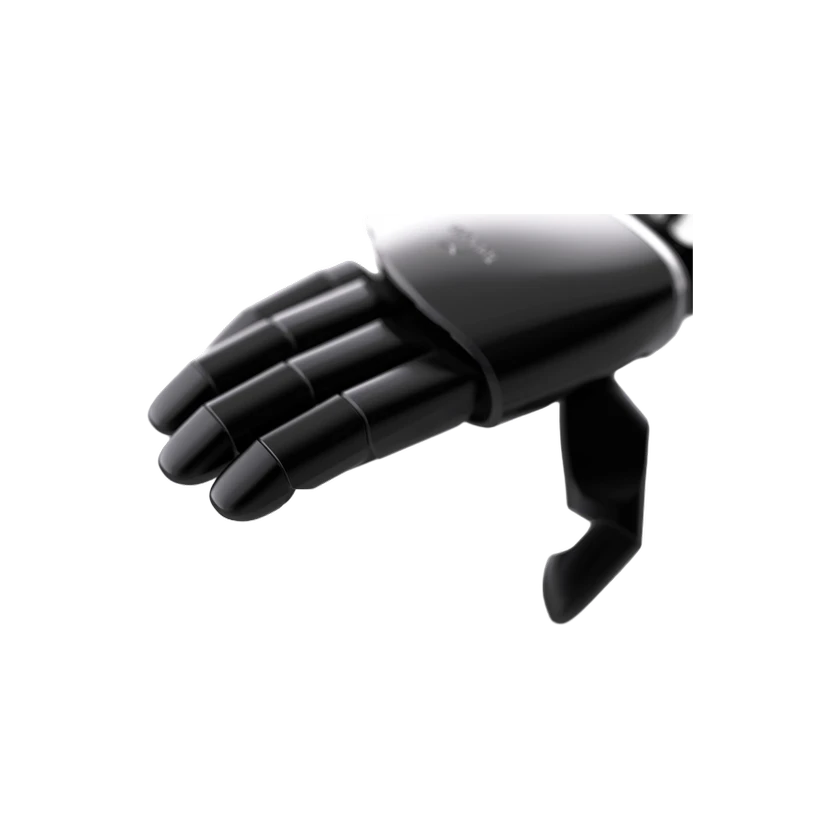 Aero HandAero Hand | Chestnut Robotics | 미국 | — | 미공개 | — | — | 18 자유도 | — | — | — | 알 수 없음 | 2026-09-13 | |
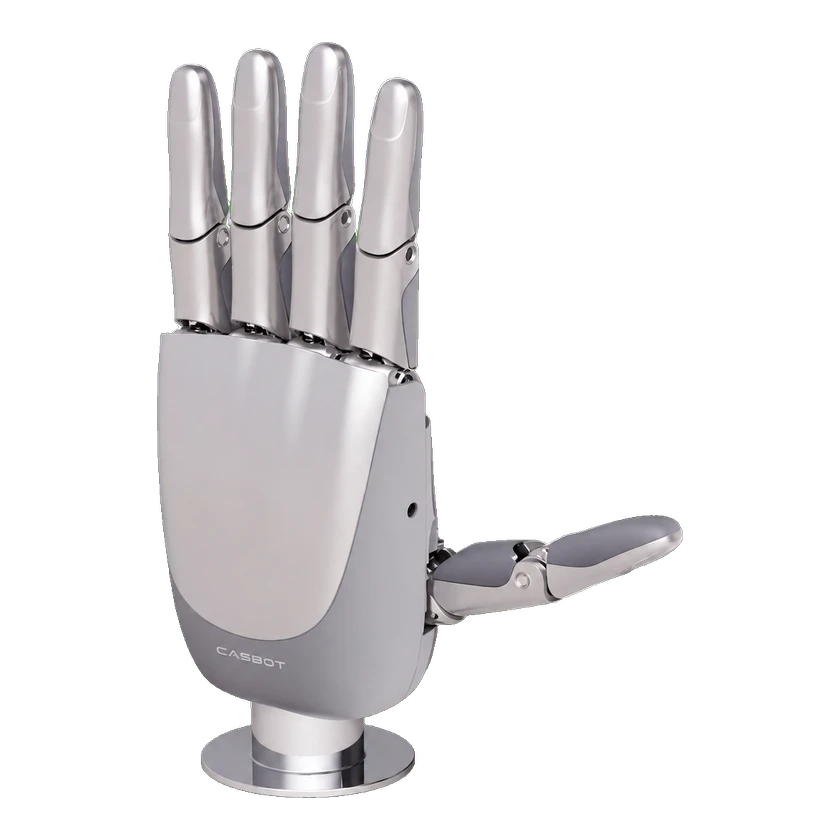 CASBOT Handle-L1Handle-L1 | Beijing Zhongke Huiling Robot Technology Co., Ltd. | 중국 | 상용화 | 판매 중 | 5개 | — | 6 자유도 | 0.61 kg | — | — | — | 2026-09-13 | |
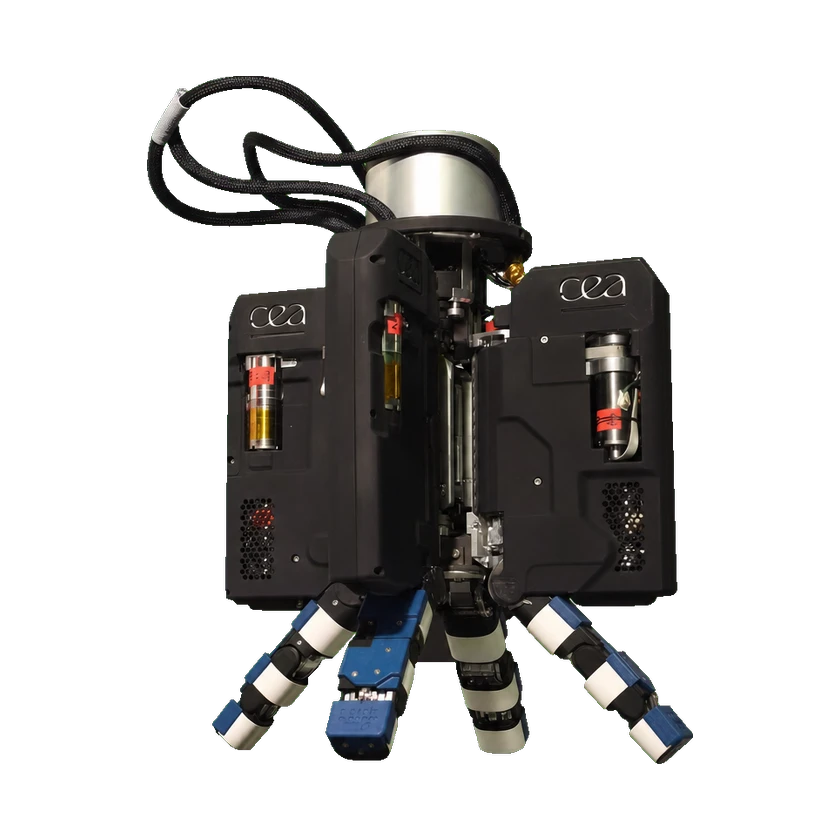 AbilisAbilis | CEA-List | 프랑스 | 프로토타입 | 미출시 | 4개 | — | 18 자유도 | — | — | — | — | 2026-09-13 | |
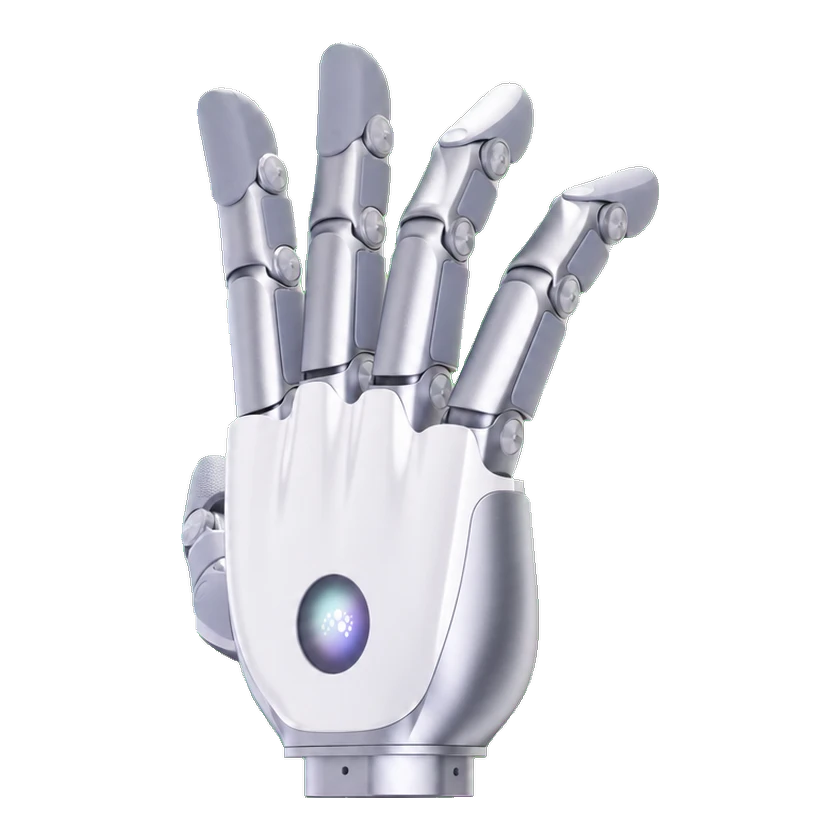 Revo 3Revo 3 | BrainCo | 중국 | 상용화 | 미공개 | 5개 | — | 21 자유도 | — | — | — | — | 2026-09-13 |
출처 또는 수정 제안 보내기