
부품
부품 이름, 모델 또는 회사 검색
부품 모델 221개 표시
| 부품 | 조직 | 국가 | 제품 상태 | 이용 가능 상태 | 손가락 수 | 관절 수 | 능동 자유도 | 본체 중량 상한 | 통신 인터페이스 | 촉각 센싱 | 작업 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 DexKitDexKit V0 | 카네기 멜런 대학교 | 미국 | 프로토타입 | 미출시 | 5개 | — | 12 자유도 | — | — | — | 미공개 | 2026-09-12 | |
 Revo 2Revo 2 Basic | BrainCo | 중국 | 상용화 | 미공개 | 5개 | — | 11 자유도 | 0.38 kg | — | — | — | 2026-09-12 | |
 GaoshanGaoshan S1 | Botyard Intelligence | 중국 | 상용화 | 미공개 | — | — | 18 자유도 | — | — | — | — | 2026-09-13 | |
 BiDexHandBiDexHand V4 | BiDexHand 프로젝트 | — | — | 미공개 | 5개 | 21 관절 | 16 자유도 | — | — | — | — | 2026-09-12 | |
 NEO 핸즈NEO 핸즈 | 1X Technologies | 미국 | — | 미공개 | — | 25 관절 | 25 자유도 | — | — | — | — | 2026-09-13 | |
 OmniHand 3OmniHand 3 Ultra-M | AGILINK | 중국 | — | 미공개 | — | — | 20 자유도 | 0.63 kg | — | — | — | 2026-09-12 | |
 KAIST HandKAIST Hand | KAIST | 대한민국 | 프로토타입 | 미출시 | 3개 | — | — | — | — | — | — | 2026-09-13 | |
 DLR-HIT HandDLR-HIT Hand II | Harbin Institute of Technology | — | 프로토타입 | 미공개 | 5개 | 20 관절 | 15 자유도 | 1.5 kg | — | — | — | 2026-09-12 | |
 Utah/M.I.T. Dextrous HandVersion I Utah/M.I.T. 덱스트러스 핸드 | MIT | 미국 | 프로토타입 | 미공개 | 4개 | 16 관절 | 16 자유도 | — | — | — | — | 2026-09-13 | |
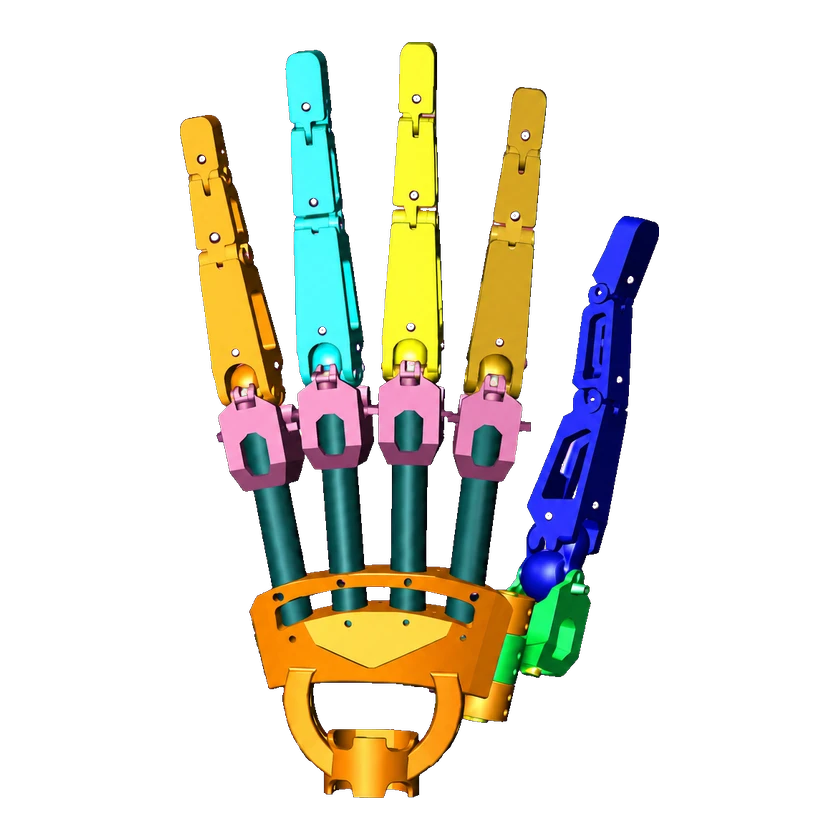 UW HandUW Hand | University of Washington | 미국 | — | 미공개 | 5개 | — | 20 자유도 | — | — | — | — | 2026-09-13 | |
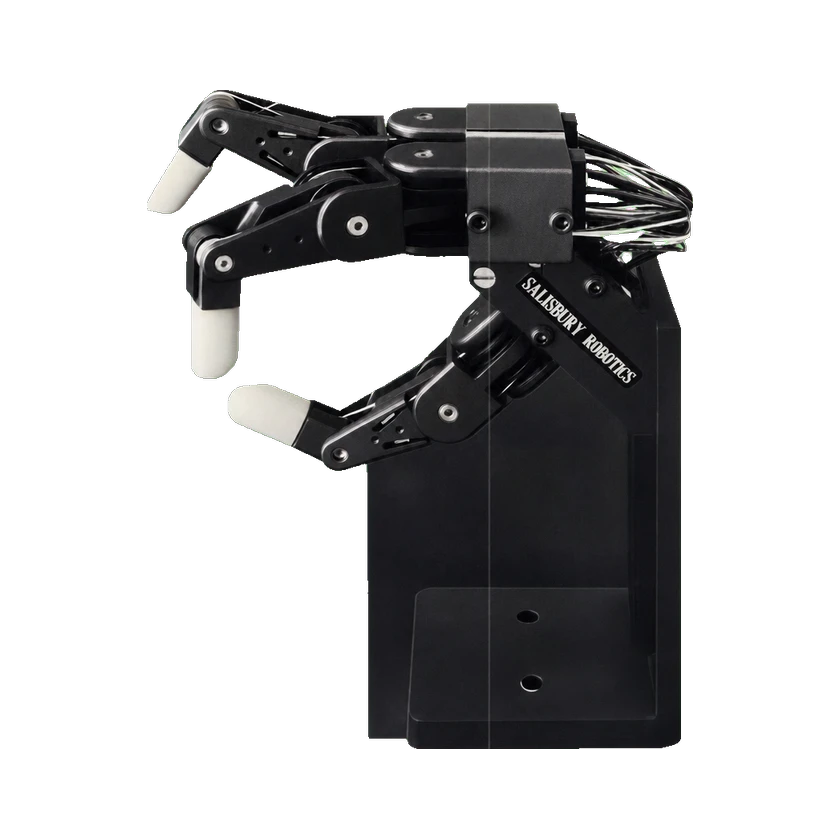 스탠퍼드/JPL 로봇 핸드스탠퍼드/JPL 로봇 핸드 | 스탠퍼드 대학교 | 미국 | — | 미공개 | 3개 | 9 관절 | 9 자유도 | — | — | — | — | 2026-09-13 | |
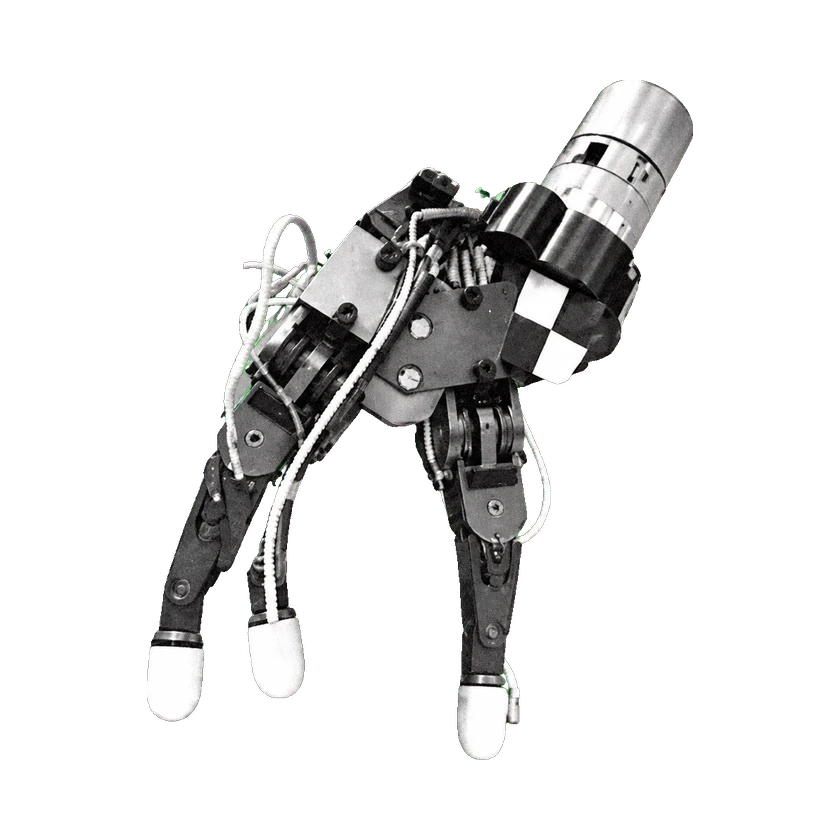 스탠퍼드 핸드스탠퍼드/JPL 핸드 | 스탠퍼드 대학교 | 미국 | — | 미공개 | 3개 | 9 관절 | 9 자유도 | — | — | — | 1984년 Sandia의 역사적 구매 금액: USD 32,265 | 2026-09-13 |
출처 또는 수정 제안 보내기