
부품
부품 이름, 모델 또는 회사 검색
부품 모델 221개 표시
| 부품 | 조직 | 국가 | 제품 상태 | 이용 가능 상태 | 손가락 수 | 관절 수 | 능동 자유도 | 본체 중량 상한 | 통신 인터페이스 | 촉각 센싱 | 작업 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
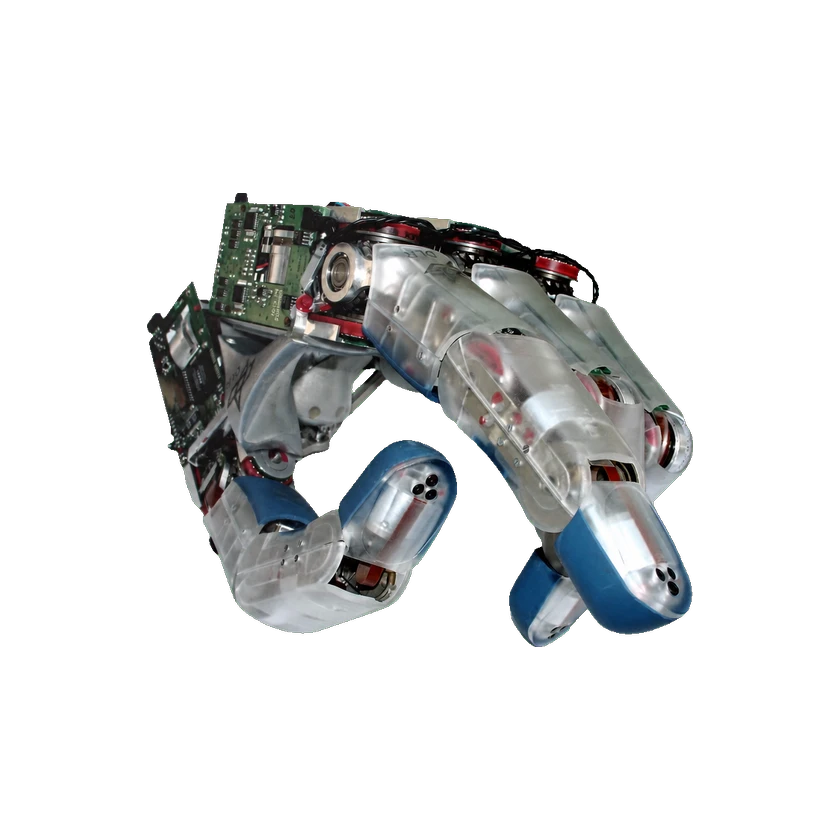 DLR Hand IIDLR Hand II | German Aerospace Center (DLR) | 독일 | 프로토타입 | 미출시 | 4개 | — | 13 자유도 | 1.8 kg | — | — | 알 수 없음 | 2026-09-12 | |
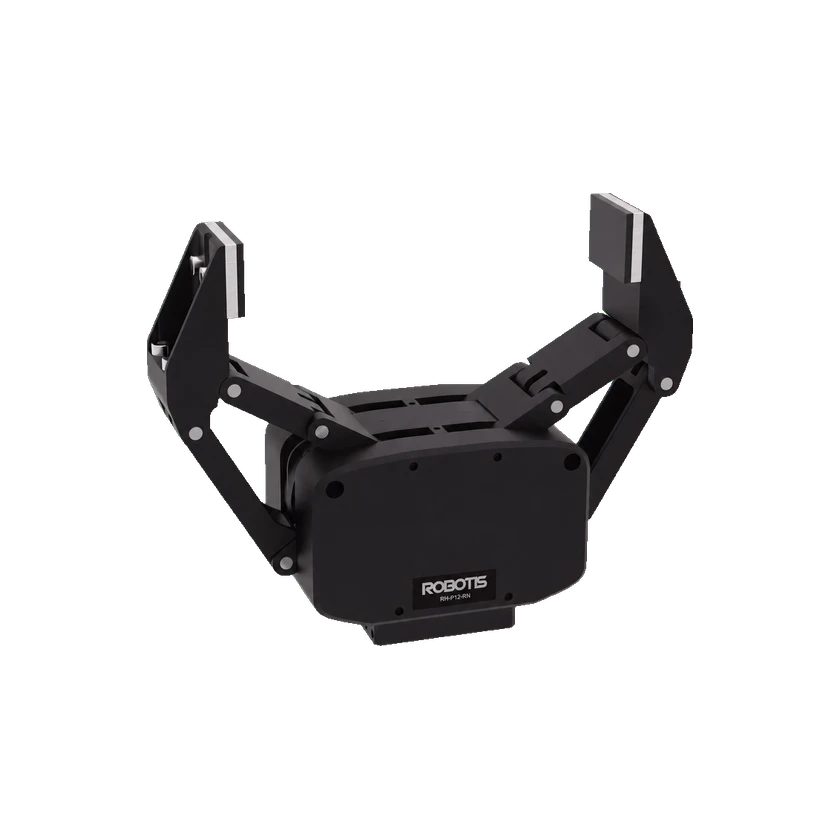 RH-P12-RNRH-P12-RN(A) | Robotis | 대한민국 | 상용화 | 판매 중 | 2개 | — | 1 자유도 | 0.5 kg | — | — | USD 3,663.9 | 2026-09-12 | |
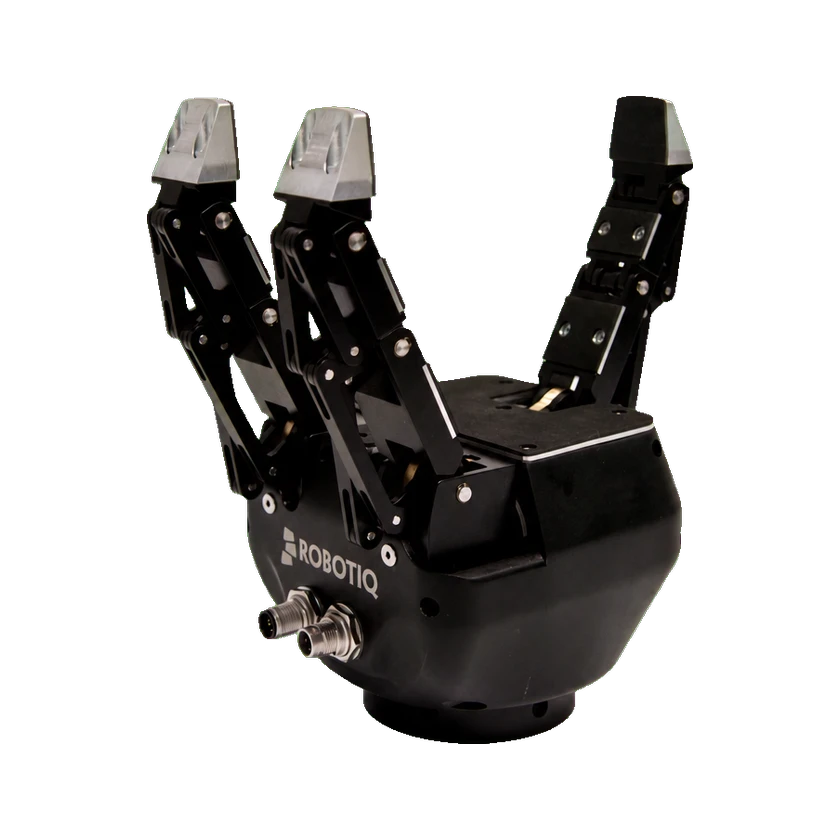 3-핑거 어댑티브 핸드3-핑거 어댑티브 로봇 그리퍼 | Robotiq | — | — | 미공개 | 3개 | — | — | 2.3 kg | — | — | — | 2026-09-12 | |
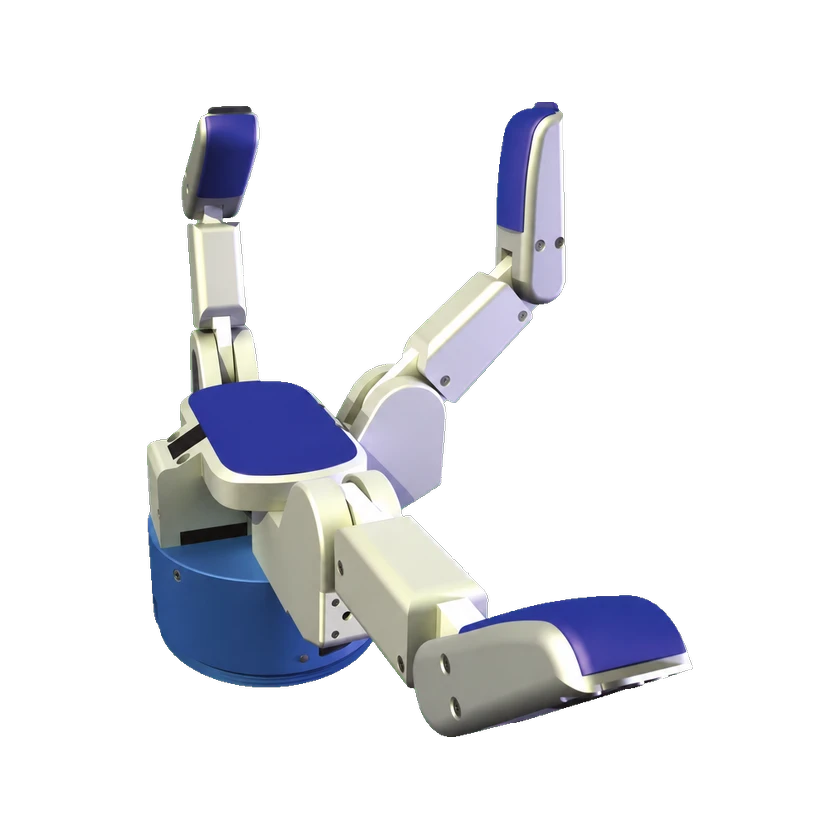 BarrettHand BH8BH8-280 | Barrett Technology | 미국 | 상용화 | 미공개 | 3개 | 6 관절 | 8 자유도 | 1.2 kg | — | — | — | 2026-09-12 | |
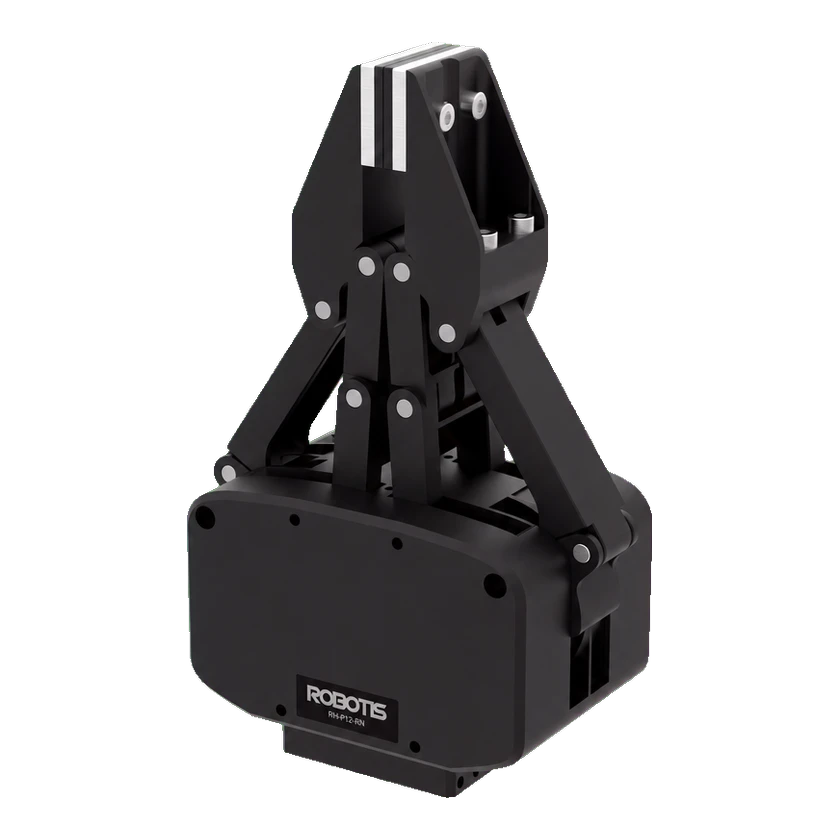 RH-P12RH-P12-RN | Robotis | 대한민국 | — | 미공개 | — | — | — | 0.5 kg | — | — | — | 2026-09-12 | |
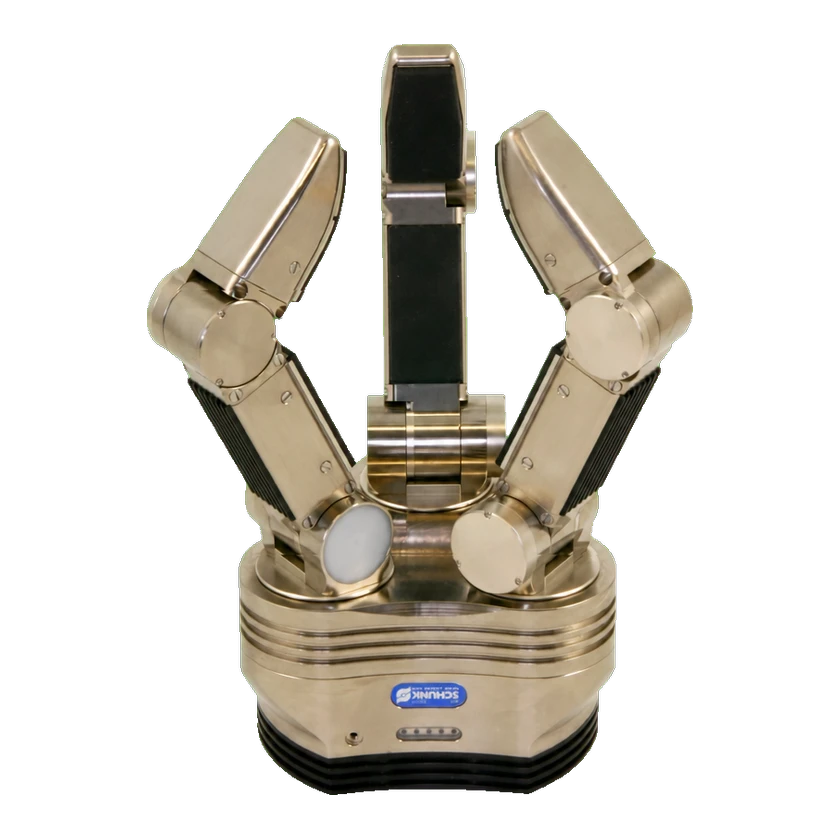 SCHUNK 덱스트러스 핸드 2.0SCHUNK 덱스트러스 핸드 2.0(SDH-2) | SCHUNK 슝크 | 독일 | — | 미공개 | 3개 | — | 7 자유도 | 1.95 kg | — | — | — | 2026-09-08 | |
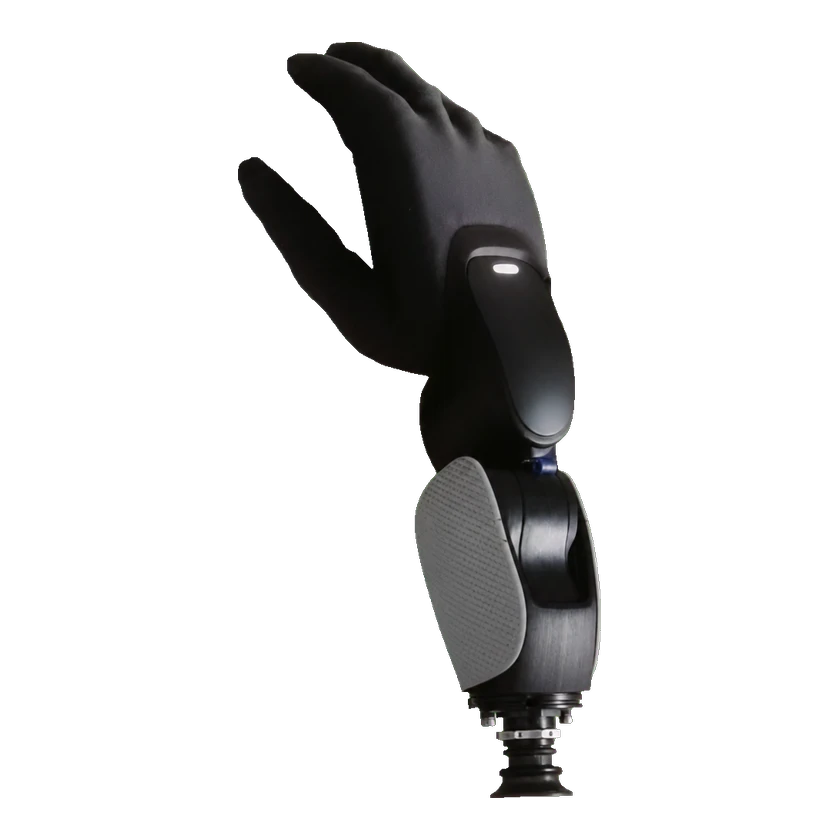 Figure 03 HandFigure 03 Hand | Figure AI | 미국 | 파일럿 | 파일럿 전용 | — | — | — | — | — | — | — | 2026-09-13 | |
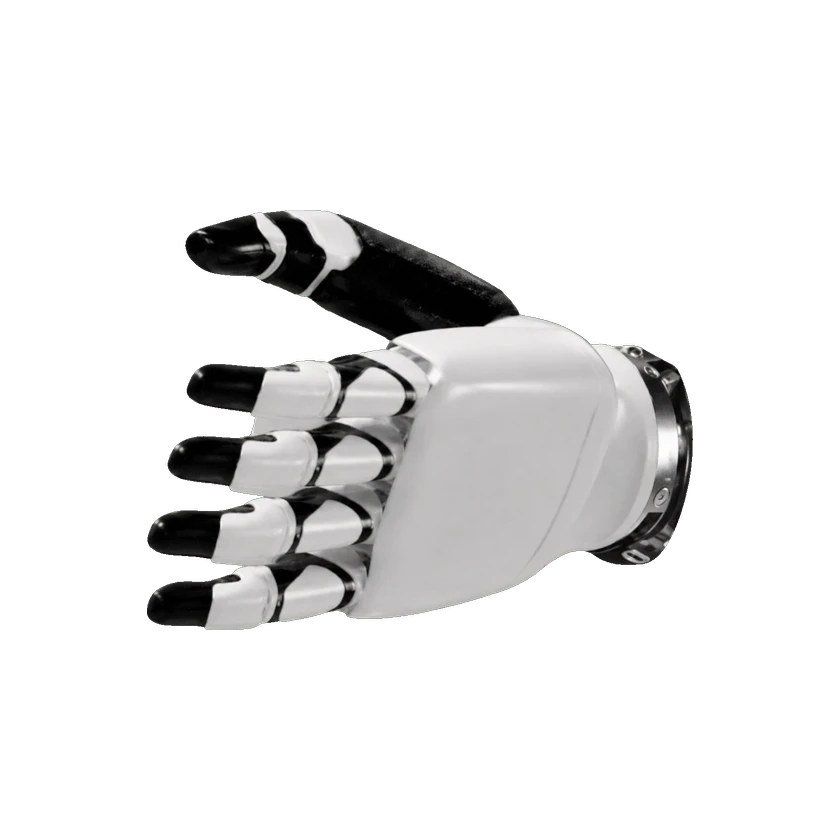 Apollo 핸드Apollo 핸드 | Apptronik | 미국 | — | 미공개 | 5개 | — | — | — | — | — | — | 2026-09-14 | |
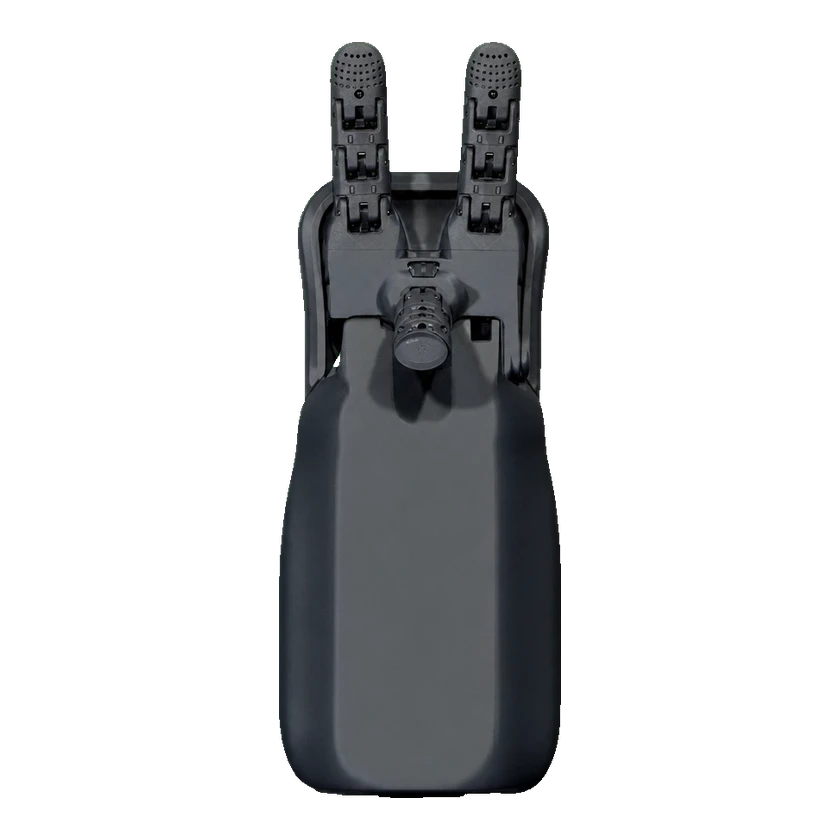 Seed Robotics Robot Hands and ManipulatorsRH2D | Seed Robotics | 포르투갈 | — | 미공개 | — | — | — | 0.18 kg | — | — | — | 2026-09-07 | |
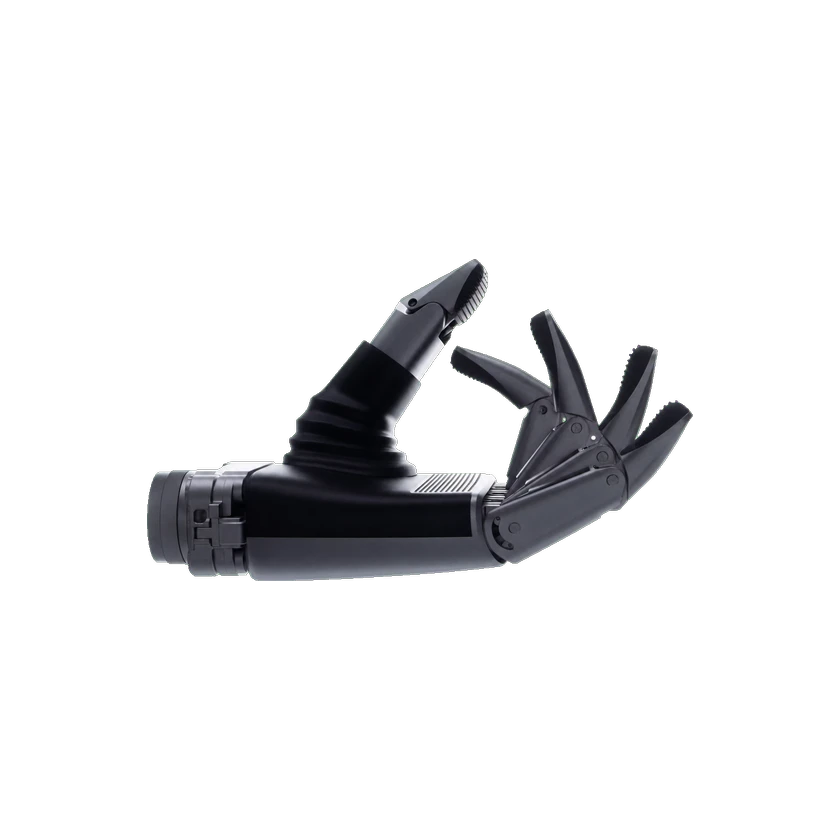 Walker S1 다지능 핸드Walker S1 Third-generation Five-finger Hand | UBTECH Robotics | 중국 | 프로토타입 | 파일럿 전용 | 5개 | — | 6 자유도 | — | — | — | — | 2026-09-07 | |
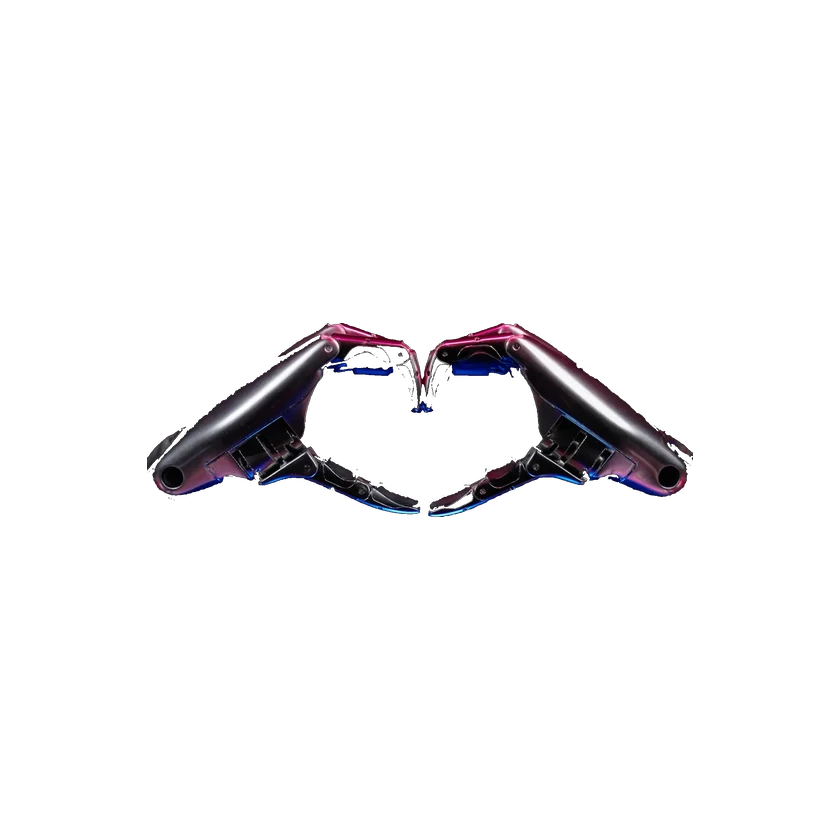 Optimus HandOptimus Gen 1 Hand | Tesla | 미국 | 프로토타입 | 미출시 | 5개 | — | 11 자유도 | — | — | — | — | 2026-09-13 | |
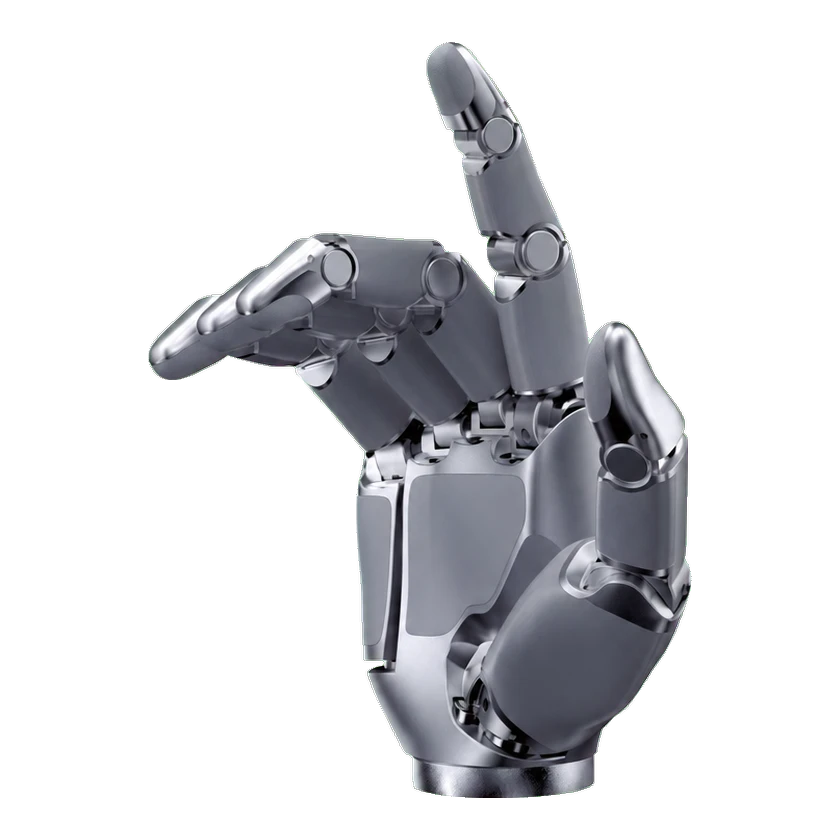 Wave W01Wave W01 | Sharpa | 싱가포르 | 상용화 | 판매 중 | 5개 | — | 22 자유도 | 1.3 kg | — | — | 가격 미공개 | 2026-10-14 |
출처 또는 수정 제안 보내기