
コンポーネント
部品名、型番、企業を検索
コンポーネント製品を221件表示
| コンポーネント | 組織 | 国・地域 | 製品ステータス | 利用状況 | 指の数 | 関節数 | 能動自由度 | 本体重量上限 | 通信インターフェース | 触覚センシング | 操作 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
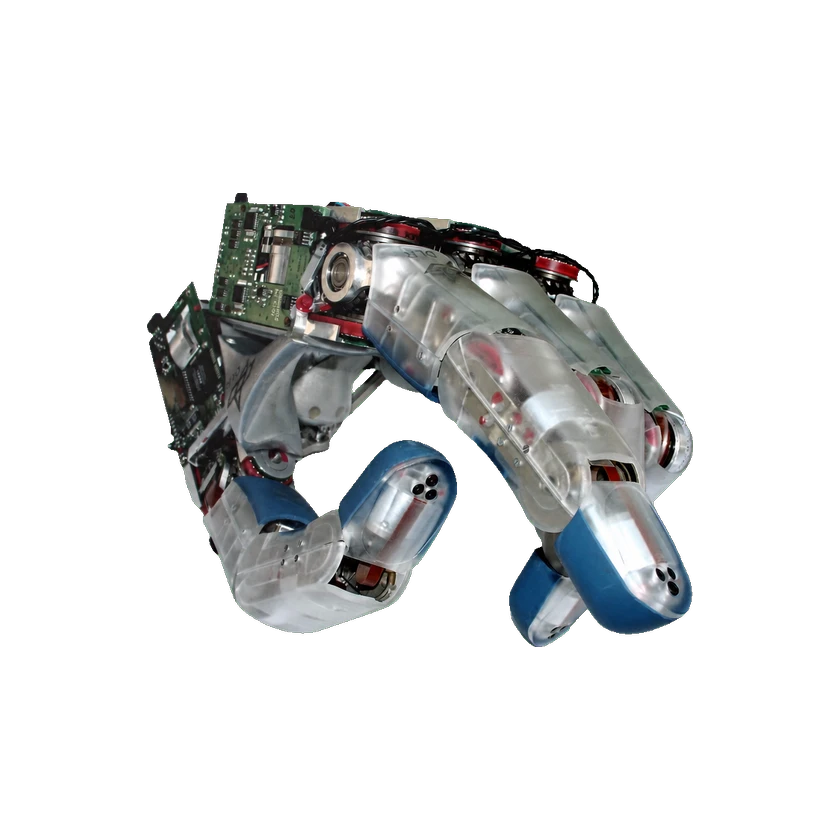 DLR Hand IIDLR Hand II | ドイツ航空宇宙センター | ドイツ | 試作機 | 未発売 | 4 本 | — | 13 自由度 | 1.8 kg | — | — | 不明 | 2026-09-12 | |
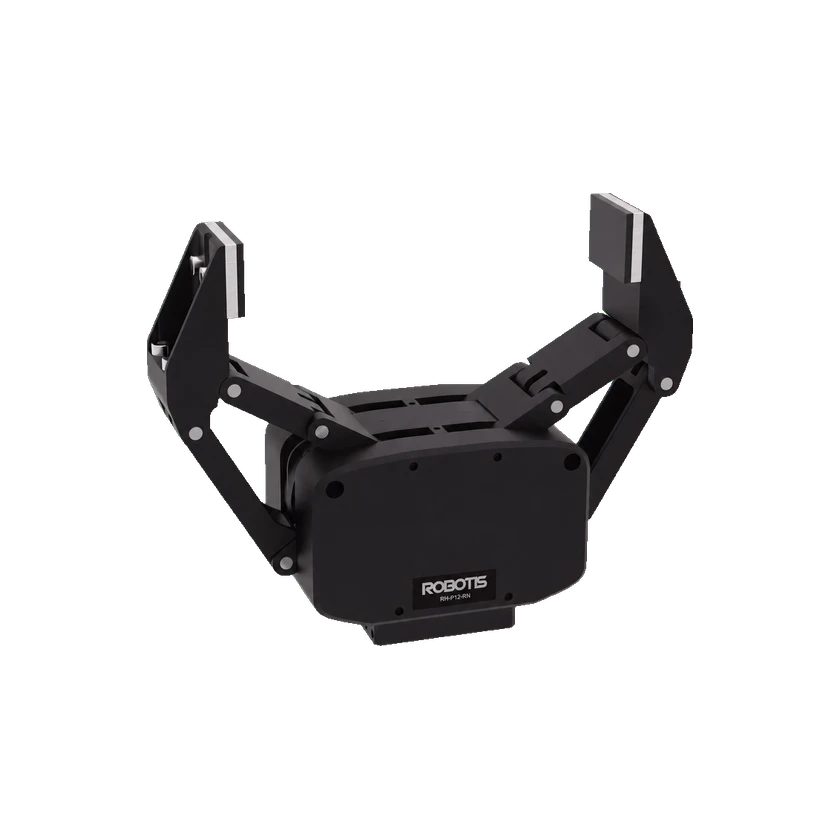 RH-P12-RNRH-P12-RN(A) | 株式会社ロボティズ | 韓国 | 商用化 | 販売中 | 2 本 | — | 1 自由度 | 0.5 kg | — | — | USD 3,663.9 | 2026-09-12 | |
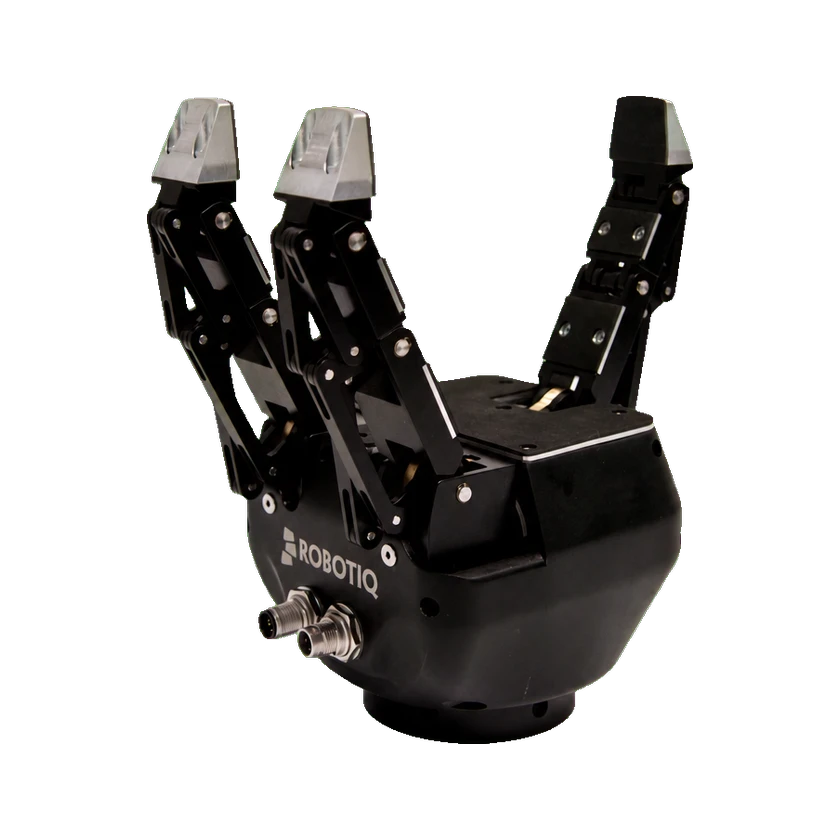 3フィンガー・アダプティブハンド3フィンガー・アダプティブ・ロボットグリッパー | Robotiq | — | — | 未公開 | 3 本 | — | — | 2.3 kg | — | — | — | 2026-09-12 | |
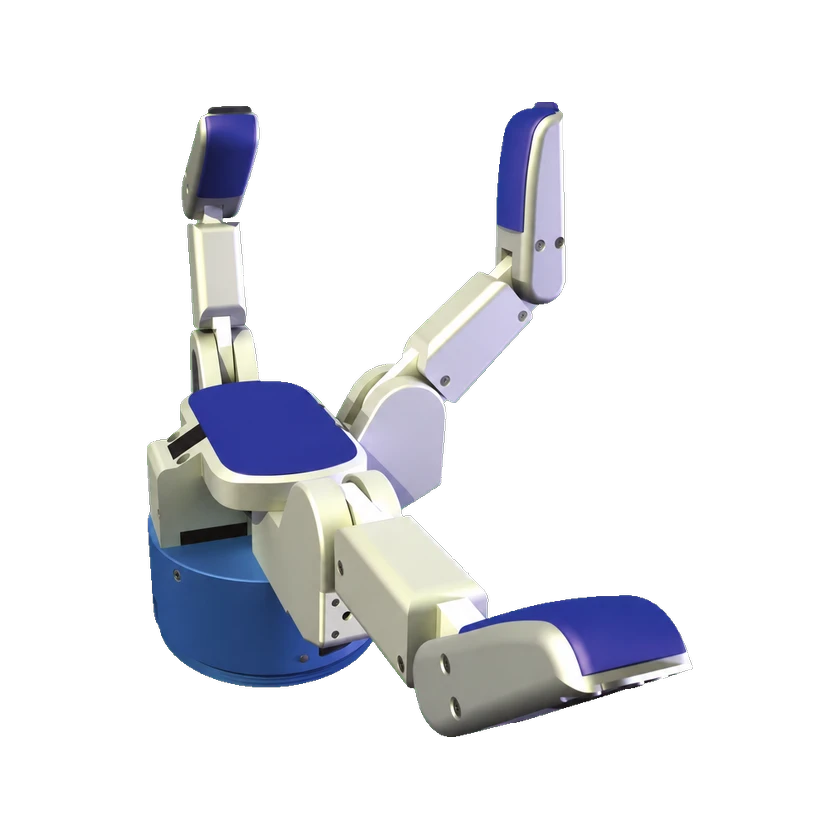 BarrettHand BH8BH8-280 | バレット・テクノロジー | アメリカ合衆国 | 商用化 | 未公開 | 3 本 | 6 関節 | 8 自由度 | 1.2 kg | — | — | 不明 | 2026-09-12 | |
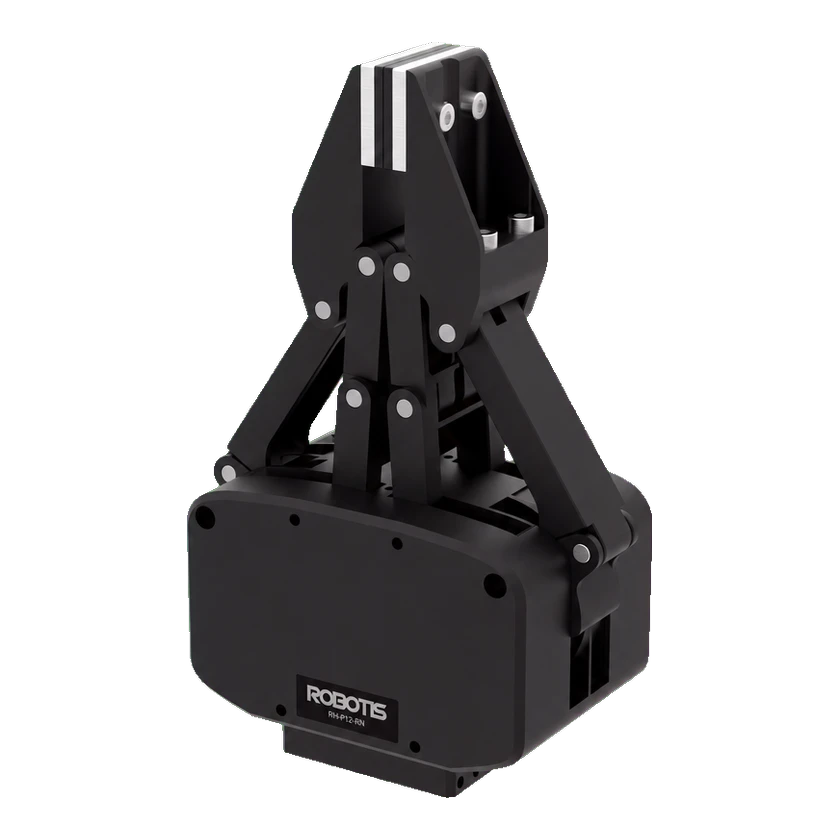 RH-P12RH-P12-RN | 株式会社ロボティズ | 韓国 | — | 未公開 | — | — | — | 0.5 kg | — | — | — | 2026-09-12 | |
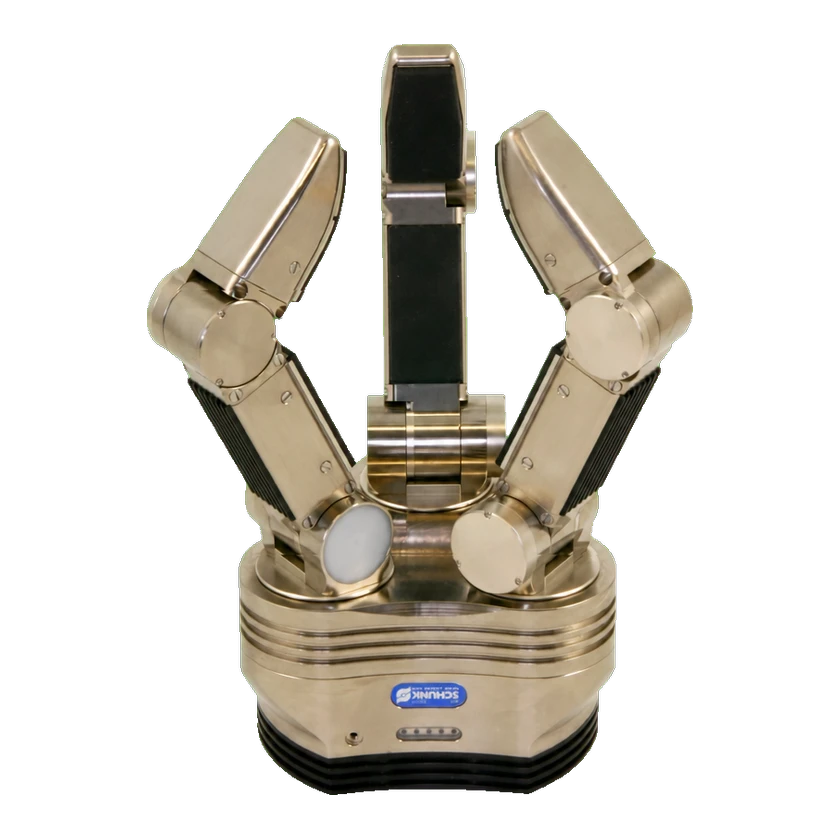 SCHUNK デクストラスハンド 2.0SCHUNK デクストラスハンド 2.0(SDH-2) | SCHUNK | ドイツ | — | 未公開 | 3 本 | — | 7 自由度 | 1.95 kg | — | — | — | 2026-09-08 | |
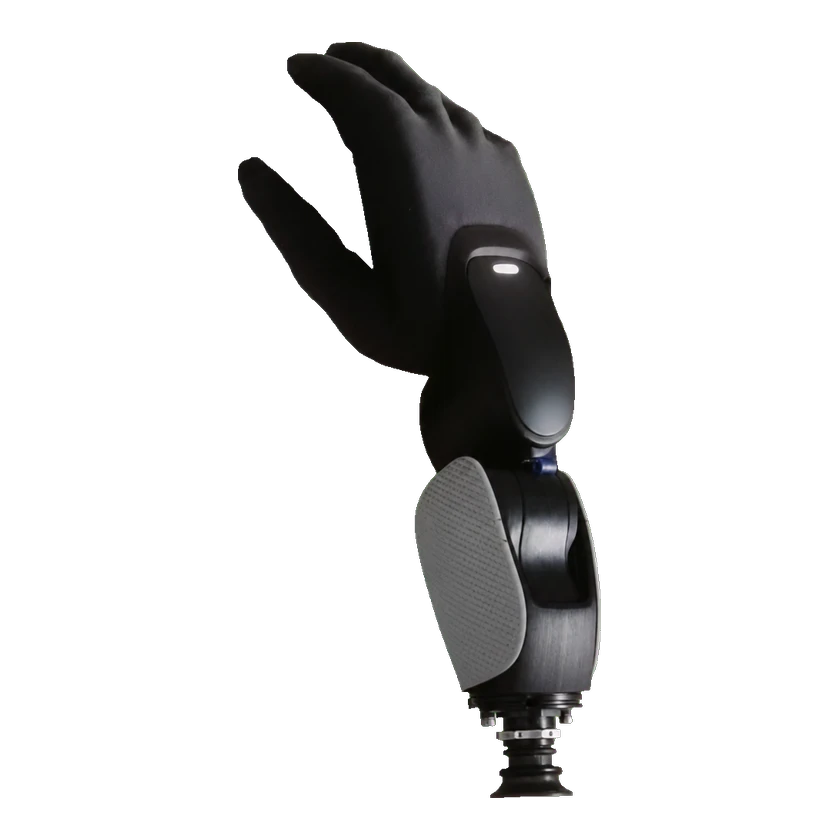 Figure 03 ハンドシステムFigure 03 ハンドシステム | Figure AI | アメリカ合衆国 | 試験導入 | 試験導入のみ | — | — | — | — | — | — | 価格非公開 | 2026-09-13 | |
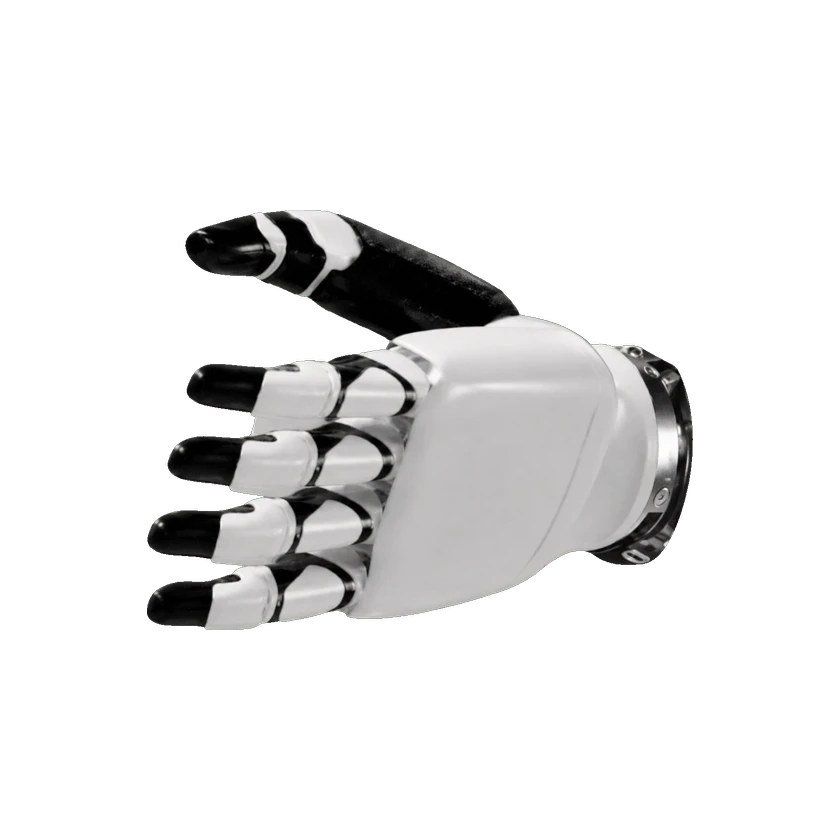 Apollo ハンドApollo ハンド | Apptronik | アメリカ合衆国 | — | 未公開 | 5 本 | — | — | — | — | — | — | 2026-09-14 | |
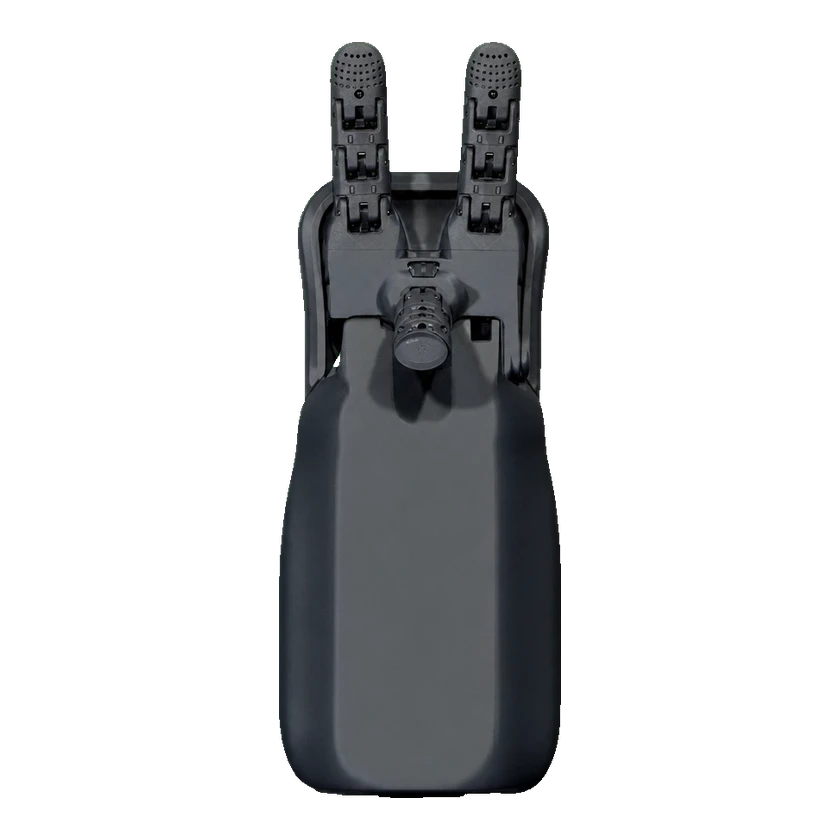 Seed Robotics ロボットハンド/マニピュレータRH2D | Seed Robotics | ポルトガル | — | 未公開 | — | — | — | 0.18 kg | — | — | — | 2026-09-07 | |
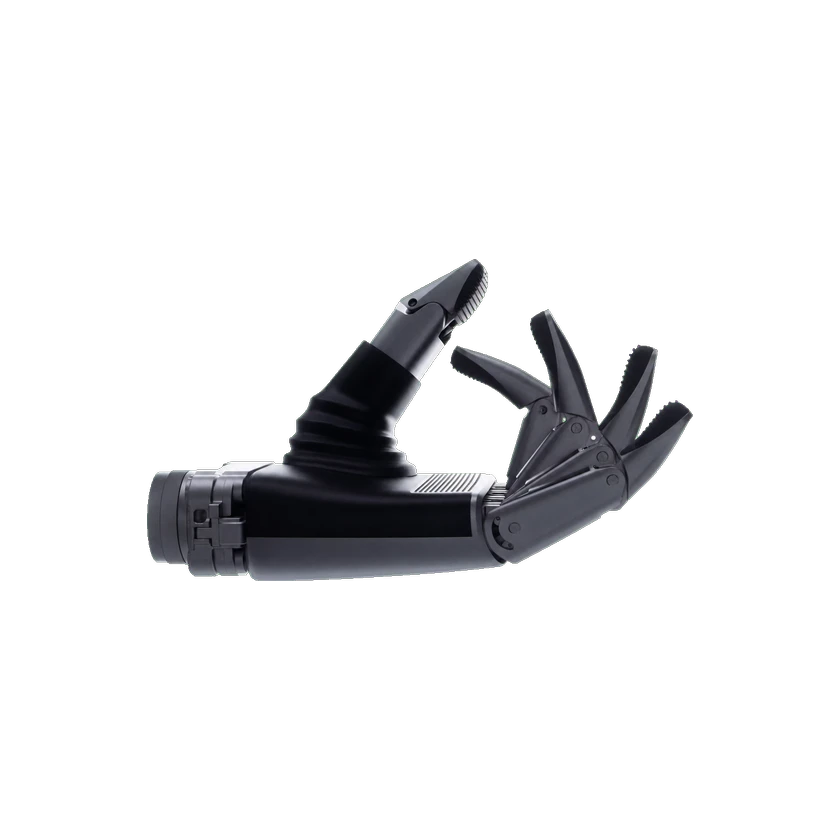 Walker S1デクスタラスハンドWalker S1 Third-generation Five-finger Hand | 優必選科技 | 中国 | 試作機 | 試験導入のみ | 5 本 | — | 6 自由度 | — | — | — | — | 2026-09-07 | |
 Optimus HandOptimus Gen 1 Hand | テスラ | アメリカ合衆国 | 試作機 | 未発売 | 5 本 | — | 11 自由度 | — | — | — | — | 2026-09-13 | |
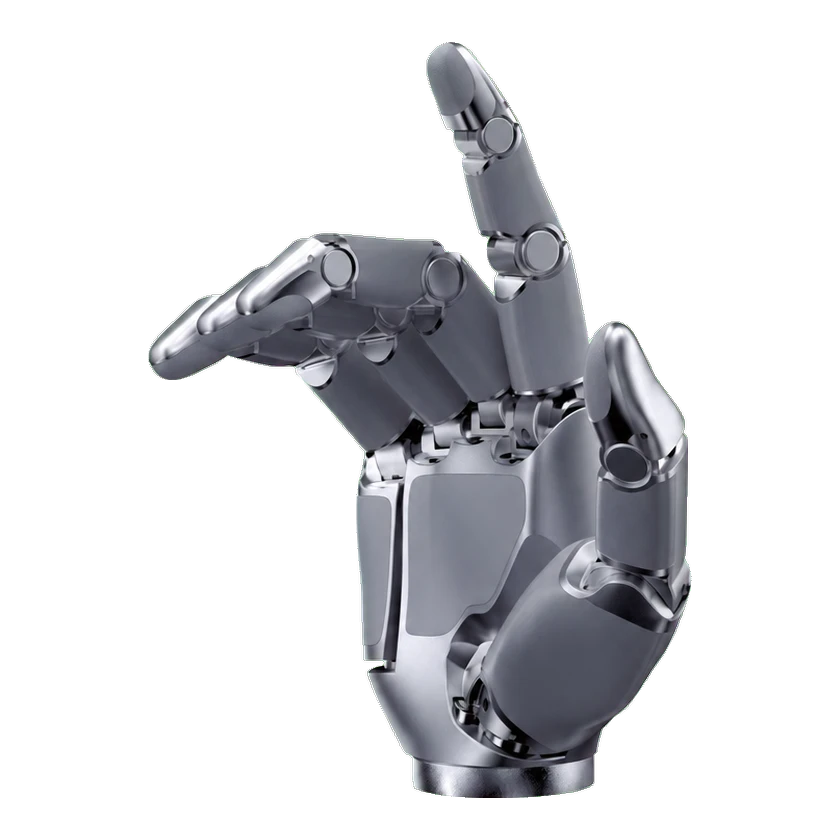 Wave W01Wave W01 | Sharpa | シンガポール | 商用化 | 販売中 | 5 本 | — | 22 自由度 | 1.3 kg | — | — | 非公開 | 2026-10-14 |
情報源または訂正を送信