
Komponenten
Komponenten, Modelle oder Unternehmen suchen
221 komponenten-Modelle werden angezeigt
| Komponente | Organisation | Land | Produktstatus | Verfügbarkeit | Fingeranzahl | Anzahl der Gelenke | Aktive Freiheitsgrade | Maximalgewicht | Kommunikationsschnittstelle | Tastsensorik | Aktionen | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 DexKitDexKit V0 | Carnegie Mellon University | Vereinigte Staaten | Prototyp | Nicht veröffentlicht | 5 Finger | — | 12 FG | — | — | — | Nicht veröffentlicht | 2026-09-12 | |
 Revo 2Revo 2 Basic | BrainCo | China | Kommerziell | Nicht veröffentlicht | 5 Finger | — | 11 FG | 0,38 kg | — | — | — | 2026-09-12 | |
 GaoshanGaoshan S1 | Botyard Intelligence | China | Kommerziell | Nicht veröffentlicht | — | — | 18 FG | — | — | — | — | 2026-09-13 | |
 BiDexHandBiDexHand V4 | BiDexHand-Projekt | — | — | Nicht veröffentlicht | 5 Finger | 21 Gelenke | 16 FG | — | — | — | — | 2026-09-12 | |
 NEO-HändeNEO-Hände | 1X Technologies | Vereinigte Staaten | — | Nicht veröffentlicht | — | 25 Gelenke | 25 FG | — | — | — | — | 2026-09-13 | |
 OmniHand 3OmniHand 3 Ultra-M | AGILINK | China | — | Nicht veröffentlicht | — | — | 20 FG | 0,63 kg | — | — | — | 2026-09-12 | |
 KAIST HandKAIST Hand | KAIST | Südkorea | Prototyp | Nicht veröffentlicht | 3 Finger | — | — | — | — | — | — | 2026-09-13 | |
 DLR-HIT HandDLR-HIT Hand II | Harbin Institute of Technology | — | Prototyp | Nicht veröffentlicht | 5 Finger | 20 Gelenke | 15 FG | 1,5 kg | — | — | — | 2026-09-12 | |
 Utah/M.I.T. Dextrous HandVersion I Utah/M.I.T. Dextrous Hand | MIT | Vereinigte Staaten | Prototyp | Nicht veröffentlicht | 4 Finger | 16 Gelenke | 16 FG | — | — | — | — | 2026-09-13 | |
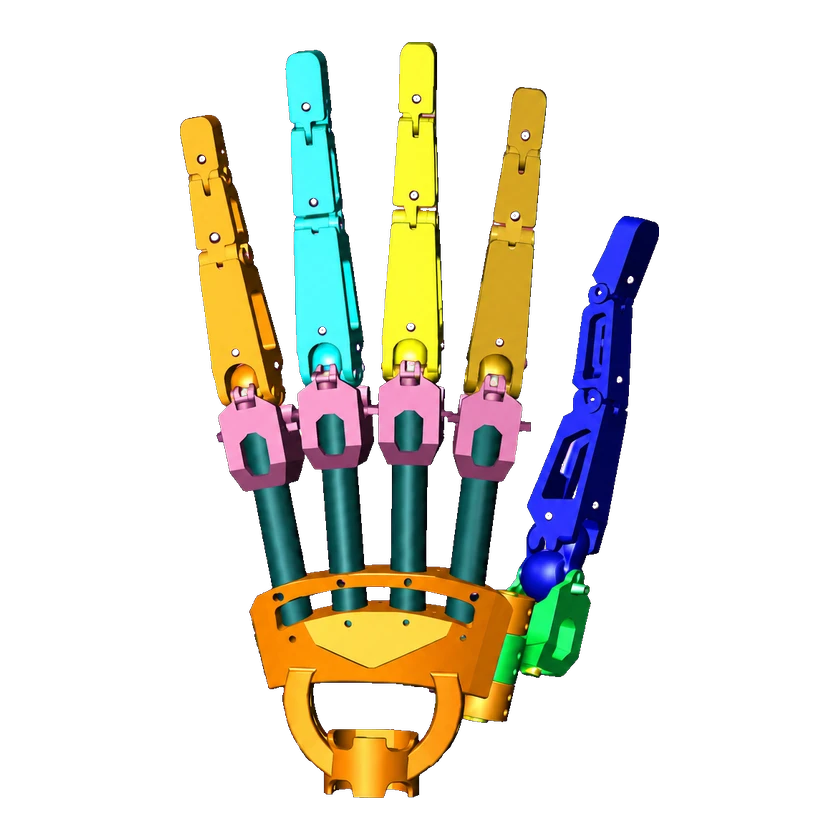 UW HandUW Hand | University of Washington | Vereinigte Staaten | — | Nicht veröffentlicht | 5 Finger | — | 20 FG | — | — | — | — | 2026-09-13 | |
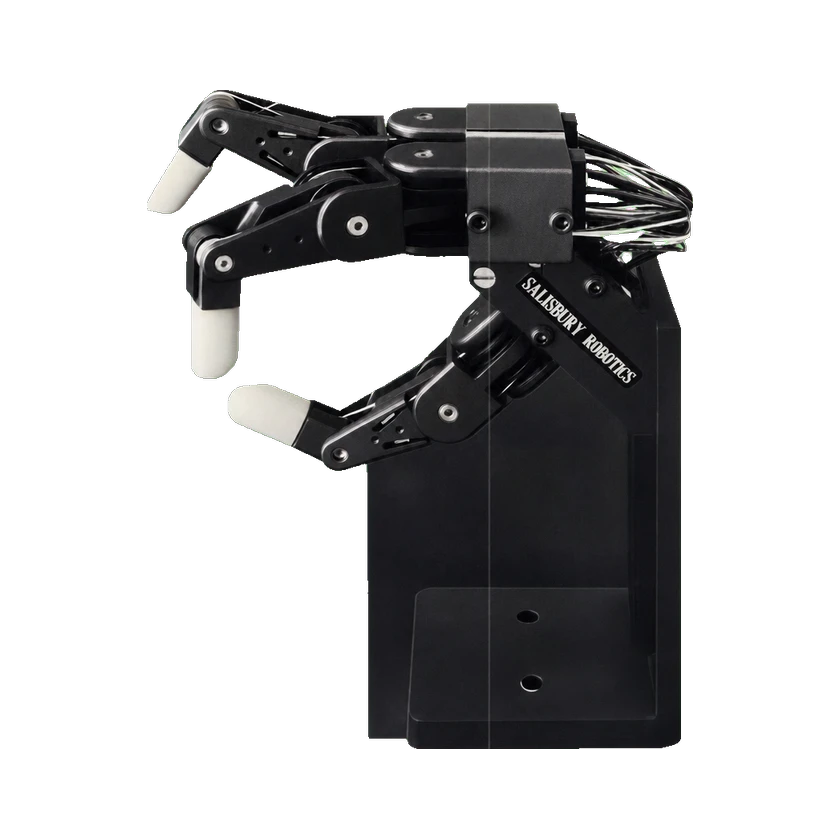 Stanford/JPL-RoboterhandStanford/JPL-Roboterhand | Stanford University | Vereinigte Staaten | — | Nicht veröffentlicht | 3 Finger | 9 Gelenke | 9 FG | — | — | — | — | 2026-09-13 | |
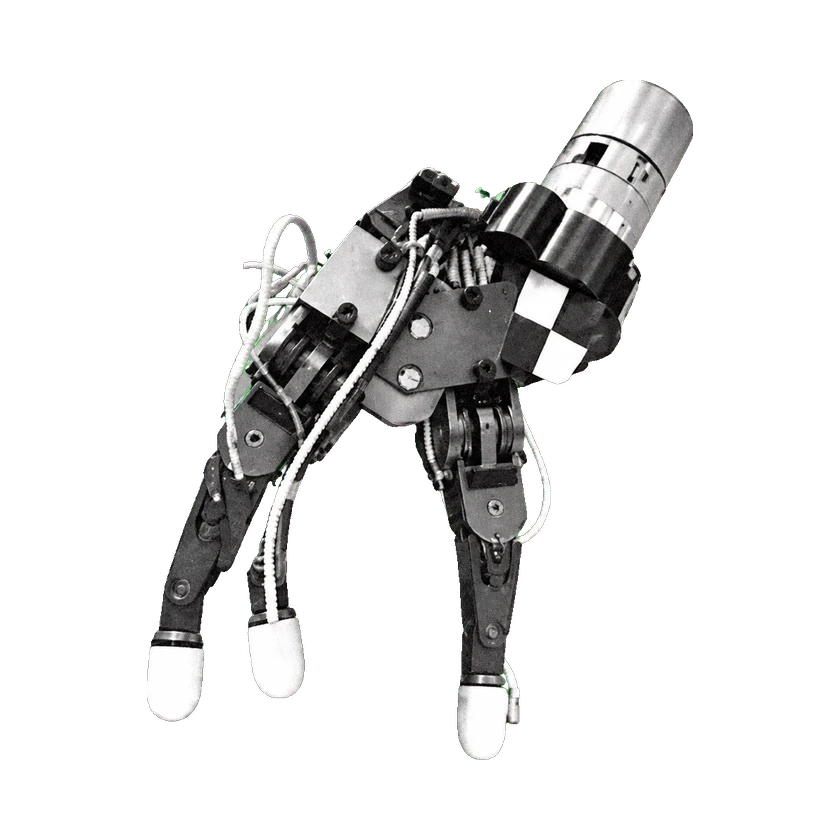 Stanford HandStanford/JPL-Hand | Stanford University | Vereinigte Staaten | — | Nicht veröffentlicht | 3 Finger | 9 Gelenke | 9 FG | — | — | — | Historischer Sandia-Kauf 1984: 32.265 USD | 2026-09-13 |
Quelle oder Korrektur einreichen