
부품
부품 이름, 모델 또는 회사 검색
부품 모델 221개 표시
| 부품 | 조직 | 국가 | 제품 상태 | 이용 가능 상태 | 손가락 수 | 관절 수 | 능동 자유도 | 본체 중량 상한 | 통신 인터페이스 | 촉각 센싱 | 작업 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
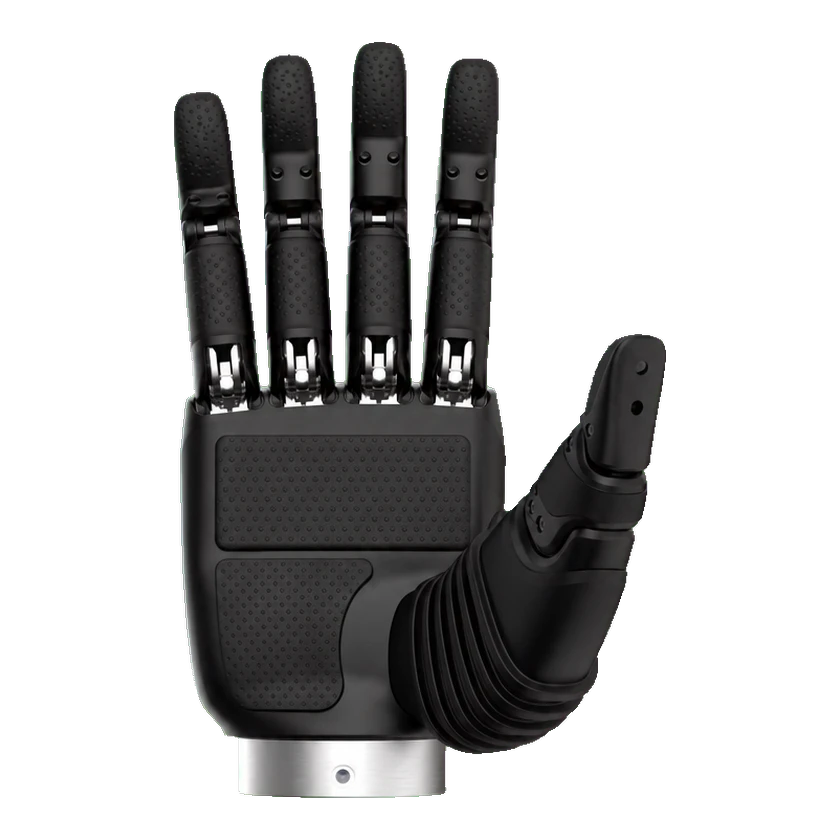 RH56F2 시리즈RH56F2-E2L | Inspire Robots | 중국 | 상용화 | 판매 중 | 5개 | 12 관절 | 6 자유도 | 0.59–0.61 kg | — | — | 견적 문의 | 2026-09-14 | |
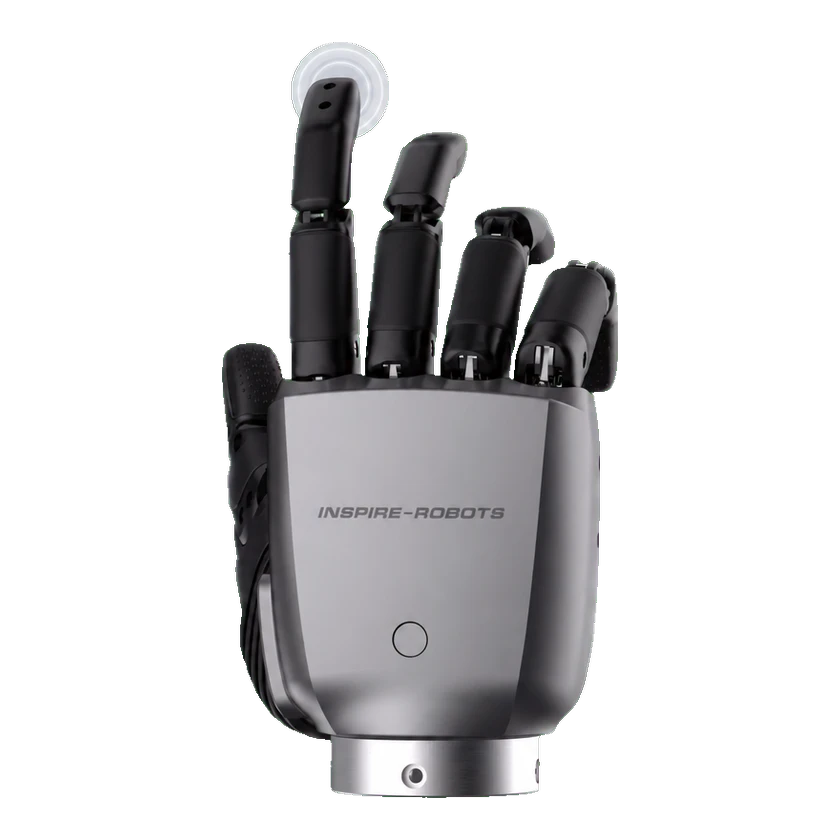 RH56F1 시리즈RH56F1 | Inspire Robots | 중국 | 상용화 | 판매 중 | 5개 | 12 관절 | 6 자유도 | 0.60–0.64 kg | — | — | 견적 문의 | 2026-09-14 | |
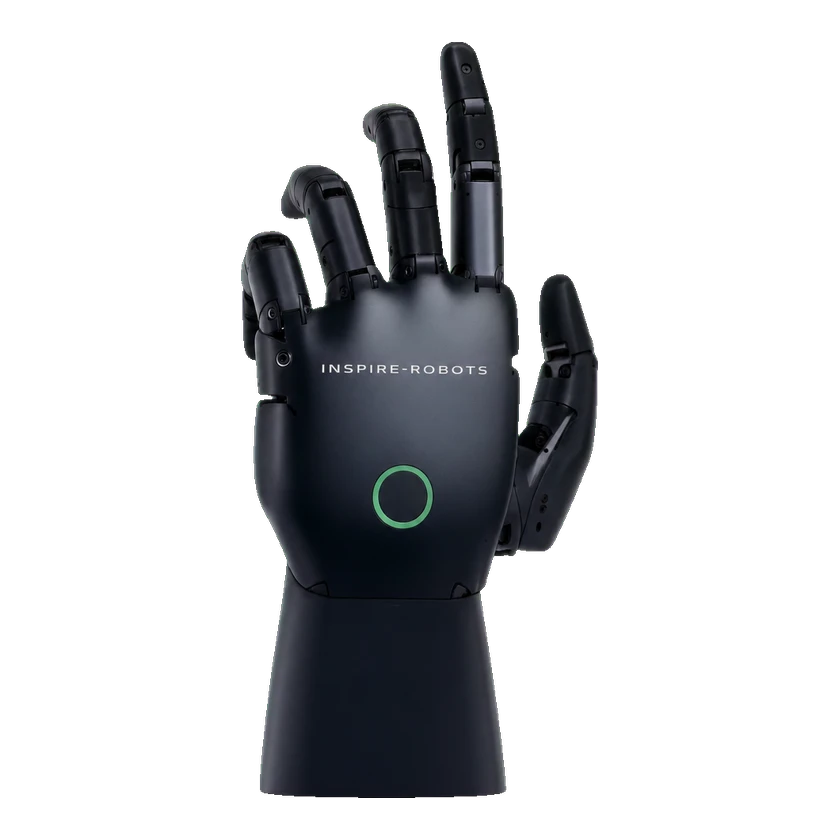 RH524J1 시리즈RH524J1 | Inspire Robots | 중국 | 파일럿 | 파일럿 전용 | 5개 | — | 24 자유도 | — | — | — | 가격 비공개 | 2026-09-14 | |
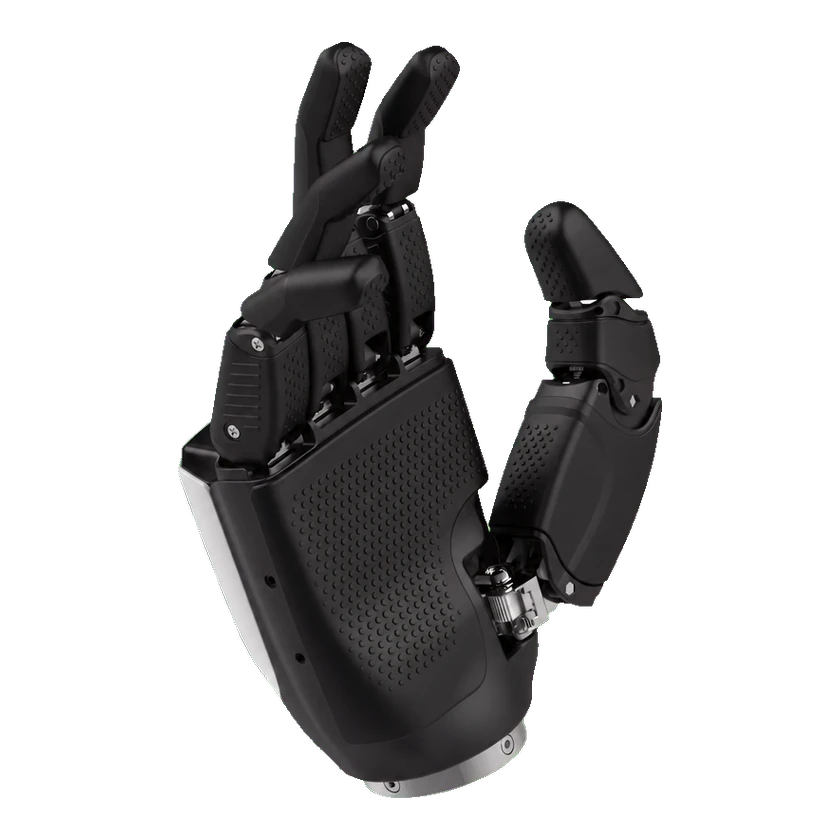 RH56E2 시리즈RH56E2-L | Inspire Robots | 중국 | 상용화 | 판매 중 | 5개 | 12 관절 | 6 자유도 | 0.76–0.80 kg | — | — | 견적 문의 | 2026-09-14 | |
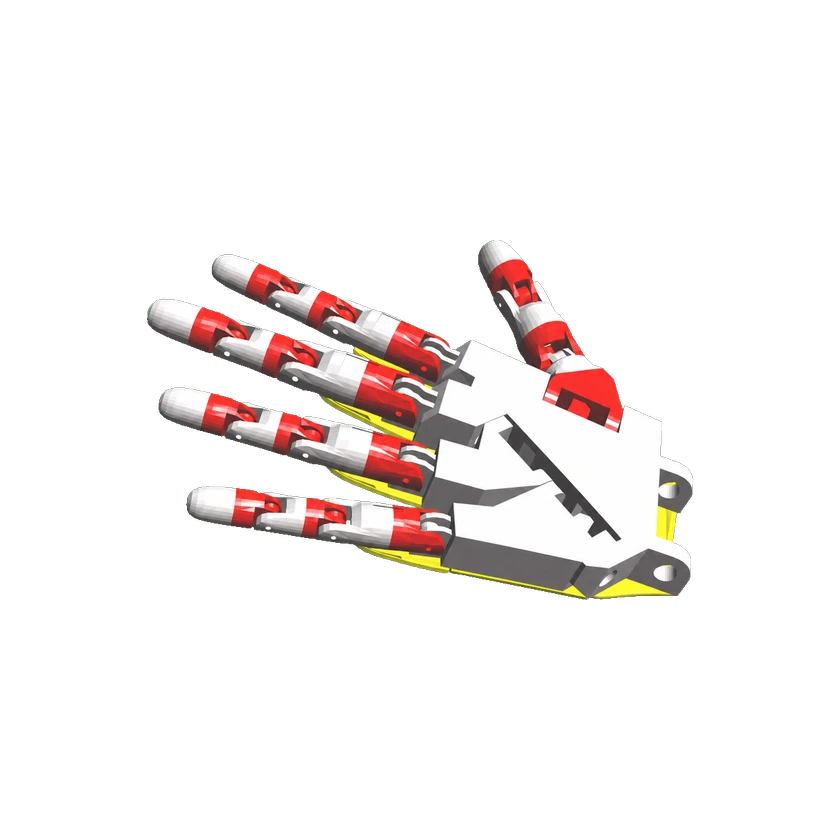 InMoov HandInMoov Hand | InMoov | 프랑스 | 프로토타입 | 미공개 | 5개 | 17 관절 | 5 자유도 | — | — | — | — | 2026-09-14 | |
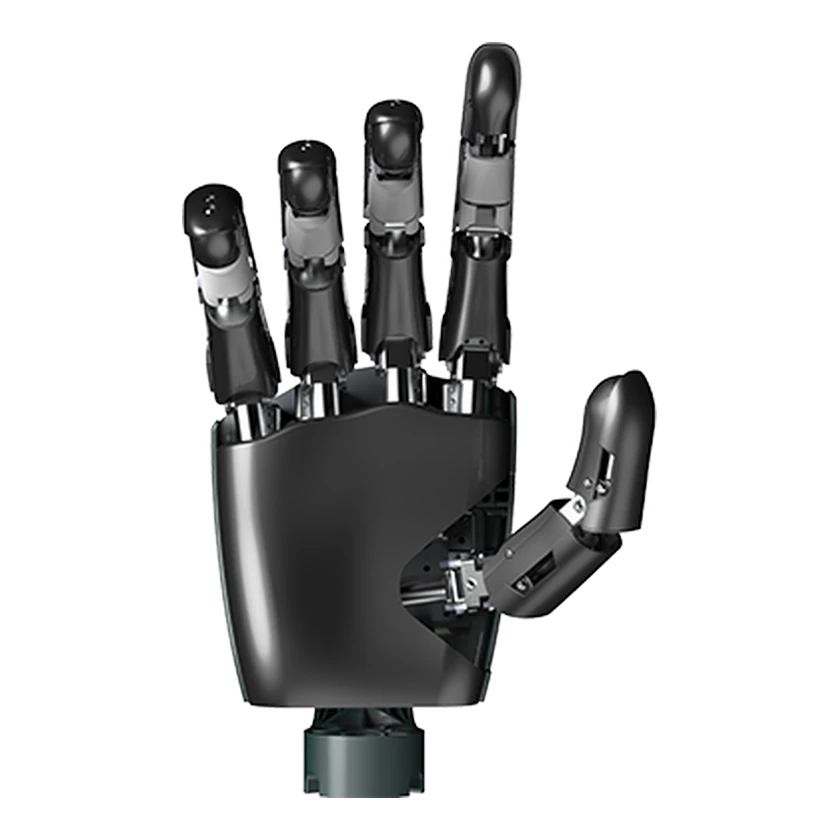 eHand-16eHand-16 | HITBOT | 중국 | 프로토타입 | 미공개 | 5개 | — | 16 자유도 | — | — | — | 가격 미공개 | 2026-09-14 | |
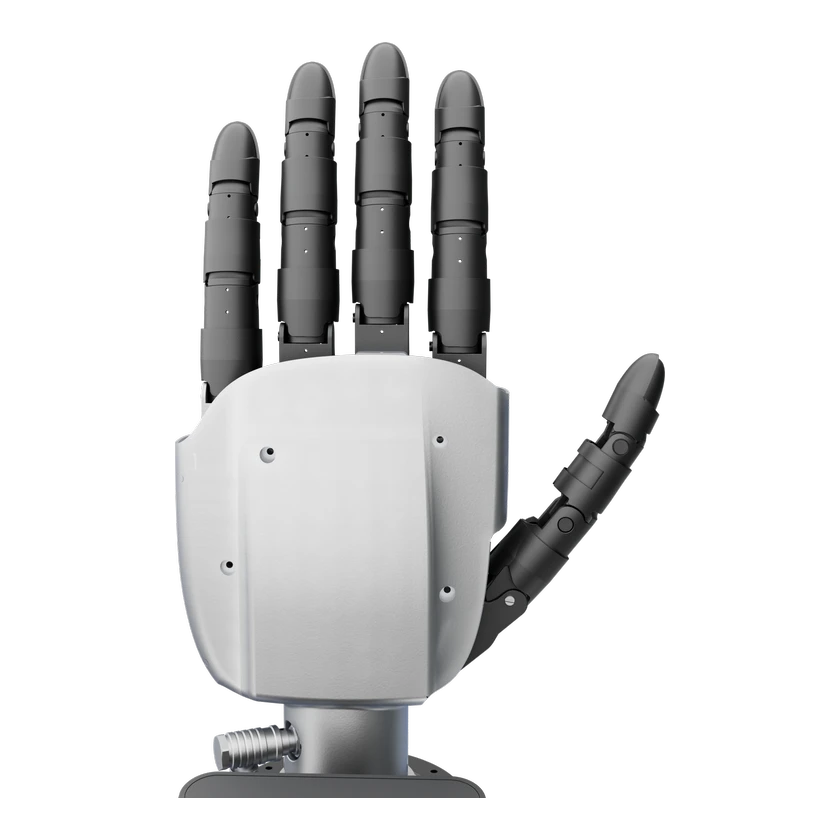 Cyborg H 시리즈Cyborg-H01 | 사이보그 로보틱스 | 중국 | 상용화 | 미공개 | 5개 | — | — | 0.5 kg | — | — | 가격 비공개 | 2026-09-14 | |
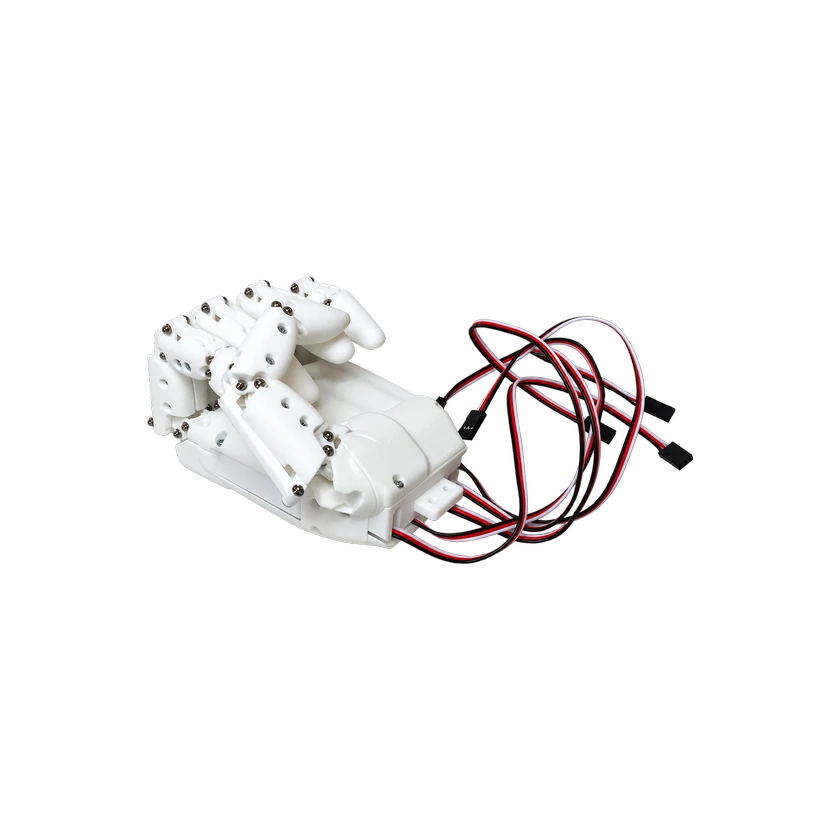 HatsuHandHatsuHand | HatsuMuv | 일본 | 상용화 | 판매 중 | — | — | 5 자유도 | — | — | — | USD 4,000부터 | 2026-09-13 | |
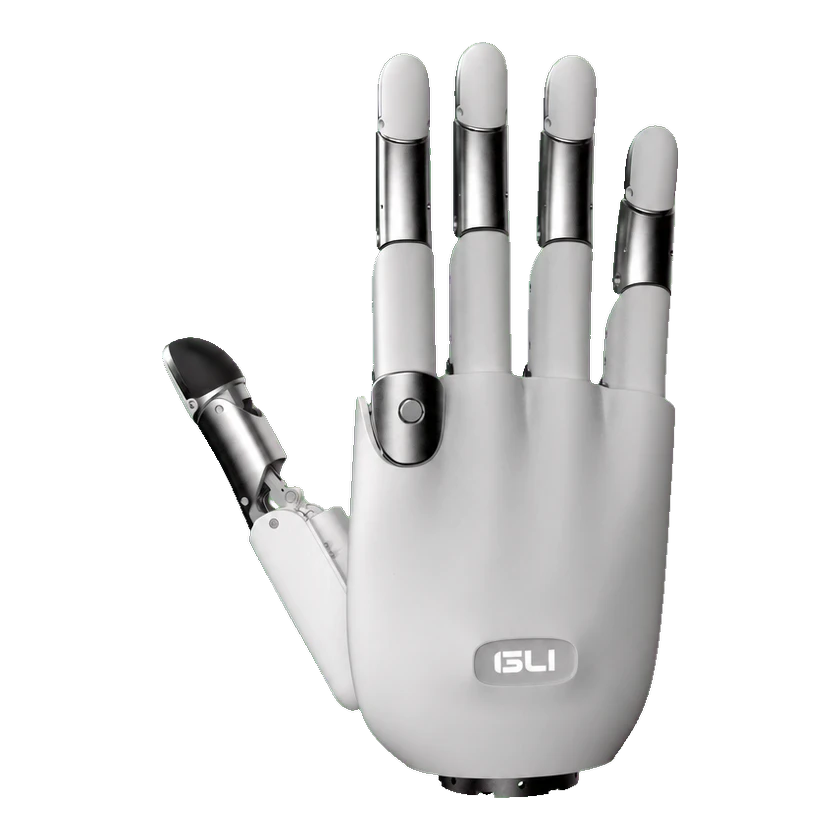 GHand 5 로봇 손GHand 5 18자유도 모델 | GLI | 중국 | — | 미공개 | 5개 | — | 13 자유도 | 0.76 kg | — | — | — | 2026-10-17 | |
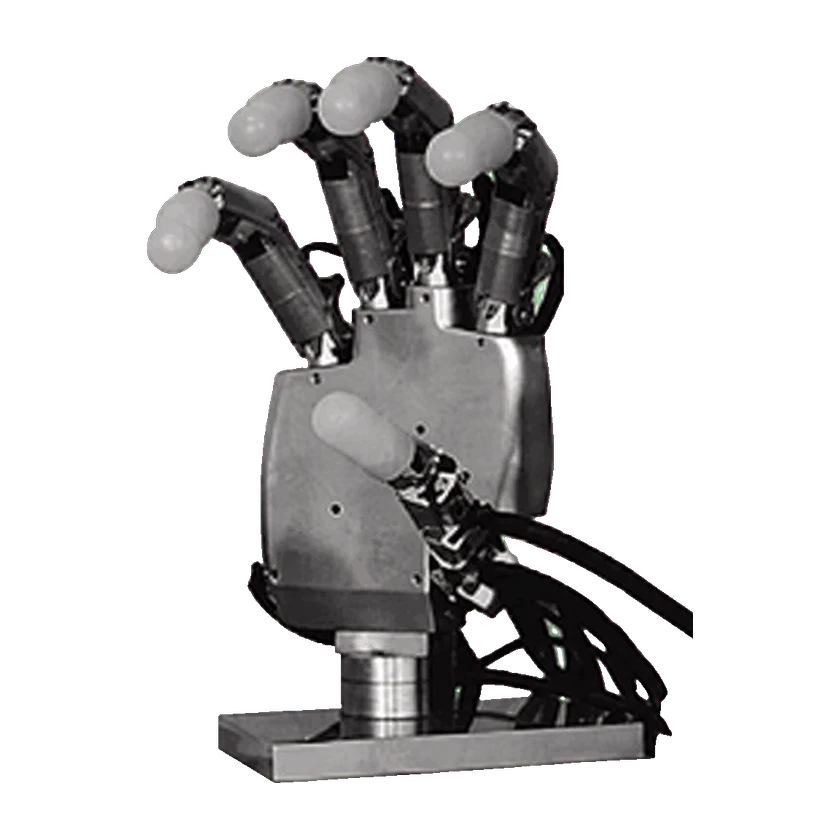 Gifu HandGifu Hand I | 기후대학교 | 일본 | — | 미공개 | 5개 | 20 관절 | 16 자유도 | — | — | — | 비공개 | 2026-09-13 | |
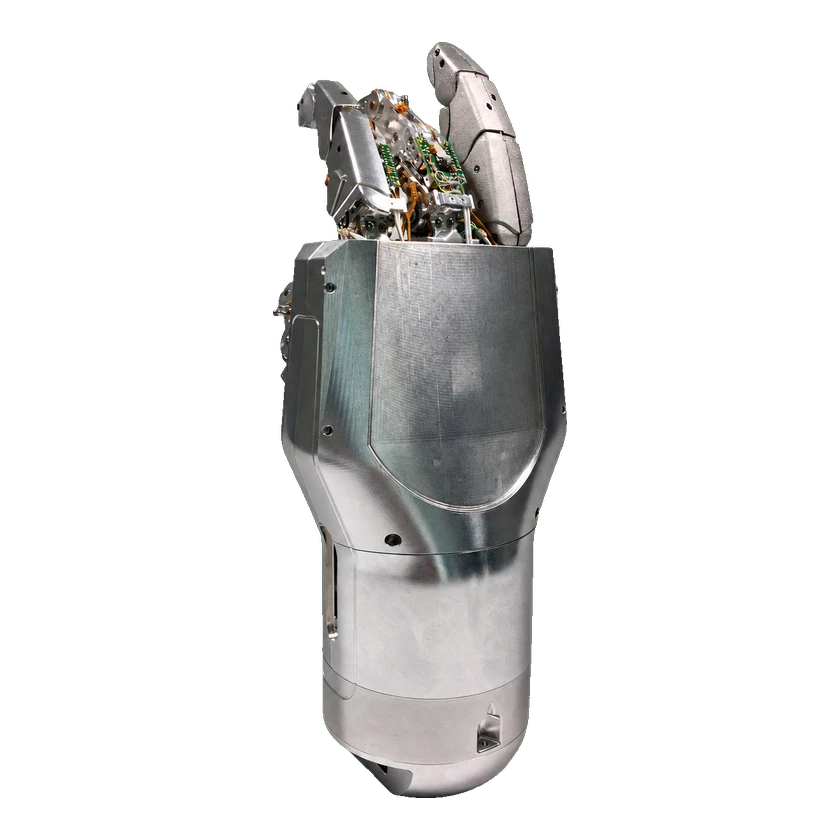 SpacehandSpacehand | German Aerospace Center (DLR) | 독일 | — | 미공개 | 4개 | — | 12 자유도 | — | — | — | 알 수 없음 | 2026-09-13 | |
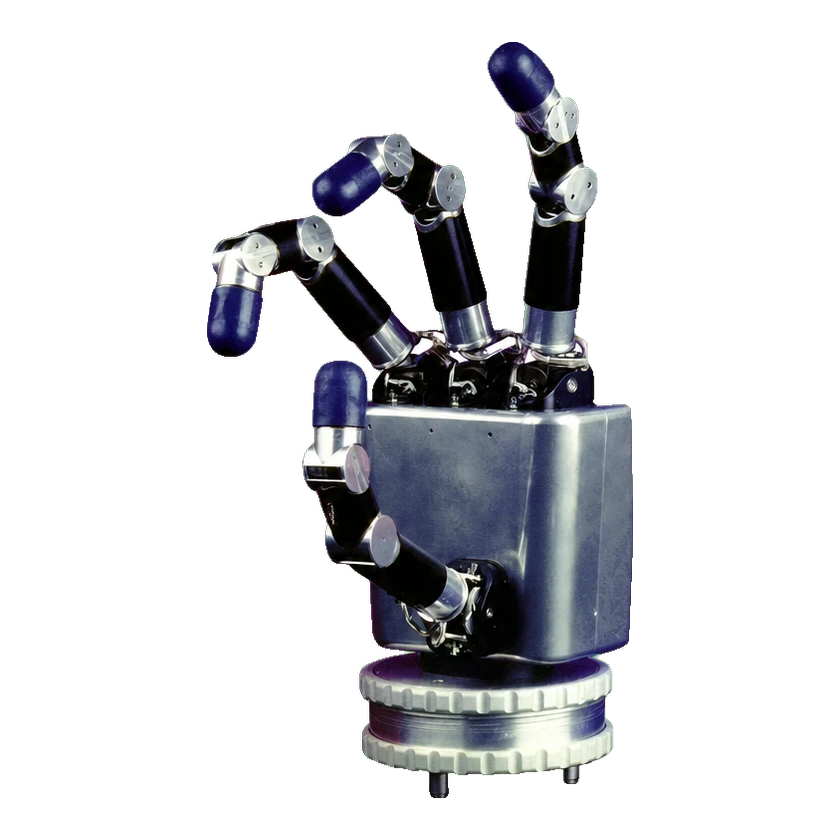 DLR Hand IDLR Hand I | German Aerospace Center (DLR) | 독일 | — | 미공개 | 4개 | — | 12 자유도 | 1.8 kg | — | — | — | 2026-09-13 |
출처 또는 수정 제안 보내기