
零部件
搜索零部件名称、型号或公司
显示 221 个零部件产品
| 零部件 | 组织 | 国家 / 地区 | 产品状态 | 可用状态 | 手指数量 | 关节数 | 主动自由度 | 本体重量上限 | 通信接口 | 触觉感知 | 操作 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
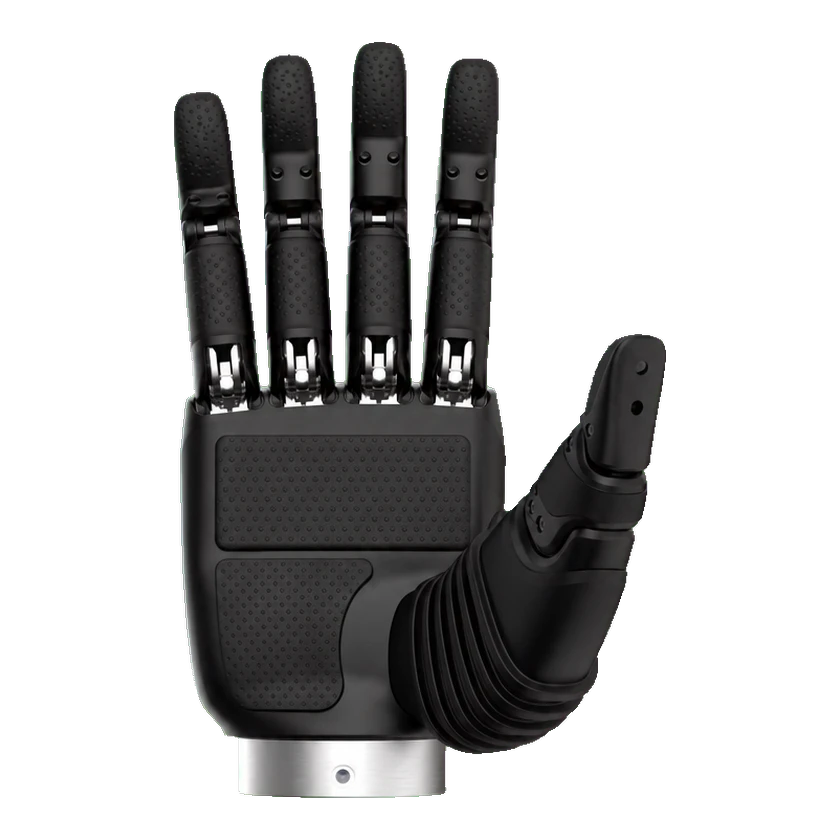 RH56F2系列RH56F2-E2L | 因时机器人 | 中国 | 商业化 | 在售 | 5 指 | 12 关节 | 6 自由度 | 0.59–0.61 千克 | — | — | 联系询价 | 2026-09-14 | |
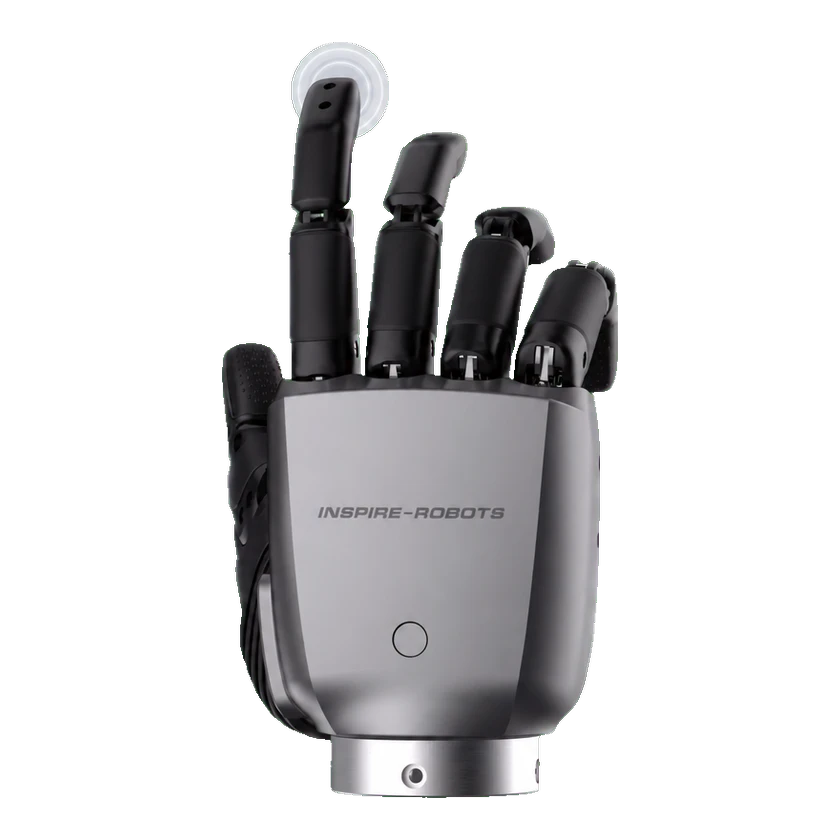 RH56F1系列RH56F1 | 因时机器人 | 中国 | 商业化 | 在售 | 5 指 | 12 关节 | 6 自由度 | 0.60–0.64 千克 | — | — | 联系询价 | 2026-09-14 | |
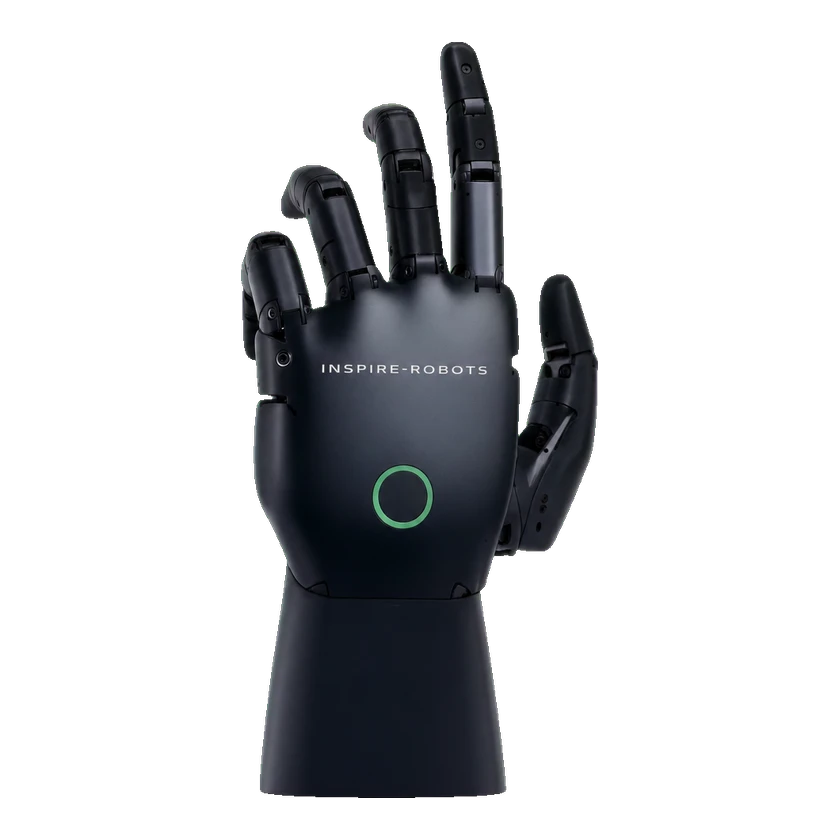 RH524J1系列RH524J1 | 因时机器人 | 中国 | 试点 | 仅试点 | 5 指 | — | 24 自由度 | — | — | — | 价格未披露 | 2026-09-14 | |
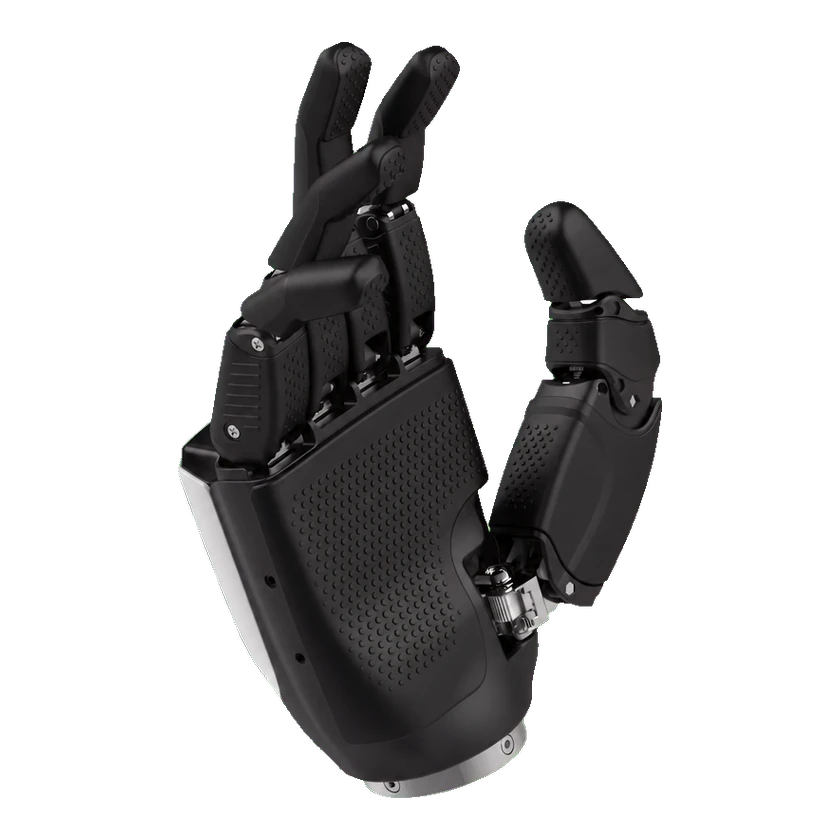 RH56E2系列RH56E2-L | 因时机器人 | 中国 | 商业化 | 在售 | 5 指 | 12 关节 | 6 自由度 | 0.76–0.80 千克 | — | — | 联系询价 | 2026-09-14 | |
 InMoov 灵巧手InMoov 灵巧手 | InMoov | 法国 | 原型 | 未公开 | 5 指 | 17 关节 | 5 自由度 | — | — | — | 不销售整套成品;提供 STL 文件下载 | 2026-09-14 | |
 eHand-16eHand-16 | 慧灵科技 | 中国 | 原型 | 未公开 | 5 指 | — | 16 自由度 | — | — | — | 价格未披露 | 2026-09-14 | |
 Cyborg H 系列Cyborg-H01 | 赛博格机器人 | 中国 | 商业化 | 未公开 | 5 指 | — | — | 0.5 千克 | — | — | 价格未披露 | 2026-09-14 | |
 HatsuHandHatsuHand | HatsuMuv | 日本 | 商业化 | 在售 | — | — | 5 自由度 | — | — | — | 4,000美元起 | 2026-09-13 | |
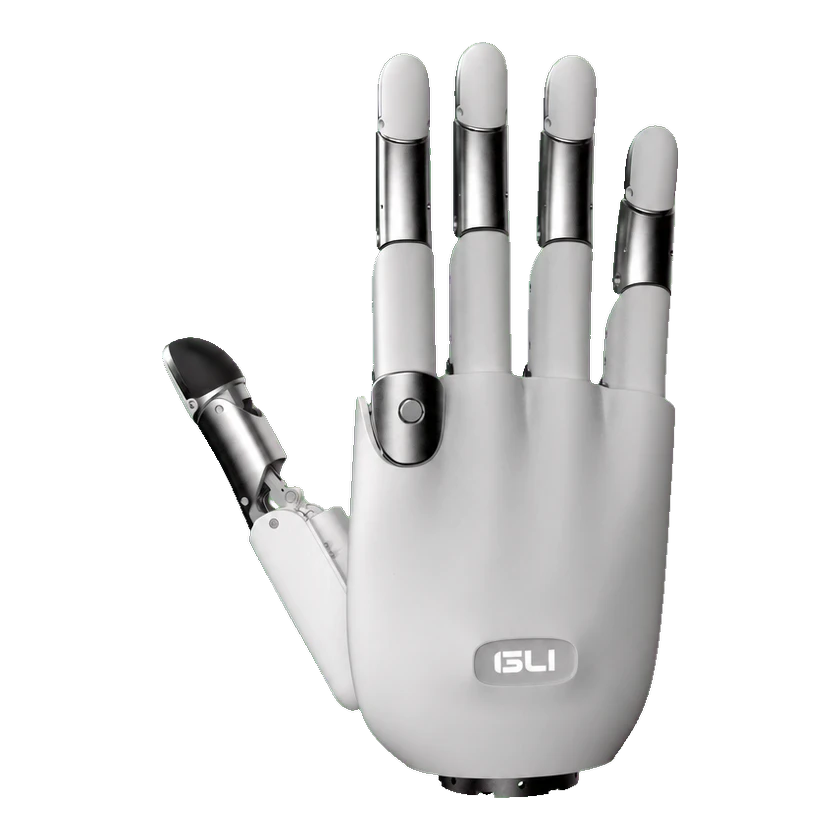 GHand 5 灵巧手GHand 5 18自由度版 | 深圳果力智能科技有限公司 | 中国 | — | 未公开 | 5 指 | — | 13 自由度 | 0.76 千克 | — | — | — | 2026-10-17 | |
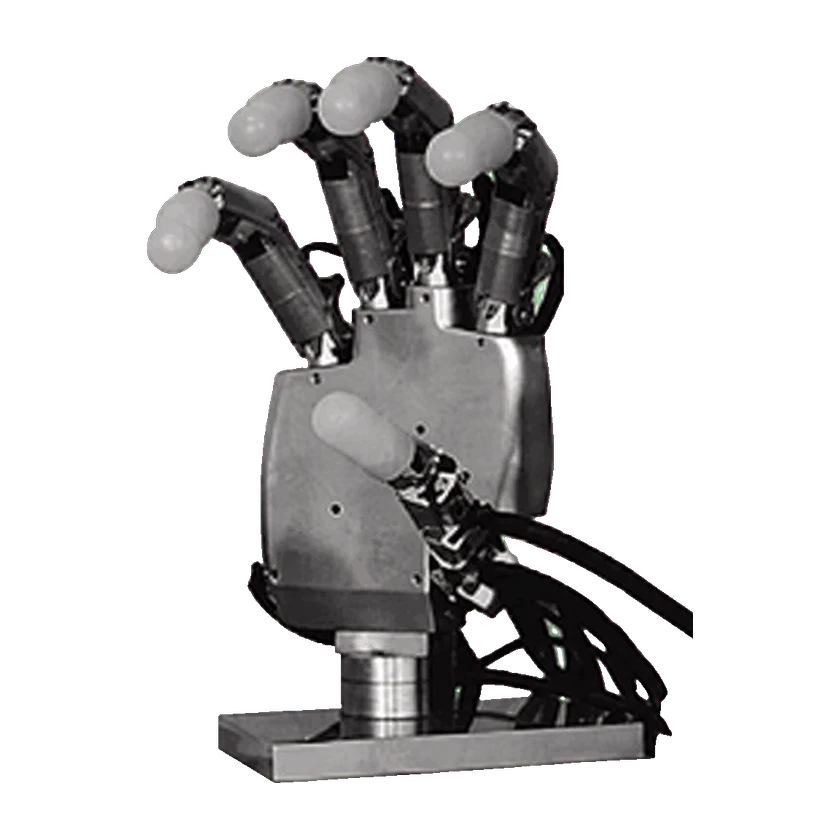 Gifu HandGifu Hand I | 岐阜大学 | 日本 | — | 未公开 | 5 指 | 20 关节 | 16 自由度 | — | — | — | 未披露 | 2026-09-13 | |
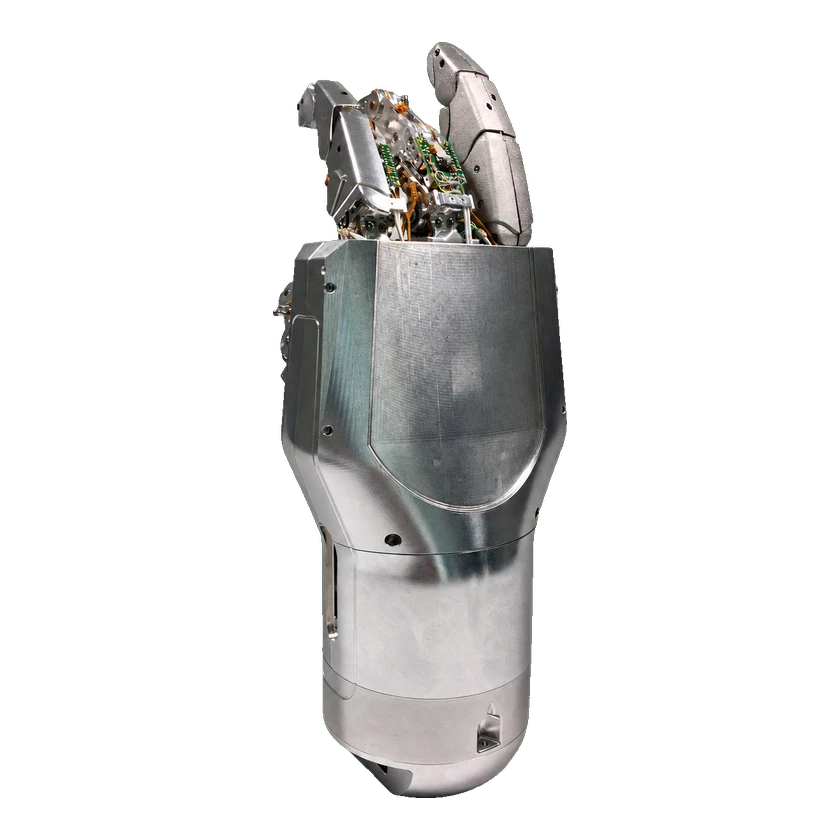 SpacehandSpacehand | 德国航空航天中心 | 德国 | — | 未公开 | 4 指 | — | 12 自由度 | — | — | — | 未知 | 2026-09-13 | |
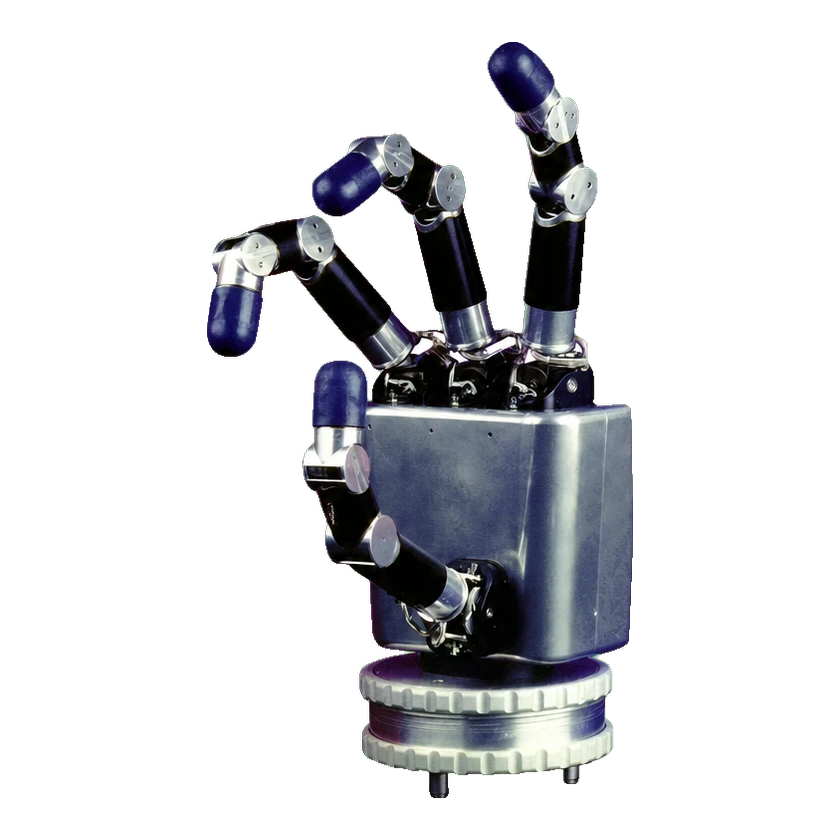 DLR Hand IDLR Hand I | 德国航空航天中心 | 德国 | — | 未公开 | 4 指 | — | 12 自由度 | 1.8 千克 | — | — | — | 2026-09-13 |
提交来源或更正