
コンポーネント
部品名、型番、企業を検索
コンポーネント製品を221件表示
| コンポーネント | 組織 | 国・地域 | 製品ステータス | 利用状況 | 指の数 | 関節数 | 能動自由度 | 本体重量上限 | 通信インターフェース | 触覚センシング | 操作 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
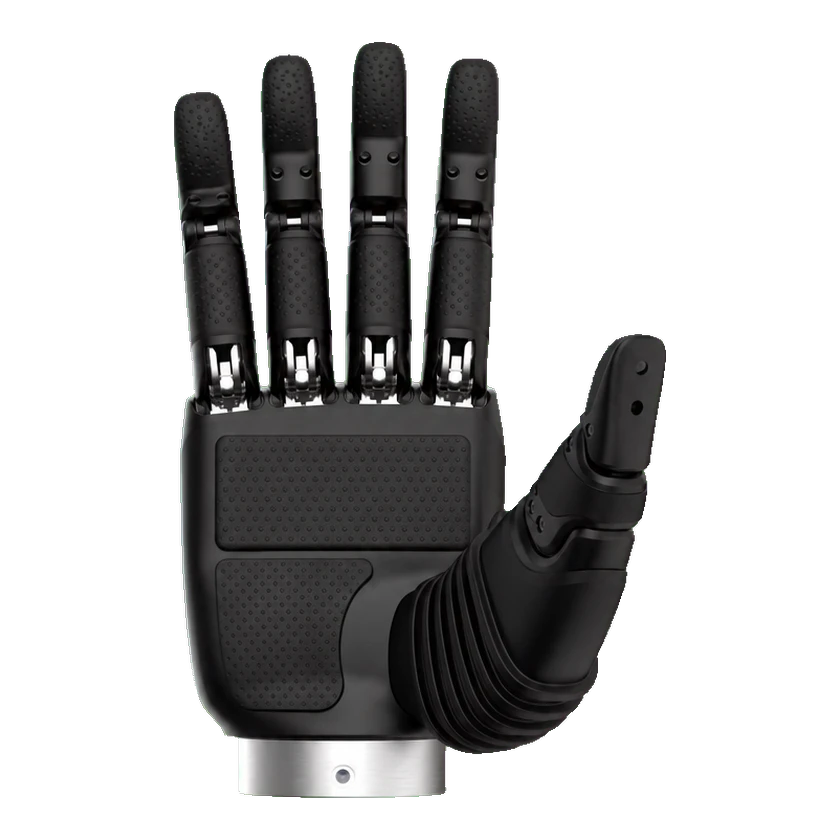 RH56F2シリーズRH56F2-E2L | Inspire Robots | 中国 | 商用化 | 販売中 | 5 本 | 12 関節 | 6 自由度 | 0.59–0.61 kg | — | — | 要見積もり | 2026-09-14 | |
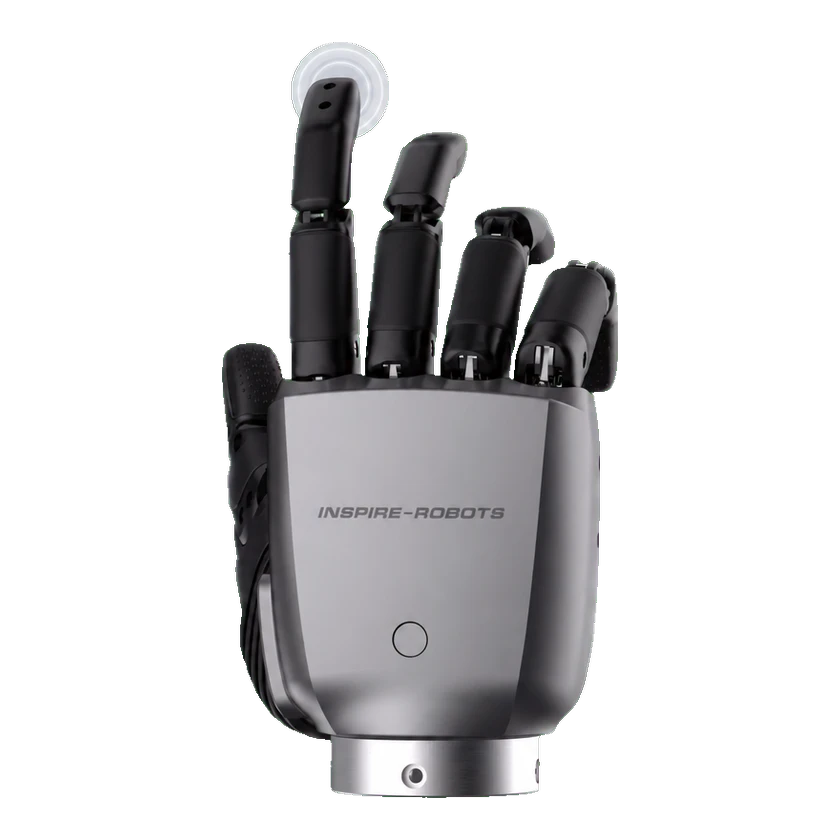 RH56F1シリーズRH56F1 | Inspire Robots | 中国 | 商用化 | 販売中 | 5 本 | 12 関節 | 6 自由度 | 0.60–0.64 kg | — | — | 要見積もり | 2026-09-14 | |
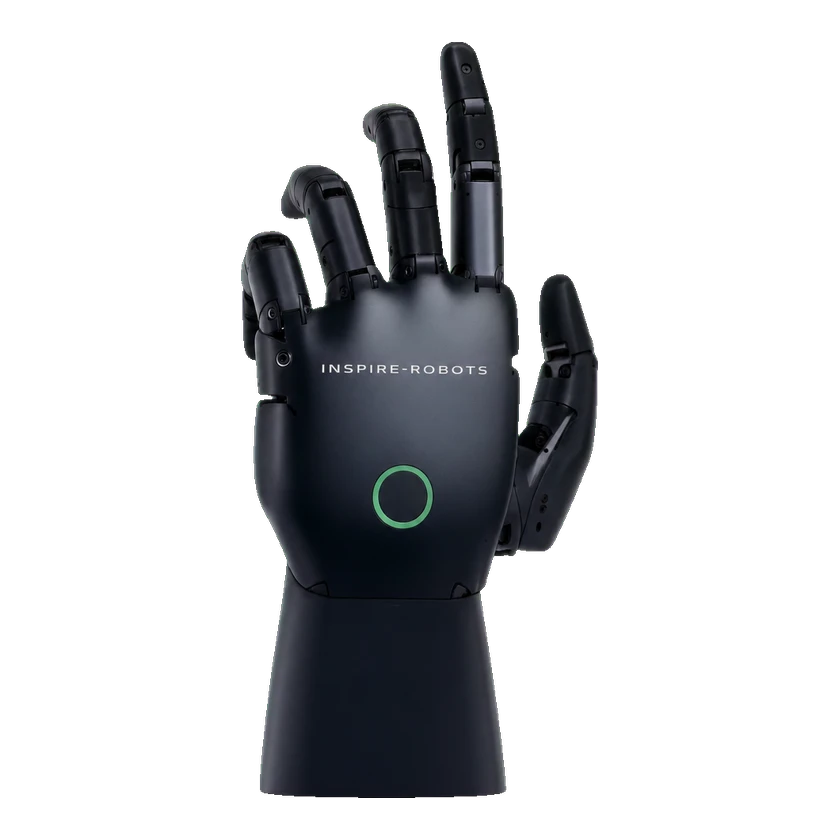 RH524J1シリーズRH524J1 | Inspire Robots | 中国 | 試験導入 | 試験導入のみ | 5 本 | — | 24 自由度 | — | — | — | 価格非公開 | 2026-09-14 | |
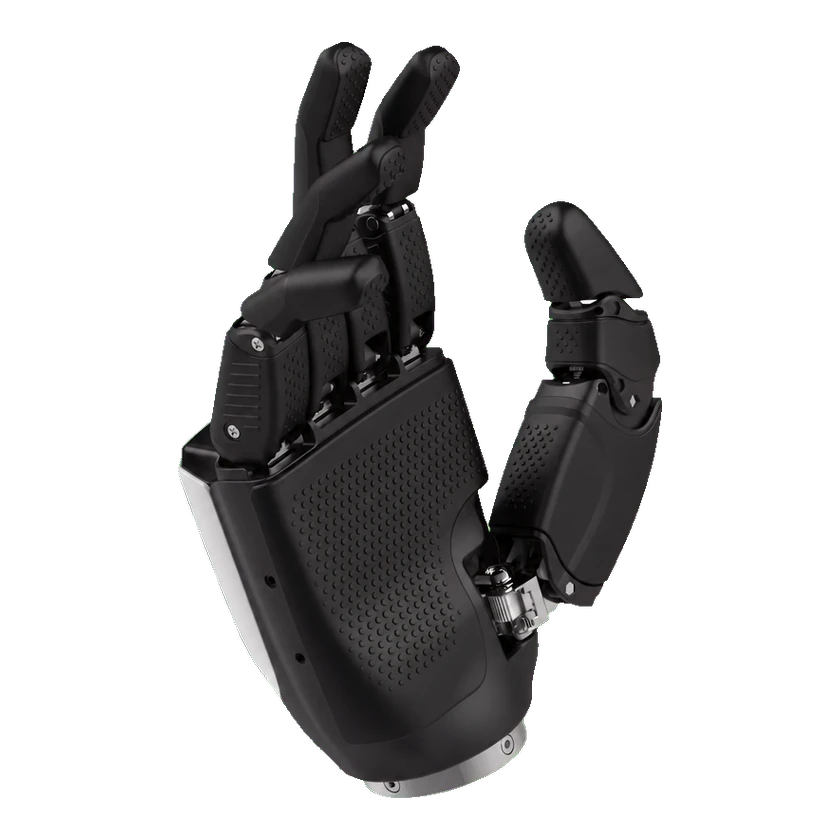 RH56E2シリーズRH56E2-L | Inspire Robots | 中国 | 商用化 | 販売中 | 5 本 | 12 関節 | 6 自由度 | 0.76–0.80 kg | — | — | 要見積もり | 2026-09-14 | |
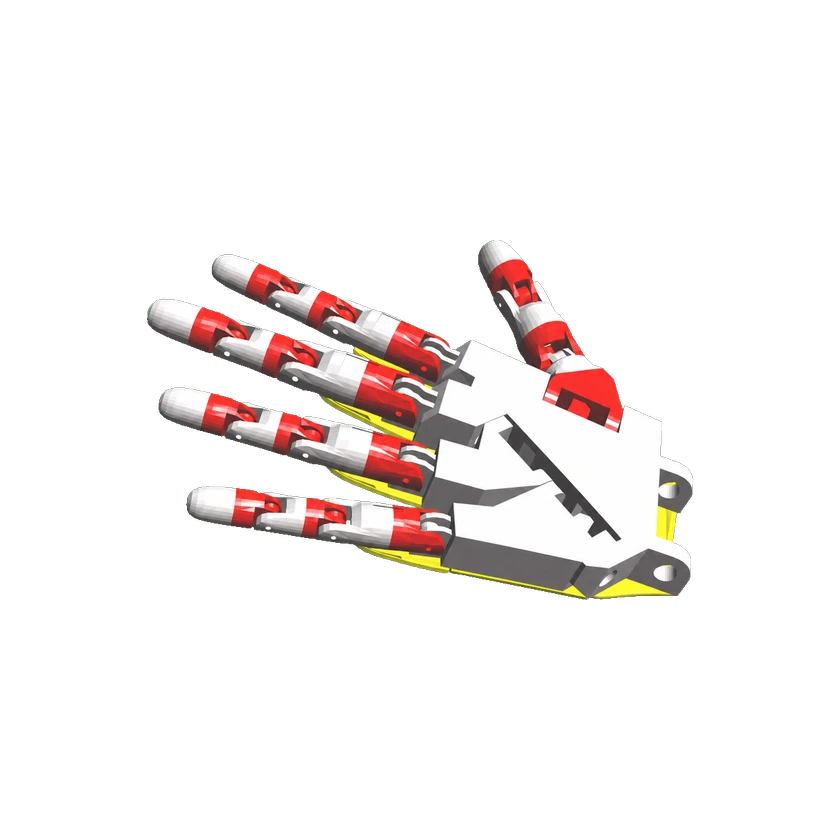 InMoov ハンドInMoov ハンド | InMoov | フランス | 試作機 | 未公開 | 5 本 | 17 関節 | 5 自由度 | — | — | — | 完成品販売なし、STLファイルをダウンロード可能 | 2026-09-14 | |
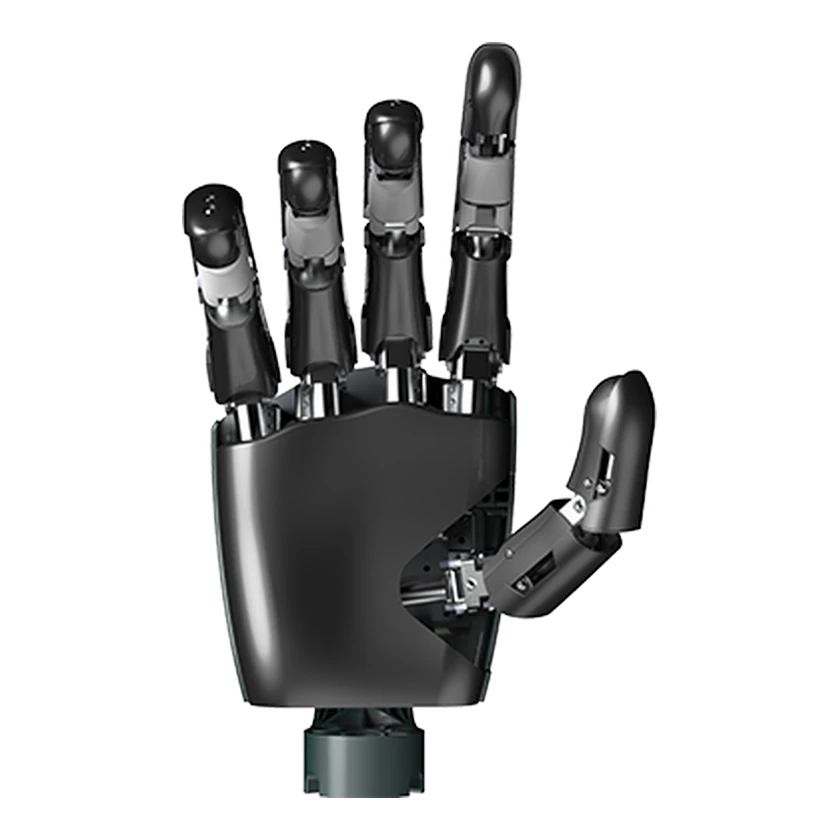 eHand-16eHand-16 | HITBOT | 中国 | 試作機 | 未公開 | 5 本 | — | 16 自由度 | — | — | — | 価格非公開 | 2026-09-14 | |
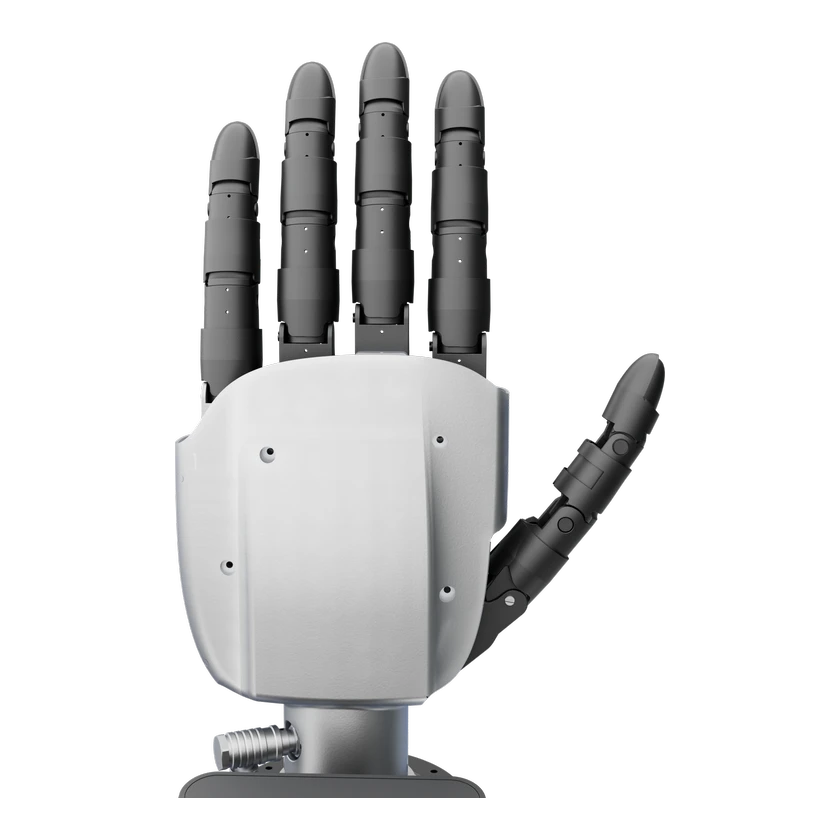 Cyborg H シリーズCyborg-H01 | サイボーグ・ロボティクス | 中国 | 商用化 | 未公開 | 5 本 | — | — | 0.5 kg | — | — | 価格非公開 | 2026-09-14 | |
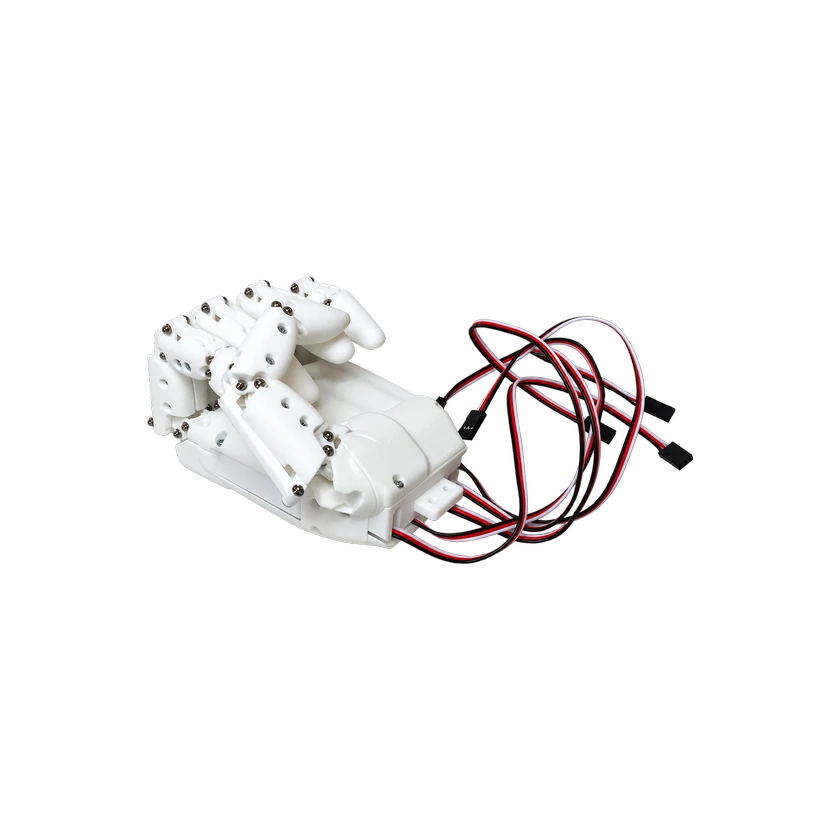 HatsuHandHatsuHand | HatsuMuv | 日本 | 商用化 | 販売中 | — | — | 5 自由度 | — | — | — | 4,000米ドルから | 2026-09-13 | |
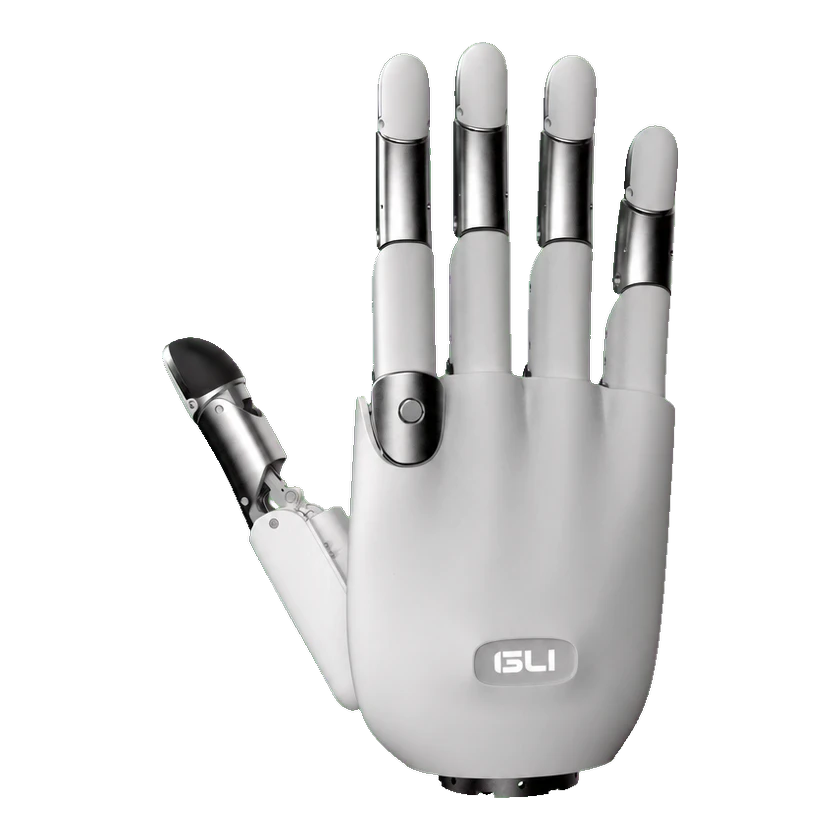 GHand 5 ロボットハンドGHand 5 18自由度モデル | 果力智能 | 中国 | — | 未公開 | 5 本 | — | 13 自由度 | 0.76 kg | — | — | — | 2026-10-17 | |
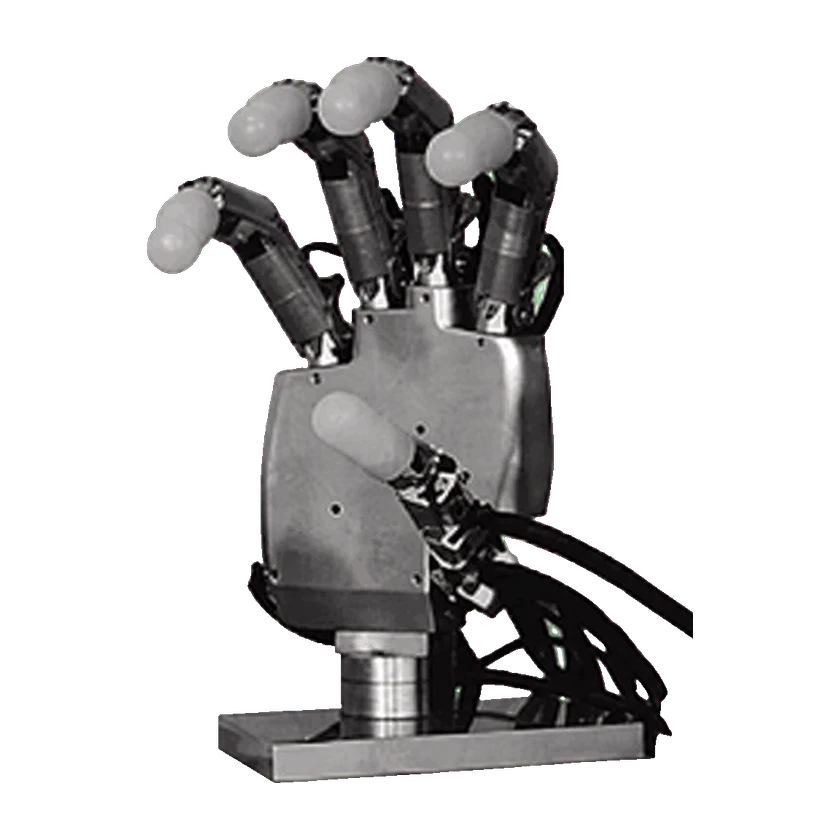 Gifu HandGifu Hand I | 岐阜大学 | 日本 | — | 未公開 | 5 本 | 20 関節 | 16 自由度 | — | — | — | 非公開 | 2026-09-13 | |
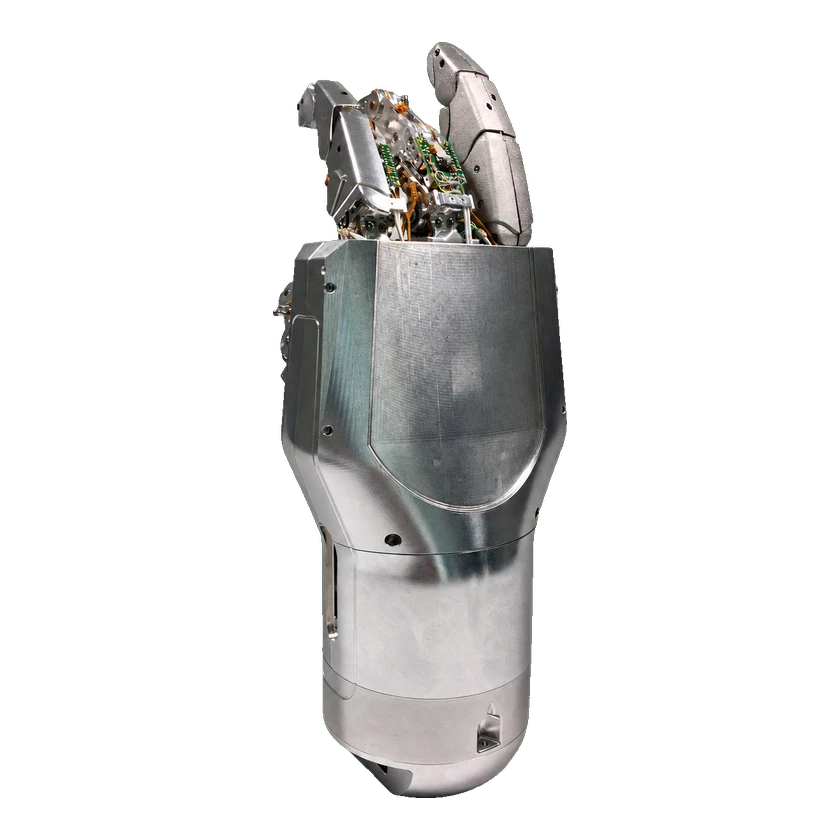 SpacehandSpacehand | ドイツ航空宇宙センター | ドイツ | — | 未公開 | 4 本 | — | 12 自由度 | — | — | — | 不明 | 2026-09-13 | |
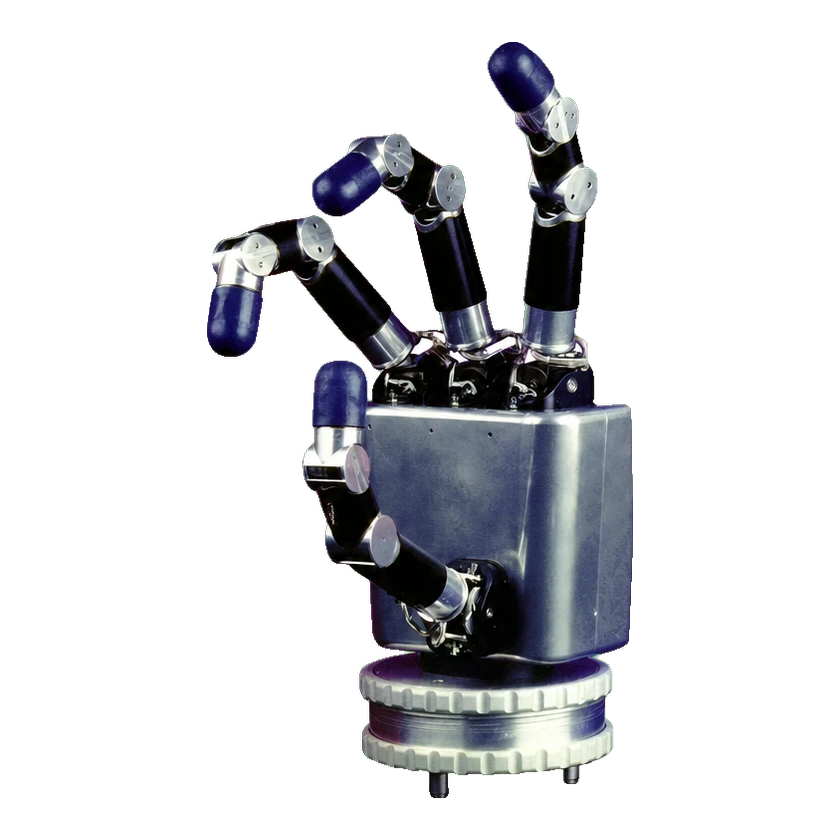 DLR Hand IDLR Hand I | ドイツ航空宇宙センター | ドイツ | — | 未公開 | 4 本 | — | 12 自由度 | 1.8 kg | — | — | — | 2026-09-13 |
情報源または訂正を送信