RH56F1 E2 (EtherCAT + RS-485) · T1触覚版
通信・制御
通信インターフェース
EtherCAT
通信インターフェース
RS-485
センシング
触覚センシング搭載
搭載
触覚構成
触覚センサー8個、記載測定範囲30 N、精度5% FS
 Inspire Robots
シリーズ単位の記録。重量、通信、触覚はE2/E4およびT1構成で異なります。
F1
RH56F1は人型ロボット向けの全金属製5指多関節ハンドです。6能動自由度、12関節、触覚・力・位置・温度の多次元センシング、1 kHz EtherCAT通信、30 kg静的受動荷重を備え、RS485またはCAN FD仕様を選択できます。
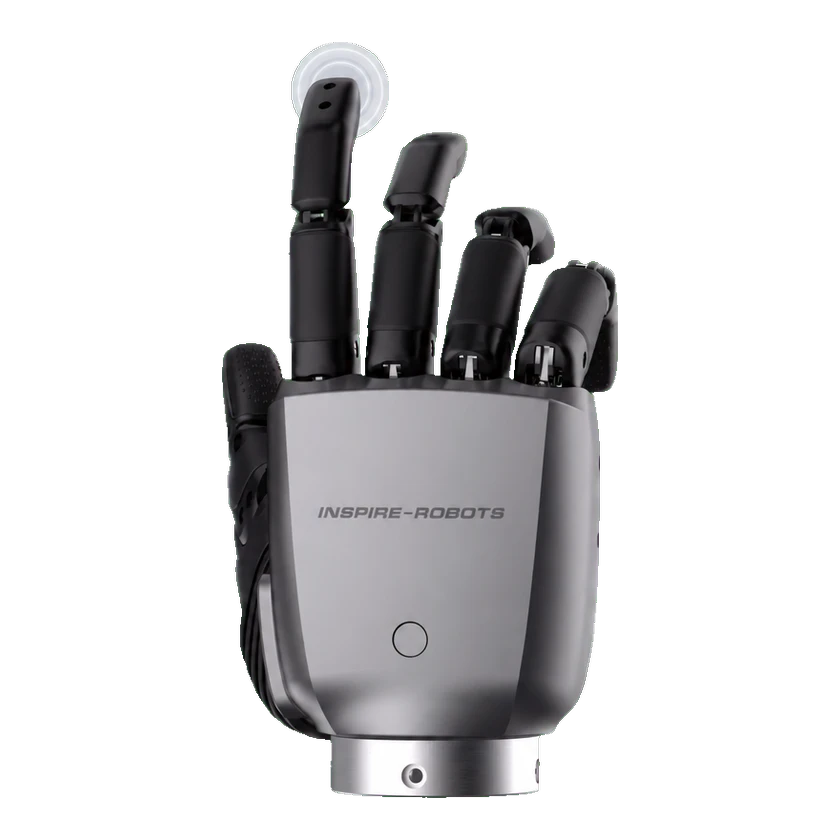
以下はモデルの仕様です。構成固有の値は別途表示します。データ未掲載はゼロや非対応を意味しません。