
Komponenten
Komponenten, Modelle oder Unternehmen suchen
221 komponenten-Modelle werden angezeigt
| Komponente | Organisation | Land | Produktstatus | Verfügbarkeit | Fingeranzahl | Anzahl der Gelenke | Aktive Freiheitsgrade | Maximalgewicht | Kommunikationsschnittstelle | Tastsensorik | Aktionen | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
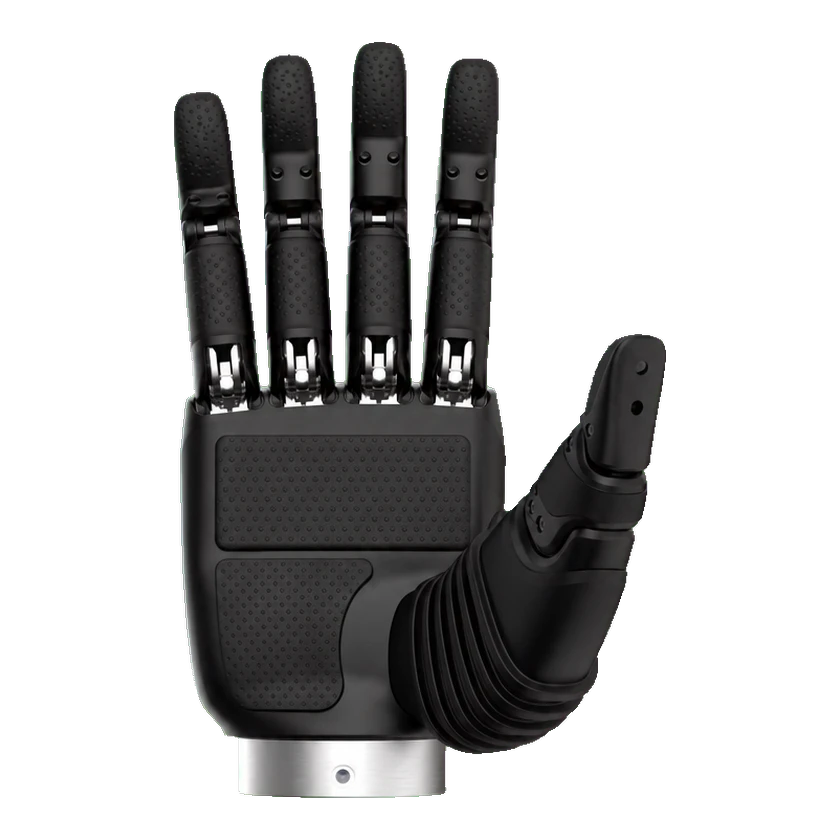 RH56F2-SerieRH56F2-E2L | Inspire Robots | China | Kommerziell | Im Verkauf | 5 Finger | 12 Gelenke | 6 FG | 0.59–0.61 kg | — | — | Preis auf Anfrage | 2026-09-14 | |
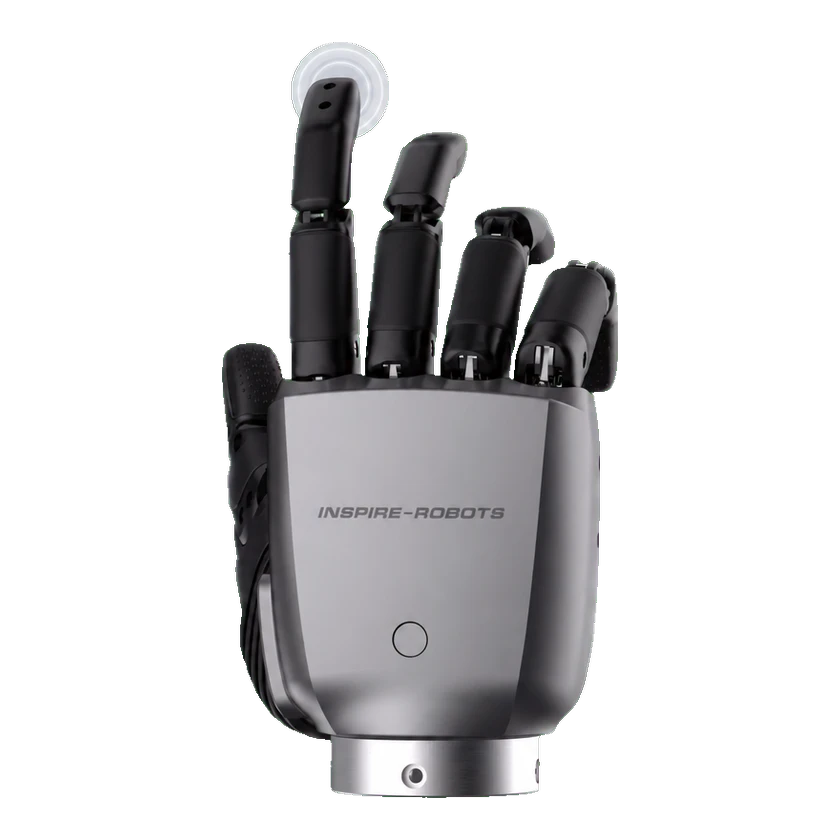 RH56F1-SerieRH56F1 | Inspire Robots | China | Kommerziell | Im Verkauf | 5 Finger | 12 Gelenke | 6 FG | 0.60–0.64 kg | — | — | Preis auf Anfrage | 2026-09-14 | |
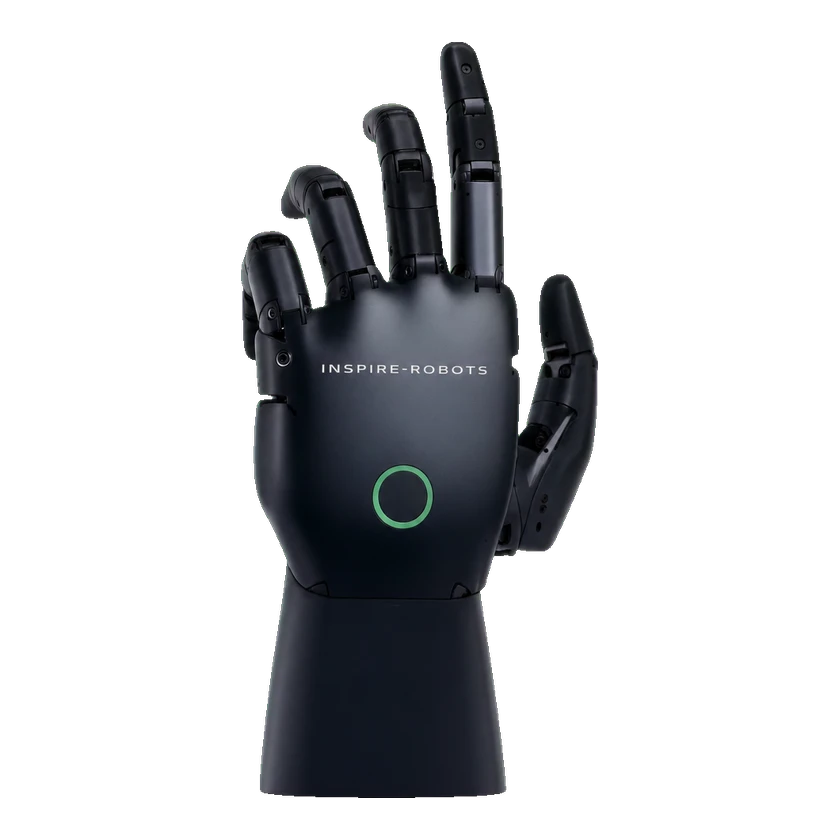 RH524J1-SerieRH524J1 | Inspire Robots | China | Pilotphase | Nur Pilotbetrieb | 5 Finger | — | 24 FG | — | — | — | Preis nicht veröffentlicht | 2026-09-14 | |
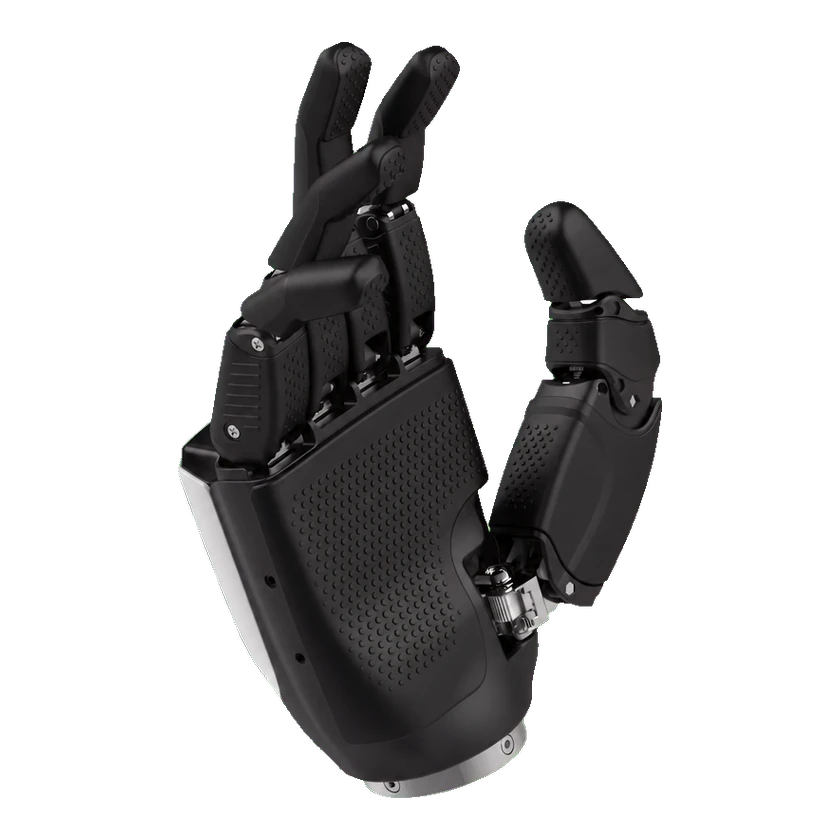 RH56E2-SerieRH56E2-L | Inspire Robots | China | Kommerziell | Im Verkauf | 5 Finger | 12 Gelenke | 6 FG | 0.76–0.80 kg | — | — | Preis auf Anfrage | 2026-09-14 | |
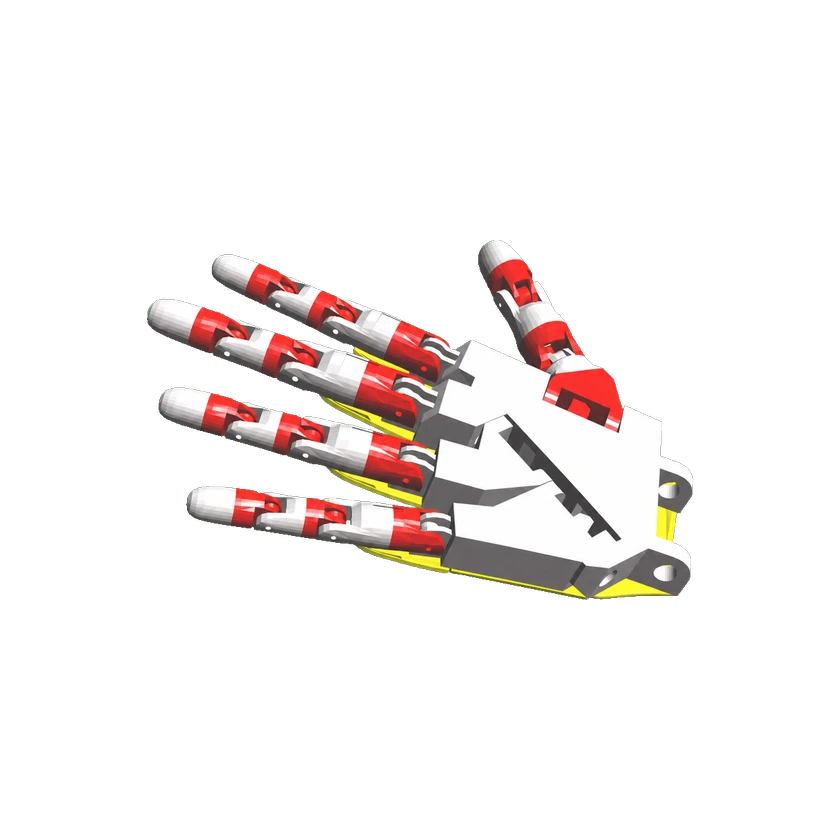 InMoov HandInMoov Hand | InMoov | Frankreich | Prototyp | Nicht veröffentlicht | 5 Finger | 17 Gelenke | 5 FG | — | — | — | — | 2026-09-14 | |
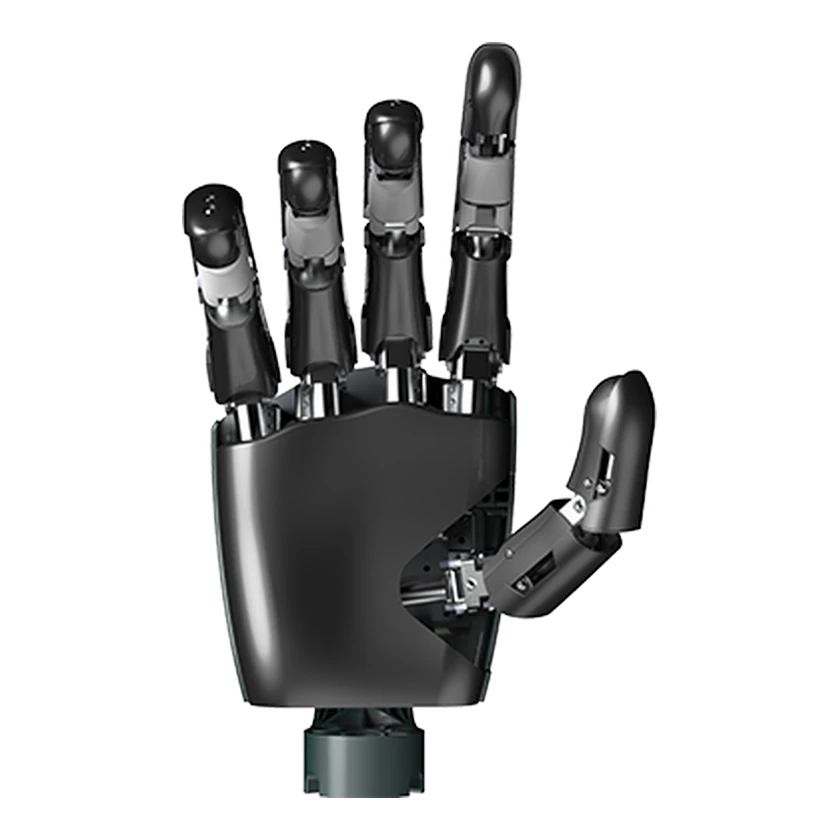 eHand-16eHand-16 | HITBOT | China | Prototyp | Nicht veröffentlicht | 5 Finger | — | 16 FG | — | — | — | Preis nicht veröffentlicht | 2026-09-14 | |
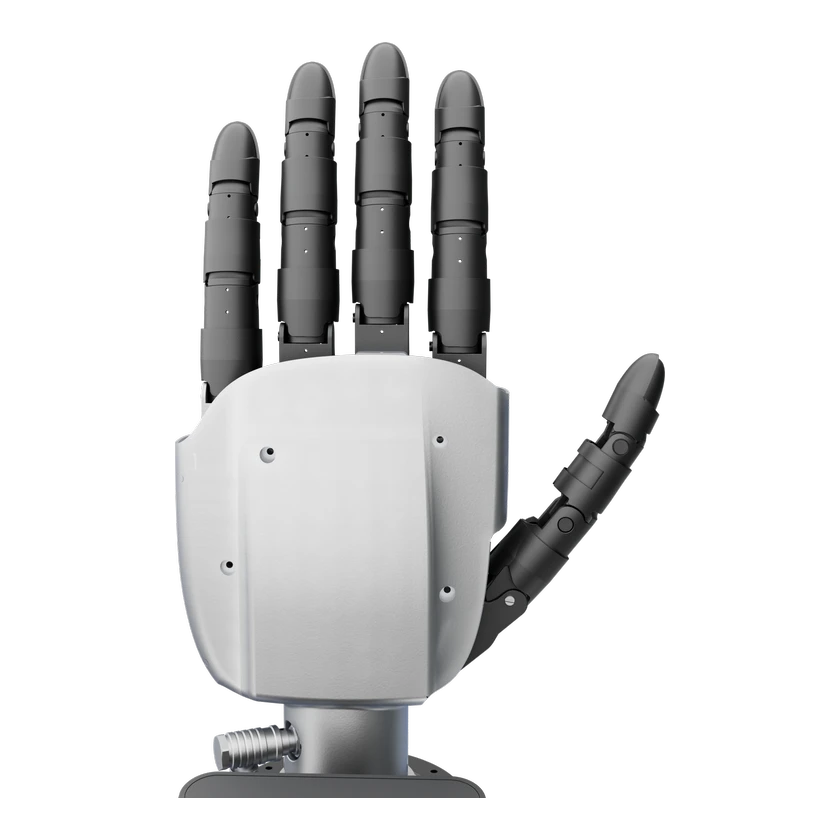 Cyborg H-SerieCyborg-H01 | Cyborg Robotics | China | Kommerziell | Nicht veröffentlicht | 5 Finger | — | — | 0,5 kg | — | — | Preis nicht veröffentlicht | 2026-09-14 | |
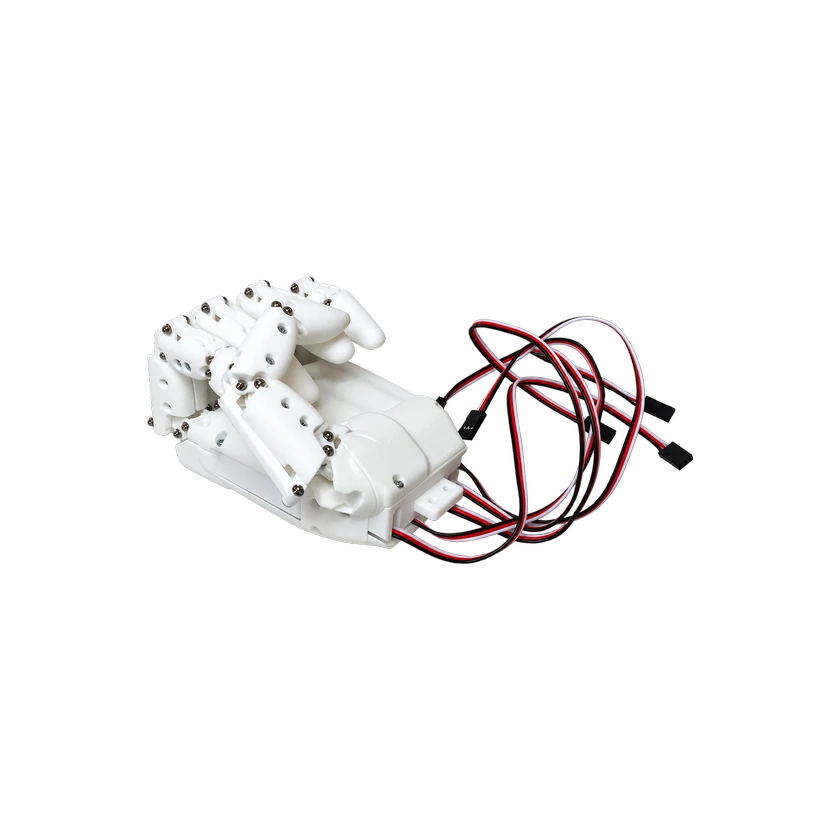 HatsuHandHatsuHand | HatsuMuv | Japan | Kommerziell | Im Verkauf | — | — | 5 FG | — | — | — | Ab 4.000 USD | 2026-09-13 | |
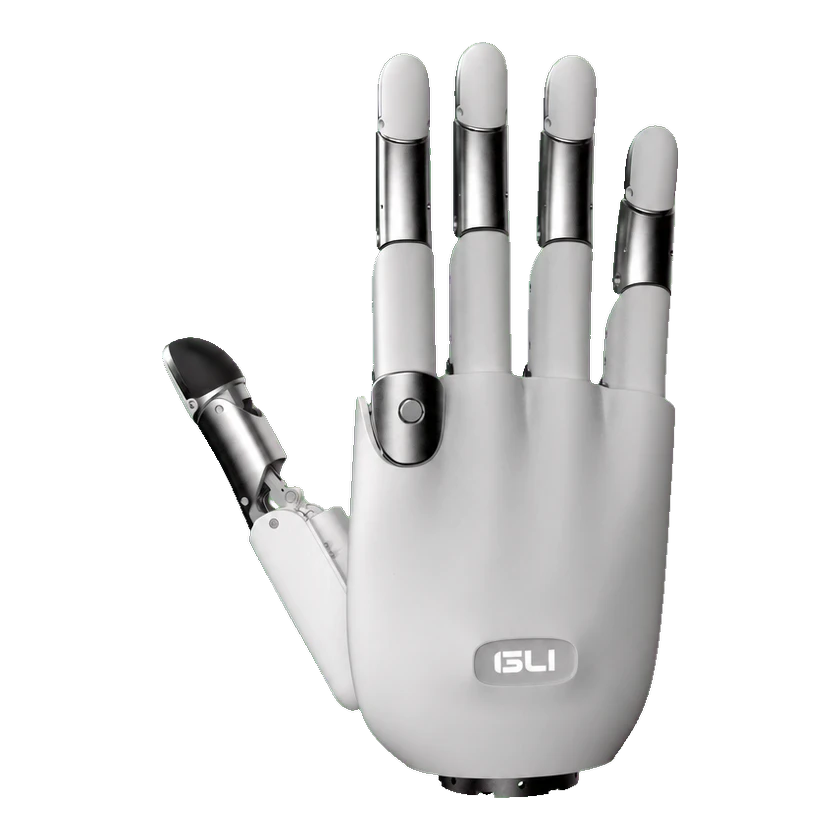 GHand 5 RoboterhandGHand 5 mit 18 Freiheitsgraden | GLI | China | — | Nicht veröffentlicht | 5 Finger | — | 13 FG | 0,76 kg | — | — | — | 2026-10-17 | |
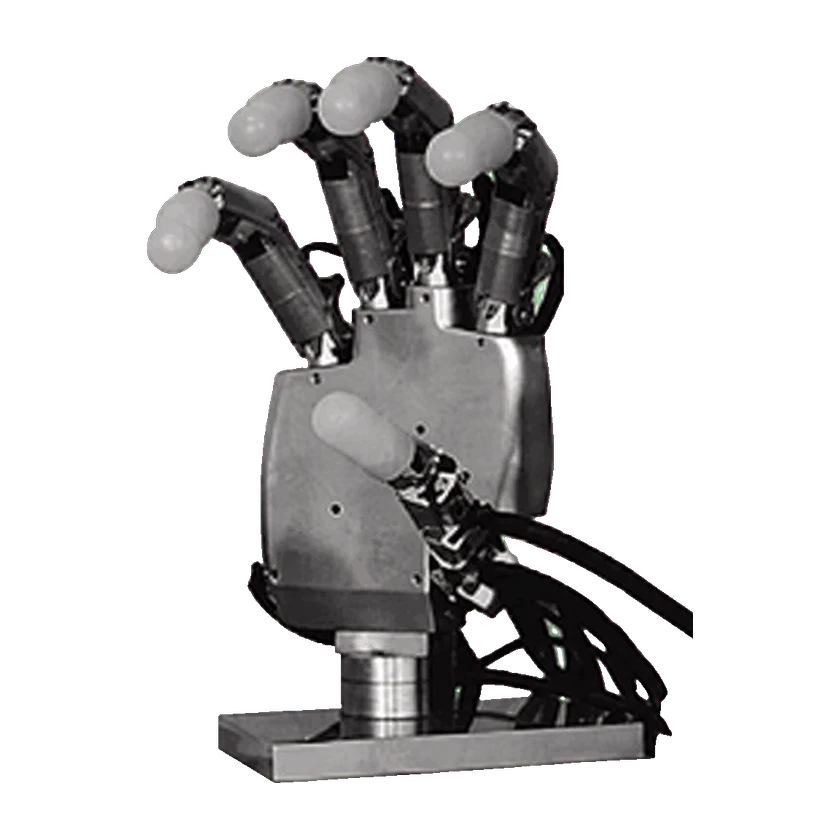 Gifu HandGifu Hand I | Universität Gifu | Japan | — | Nicht veröffentlicht | 5 Finger | 20 Gelenke | 16 FG | — | — | — | Nicht veröffentlicht | 2026-09-13 | |
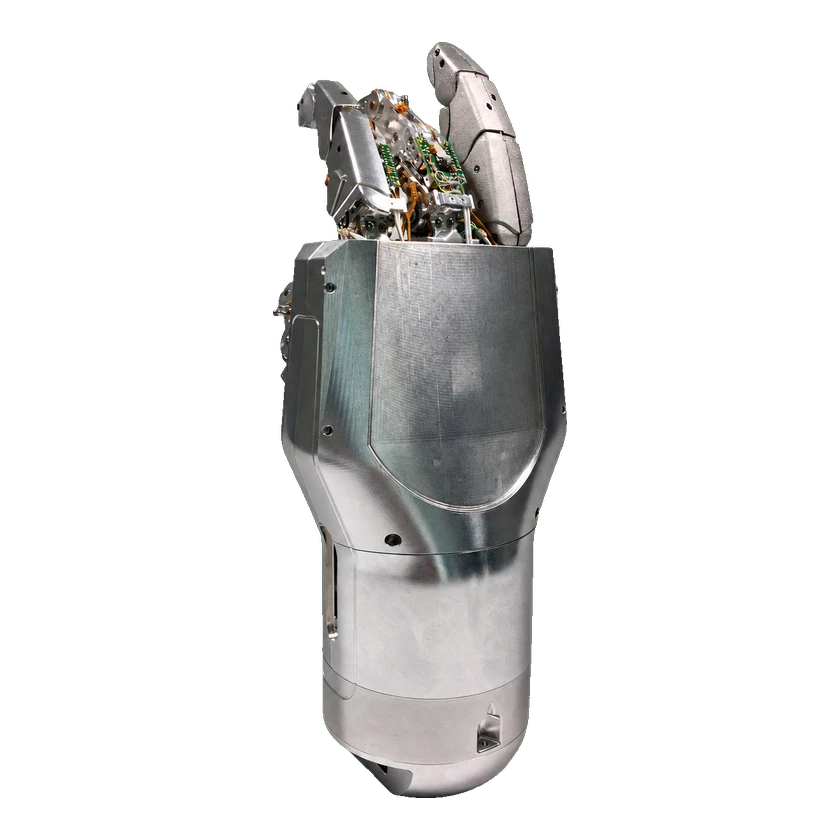 SpacehandSpacehand | German Aerospace Center (DLR) | Deutschland | — | Nicht veröffentlicht | 4 Finger | — | 12 FG | — | — | — | Unbekannt | 2026-09-13 | |
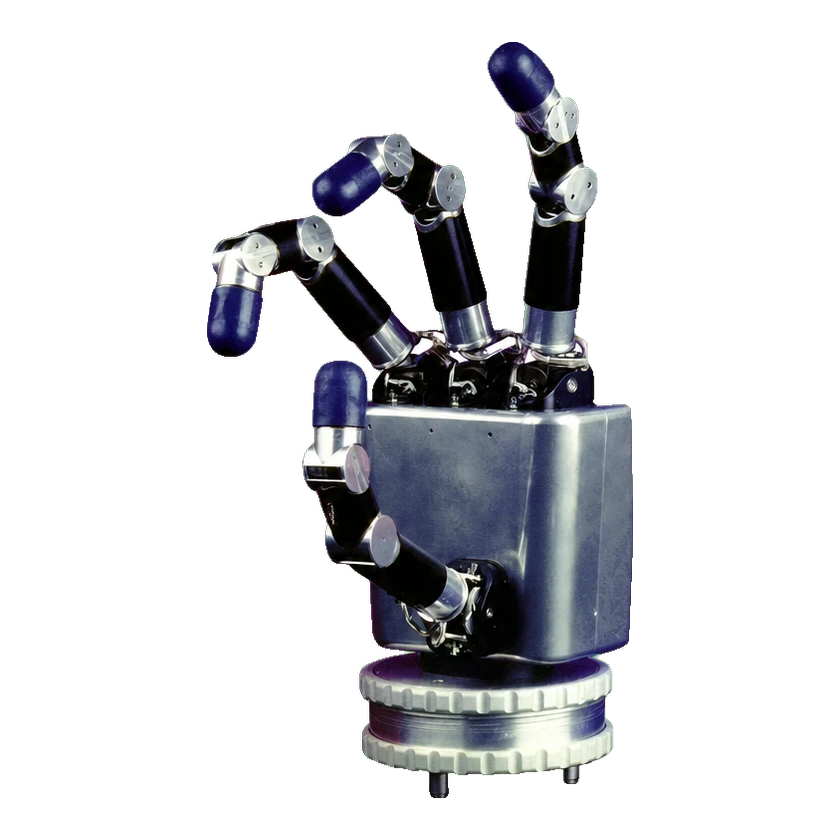 DLR Hand IDLR Hand I | German Aerospace Center (DLR) | Deutschland | — | Nicht veröffentlicht | 4 Finger | — | 12 FG | 1,8 kg | — | — | — | 2026-09-13 |
Quelle oder Korrektur einreichen