
零部件
搜索零部件名称、型号或公司
显示 221 个零部件产品
| 零部件 | 组织 | 国家 / 地区 | 产品状态 | 可用状态 | 手指数量 | 关节数 | 主动自由度 | 本体重量上限 | 通信接口 | 触觉感知 | 操作 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 DEXHANDDEXHAND | 德国航空航天中心 | 德国 | — | 未公开 | 4 指 | 12 关节 | 12 自由度 | — | — | — | — | 2026-09-13 | |
 Awiwi HandAwiwi Hand | 德国航空航天中心 | 德国 | — | 未公开 | 5 指 | — | 19 自由度 | — | — | — | — | 2026-09-13 | |
| —David-HandDavid-Hand | 德国航空航天中心 | 德国 | — | 未公开 | — | — | 20 自由度 | 4.5 千克 | — | — | 未知 | 2026-09-12 | |
 ORCA 灵巧手ORCA 灵巧手 v1 | 苏黎世联邦理工学院 | 瑞士 | — | 未公开 | 5 指 | 17 关节 | 17 自由度 | — | — | — | — | 2026-09-13 | |
 FAIVE 灵巧手FAIVE 灵巧手 | 苏黎世联邦理工学院 | 瑞士 | 原型 | 未发售 | 5 指 | 16 关节 | 11 自由度 | 1.1 千克 | — | — | — | 2026-09-13 | |
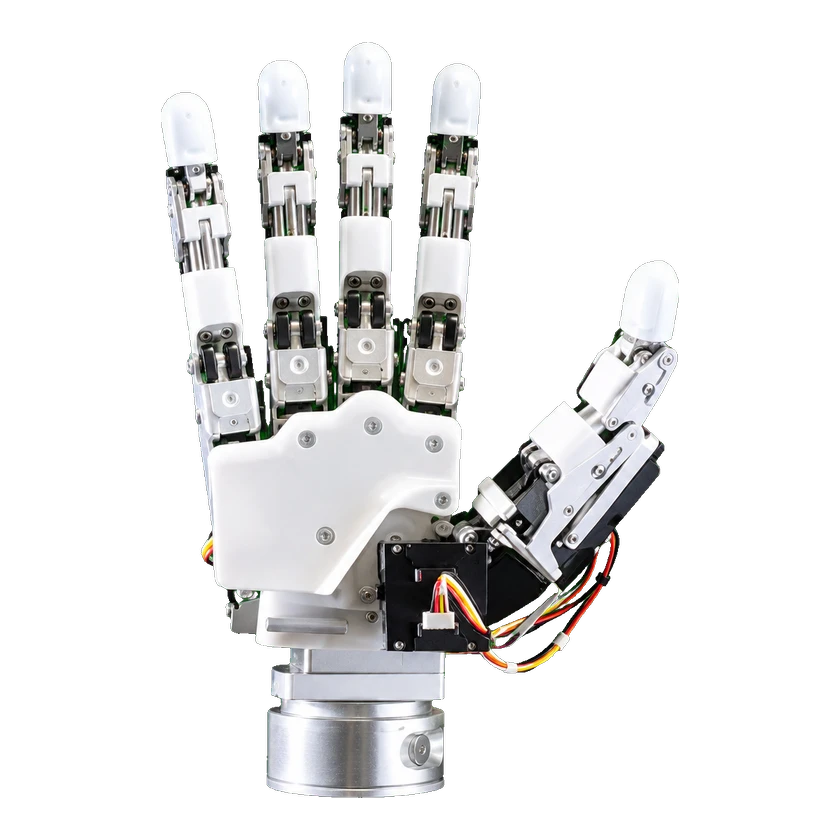 D-HANDD-HAND 5ST | Double Research and Development Co., Ltd. | 日本 | 商业化 | 未公开 | 5 指 | — | 6 自由度 | 0.45 千克 | — | — | 未披露 | 2026-09-13 | |
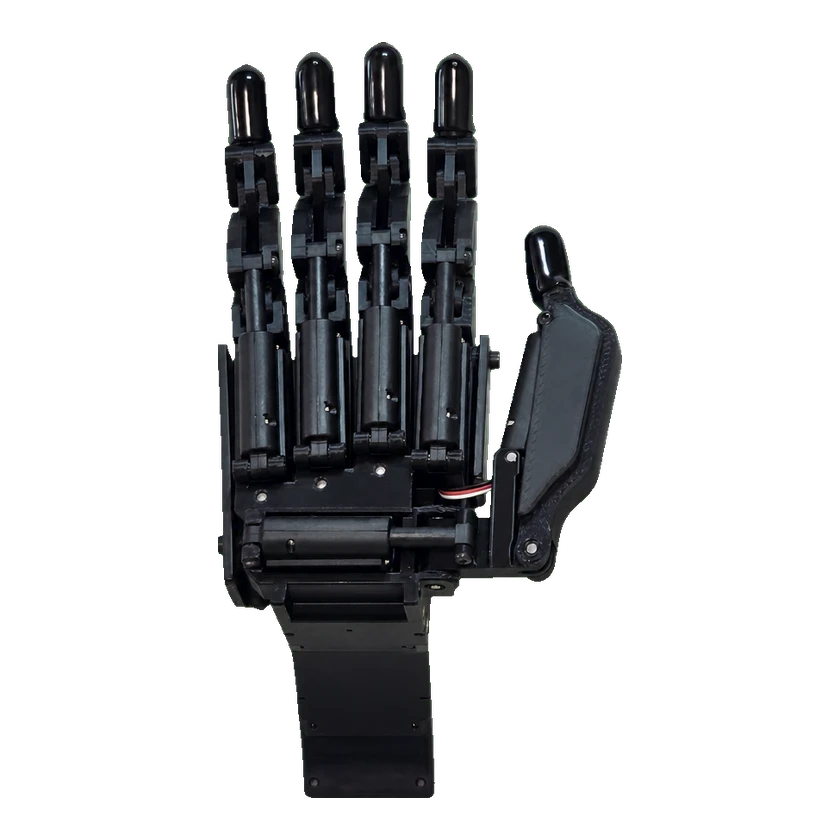 CR HandCR Hand | Curious Robotics Inc. | — | — | 在售 | 5 指 | 13 关节 | 6 自由度 | 0.33 千克 | — | — | USD 1,500 | 2026-09-13 | |
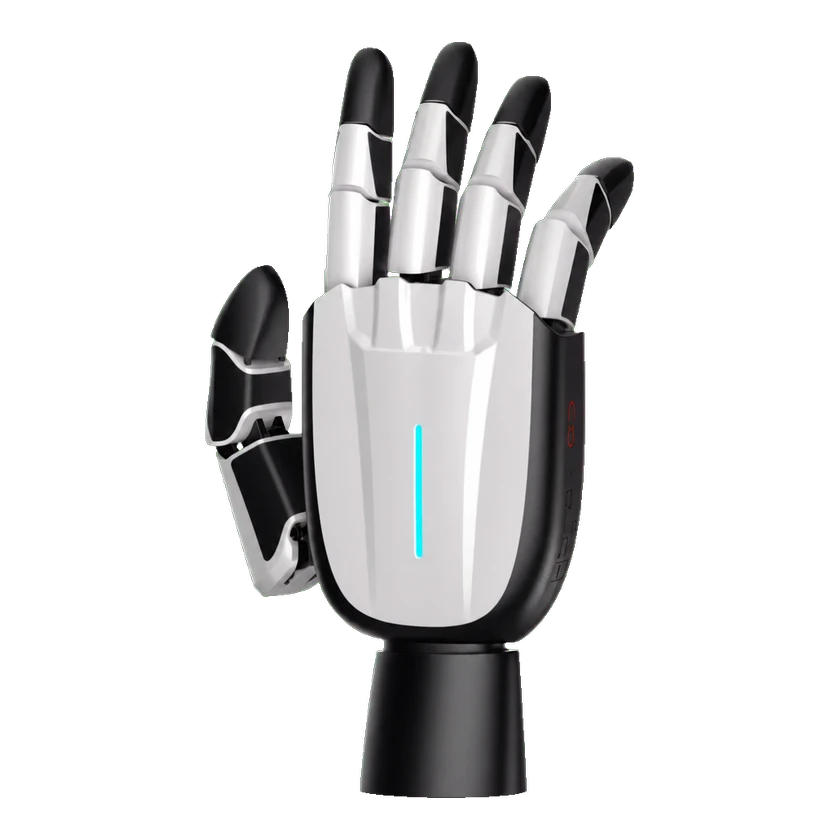 MozartMozart | 淳栋触控 | 中国 | 原型 | 未发售 | 5 指 | — | 6 自由度 | 0.84 千克 | — | — | 未披露 | 2026-09-13 | |
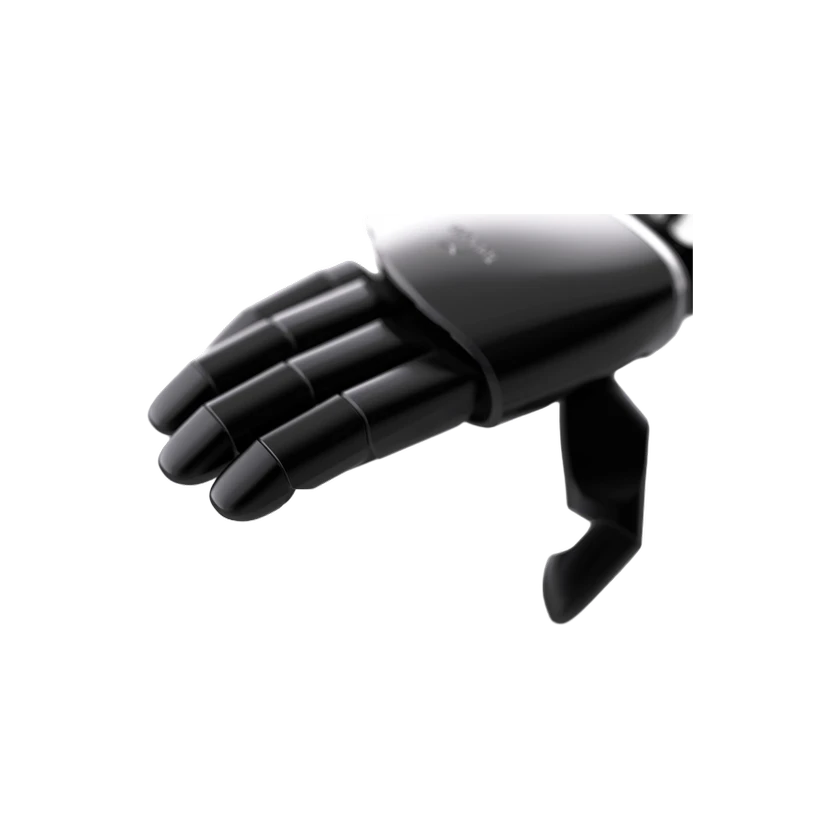 Aero HandAero Hand | Chestnut Robotics | 美国 | — | 未公开 | — | — | 18 自由度 | — | — | — | 未知 | 2026-09-13 | |
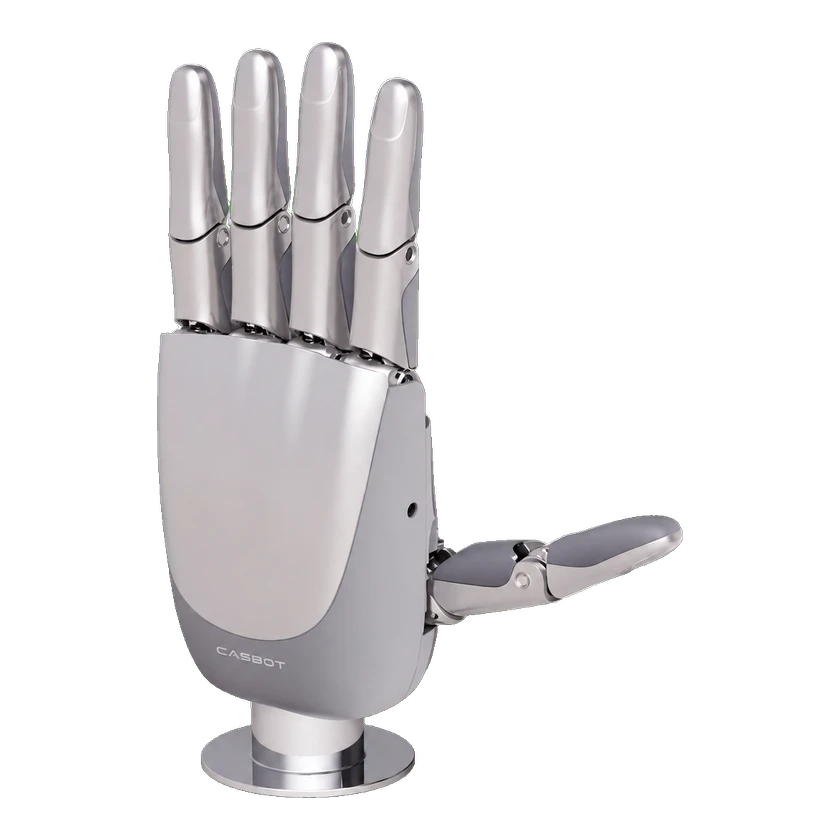 CASBOT Handle-L1Handle-L1 | 北京中科慧灵机器人技术有限公司 | 中国 | 商业化 | 在售 | 5 指 | — | 6 自由度 | 0.61 千克 | — | — | — | 2026-09-13 | |
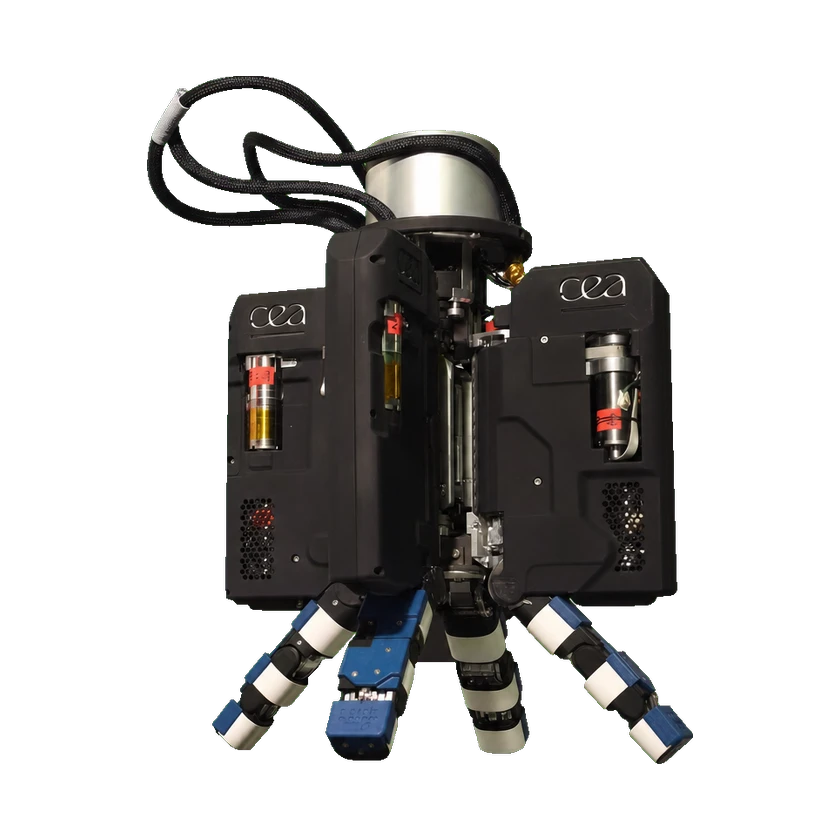 AbilisAbilis | CEA-List | 法国 | 原型 | 未发售 | 4 指 | — | 18 自由度 | — | — | — | — | 2026-09-13 | |
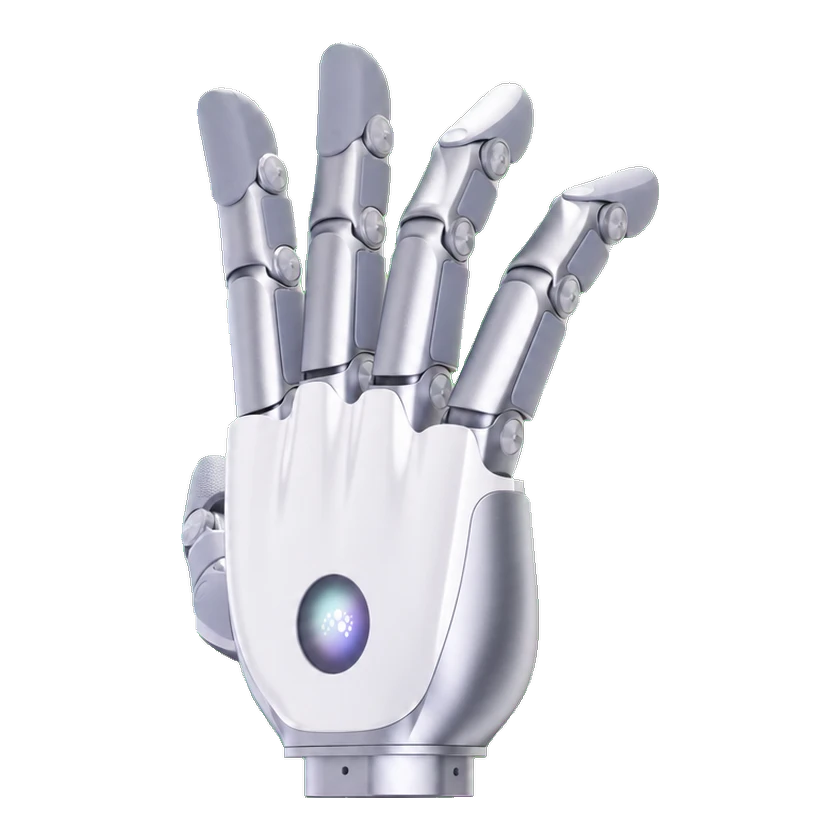 Revo 3Revo 3 | 强脑科技 | 中国 | 商业化 | 未公开 | 5 指 | — | 21 自由度 | — | — | — | — | 2026-09-13 |
提交来源或更正