
부품
부품 이름, 모델 또는 회사 검색
부품 모델 221개 표시
| 부품 | 조직 | 국가 | 제품 상태 | 이용 가능 상태 | 손가락 수 | 관절 수 | 능동 자유도 | 본체 중량 상한 | 통신 인터페이스 | 촉각 센싱 | 작업 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
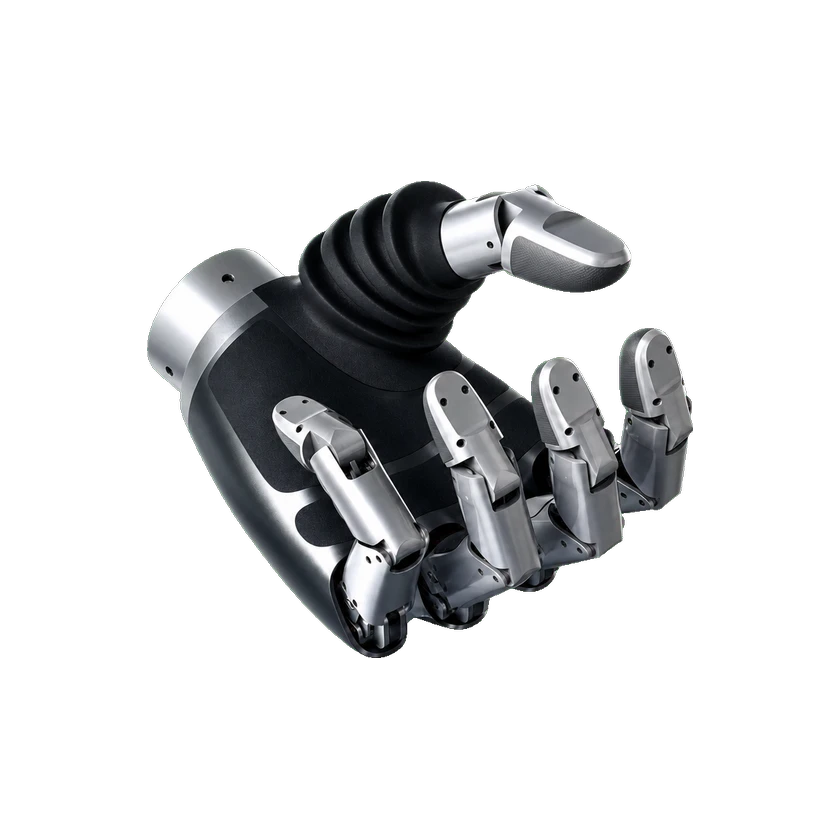 LG-603LG-603 | 중커링시 | 중국 | 상용화 | 판매 중 | 5개 | — | 6 자유도 | ≤0.51 kg | — | — | 비공개 | 2026-09-15 | |
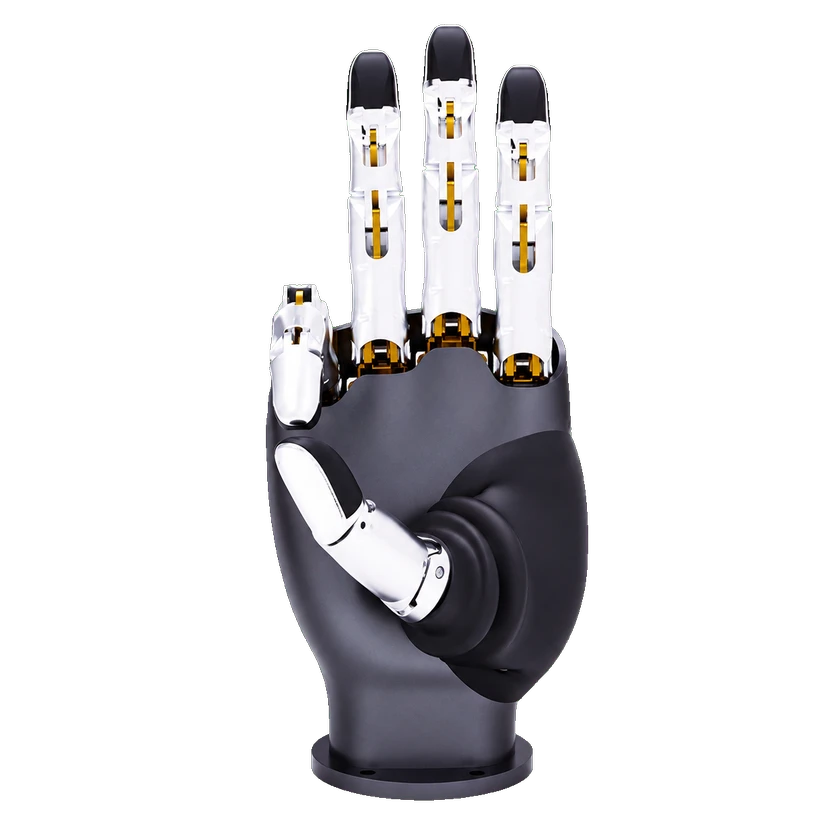 LG-601LG-601 | 중커링시 | 중국 | 상용화 | 판매 중 | 5개 | — | 6 자유도 | 0.54 kg | — | — | 견적 문의 | 2026-09-15 | |
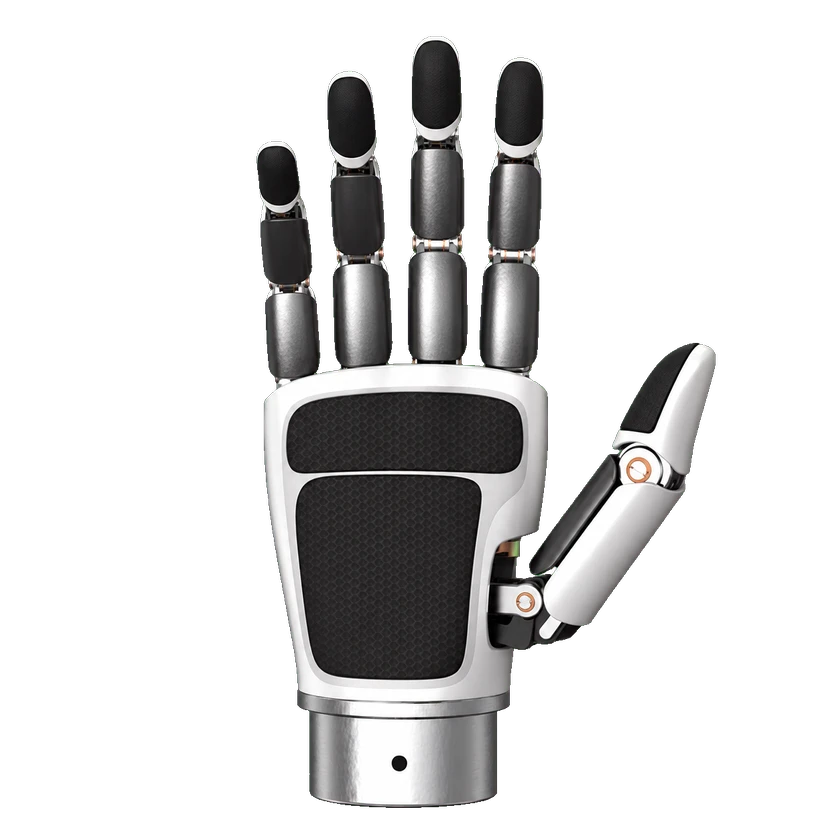 LG-1501LG-1501 | 중커링시 | 중국 | 상용화 | 판매 중 | 5개 | — | 15 자유도 | ≤0.65 kg | — | — | — | 2026-09-15 | |
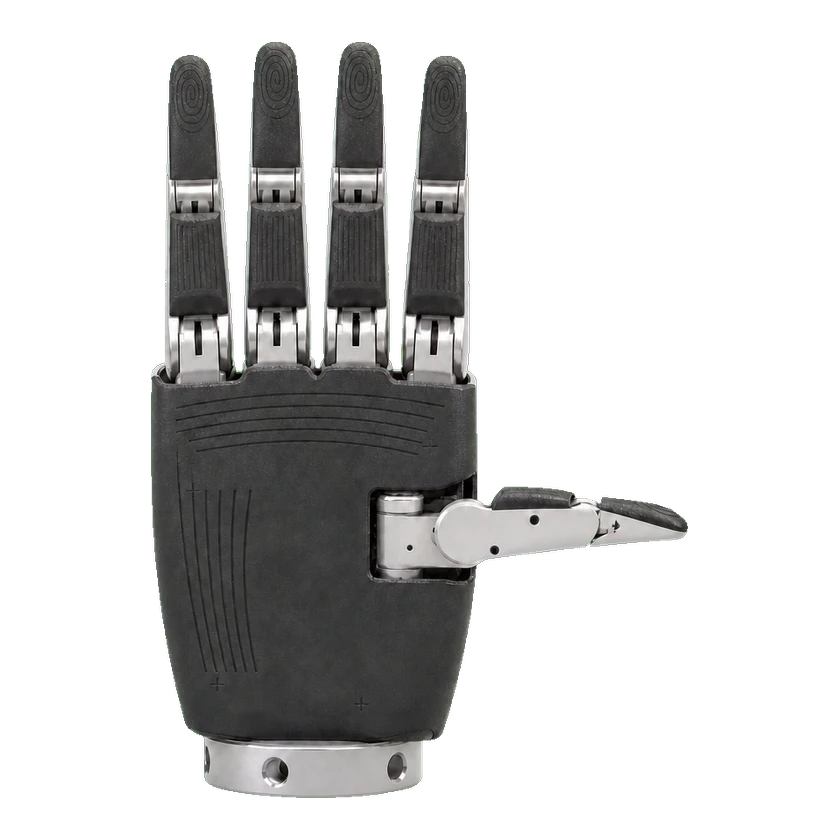 LZ-ProLZ-Pro | 우시 링장 로보틱스 | 중국 | 상용화 | 판매 중 | 5개 | — | — | — | — | — | 견적 문의 | 2026-09-15 | |
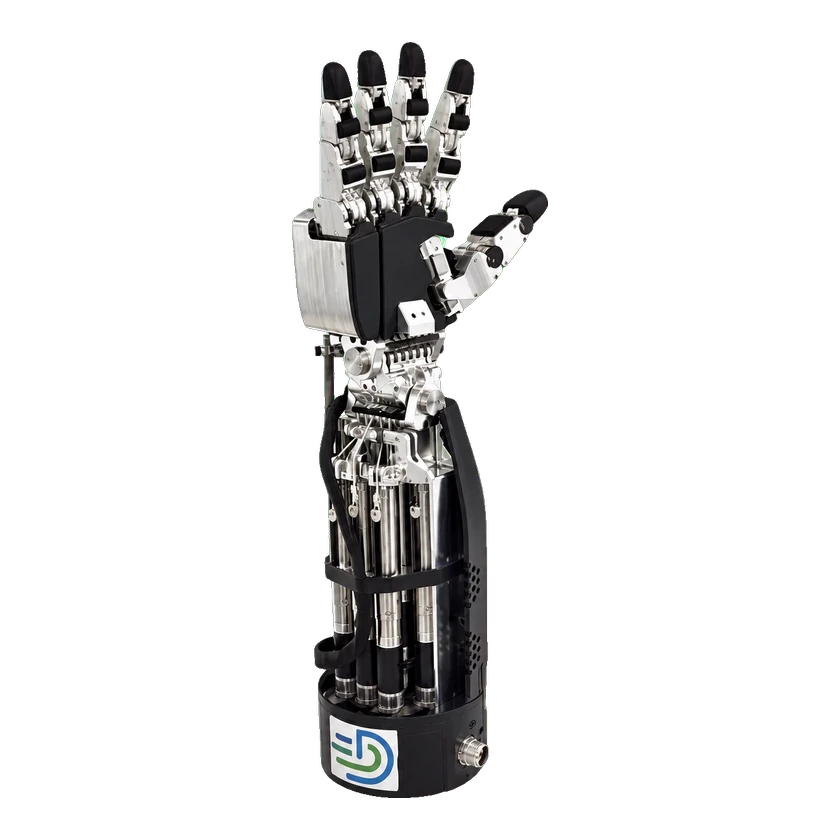 LZ-ExploreLZ-Explore | 우시 링장 로보틱스 | 중국 | — | 미공개 | 5개 | 23 관절 | — | — | — | — | 가격 비공개 | 2026-09-15 | |
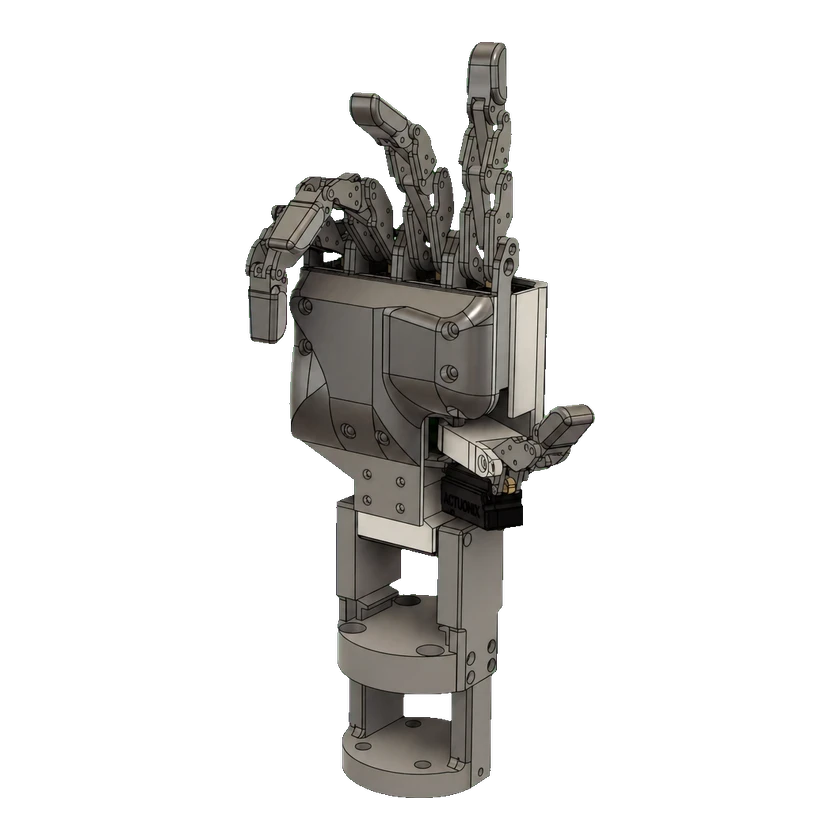 HRI HandHRI Hand | 경희대학교 | 대한민국 | 프로토타입 | 미출시 | 5개 | 15 관절 | 6 자유도 | 0.57 kg | — | — | 오픈소스 제작, 소매 가격 미공개 | 2026-09-15 | |
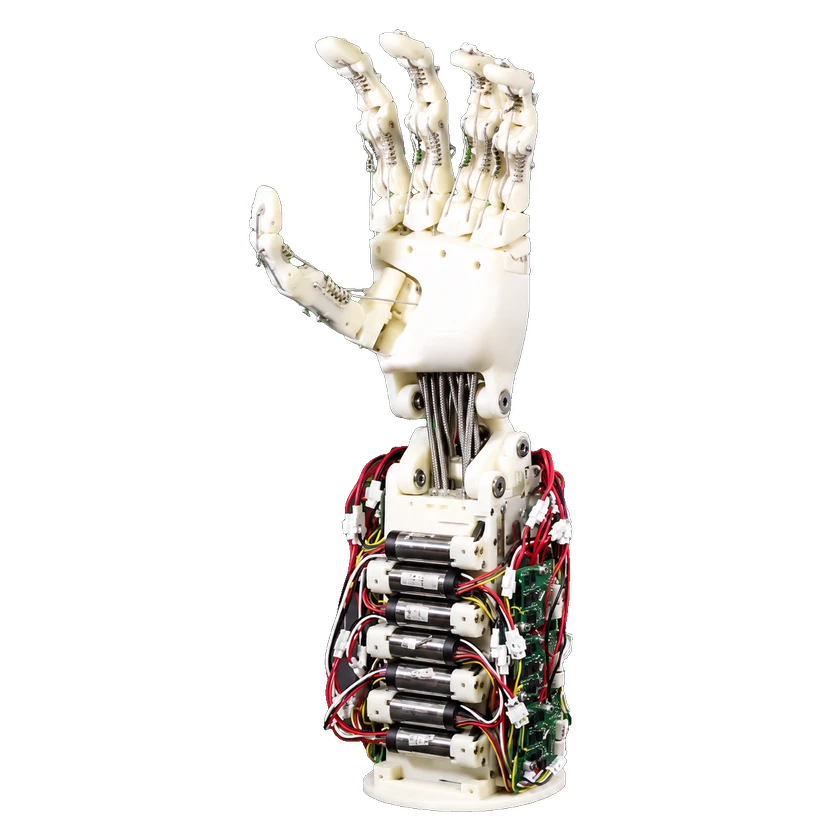 FLLEXFLLEX | KOREATECH IRIM Lab | 대한민국 | 프로토타입 | 미출시 | 5개 | — | 15 자유도 | 1.81 kg | — | — | 가격 비공개 | 2026-09-15 | |
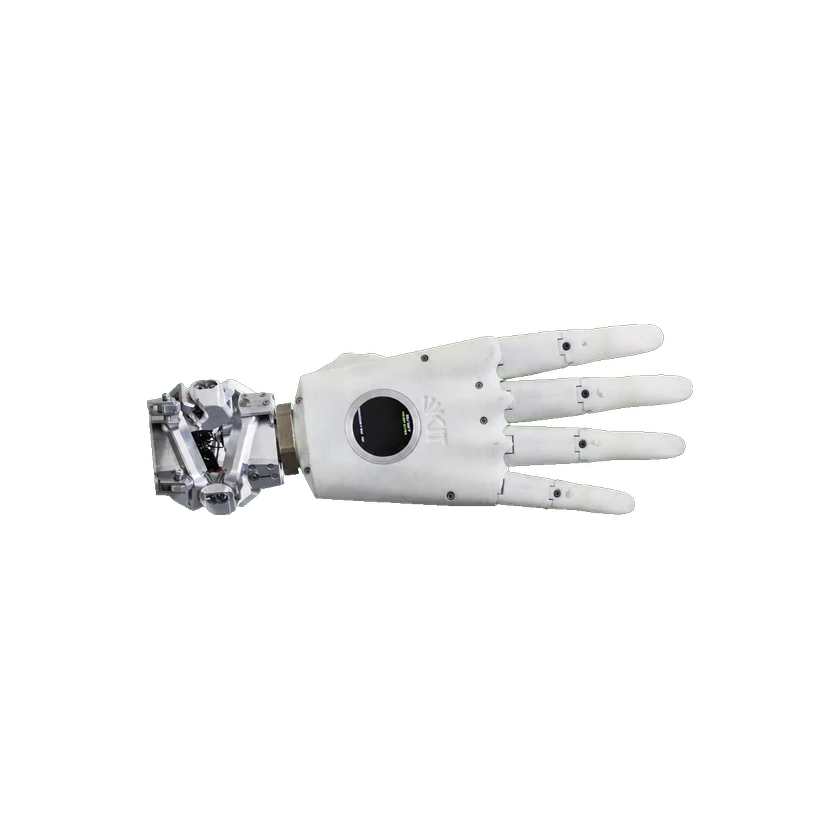 ARMAR-7 HandARMAR-7 Hand | Karlsruhe Institute of Technology | 독일 | 프로토타입 | 미출시 | 5개 | — | 11 자유도 | 0.56 kg | — | — | 알 수 없음 | 2026-09-14 | |
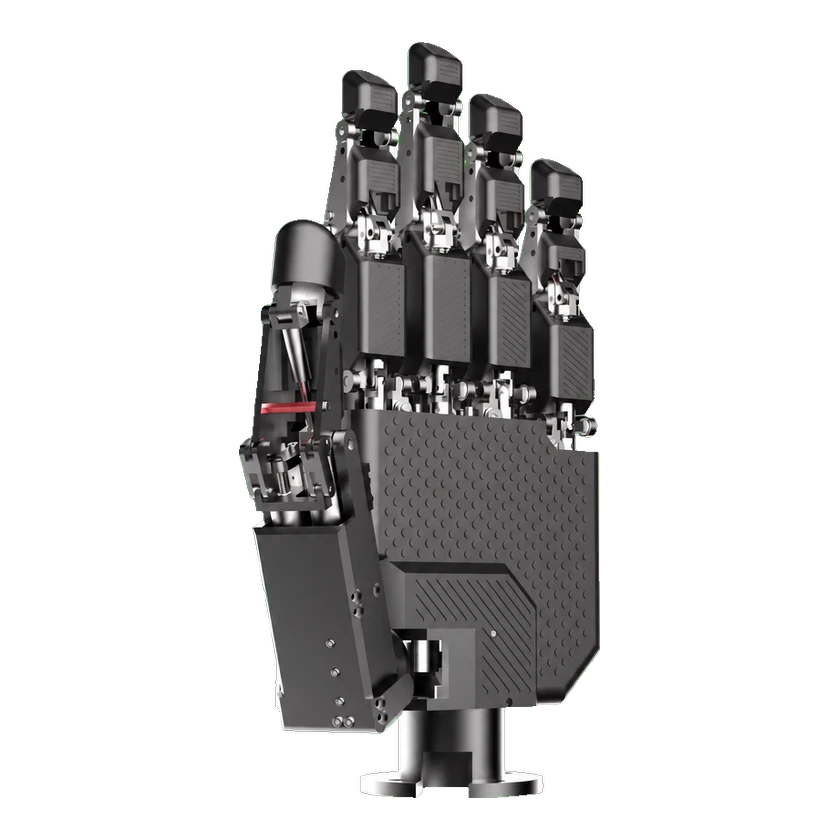 Torch HandTorch Hand 1 | TorchKernel Robotics | 중국 | 파일럿 | 미출시 | 5개 | — | 16 자유도 | 1.1 kg | — | — | — | 2026-09-14 | |
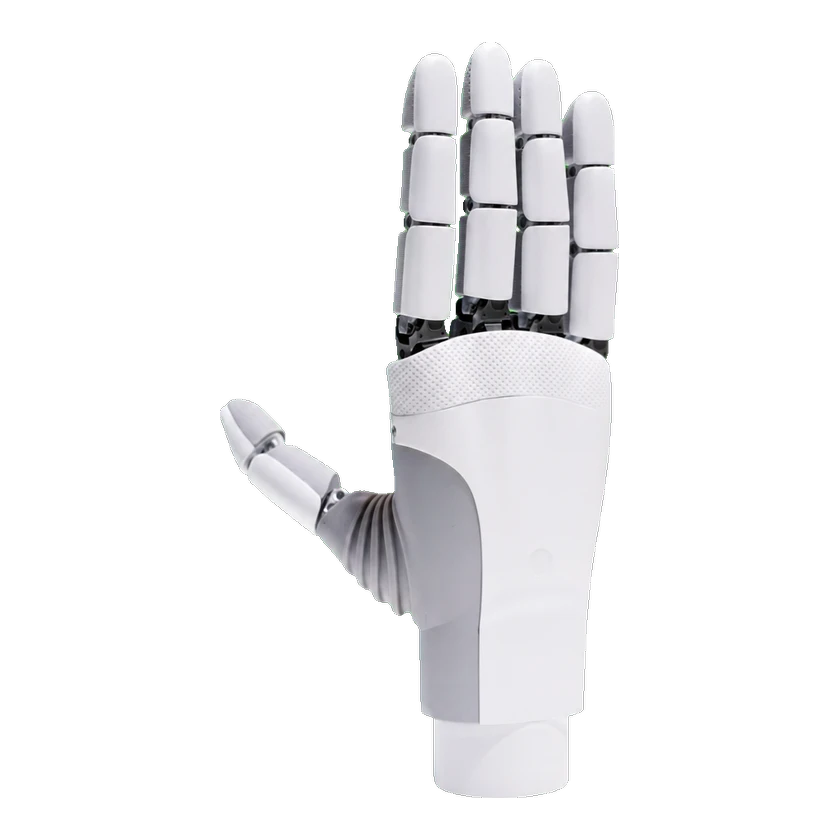 TeleHandTeleHand | Joyson Electronics | 중국 | 파일럿 | 미공개 | 5개 | — | 16 자유도 | — | — | — | — | 2026-09-14 | |
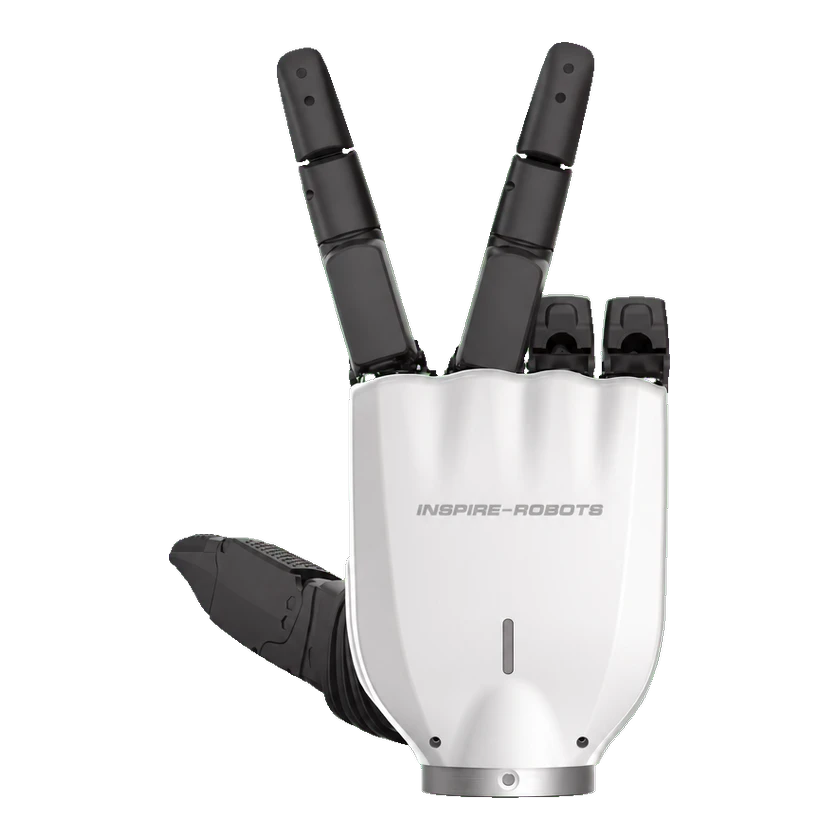 RH5DG2 시리즈RH5DG2-E2 | Inspire Robots | 중국 | 상용화 | 판매 중 | 5개 | 18 관절 | 13 자유도 | 0.98–1.00 kg | — | — | 견적 문의 | 2026-09-14 | |
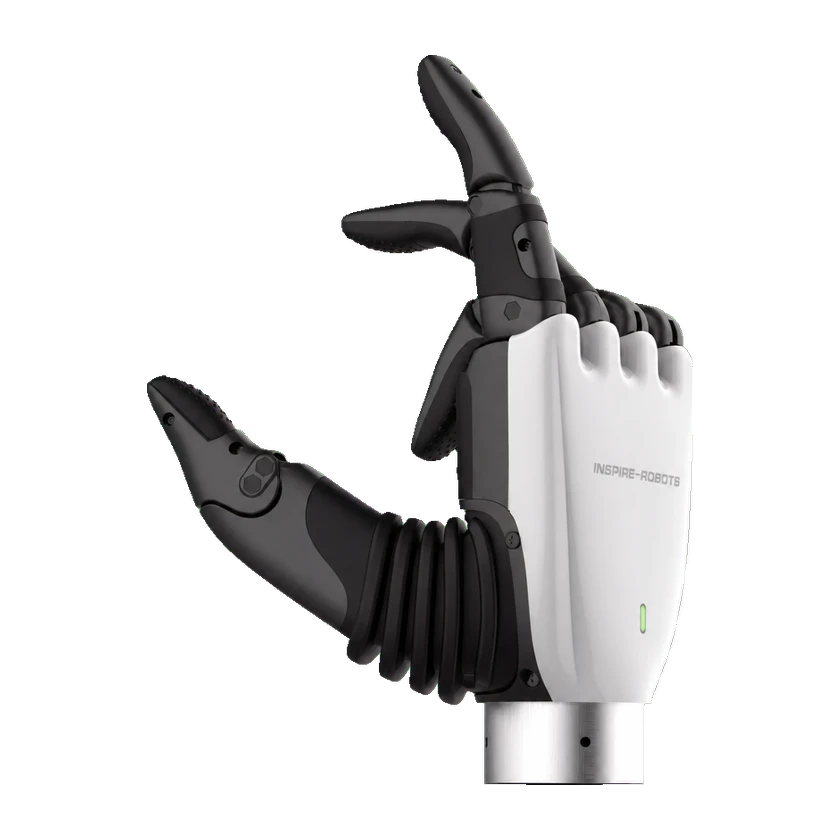 RH56H1 시리즈RH56H1-42L-T2 | Inspire Robots | 중국 | 상용화 | 판매 중 | 5개 | 11 관절 | 6 자유도 | 0.46–0.48 kg | — | — | 견적 문의 | 2026-09-14 |
출처 또는 수정 제안 보내기