
부품
부품 이름, 모델 또는 회사 검색
부품 모델 221개 표시
| 부품 | 조직 | 국가 | 제품 상태 | 이용 가능 상태 | 손가락 수 | 관절 수 | 능동 자유도 | 본체 중량 상한 | 통신 인터페이스 | 촉각 센싱 | 작업 | ||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
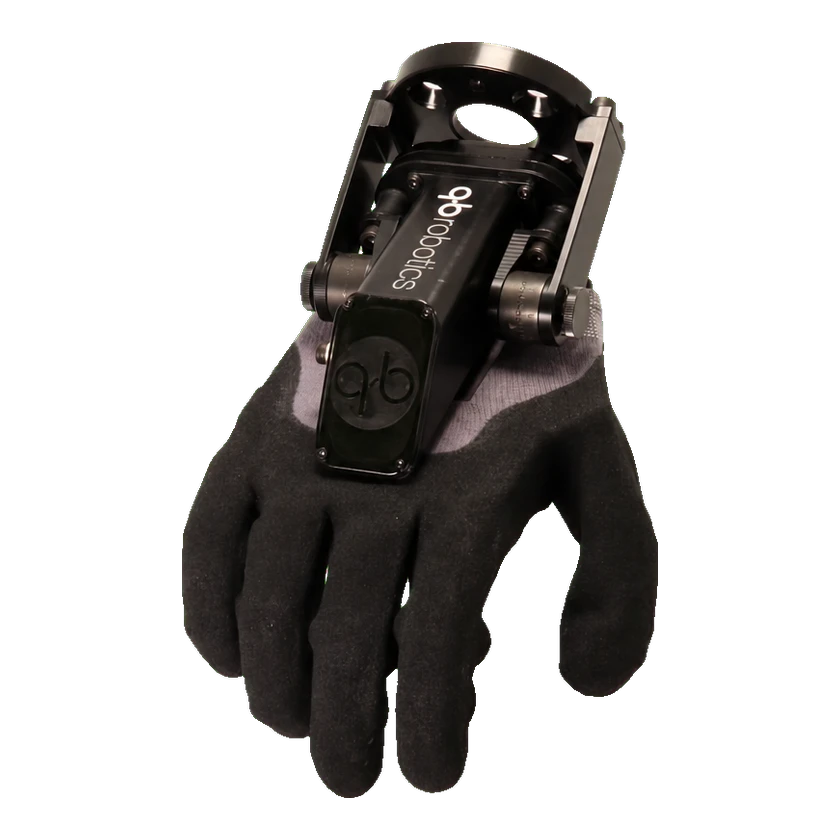 qb SoftHand Industryqb SoftHand Industry | qbrobotics | 이탈리아 | 상용화 | 판매 중 | 5개 | — | 1 자유도 | 0.99 kg | — | — | 견적 문의 | 2026-09-15 | |
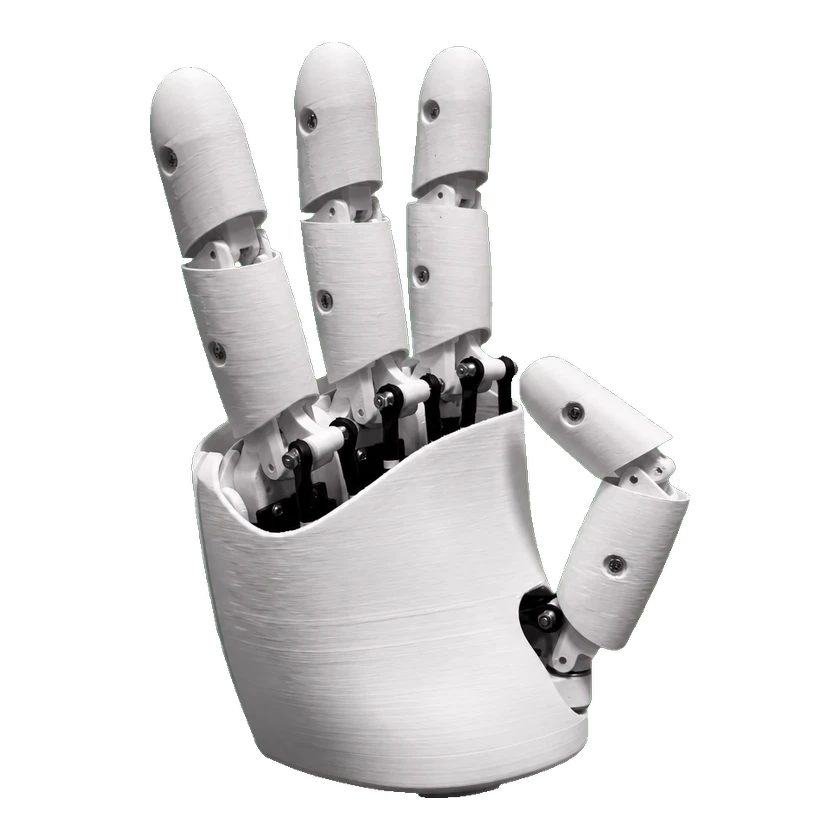 Amazing HandAmazing Hand | Pollen Robotics | 프랑스 | 상용화 | 판매 중 | 4개 | — | 8 자유도 | 0.4 kg | — | — | Seeed 오른손 키트: 99 USD | 2026-09-15 | |
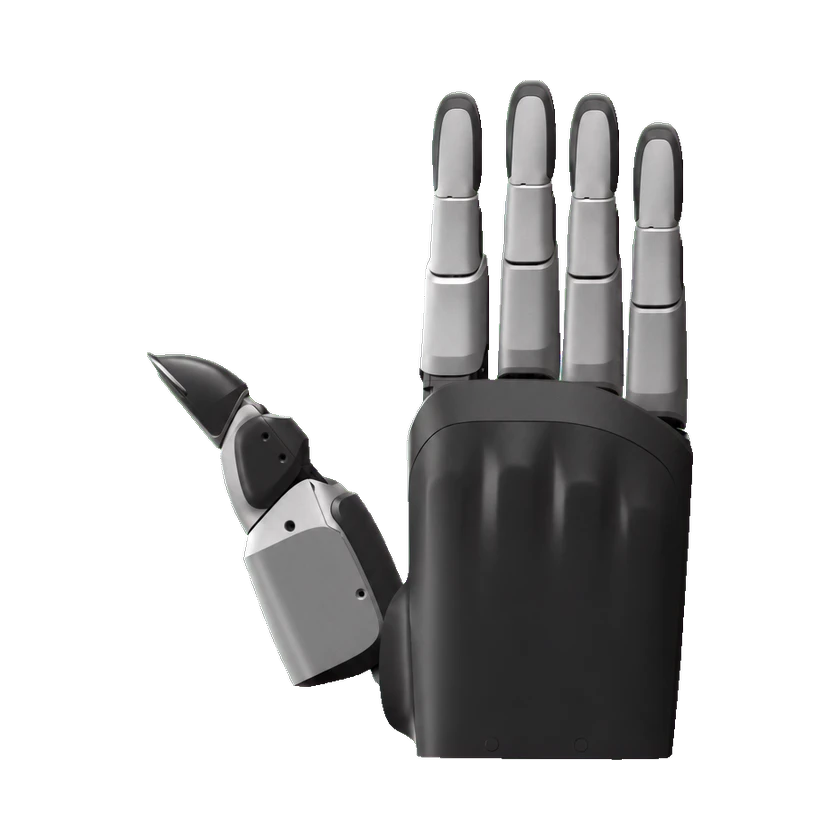 GMH18GMH18 | PaXini | 중국 | — | 미출시 | 5개 | — | 11 자유도 | — | — | — | 가격 미공개 | 2026-09-15 | |
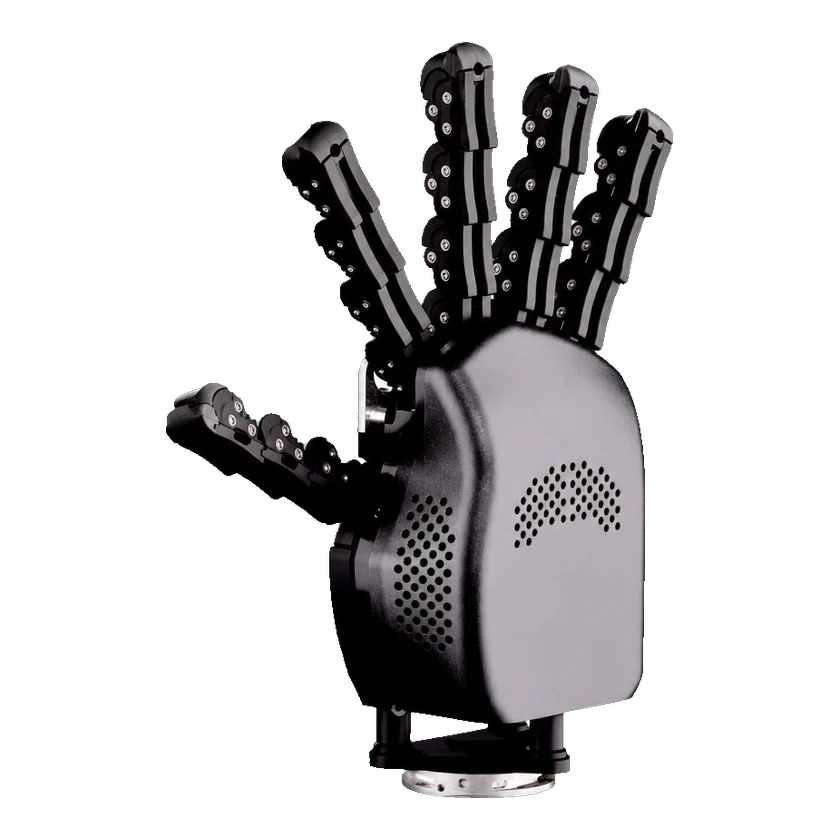 Hey5Hey5 | PAL Robotics | 스페인 | 상용화 | 미공개 | 5개 | 19 관절 | 3 자유도 | 0.72 kg | — | — | — | 2026-09-15 | |
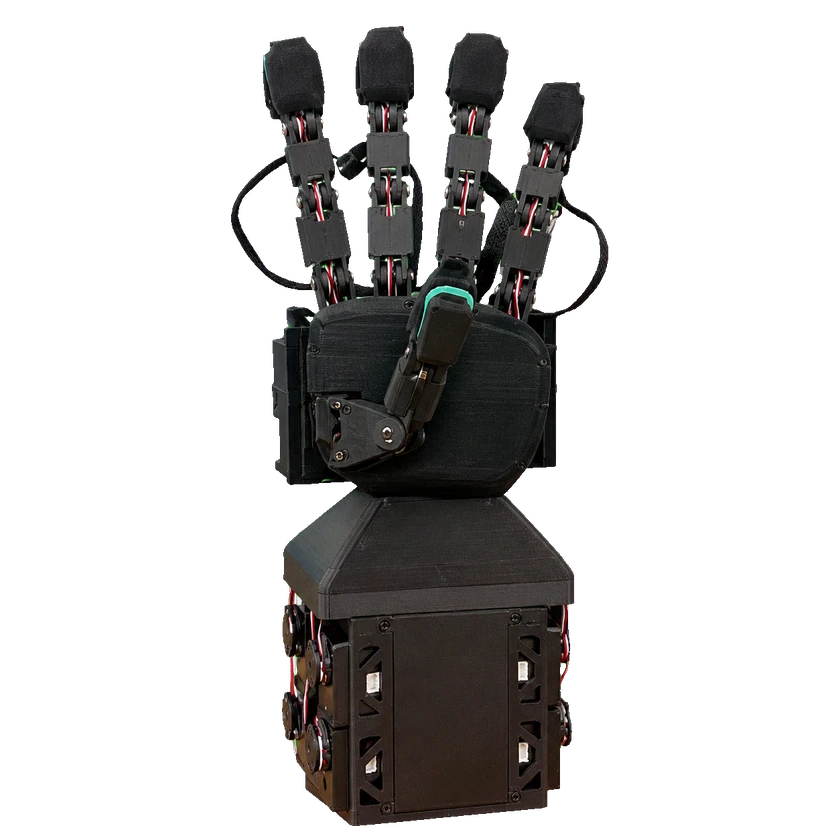 RUKARUKA | 뉴욕대학교 | 미국 | 프로토타입 | 미공개 | 5개 | — | 11 자유도 | — | — | — | — | 2026-09-15 | |
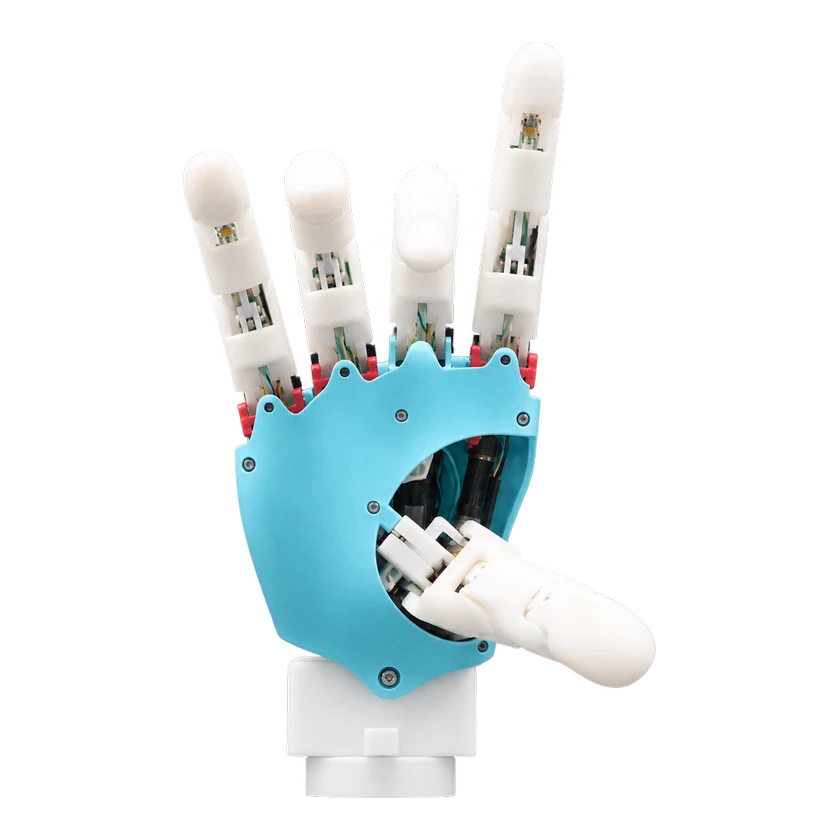 SyLink 로봇 핸드SyLink 로봇 핸드 | 싱가포르 국립대학교 | 싱가포르 | 프로토타입 | 미출시 | 5개 | 19 관절 | 11 자유도 | 0.52 kg | — | — | — | 2026-09-15 | |
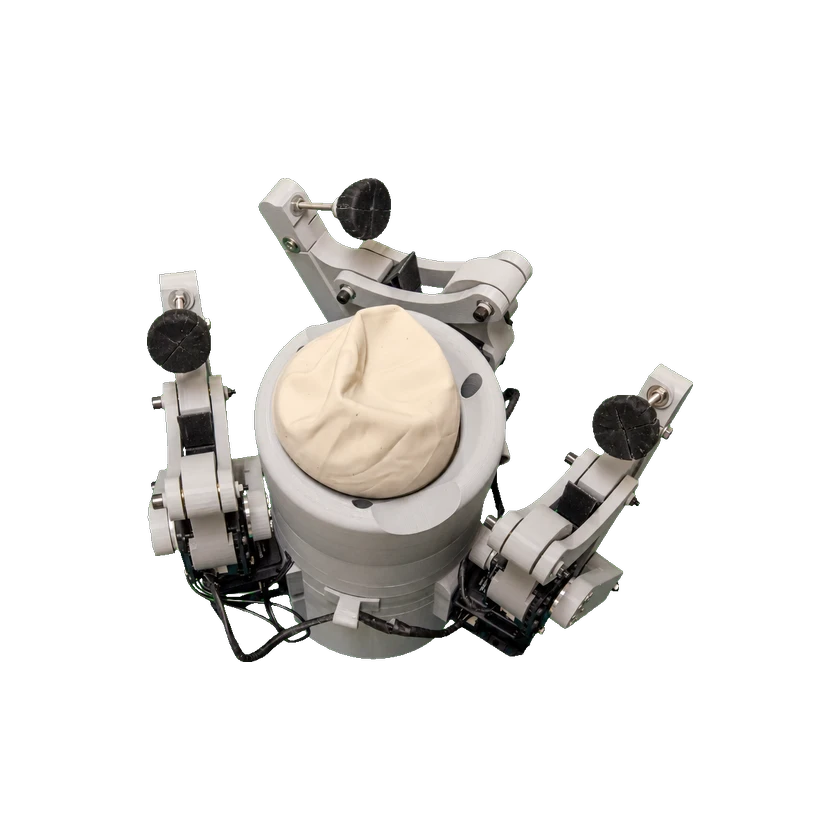 ARTiSARTiS | AIST | 일본 | 프로토타입 | 미공개 | 3개 | — | 7 자유도 | — | — | — | — | 2026-09-15 | |
 Robonaut HandRobonaut Hand | NASA Johnson Space Center | 미국 | 프로토타입 | 미공개 | 5개 | — | 12 자유도 | — | — | — | — | 2026-09-15 | |
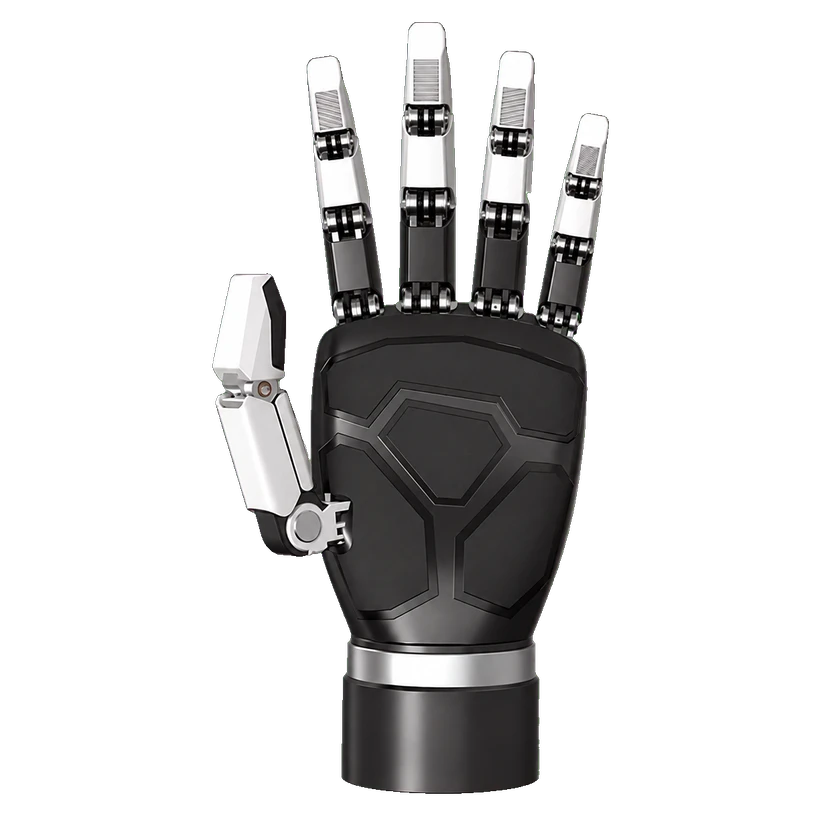 SQ-1503SQ-1503 | 중커링시 | 중국 | 상용화 | 판매 중 | 5개 | — | 16 자유도 | 3 kg | — | — | 판매점 표시 가격: USD 16,500 | 2026-09-15 | |
| LQS-03-0100LQS-03-0100 | 중커링시 | 중국 | — | 미공개 | — | — | — | 0.53 kg | — | — | — | 2026-09-15 | |
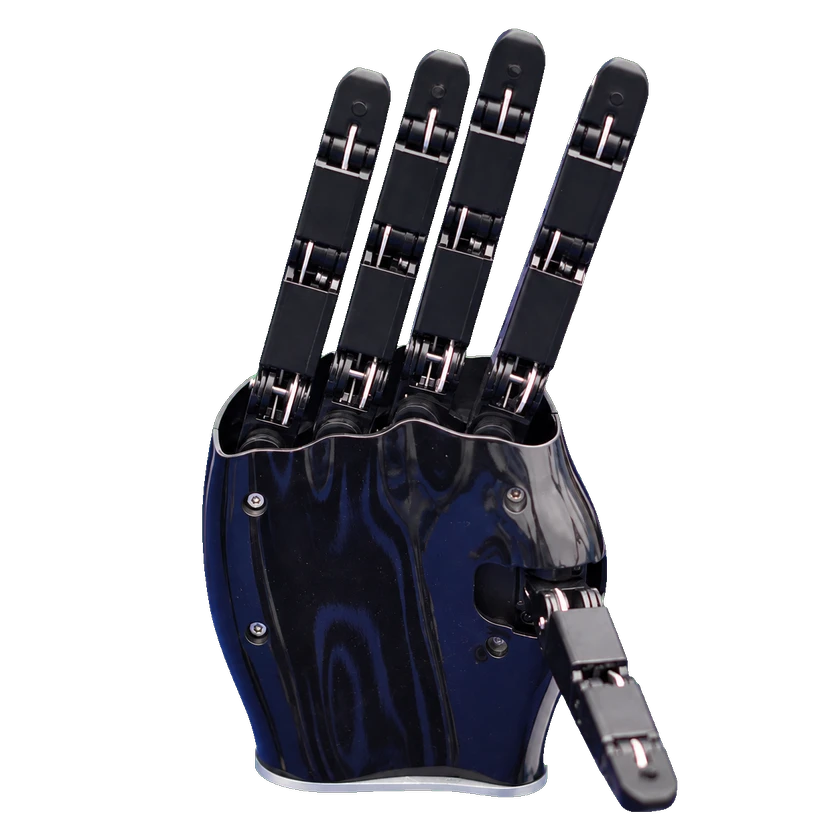 LQS-02-0100LQS-02-0100 | 중커링시 | 중국 | 상용화 | 미공개 | — | — | 15 자유도 | — | — | — | — | 2026-09-15 | |
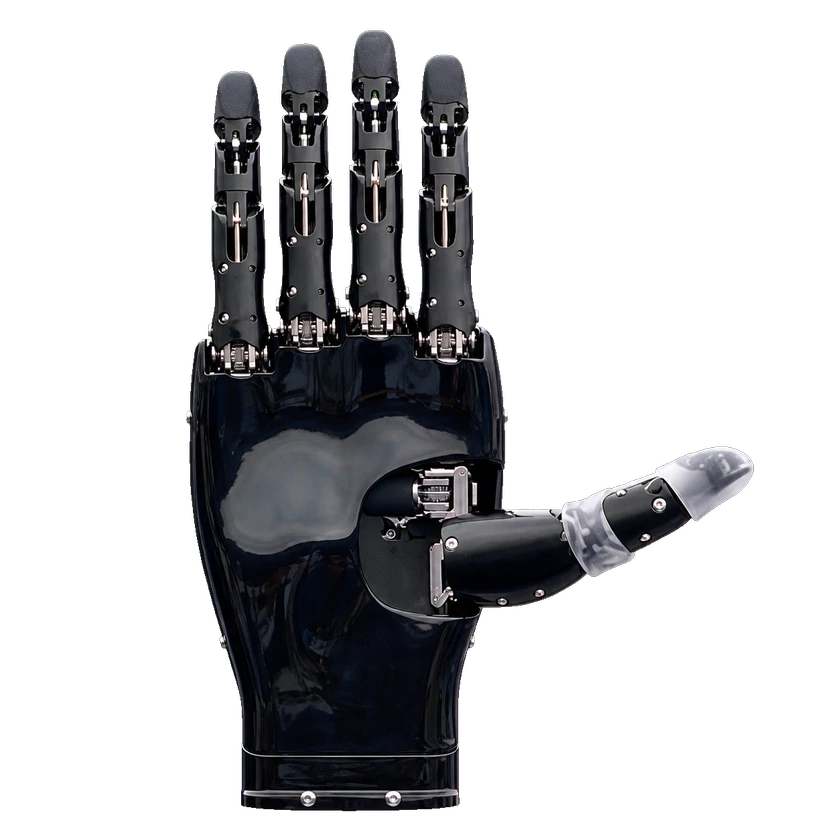 LQS-01-0100LQS-01-0100 | 중커링시 | 중국 | — | 미공개 | 5개 | — | — | 0.56 kg | — | — | — | 2026-09-15 |
출처 또는 수정 제안 보내기